Co je to kmitání?
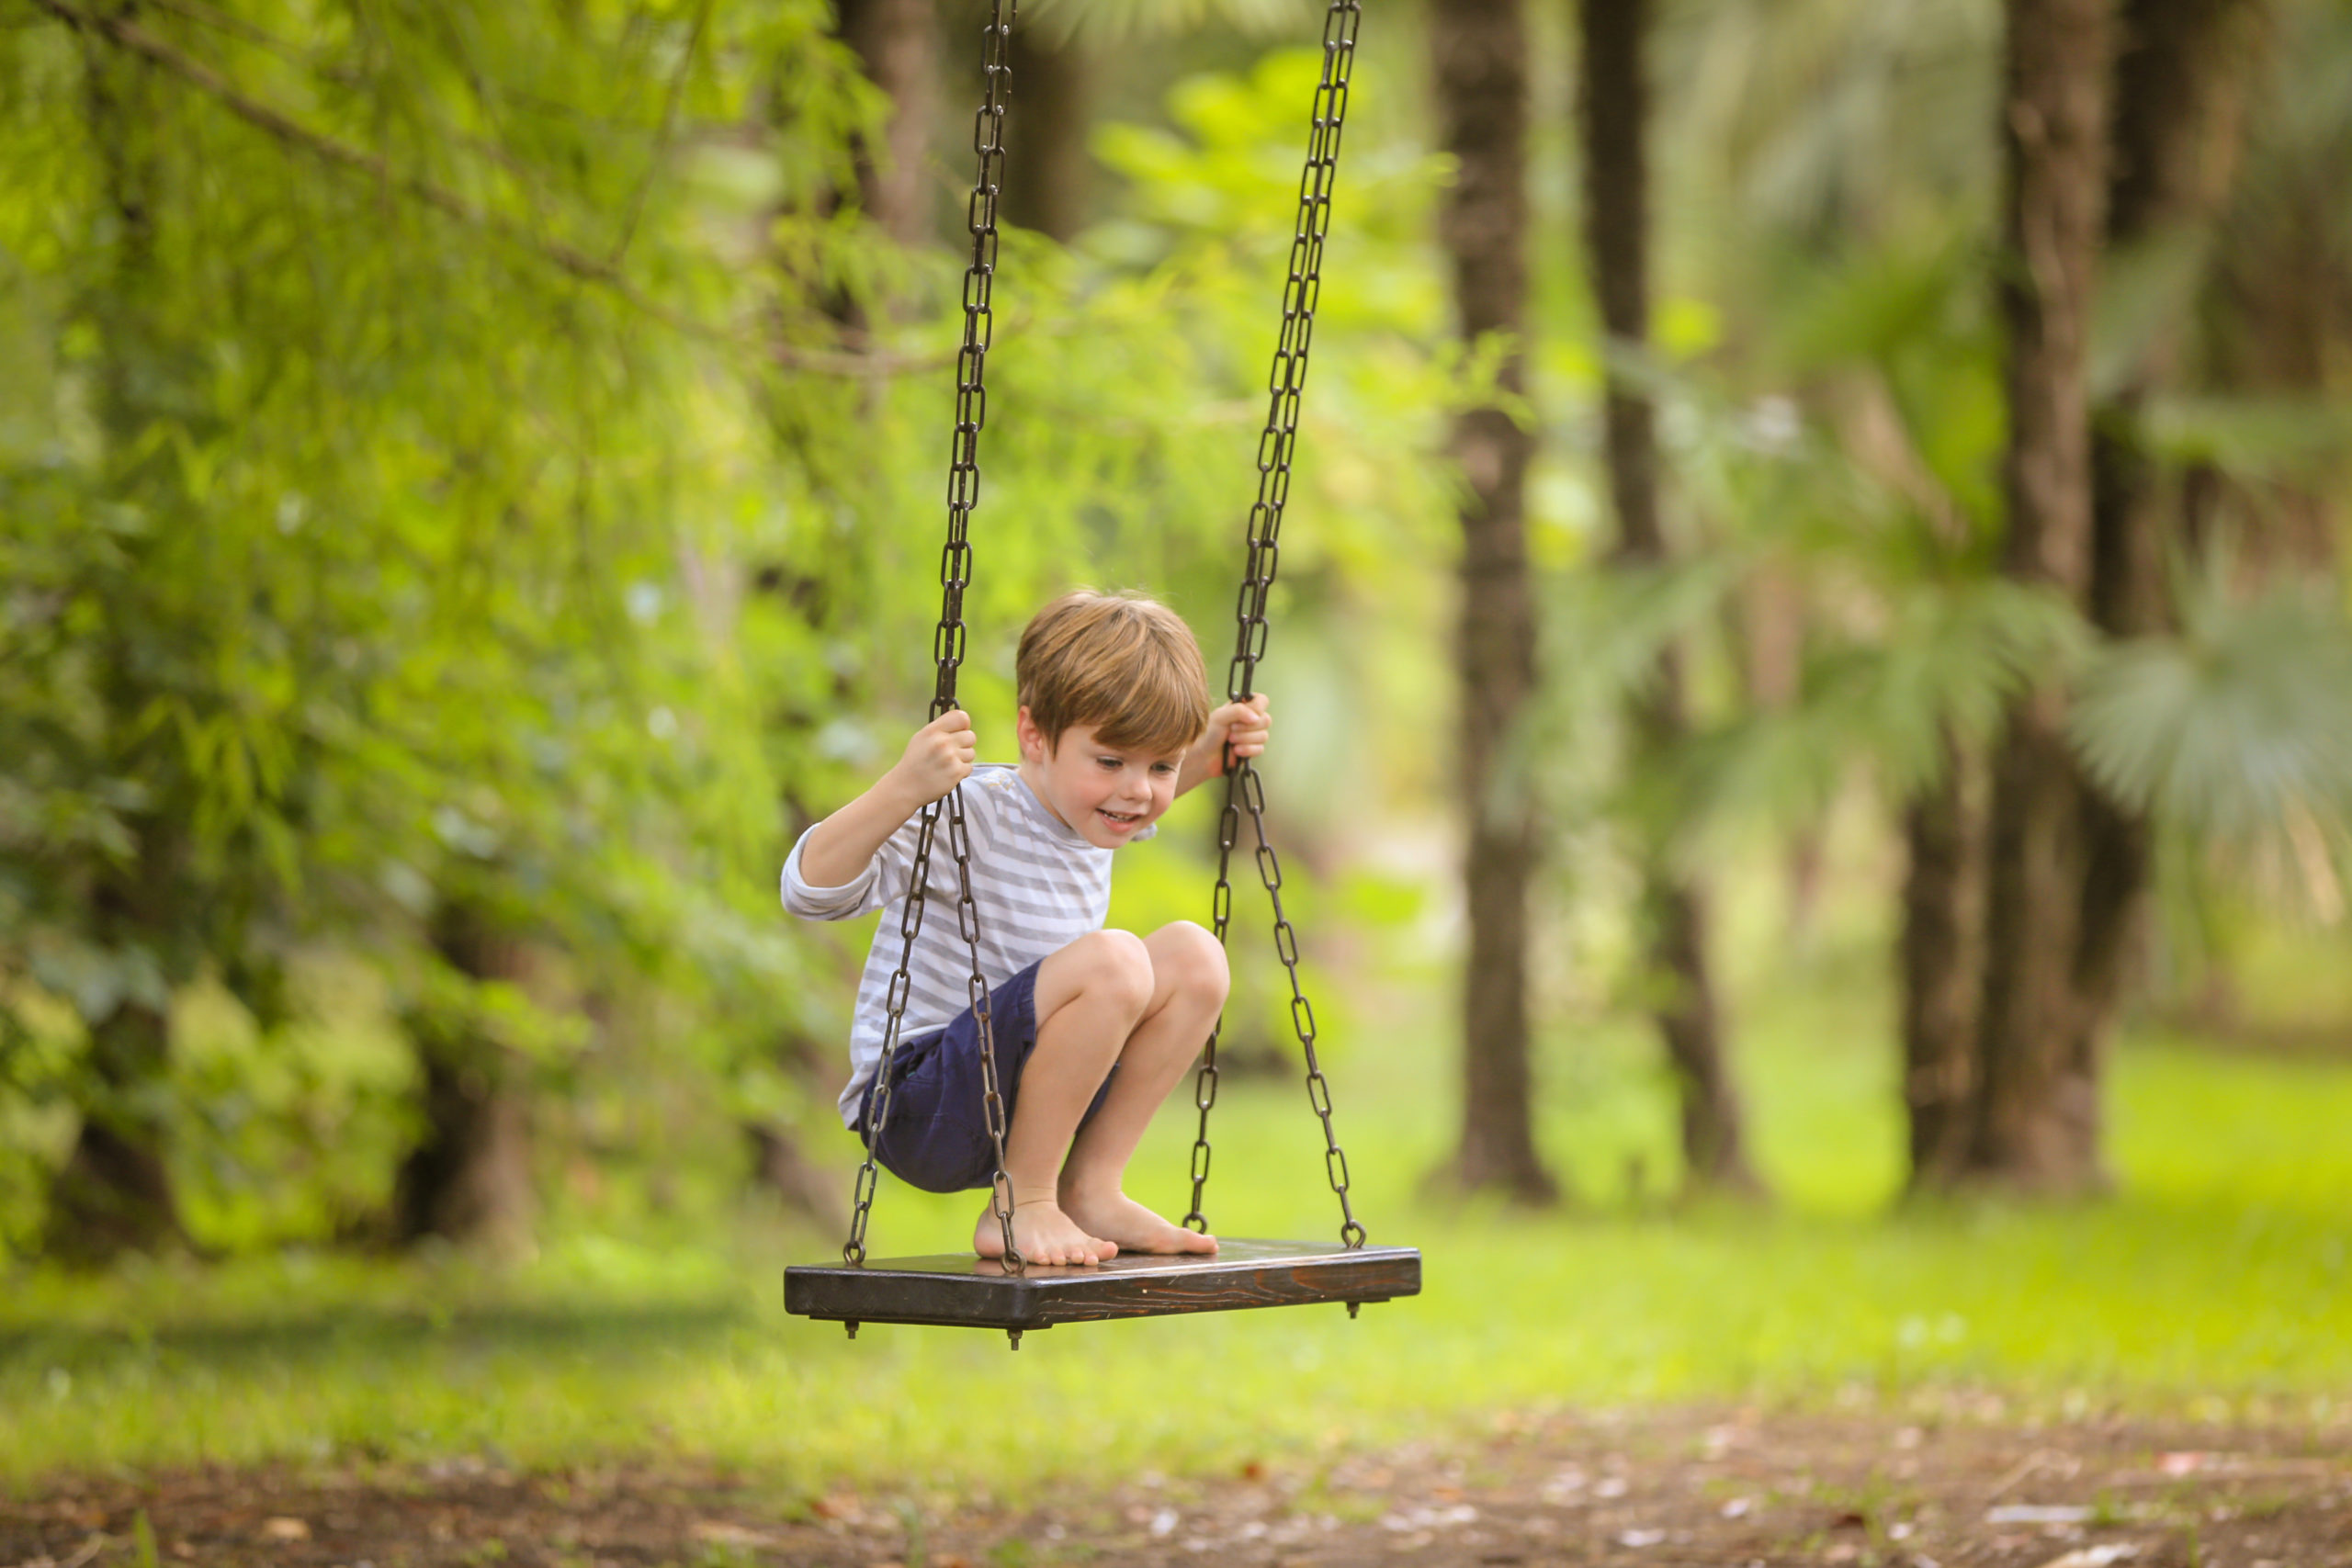
Houpačka, kterou jste jako děti určitě měli rádi, je typickým příkladem kmitajícího tělesa. Kmity (neboli oscilace) jsou až překvapivě častý druh pohybu, a zaslouží si svou vlastní kapitolu. Pojďme se zamyslet, jak kmitání vzniká a co je pro ně charakteristické.
Zdroj
V klidu visí naše houpačka ve stabilní rovnovážné poloze. Stačí do ní lehce šťouchnout a již bez nutnosti dalšího působení sama pokračuje v periodickém pohybu tam a zpět, dokud se třením nezastaví opět v rovnovážné poloze. To je možné díky tomu, že působící síly (v našem případě gravitační síla spolu s tahovou silou závěsu) vrací houpačku neustále zpět do rovnovážné polohy. Silám, které táhnou těleso do rovnovážné polohy, říkáme vratné síly. Dalo by se říci, že kde je vratná síla, tam může vzniknout kmitání.
Uveďme si další příklady mechanických oscilátorů. Struna kytary může kmitat, protože ji síla pružnosti neustále vrací zpět do přímého tvaru. Podobné je to s napjatou blánou bubnu, membránou mikrofonu nebo ušním bubínkem. Jsou to pružná tělesa, která kmitají, jen to často není vidět, protože jejich pohyb je rychlý a má malou výchylku. Kmitat ale mohou také celé mosty či budovy nebo také lodě na vodní hladině.
Vraťme se ještě jednou k houpačce. Sami jste si možná všimli, že frekvenci pohybu konkrétní houpačky nelze změnit. Je to vlastnost daná fyzickými parametry kmitajícího systému. Fyzikové říkají houpačce kyvadlo a právě kyvadlo se stalo základem prvních přesných hodin, protože frekvence kývání je neměnná, a určuje tak jejich přesný chod.
Kmitající těleso nazýváme odborně mechanický oscilátor a jeho vlastnosti můžeme shrnout takto:
- Oscilátor kmitá tam a zpět kolem rovnovážné polohy.
- Příčinou vzniku kmitů je vratná síla, která neustále vrací těleso zpět do rovnovážné polohy.
- Pro oscilátory je typické, že mají jednu či více vlastních frekvencí kmitání. Vlastní frekvence kmitání je dána fyzickými parametry kmitajícího systému.
Kmitání se neomezuje jen na mechaniku. Oscilace jsou obecně chápány jako periodické změny nějaké veličiny kolem centrální hodnoty. V kapitole 20 jsme zkoumali střídavý proud, který je příkladem elektromagnetického kmitání v obvodech. V živé přírodě můžeme najít velmi zajímavé biochemické oscilátory. Takovým případem je třeba srdce, které samo udržuje svůj pravidelný rytmus, nebo suprachiasmatická jádra v mozku, která řídí náš cirkadiánní rytmus s periodou 24 hodin. Kmity najdeme dokonce i v ekonomii – v případě hospodářského cyklu ekonomika v určité oblasti nesetrvává v rovnovážném stavu, ale kmitá okolo něj. To se projevuje jako pravidelné opakování ekonomického růstu a následného poklesu.
Perioda a frekvence
Kmitání je pravidelně se opakující pohyb kolem rovnovážné polohy. Pojmem kmit rozumíme právě jeden elementární pohyb, který se pořád dokola opakuje. S pravidelností tohoto pohybu jsou spojeny veličiny perioda a frekvence, se kterými jste se již setkali v předchozích kapitolách. Připomeňme si, jak jsou definovány.
Perioda \(T\) je doba trvání jednoho kmitu. Jednotkou periody je sekunda s.
Frekvence \(f\) udává počet kmitů za sekundu. Jednotkou frekvence je hertz Hz.
Platí \(f=1/T\).
 Příklad 1
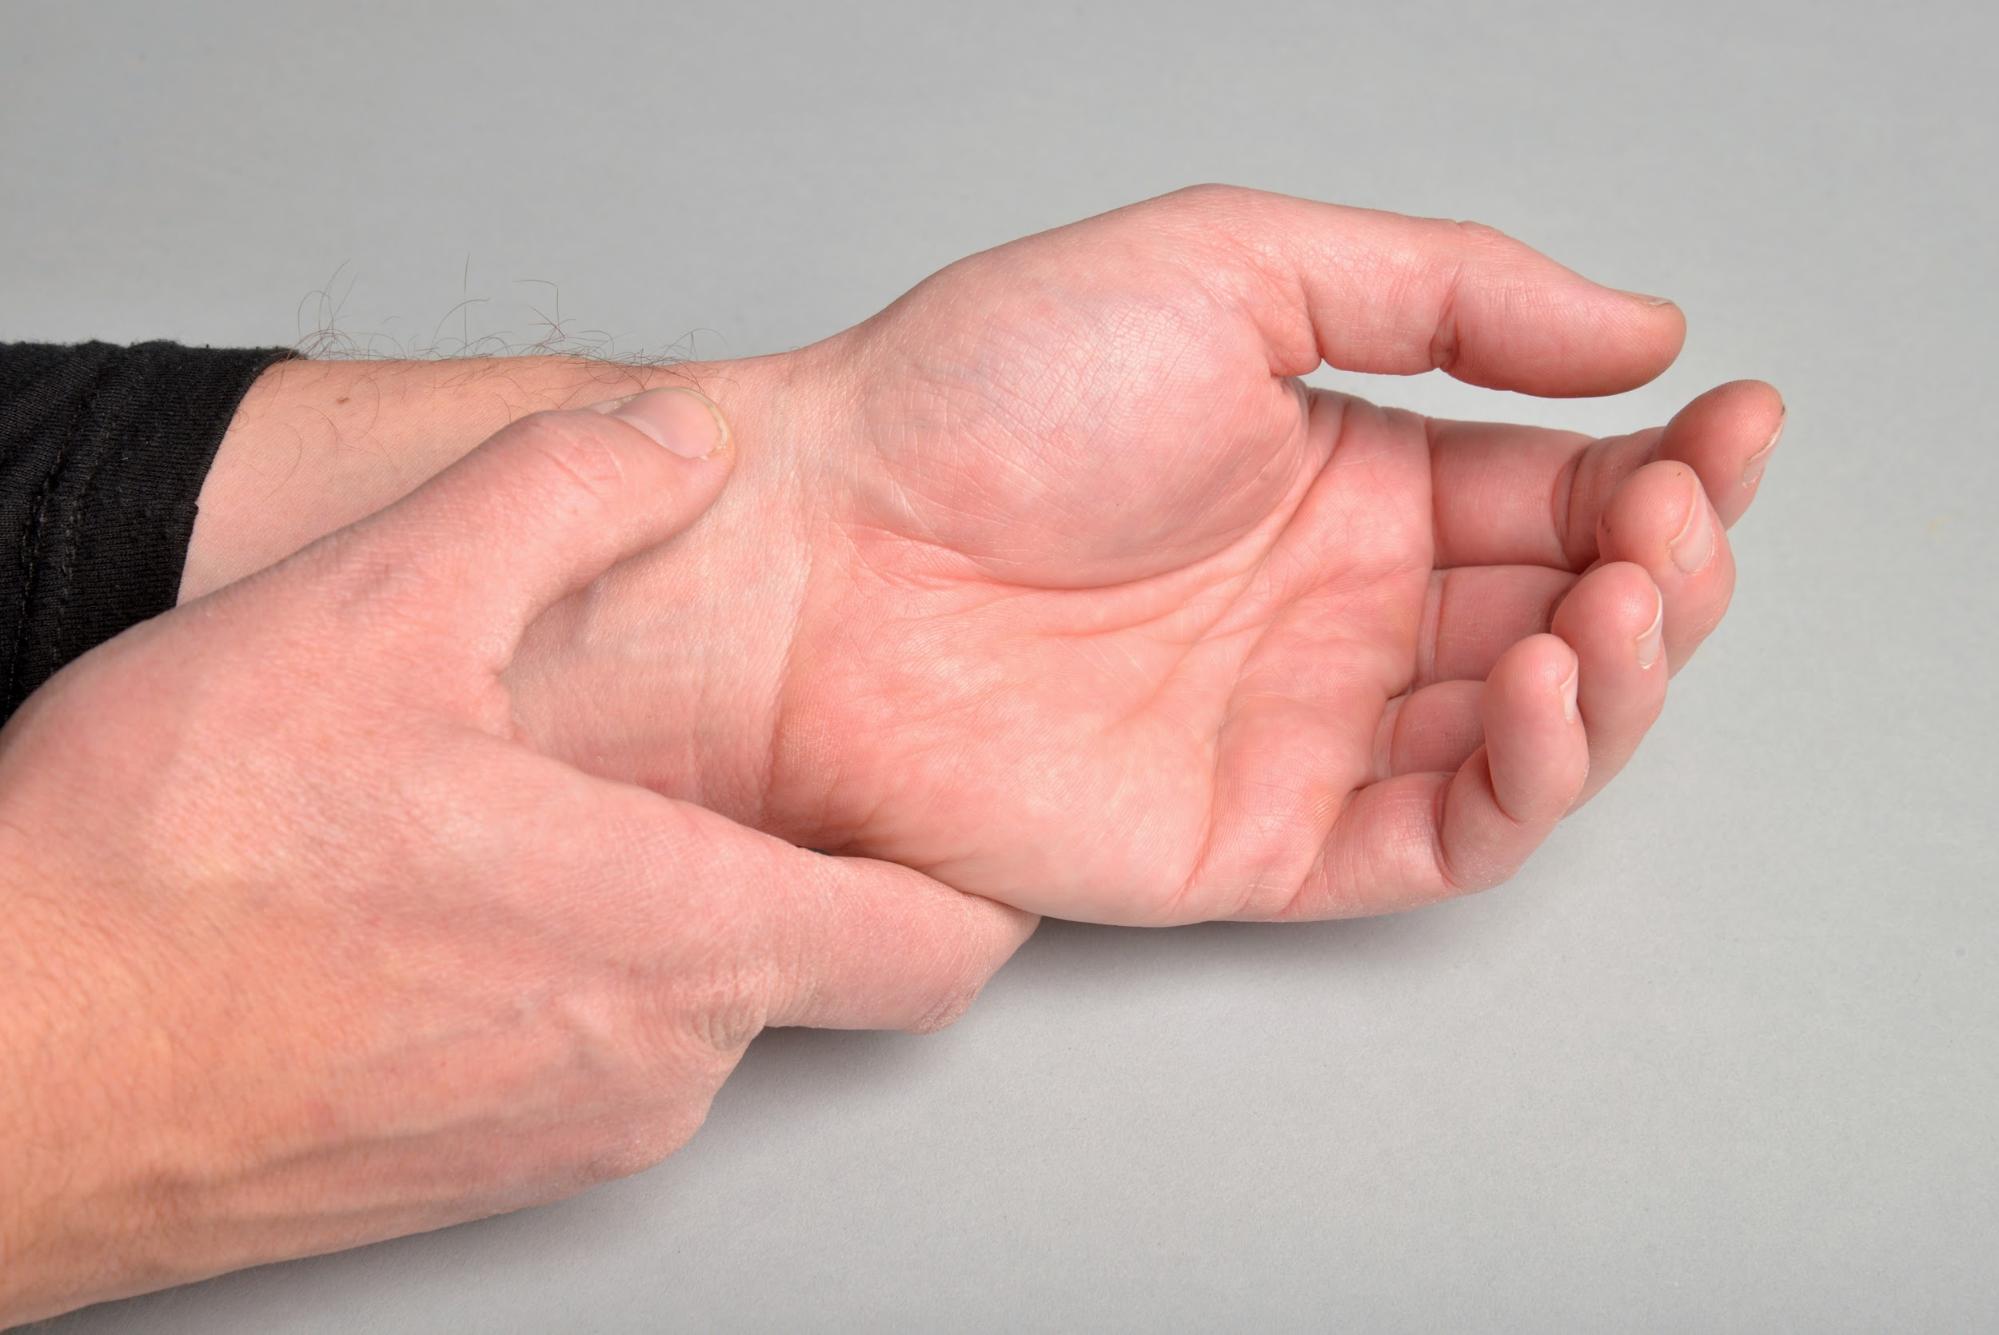
S jakou frekvencí kmitá váš srdeční sval? – Změřte si svoji tepovou frekvenci.
Puls můžete snadno ucítit hmatem v místech, kde tepny procházejí blízko kožního povrchu. Vyzkoušejte například tepnu spánkovou na spáncích nebo tepnu vřetenní v zápěstní jamce. Pro zpřesnění výsledku doporučujeme změřit počet tepů za minutu a frekvenci následně dopočítat. Při 72 tepech za minutu je frekvence
\[ f = \frac{72\ \hbox{tepů}}{60\ \mathrm{s}} = 1{,}2\ \mathrm{Hz} \]a perioda \(T=1/f=0{,}83\ \mathrm{s}\). Klidová tepová frekvence člověka se pohybuje v intervalu mezi 60 a 90 tepy za minutu. Poznamenejme, že když na začátku 17. století Galileo Galilei objevoval základy mechaniky, neměl k dispozici stopky a k měření času využíval právě svůj puls.
Zdroj
 Kontrolní otázka
Amplituda a výchylka
Maximální výchylka oscilátoru z rovnovážné polohy se nazývá amplituda výchylky. Je to tedy vzdálenost bodu obratu od rovnovážné polohy. Kmitá-li těleso vodorovně ve směru osy \(x\), značí se amplituda \(x_\mathrm{m}\), kmitá-li svisle podél osy \(y\), pak se amplituda značí \(y_\mathrm{m}\).
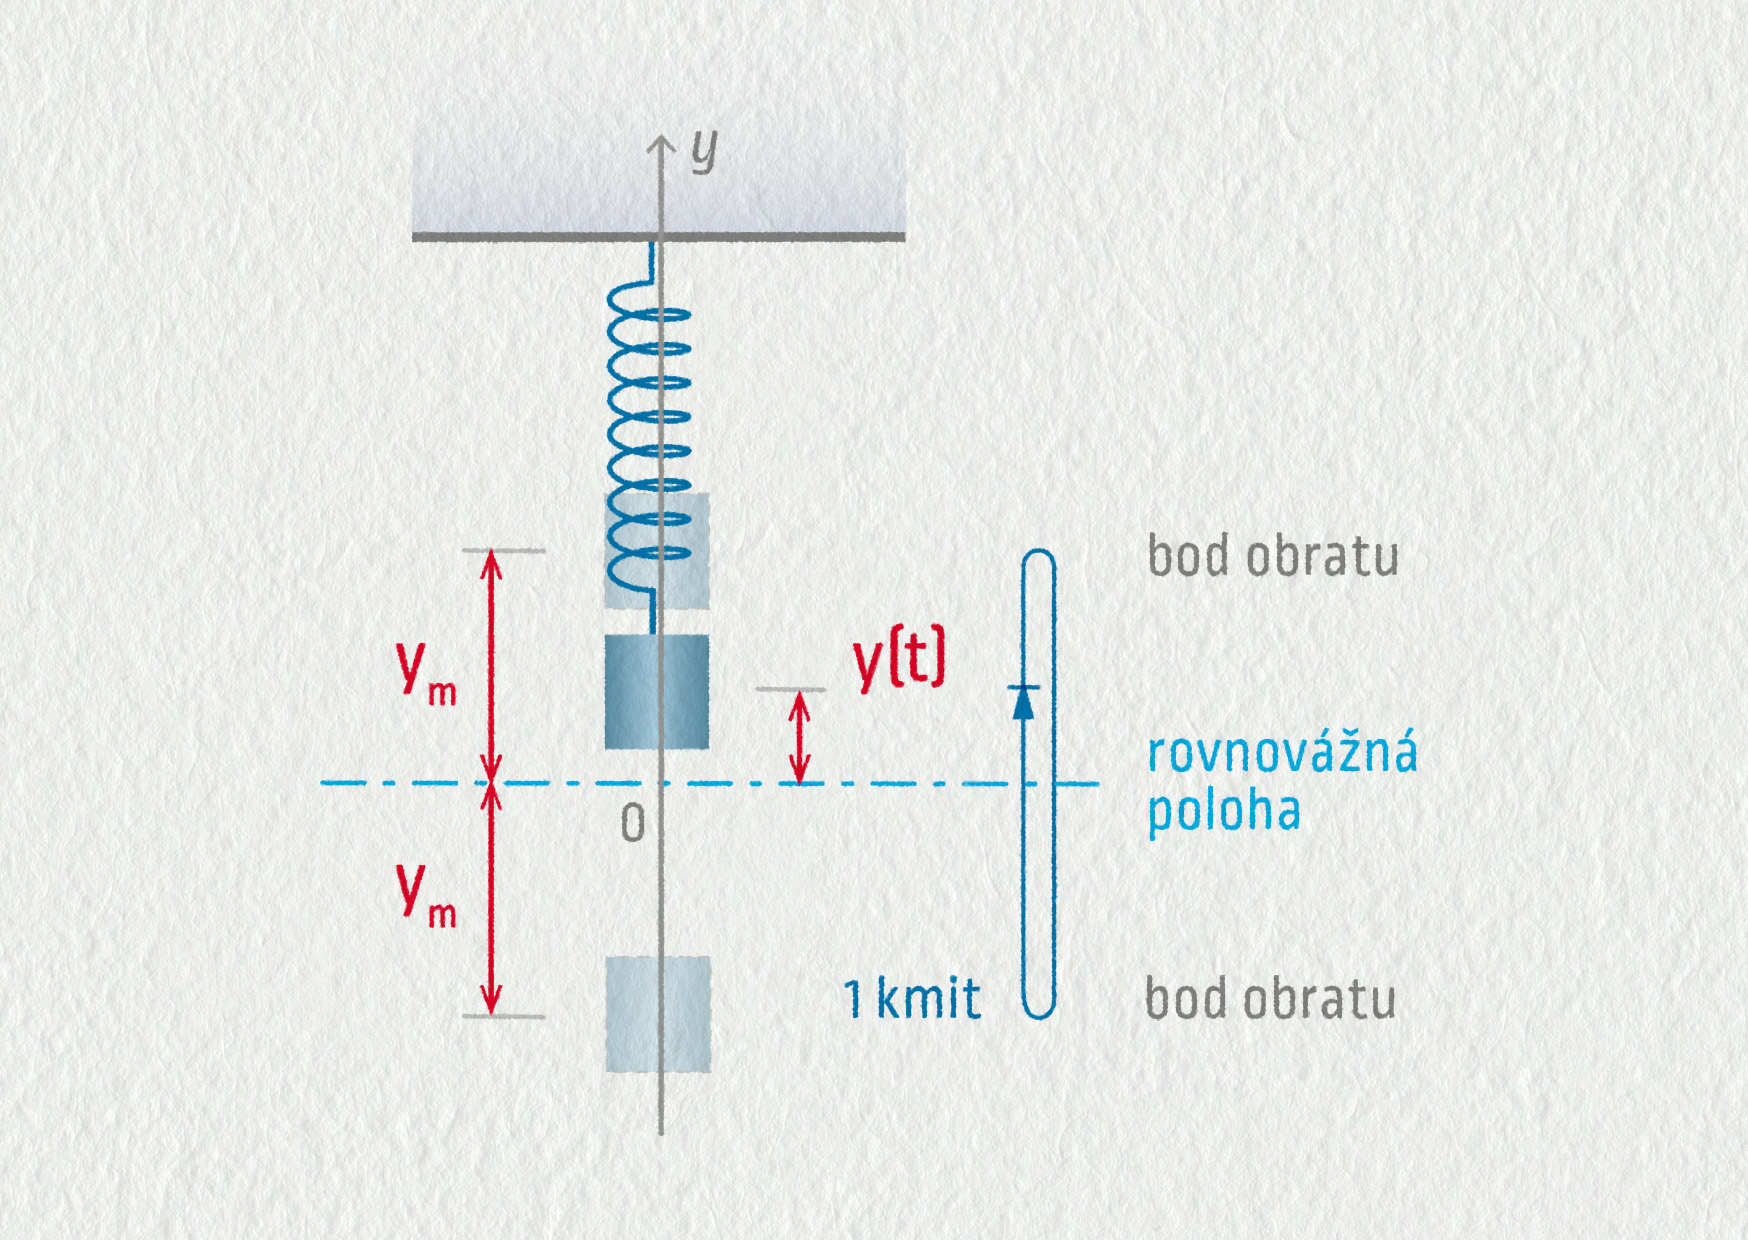
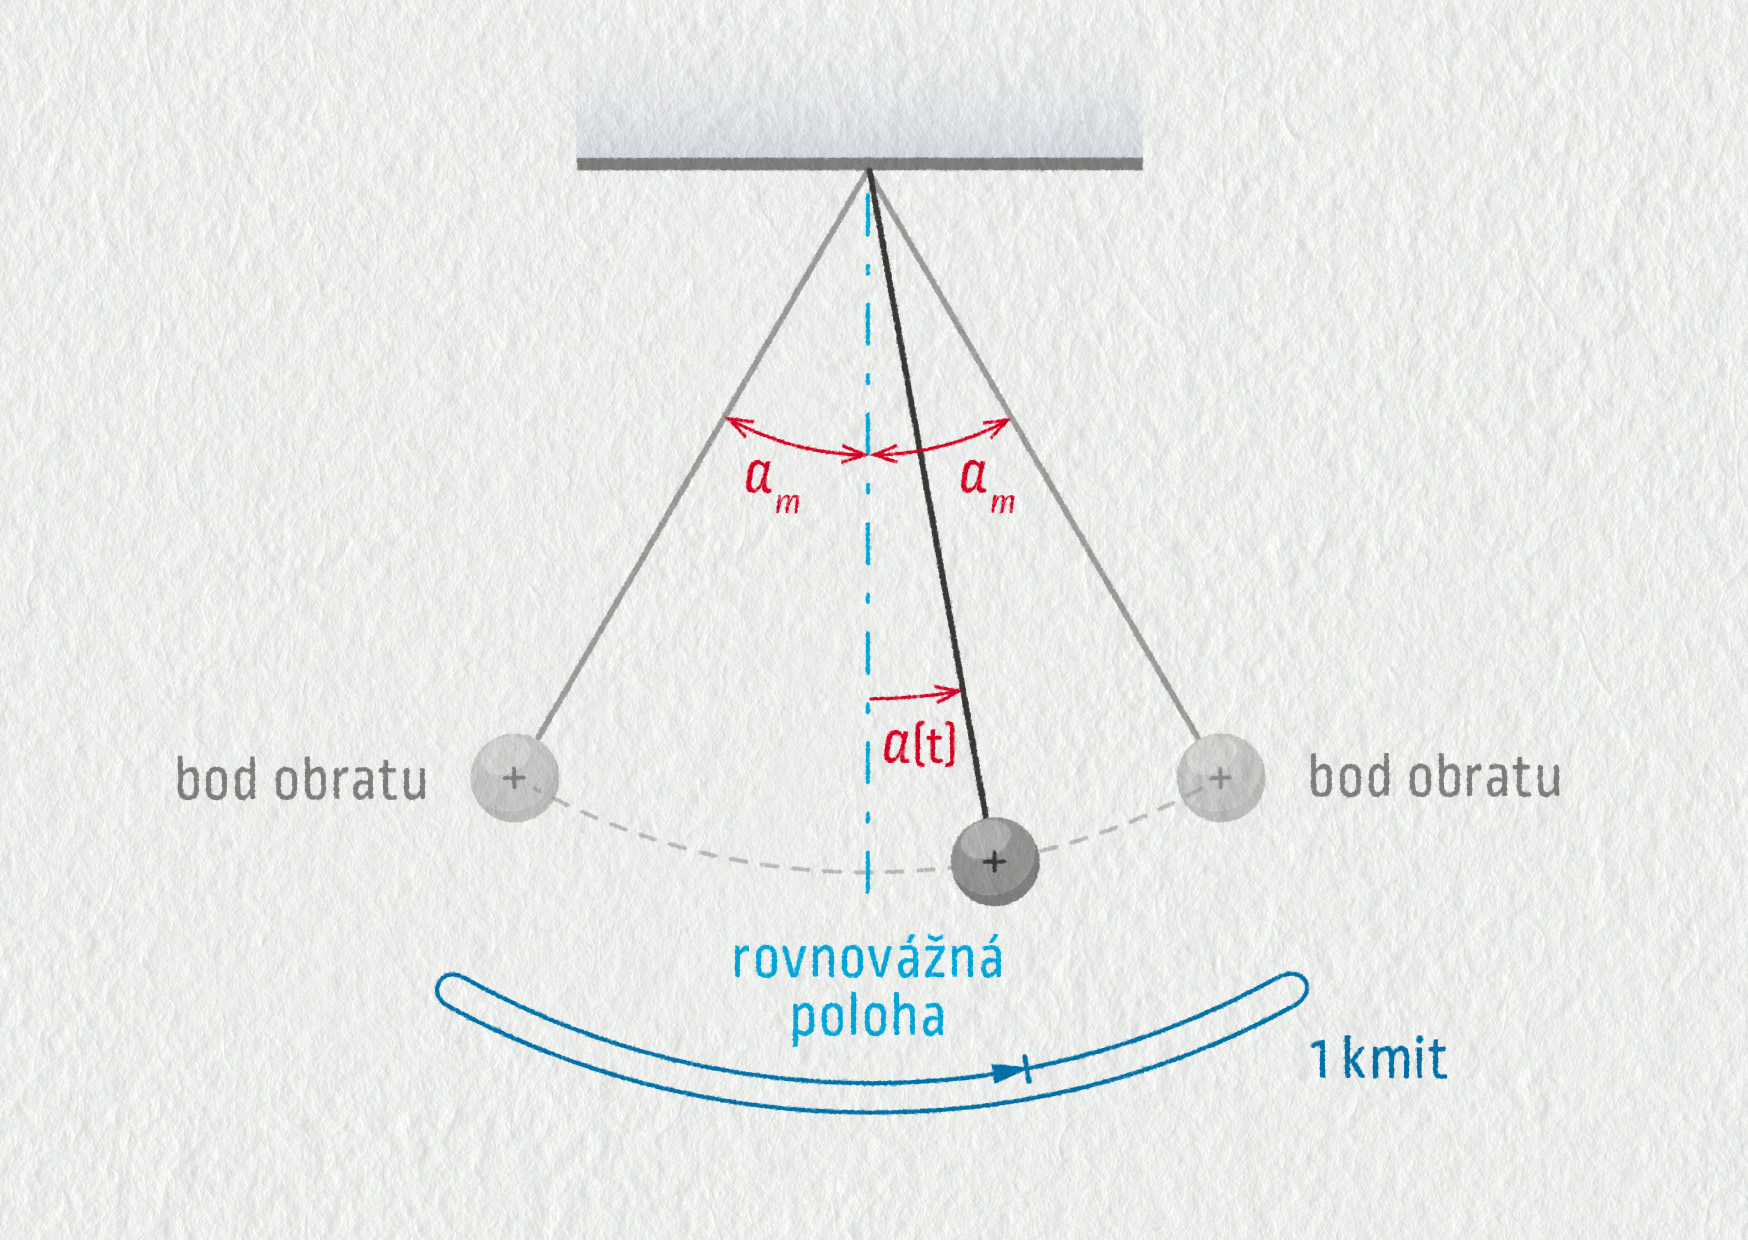
Okamžitá výchylka je výchylka oscilátoru z rovnovážné polohy v určitém čase. Okamžitou výchylku značíme \(x(t)\), pokud těleso kmitá ve vodorovném směru, nebo \(y(t)\) při kmitání ve svislém směru. Jedná se vlastně o x-ovou, resp. y-ovou souřadnici tělesa v čase \(t\), která se neustále mění. Pojmy kmit, amplituda a okamžitá výchylka si ukažme konkrétně na příkladu pružinového oscilátoru a kyvadla.
Zdroj
Svislý pružinový oscilátor vznikne zavěšením tělesa na pružinu v tíhovém poli. Pokud nekmitá, setrvává těleso v rovnovážné poloze. Na obrázku 21.7 je zachycena situace, kdy těleso kmitá: znázorněna je jeho okamžitá výchylka \(y(t)\) v čase \(t\) a body obratu odpovídající amplitudě \(y_\mathrm{m}\). Jak plyne čas, souřadnice \(y(t)\) se mění. Kmitání probíhá ve svislém směru, proto k jeho popisu postačí jen osa \(y\), jejíž počátek O byl umístěn do rovnovážné polohy.
Zdroj
Kyvadlo je těleso zavěšené v pevném bodě pomocí provázku nebo tyče konstantní délky. Po uvolnění bez počáteční rychlosti opisuje ve svislé rovině trajektorii, která je částí kružnice. Rovnovážná poloha je zřejmě nejnižším bodem trajektorie. K popisu polohy bychom mohli používat souřadnice tělesa \(x(t)\) a \(y(t)\), ale u kyvadla je mnohem elegantnější určovat polohu pomocí úhlu \(\alpha\), o který se těleso vychýlilo ze svislého směru. Vidíme zde opět měnící se okamžitou výchylku \(\alpha(t)\), amplitudu výchylky \(\alpha_\mathrm{m}\) a naznačen je i jeden kmit.
Kontrolní otázka
Harmonické kmitání
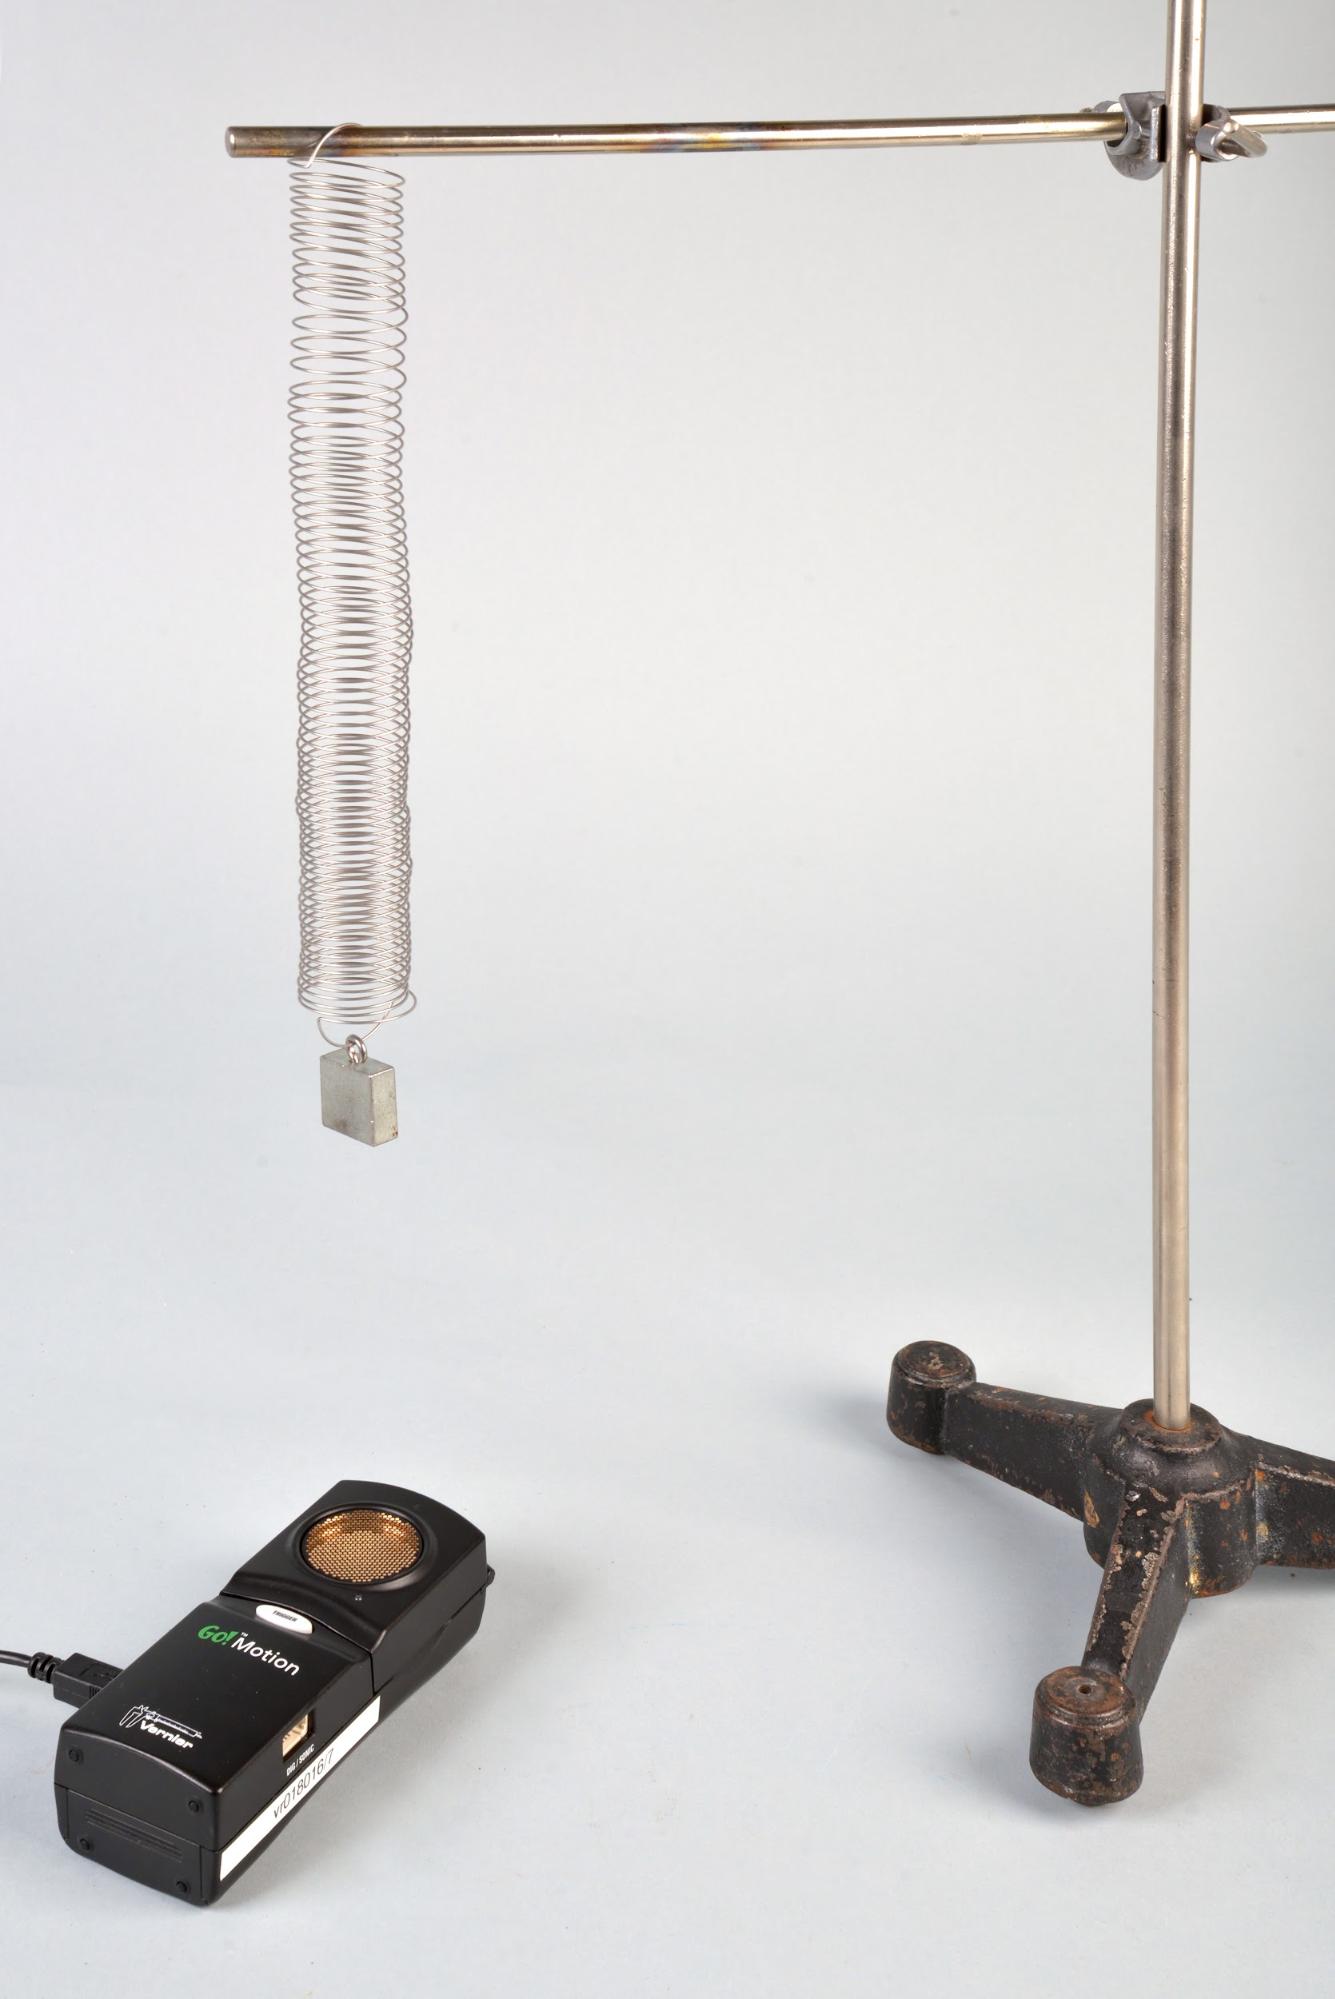
Chceme-li vědět, jak těleso kmitá, musíme zjistit, jak závisí okamžitá výchylka na čase. Experimentálně můžeme tuto závislost zkoumat pomocí sonaru, jak ukazuje obrázek 21.9.
Zdroj
U nejjednodušších oscilátorů má časová závislost výchylky sinusový průběh. Takto kmitající systém nazýváme harmonickým oscilátorem. Harmonicky kmitají tělesa, u nichž je vratná síla přímo úměrná výchylce z rovnovážné polohy (např. pružinový oscilátor, v přiblížení malých výchylek též kyvadlo).
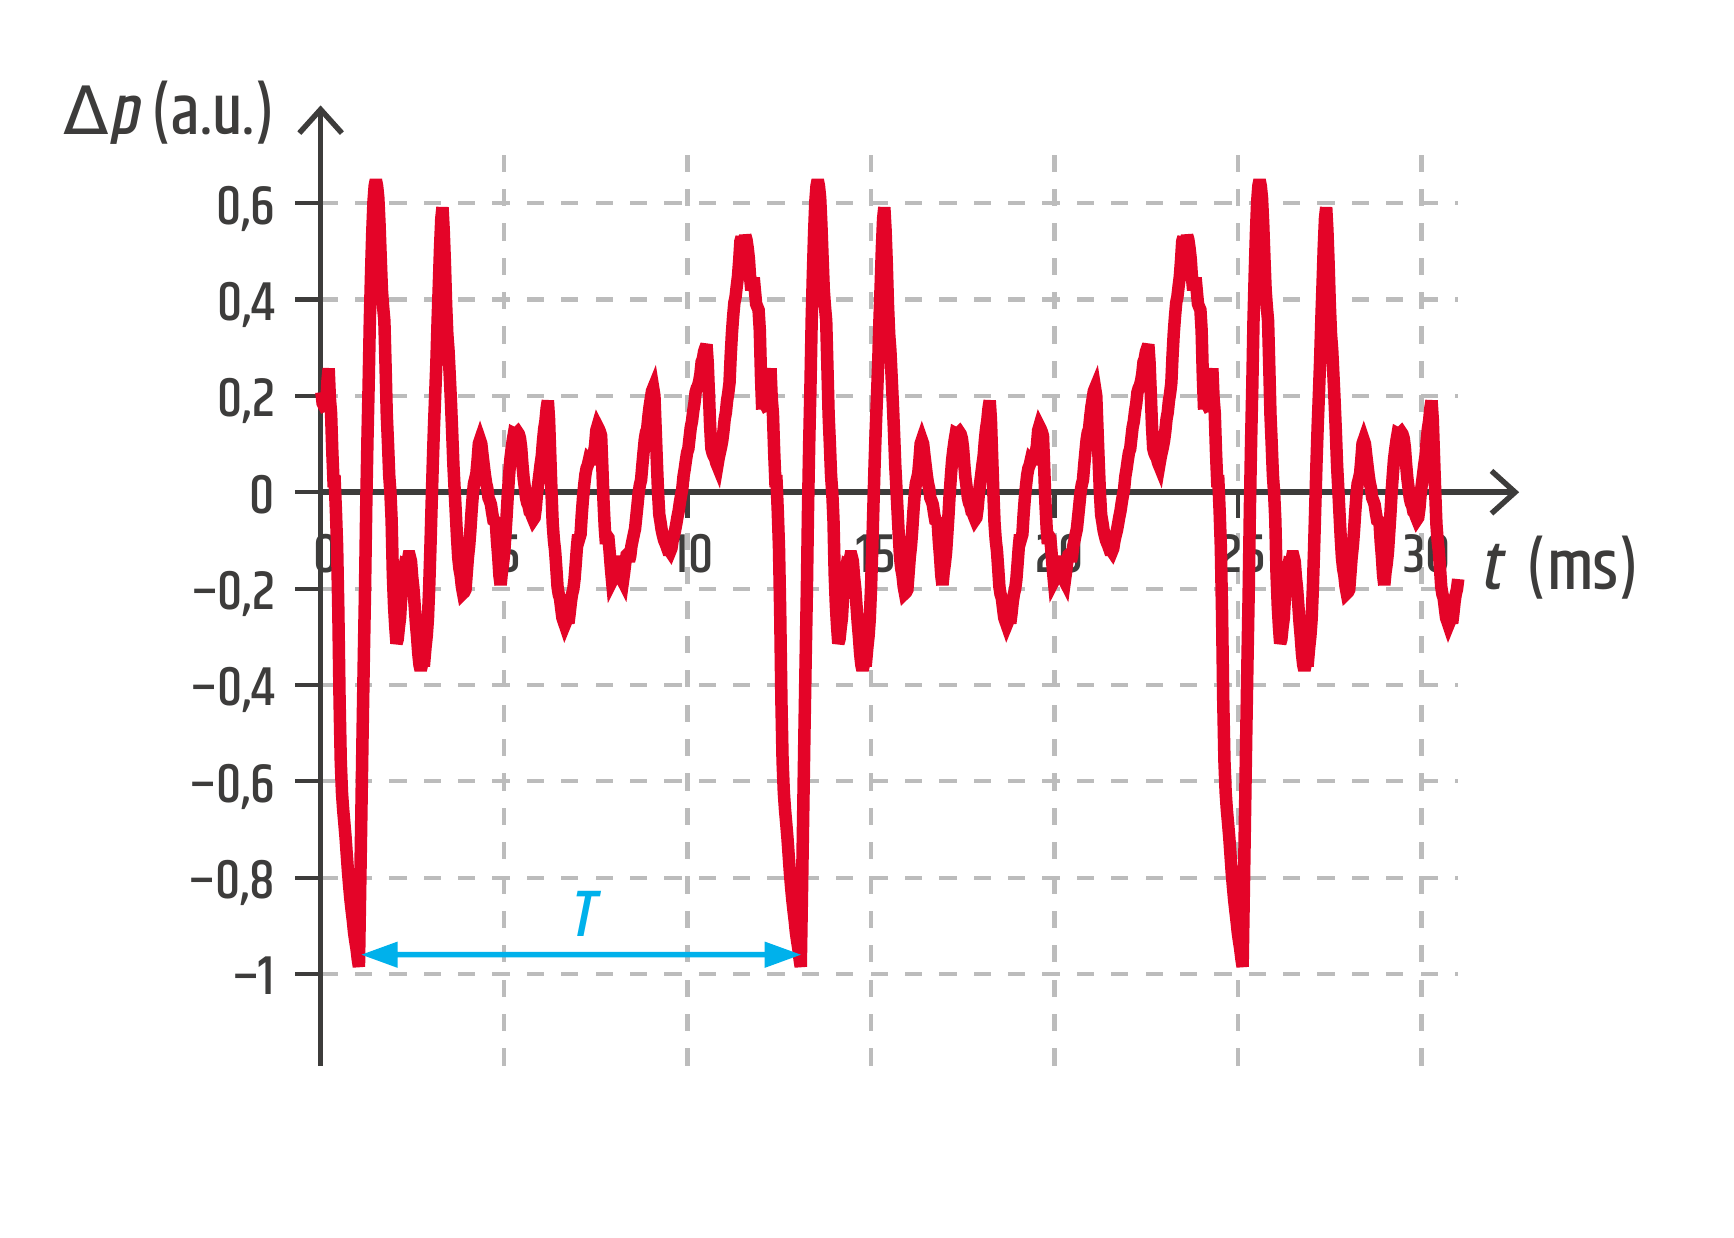
Existují však kmitající systémy, kdy se pohyb sice pravidelně opakuje – je periodický, ale časová závislost výchylky nemá přesně sinusový průběh. Takto neharmonicky kmitá například membrána mikrofonu, který zaznamenává zpívaný tón.
Porovnání harmonického a neharmonického kmitání
Zdroj
Zdroj
Popisovat harmonické kmitání jsme se učili na elektrických veličinách ve 20. kapitole. Graf sinusového průběhu odpovídá obecné matematické funkci \(y=A\sin(Bx+C)+D\), kde \(A\), \(B\), \(C\) a \(D\) jsou konstanty. Vliv těchto konstant na podobu grafu si vyzkoušejte v apletu https://www.geogebra.org/m/zbgnkw4d.
Fyzikálně odpovídá
- konstanta \(A\) amplitudě kmitání \(y_\mathrm{m}\),
- konstanta \(B\) úhlové frekvenci \(\omega=2\pi f\),
- konstanta \(C\) počáteční fázi \(\varphi_0\),
- konstanta \(D\) vzdálenosti rovnovážné polohy od počátku soustavy souřadnic.
Velmi často volíme soustavu souřadnic tak, aby její počátek ležel v rovnovážné poloze, kolem které těleso kmitá. Potom je konstanta \(D\) nulová a pro okamžitou výchylku získáváme následující předpis:
Časová závislost výchylky harmonického oscilátoru
\[ y = y_\mathrm{m}\sin(\omega t+\varphi_0) \]\(y_\mathrm{m}\) – amplituda,
\(\omega\) – úhlová frekvence,
\(\varphi_0\) – počáteční fáze.
 Poznámka na okraj: Význam parametrů \(\omega\) a \(\varphi_0\)
Fyzikální význam parametrů byl vysvětlen ve 20. kapitole, takže pokud chápete, můžete tuto poznámku přeskočit :-).
Úhlová frekvence \(\omega\) (řecké písmeno omega) je definována pomocí frekvence, respektive periody kmitání vztahem
\[ \omega = 2\pi f = \frac{2\pi}T \]Její jednotkou je radián za sekundu (rad ⋅ s−1).
Úhlová frekvence je pojítkem mezi počtem opakování děje za časovou jednotku a odpovídající změnou argumentu funkce sinus za časovou jednotku.
Jak známo, funkce \(y=\sin(x)\) je periodická s periodou \(2\pi\), neboť platí \(y=\sin(x)=\sin(2\pi+x)\) pro libovolné \(x\). Průběh fyzikálního pohybu (okamžitá výchylka oscilátoru) se začne opakovat po uplynutí časové periody \(T\), takže výchylka oscilátoru v čase \(t=0\) a \(t=T\) musí být stejná pro libovolné \(y_\mathrm{m}\) a \(\varphi_0\):
\[ y = y_\mathrm{m}\sin(\varphi_0) = y_\mathrm{m}\sin(\omega T+\varphi_0) \]Porovnáním s předchozím vztahem zjišťujeme, že \(\omega T\) musí být rovno \(2\pi\).
Počáteční fáze \(\varphi_0\) (řecké písmeno fí, index nula) se vyjadřuje v radiánech. V grafu určuje, kde sinusoida protíná svislou osu. Číselně stanovuje, v jaké fázi kmitání se právě soustava nachází, když ji v okamžiku \(t=0\ \mathrm{s}\) začínáme pozorovat. To znamená, jestli měření spouštíme, když se oscilátor nachází v horním bodu obratu (\(\varphi_0=\pi/2\ \mathrm{rad}\) – čtvrtina periody), v rovnovážné poloze (\(\varphi_0=0\ \mathrm{rad}\) nebo \(\varphi_0=\pi\ \mathrm{rad}\)), v dolním bodu obratu (\(\varphi_0=3\pi/2\ \mathrm{rad}\) – tři čtvrtiny periody) nebo ještě v jiném bodě svojí trajektorie. Vyzkoušejte si to v animaci https://www.geogebra.org/m/zbgnkw4d.
Poznamenejme, že ve výrazu \(y_\mathrm{m}\sin(\omega t+\varphi_0)\) se argument funkce sinus nazývá okamžitá fáze kmitání, značí se písmenem \(\varphi=\varphi_0+\omega t\) a vyjadřuje se v radiánech.
 Příklad 2
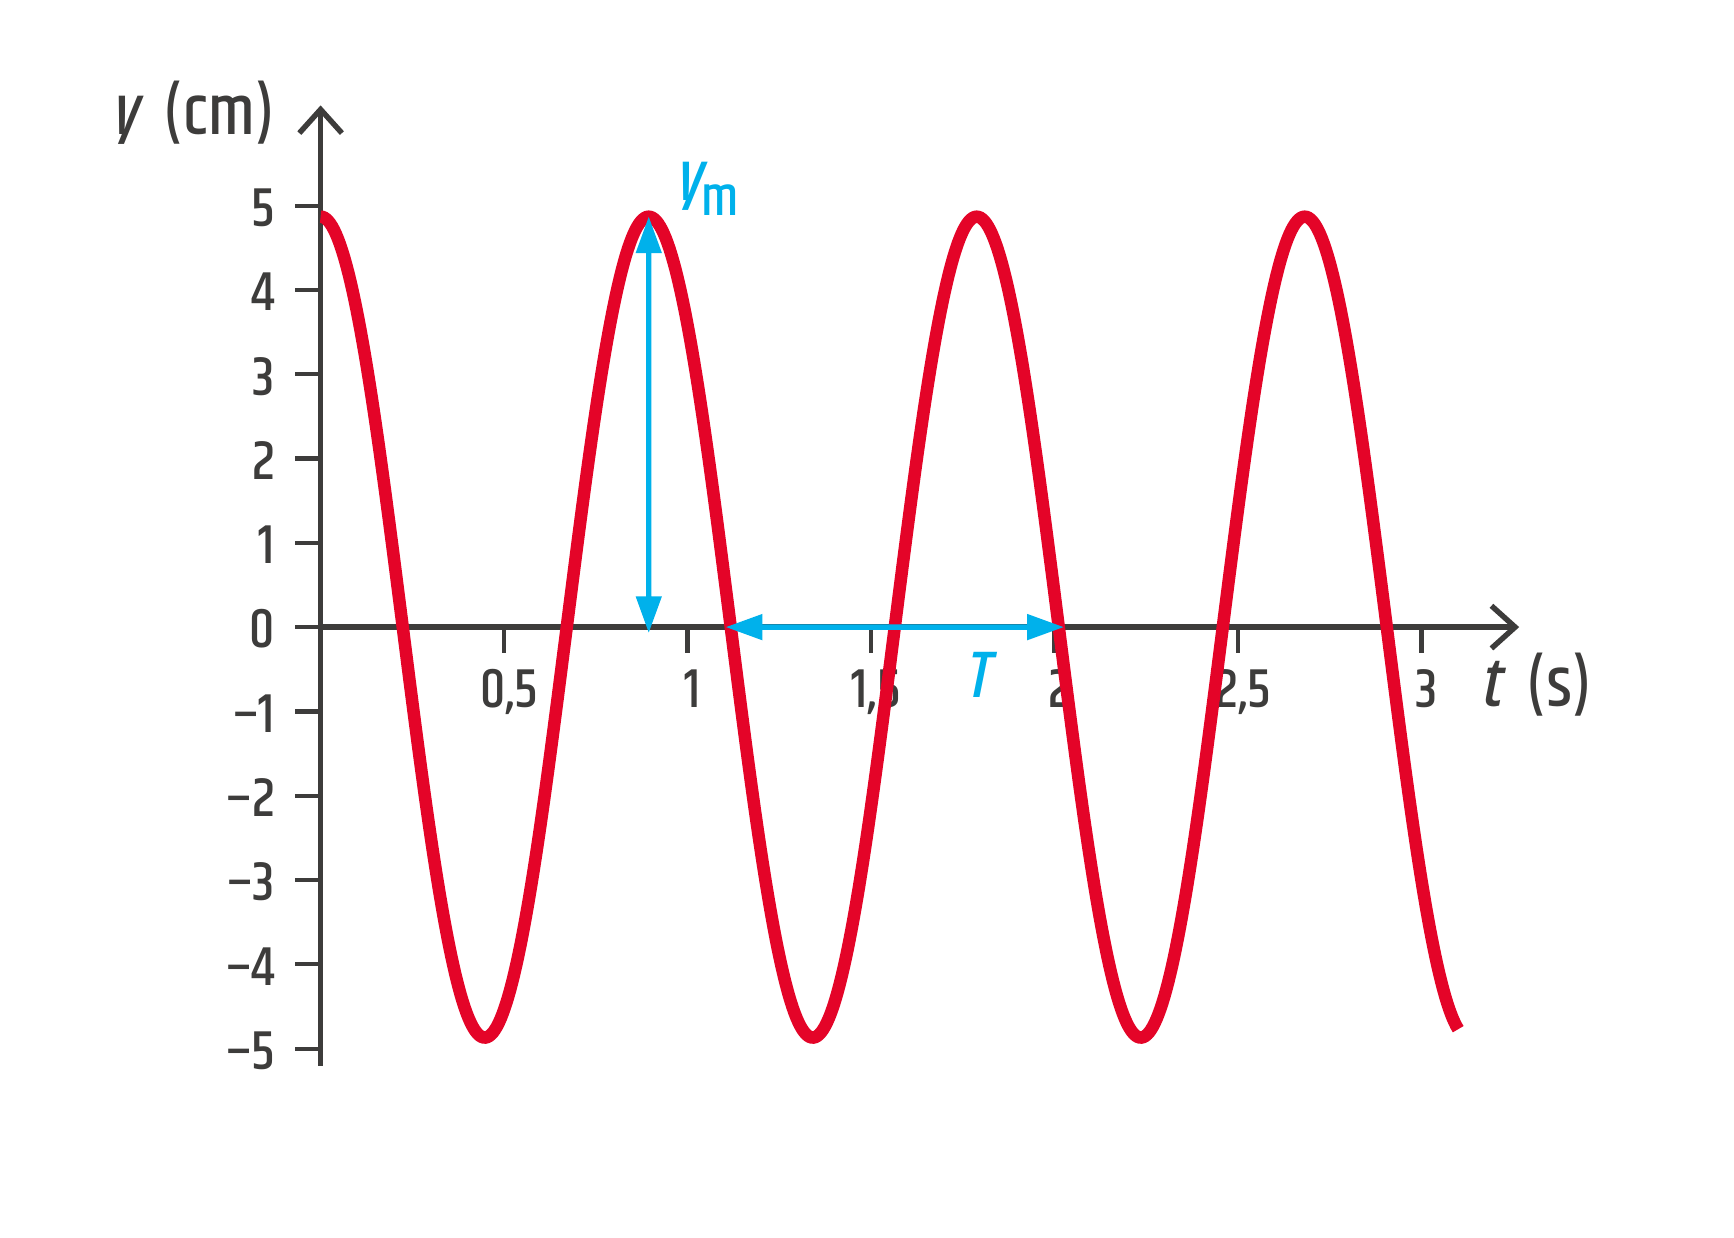
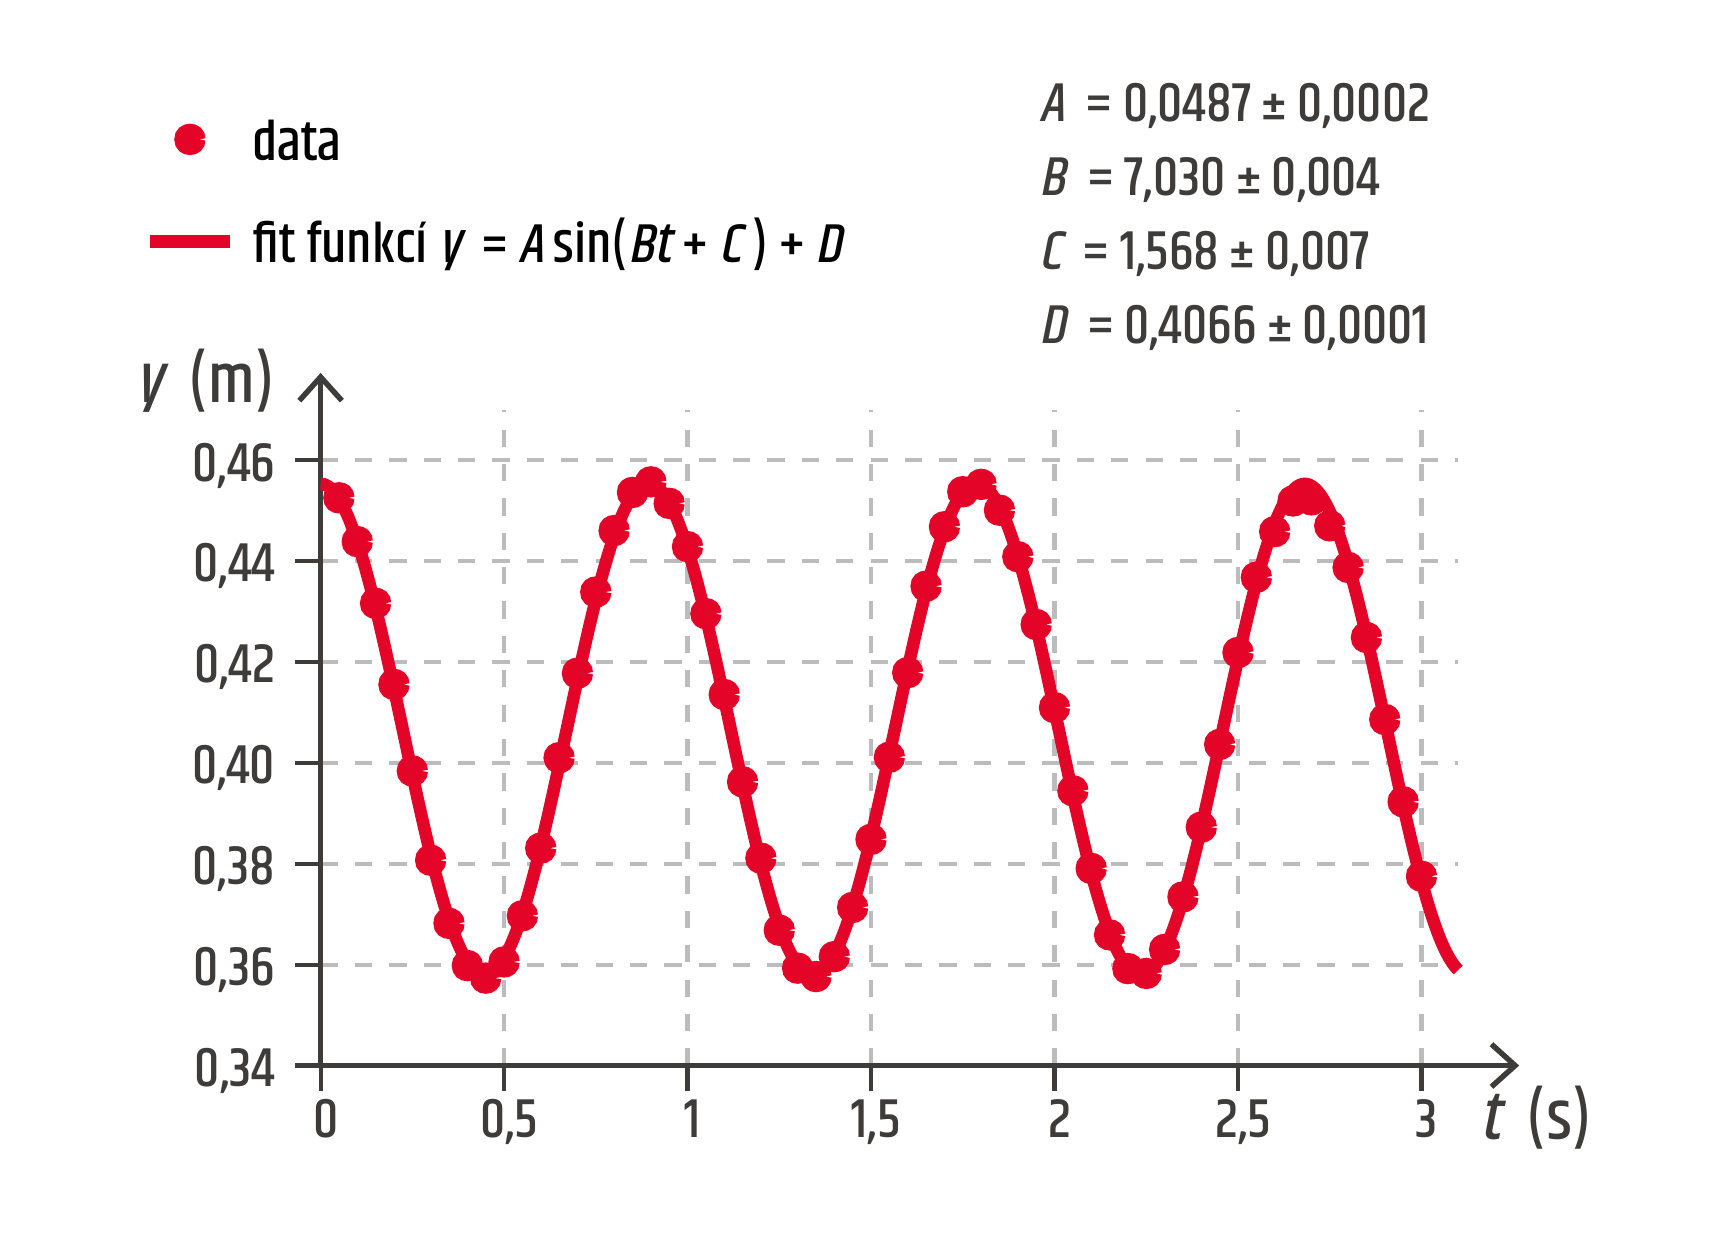
Graf 21.11 zobrazuje výsledek měření sonarem v experimentu vyfoceném na obrázku 21.9. Experimentálními body byla proložena sinusoida \(y=A\sin(Bx+C)+D\) a numericky byly dopočítány hodnoty konstant. Určete fyzikální význam konstant a jejich hodnoty a jednotky. Vypočítejte frekvenci a periodu tohoto pohybu.
Zdroj
Přímým porovnáním s fyzikálním vztahem pro výchylku \(y(t)=y_\mathrm{m}\sin(\omega t+\varphi_0)\) zjišťujeme, že
- konstanta \(A\) představuje amplitudu čili maximální výchylku z rovnovážné polohy, \(y_\mathrm{m}=0{,}0487\ \mathrm{m}=4{,}87\ \mathrm{cm}\),
- konstanta \(B\) má význam úhlové frekvence \(\omega=7{,}030\ \mathrm{rad/s}\),
- konstanta \(C\) je počáteční fáze \(\varphi_0=1{,}568\ \mathrm{rad}\),
- konstanta \(D\) znamená vzdálenost rovnovážné polohy oscilátoru od sonaru, \(D=0{,}4066\ \mathrm{m}=40{,}66\ \mathrm{cm}\).
Odsud můžeme dopočítat frekvenci kmitání \(f=\omega/2\pi=1{,}12\ \mathrm{Hz}\) a periodu \(T=1/f=0{,}894\ \mathrm{s}\).
Poznámka pro šikovné: Program, který naměřenými daty proložil sinusoidu, dopočítal ke každému parametru i jeho nejistotu. Takto systematicky bychom měli vyjadřovat nejistoty u každého výsledku experimentu, takže bychom měli psát např. \(y_\mathrm{m}=(0{,}0487\pm0{,}0002)\ \mathrm{m}= (4{,}87\pm0{,}02)\ \mathrm{cm}\). Jelikož frekvenci i periodu počítáme z úhlové frekvence zatížené nejistotou \(\omega=(7{,}030\pm0{,}004)\ \mathrm{rad/s}\), budou i tyto dvě veličiny zatíženy nejistotou. Podle pravidel pro nejistoty vyložených v kapitole 2 je výsledkem experimentu \(f=(1{,}1188\pm0{,}0006)\ \mathrm{Hz}\) a \(T=(0{,}8938\pm0{,}0005)\ \mathrm{s}\).
Kontrolní otázka
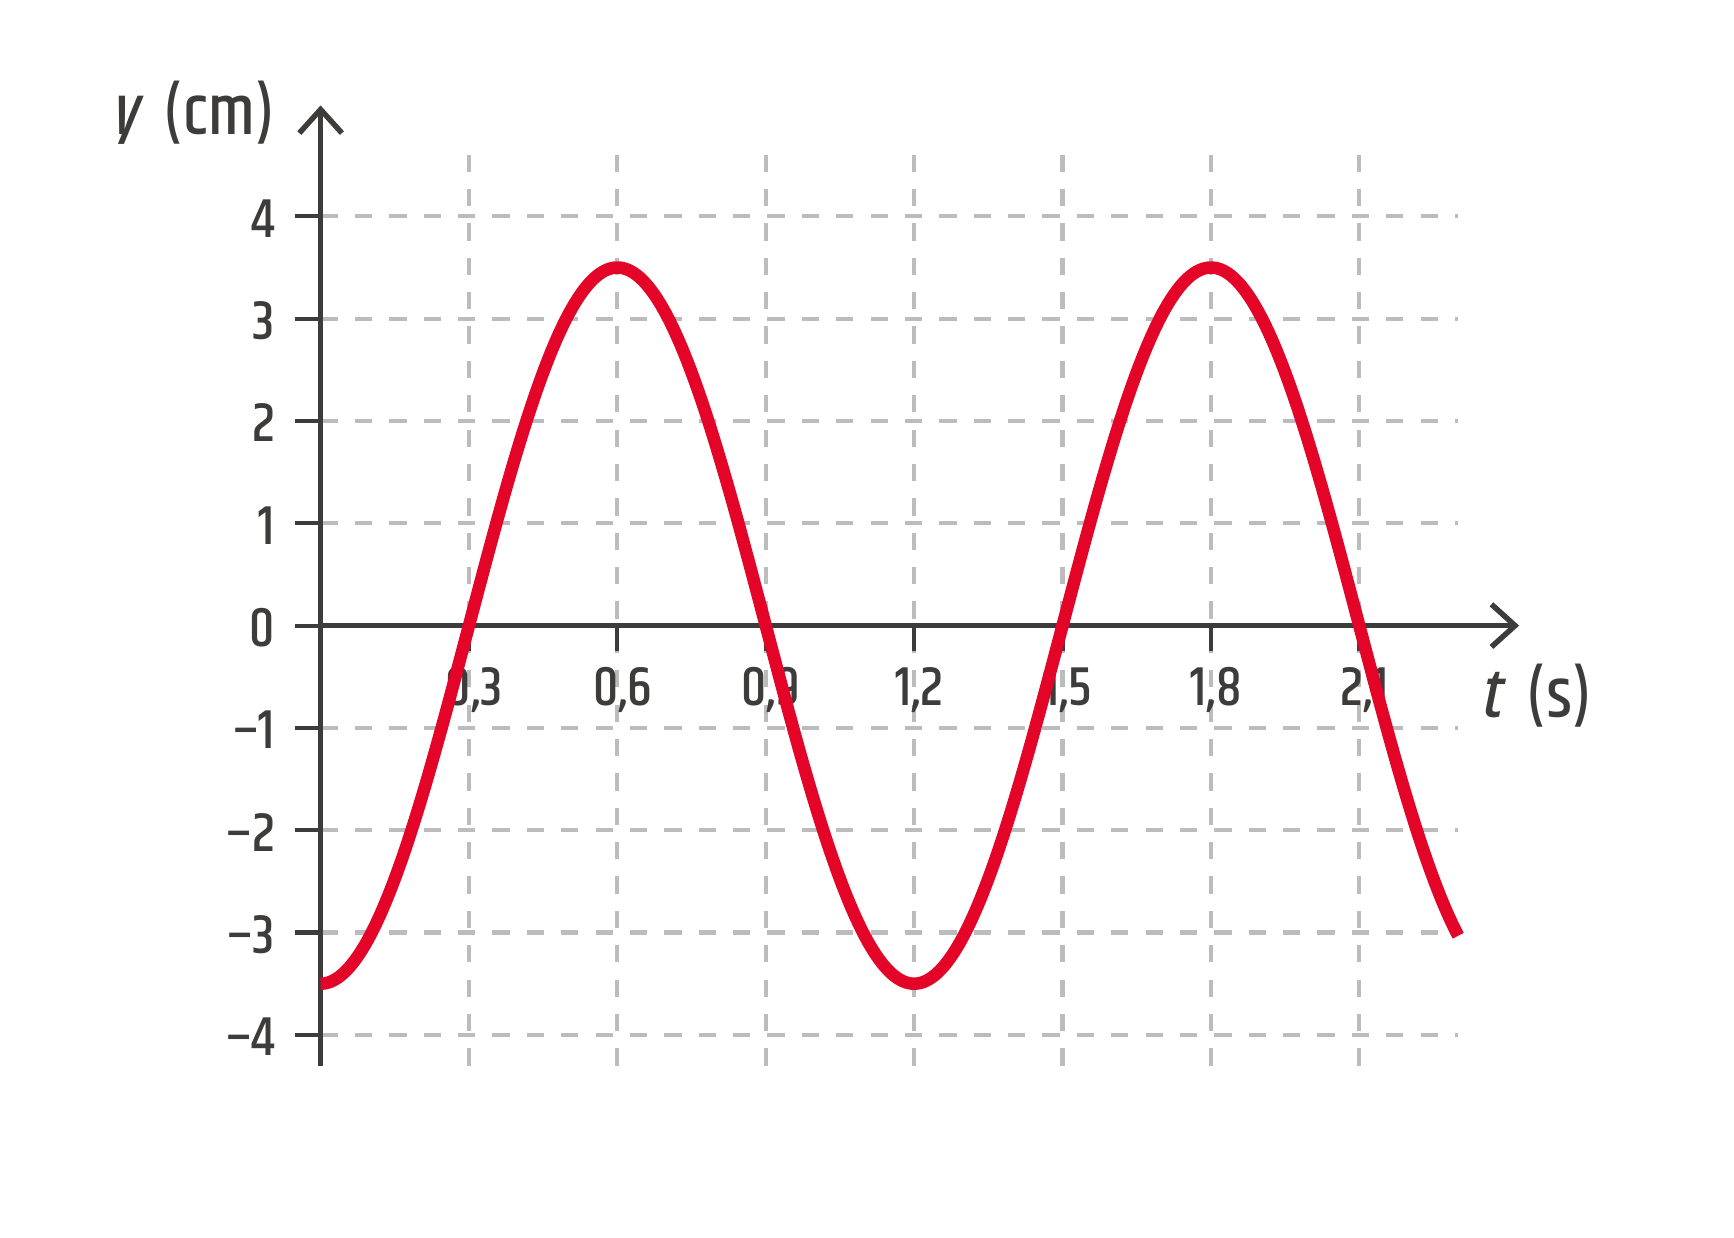
Graf 21.12 znázorňuje závislost výchylky na čase. Určete periodu, frekvenci a amplitudu kmitání.
Zdroj
Rychlost a zrychlení v závislosti na čase
Kontrolní otázka
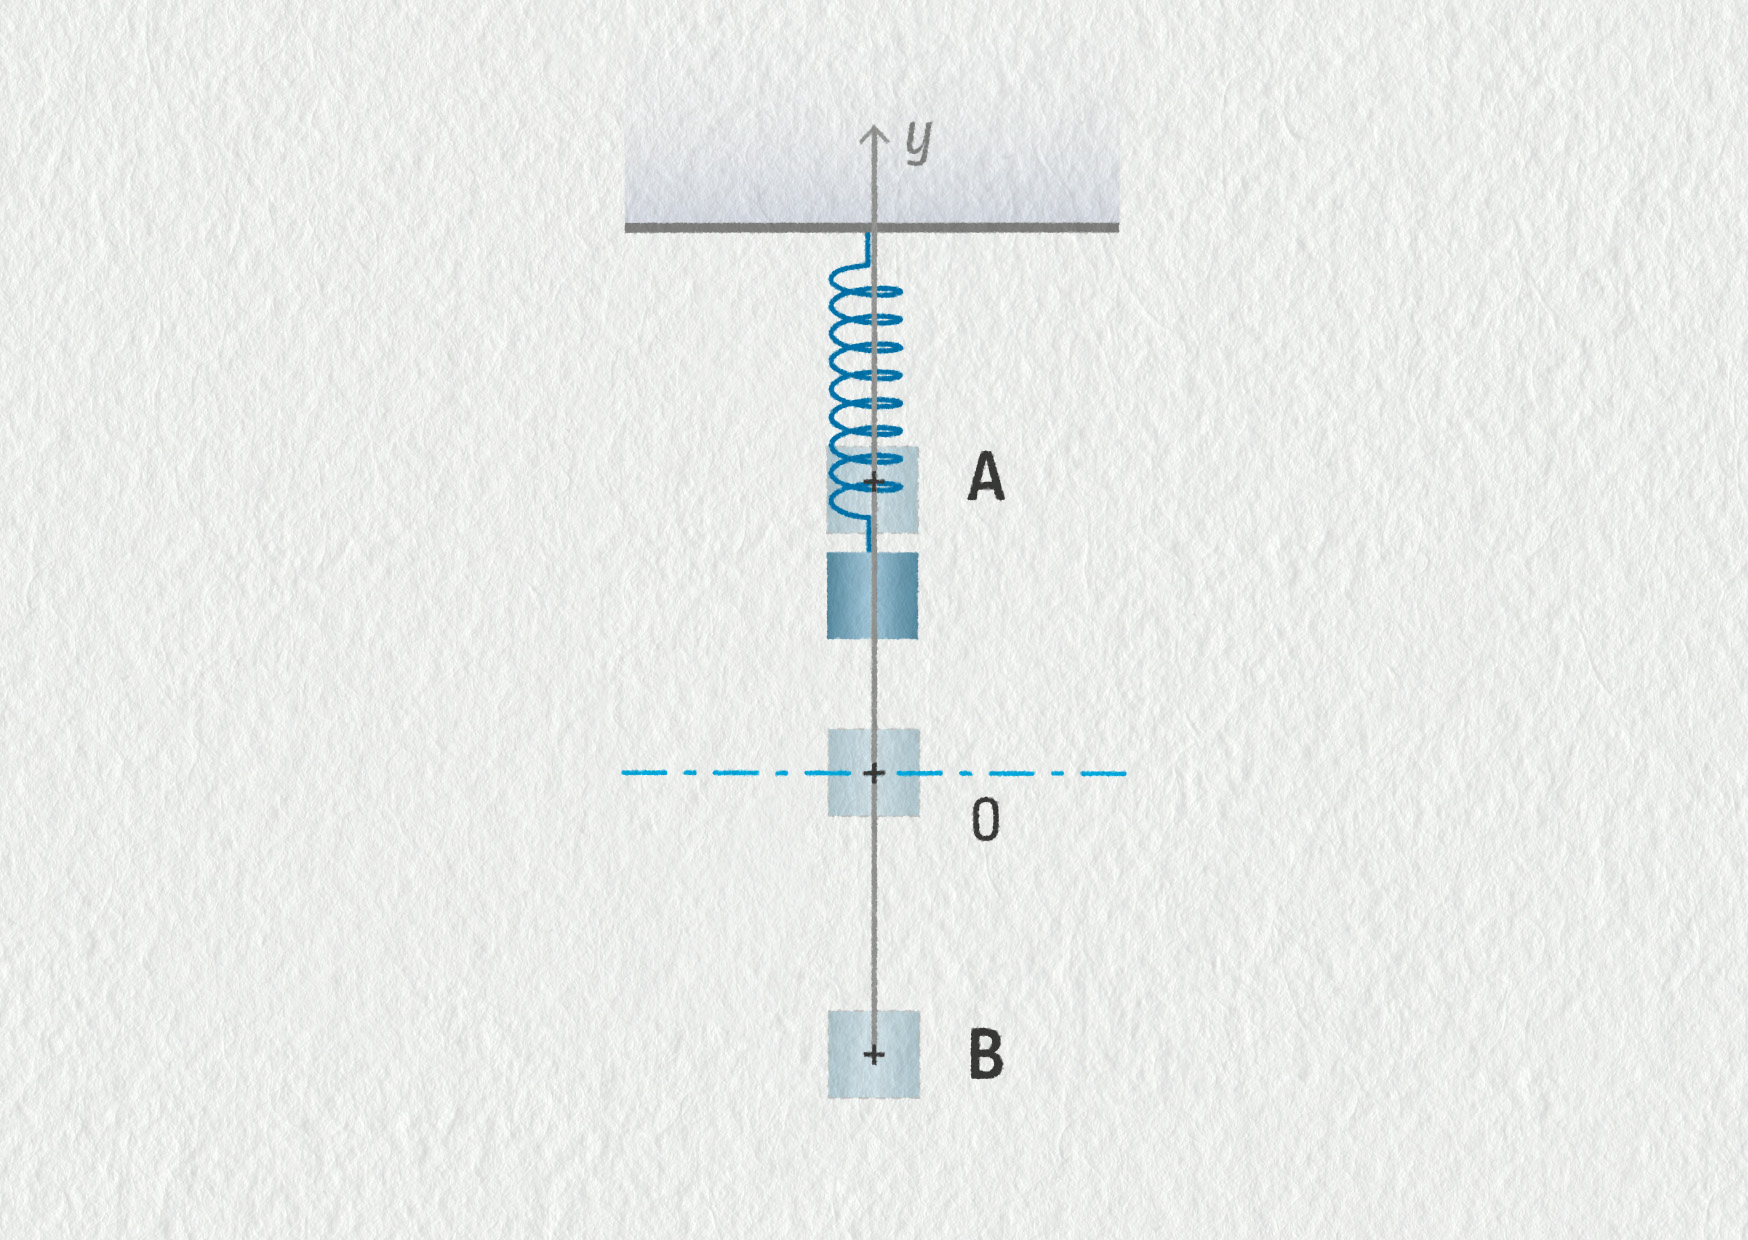
V obrázku 21.13 jsme na trajektorii kmitajícího tělesa vyznačili rovnovážnou polohu O a body obratu A a B. Rozhodněte, ve kterém bodě platí následující tvrzení. Do políček zapište velká písmena (bez dalších znaků).
Zdroj
Kromě polohy patří mezi kinematické veličiny rychlost a zrychlení. Jak závisí na čase tyto veličiny u kmitavého pohybu harmonického oscilátoru? Experimentálně je můžeme získat opět pomocí sonaru v uspořádání na obrázku 21.9. Jelikož je tento pohyb svislý, má smysl uvažovat pouze svislou, tedy y-ovou složku rychlosti \(v_y\) a y-ovou složku zrychlení \(a_y\), neboť ostatní složky jsou trvale nulové.
Zdroj
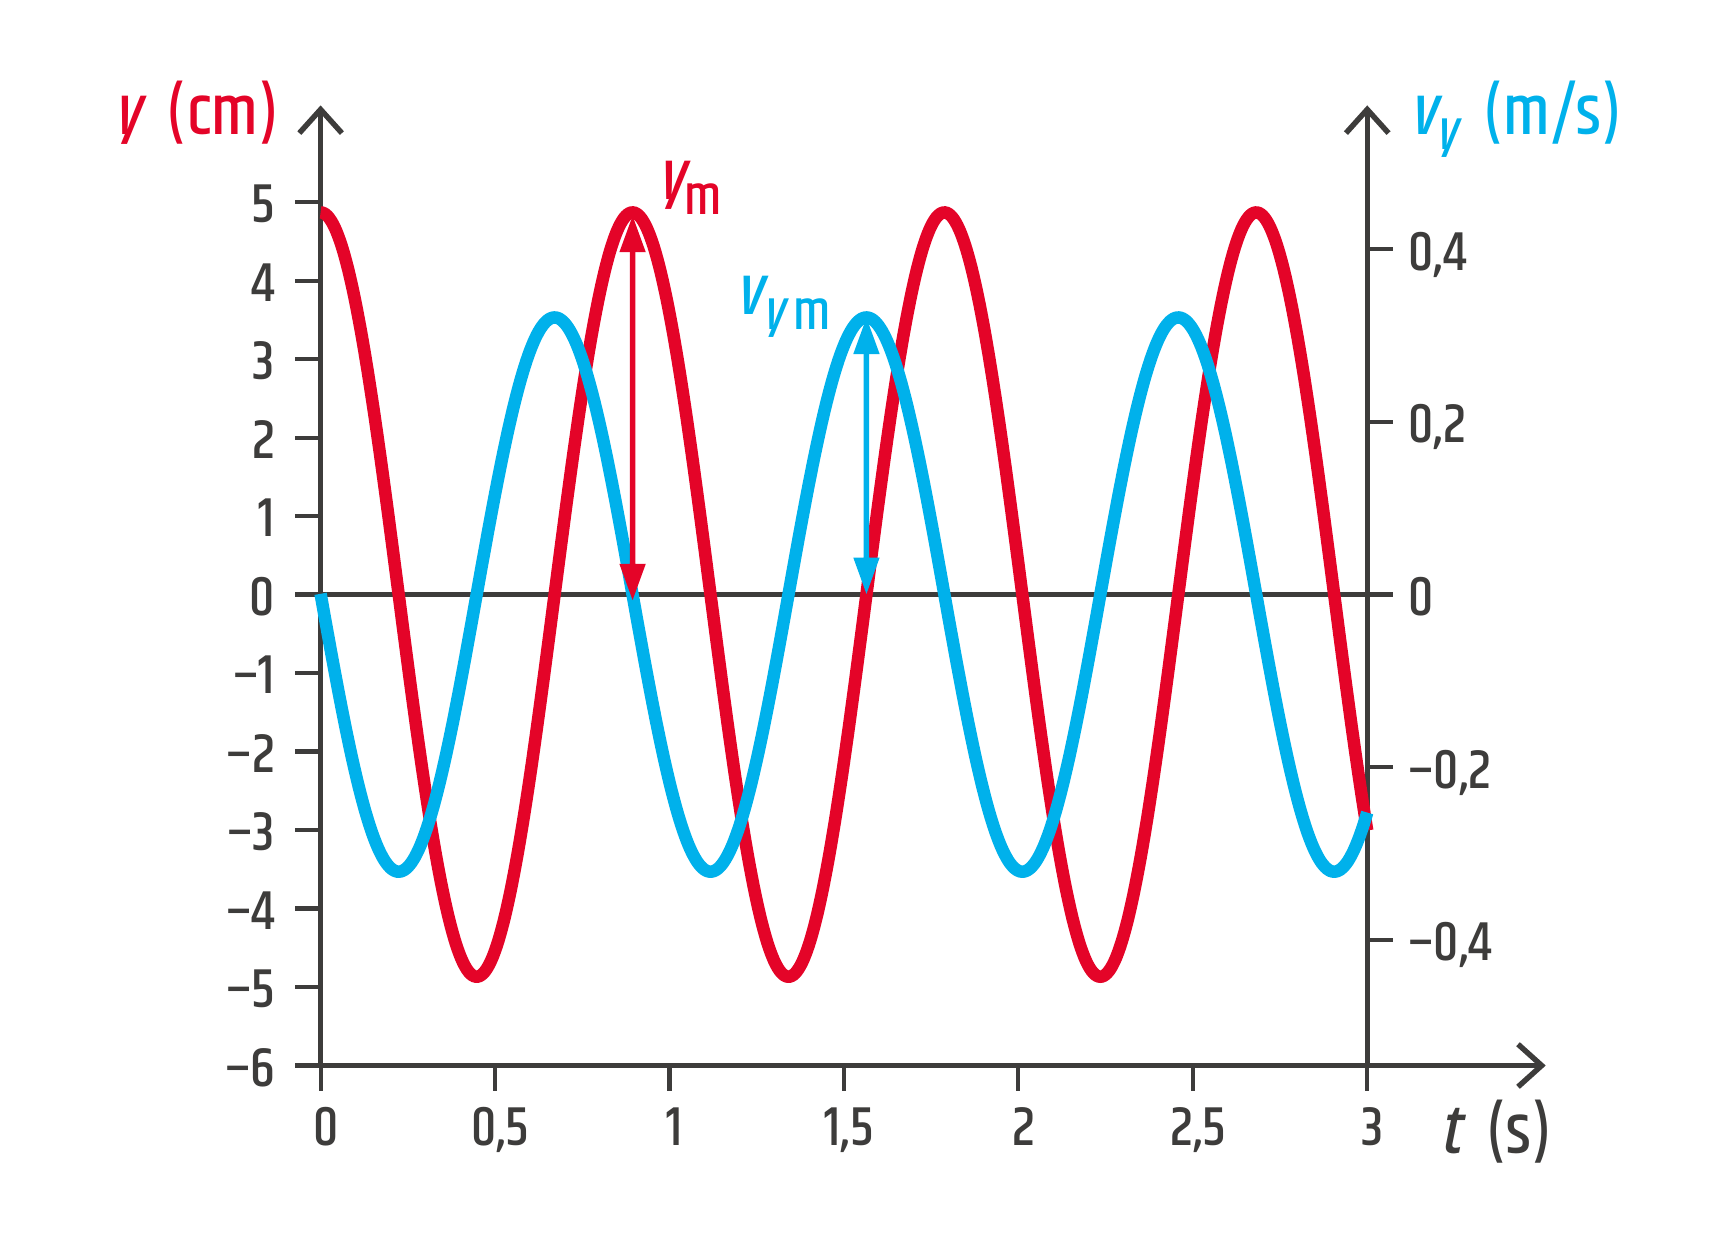
V grafu 21.14 je pro porovnání zobrazena závislost výchylky na čase \(y(t)\) (červená křivka) a závislost svislé složky rychlosti na čase \(v_y(t)\) (modrá křivka).
Vidíme, že u harmonického oscilátoru i rychlost kmitá harmonicky – grafem \(v_y(t)\) je sinusoida. Obě křivky mají stejnou periodu, v našem případě přibližně \(T=0{,}9\ \mathrm{s}\), a jsou vůči sobě posunuty o čtvrt periody. Všimněte si, že v okamžiku, kdy je výchylka maximální (bod obratu), je rychlost nulová. Při průchodu rovnovážnou polohou – tedy v okamžiku, kdy je výchylka nulová – je rychlost maximální.
Maximální velikost rychlosti \(v_{y\mathrm{m}}\) se nazývá amplituda rychlosti. Lze odvodit, že \(v_{y\mathrm{m}}=\omega y_\mathrm{m}\), kde \(\omega\) je úhlová frekvence a \(y_\mathrm{m}\) amplituda výchylky.
Při odečítání amplitud z tohoto grafu musíme zpozornět: výchylka a rychlost jsou dvě různé veličiny, mají jiné jednotky a jejich amplitudy nelze porovnávat. Amplitudu výchylky přečteme pomocí měřítka na levé ose (\(y_\mathrm{m}=5\ \mathrm{cm}\)), amplitudu rychlosti pak pomocí měřítka na ose vpravo (\(v_{y\mathrm{m}}=0{,}35\ \mathrm{m/s}\)).
S pomocí periody \(T=0{,}9\ \mathrm{s}\) vyčtené z grafu se můžeme přesvědčit, že skutečně
\[ v_{y\mathrm{m}}=\omega y_\mathrm{m} = \frac{2\pi}Ty_\mathrm{m} = \frac{2\pi}{0{,}9\ \mathrm{s}}\cdot0{,}05\ \mathrm{m} = 0{,}35\ \mathrm{m/s} \]
Kontrolní otázka
Souřadnice \(y\) je kladná, když se těleso nachází v kladné části osy \(y\).
Tvrzení e) není správně. Okamžitá rychlost \(\Vec{v}\) je vektorová veličina, má směr (ukazuje směr pohybu) a velikost (kladná hodnota v m/s). Složky rychlosti \(v_x\), \(v_y\) a \(v_z\) říkají, jak moc „šipka“ \(\Vec{v}\) ukazuje ve směru osy \(x\), \(y\) a \(z\). Pokud \(\Vec{v}\) směřuje proti ose \(y\), pohybuje se těleso proti směru osy \(y\) (v našem případě dolů) a \(v_y\) je záporné. Nezaměňujme rychlost \(\Vec{v}\) (vektorová veličina), velikost rychlosti \(v\) (vždy kladná) a svislou složku rychlosti \(v_y\).
Podobně jako pro rychlost můžeme na základě experimentálního záznamu kmitání naší modelové soustavy na fotografii 21.9 zobrazit i závislost zrychlení na čase.
Zdroj
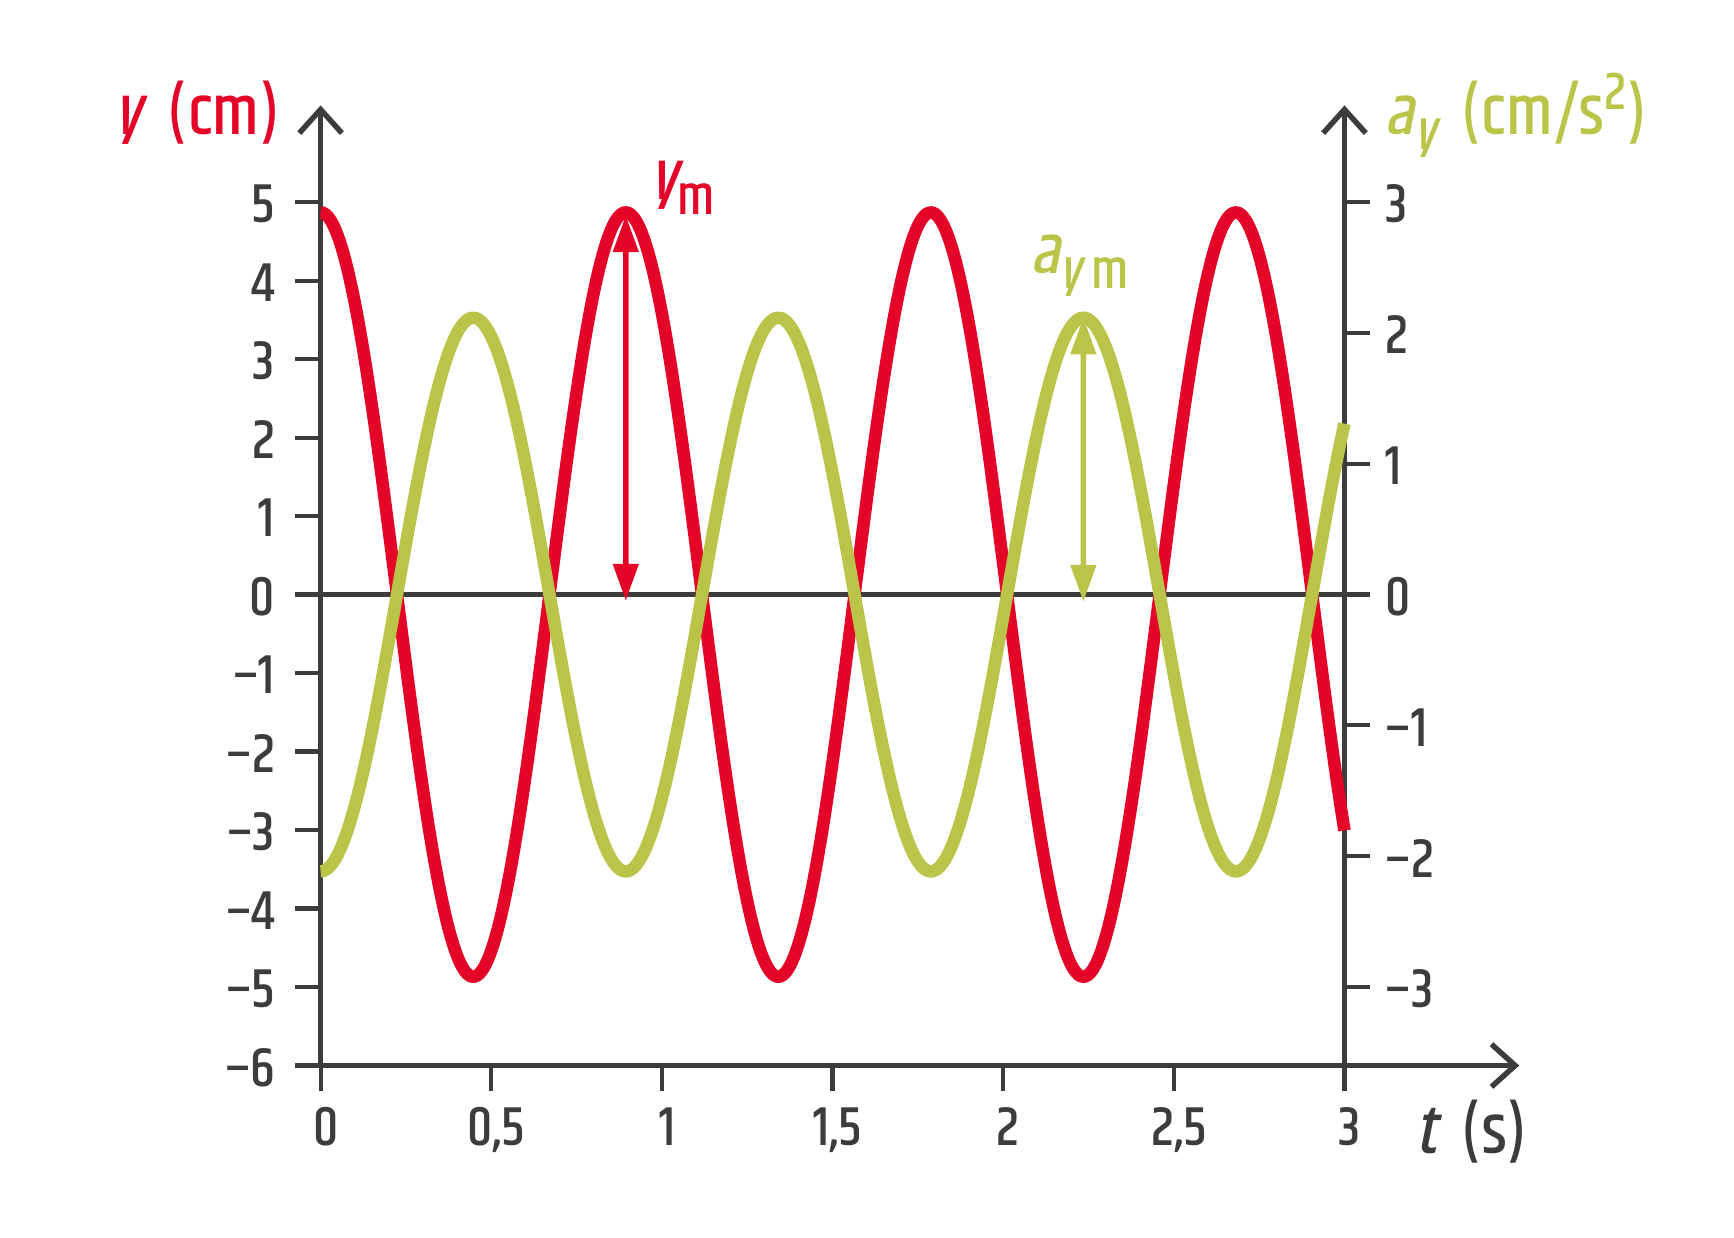
V grafu 21.15 je pro porovnání zobrazena závislost výchylky na čase \(y(t)\) (červená křivka) a závislost svislé složky zrychlení na čase \(a_y(t)\) (zelená křivka).
Křivka zrychlení \(a_y(t)\) má v případě harmonického oscilátoru opět sinusový průběh. Výchylka i svislá složka zrychlení mají stejnou periodu. Křivky jsou vzájemně posunuty o polovinu periody: v okamžiku, kdy \(y(t)\) dosahuje svého maxima (těleso je na své trajektorii nejvýše), má \(a_y(t)\) minimum (těleso zrychluje nejvíce, a to směrem dolů). Obecně lze říci, že zrychlení dosahuje své maximální hodnoty \(a_{y\mathrm{m}}\), právě když je těleso nejdále z rovnovážné polohy. Dá se ukázat, že pro amplitudu zrychlení \(a_{y\mathrm{m}}\) platí
\[ a_{y\mathrm{m}} = \omega^2y_\mathrm{m}\;, \]kde \(\omega\) je úhlová frekvence a \(y_\mathrm{m}\) amplituda výchylky.
Kontrolní otázka
Kontrolní otázka
V obrázku 21.16 jsme na trajektorii kmitajícího tělesa vyznačili rovnovážnou polohu O a body obratu A a B. Rozhodněte, ve kterém bodě platí následující tvrzení. Do políček zapište velká písmena (bez dalších znaků).
Zdroj
Poznámka na okraj: Kinematika harmonického oscilátoru
Harmonickou závislost výchylky na čase \(y(t)=y_\mathrm{m}\sin(\omega t+\varphi_0)\) pro pružinový oscilátor s lineární odezvou lze odvodit z druhého Newtonova zákona. V tuto chvíli vezměme tento vztah jako experimentální fakt.
Z něj nyní odvodíme vztahy pro \(y\)-ové složky rychlosti a zrychlení.
Rychlost je derivací polohy podle času. Pro svislé složky platí
\[ v_y = \frac{\mathrm{d}y}{\mathrm{d}t}\;. \]Funkci \(y(t)\) tedy musíme zderivovat podle času (derivujeme složenou funkci):
\[ v_y = \frac{\mathrm{d}y}{\mathrm{d}t} = \frac{\mathrm{d}\bigl(y_\mathrm{m}\sin(\omega t+\varphi_0)\bigr)}{\mathrm{d}t} = y_\mathrm{m}\frac{\mathrm{d}\bigl(\sin(\omega t+\varphi_0)\bigr)}{\mathrm{d}t} = \omega y_m\cos(\omega t+\varphi_0)\;. \]Amplituda rychlosti je tedy skutečně \(v_{y\mathrm{m}}=\omega y_\mathrm{m}\). Funkce \(\cos\) je vůči funkci \(\sin\) posunuta o π/2 radiánů, tedy o čtvrt periody.
Zrychlení je derivací rychlosti podle času. Pro svislé složky platí
\[ a_y = \frac{\mathrm{d}v_y}{\mathrm{d}t}\;. \]Předchozí výsledek \(v_y(t)\) tedy zderivujeme ještě jednou (opět složená funkce):
\[ a_y = \frac{\mathrm{d}v_y}{\mathrm{d}t} = \frac{\mathrm{d}\bigl(\omega y_\mathrm{m}\cos(\omega t+\varphi_0)\bigr)}{\mathrm{d}t} = \omega y_\mathrm{m}\frac{\mathrm{d}\bigl(\cos(\omega t+\varphi_0)\bigr)}{\mathrm{d}t} = -\omega^2y_m\sin(\omega t+\varphi_0)\;. \]Amplituda zrychlení je tedy skutečně \(a_{y\mathrm{m}}=\omega^2y_\mathrm{m}\). Funkce \(-\sin(x)\) je vůči funkci \(\sin(x)\) posunuta o π radiánů, tedy o polovinu periody.
V tomto oddílu prozkoumáme, co je příčinou kmitání. Vše si vysvětlíme na dvou základních příkladech – na příkladu pružinového oscilátoru, kterým se dají modelovat složitější situace od kmitání atomů v pevných látkách až po ušní bubínek, a na příkladu matematického kyvadla, které jako model dobře funguje pro objekty zavěšené v gravitačním poli.
Kmitavý pohyb může nastat vždy, když existuje stabilní rovnovážná poloha tělesa. Při vychýlení z rovnovážné polohy na toto těleso začne působit vratná síla (často je to výslednice více působících sil), která vrací těleso zpět do rovnovážné polohy. Tato vratná síla nemůže být konstantní: při vychýlení tělesa na jednu stranu musí síla „táhnout“ směrem do rovnovážné polohy, při překmitnutí tělesa na opačnou stranu se automaticky musí změnit její orientace.
Pružinový oscilátor
Pružiny
Zdroj
Zdroj
Zdroj
Zdroj
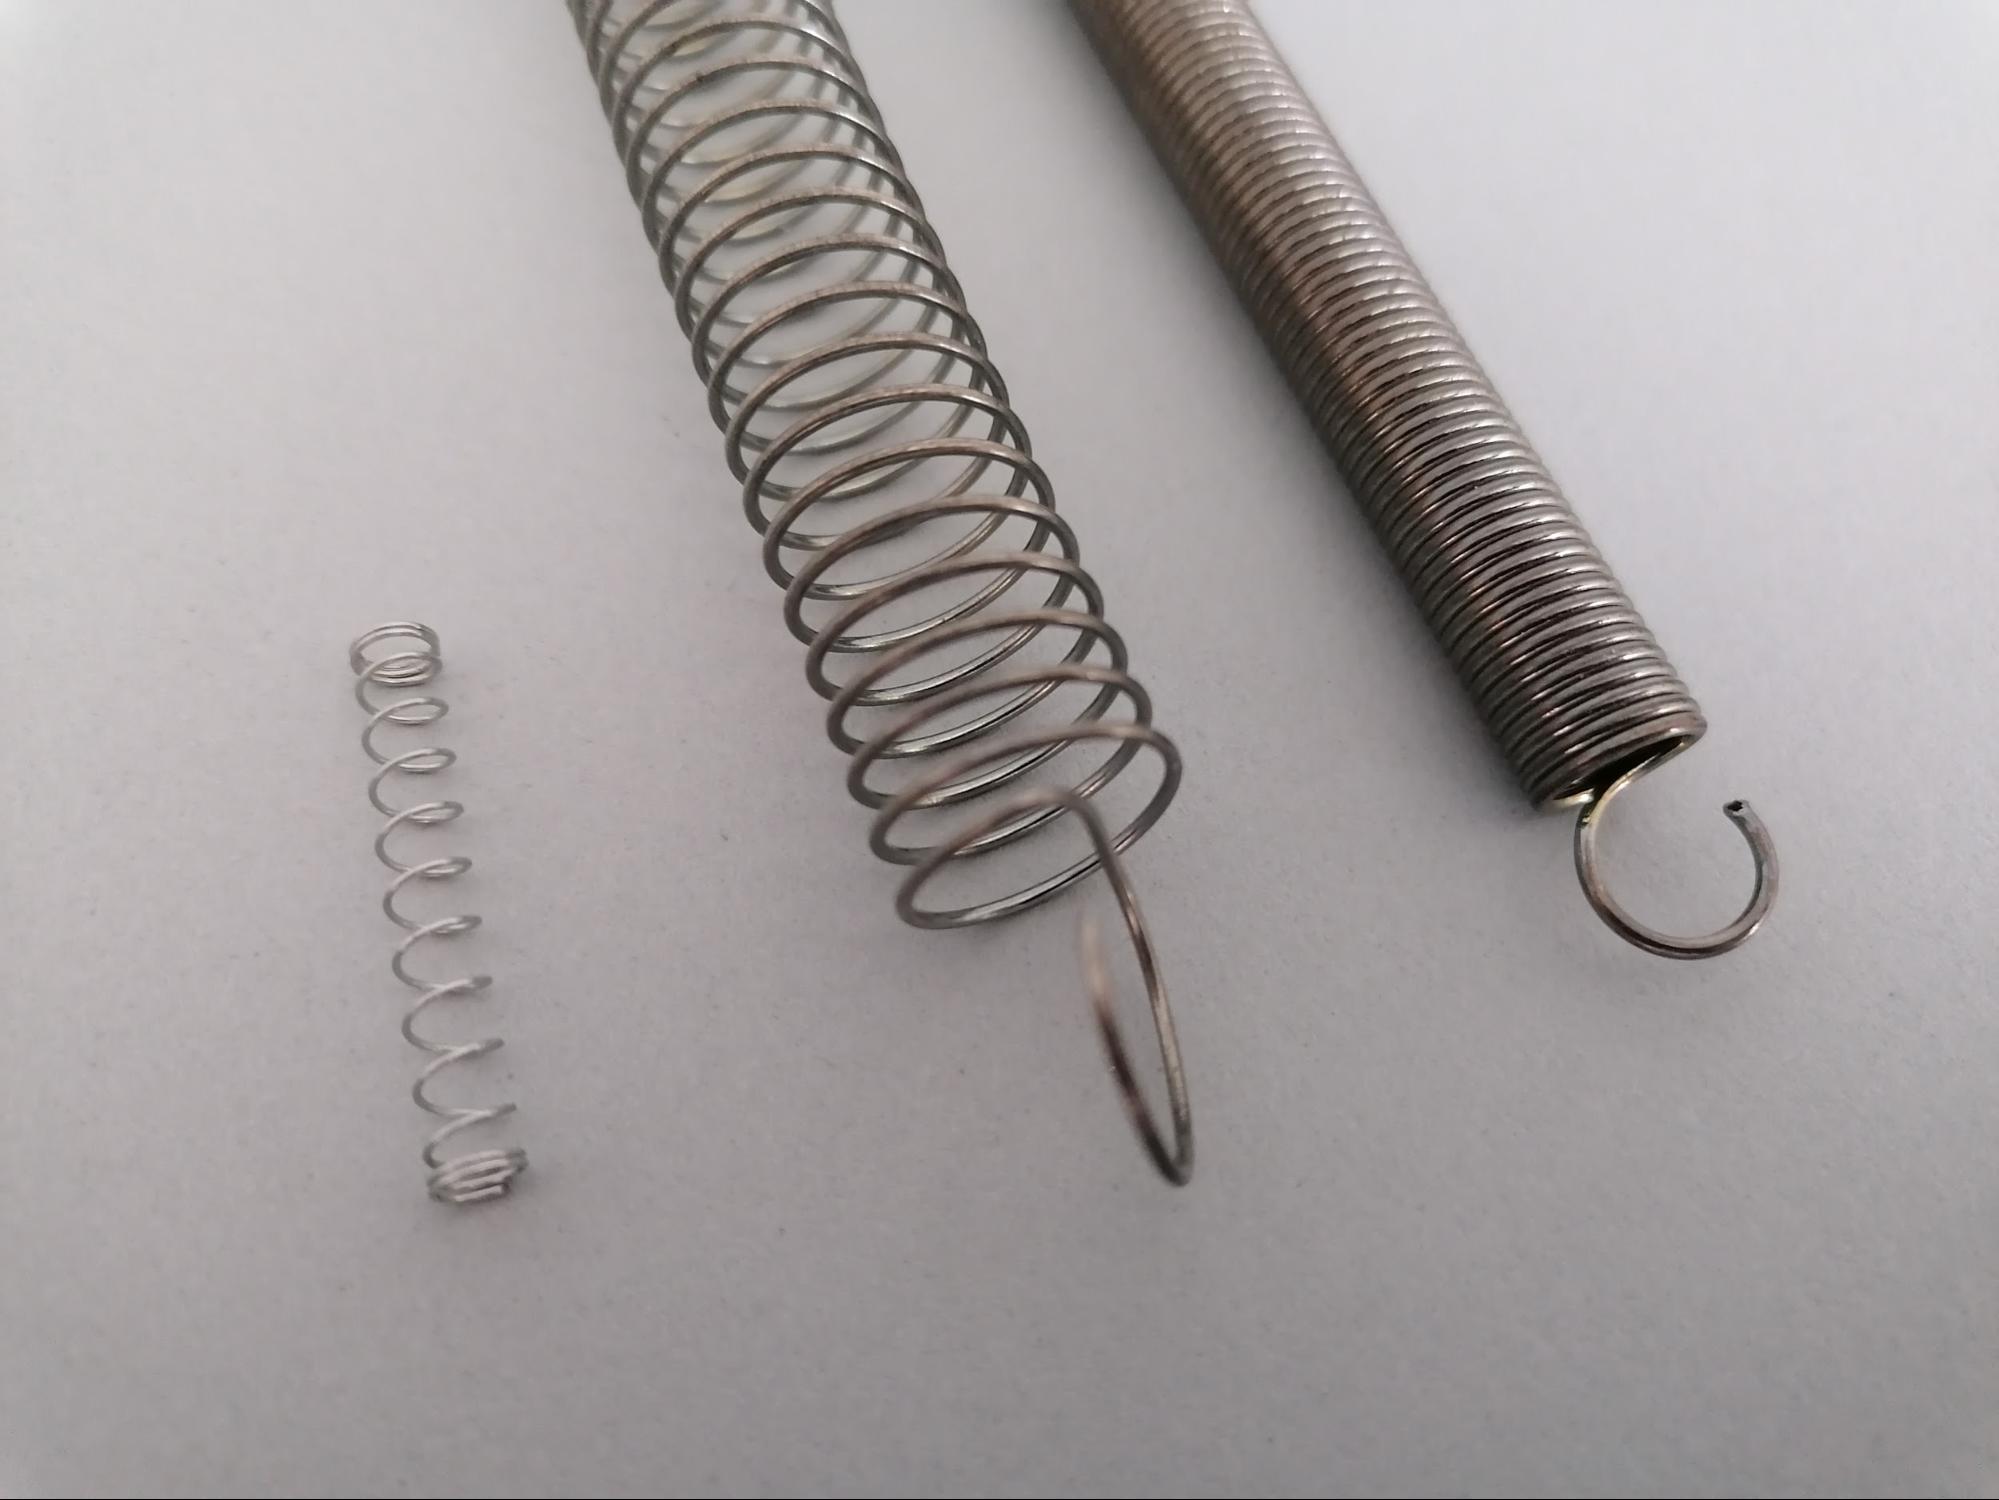
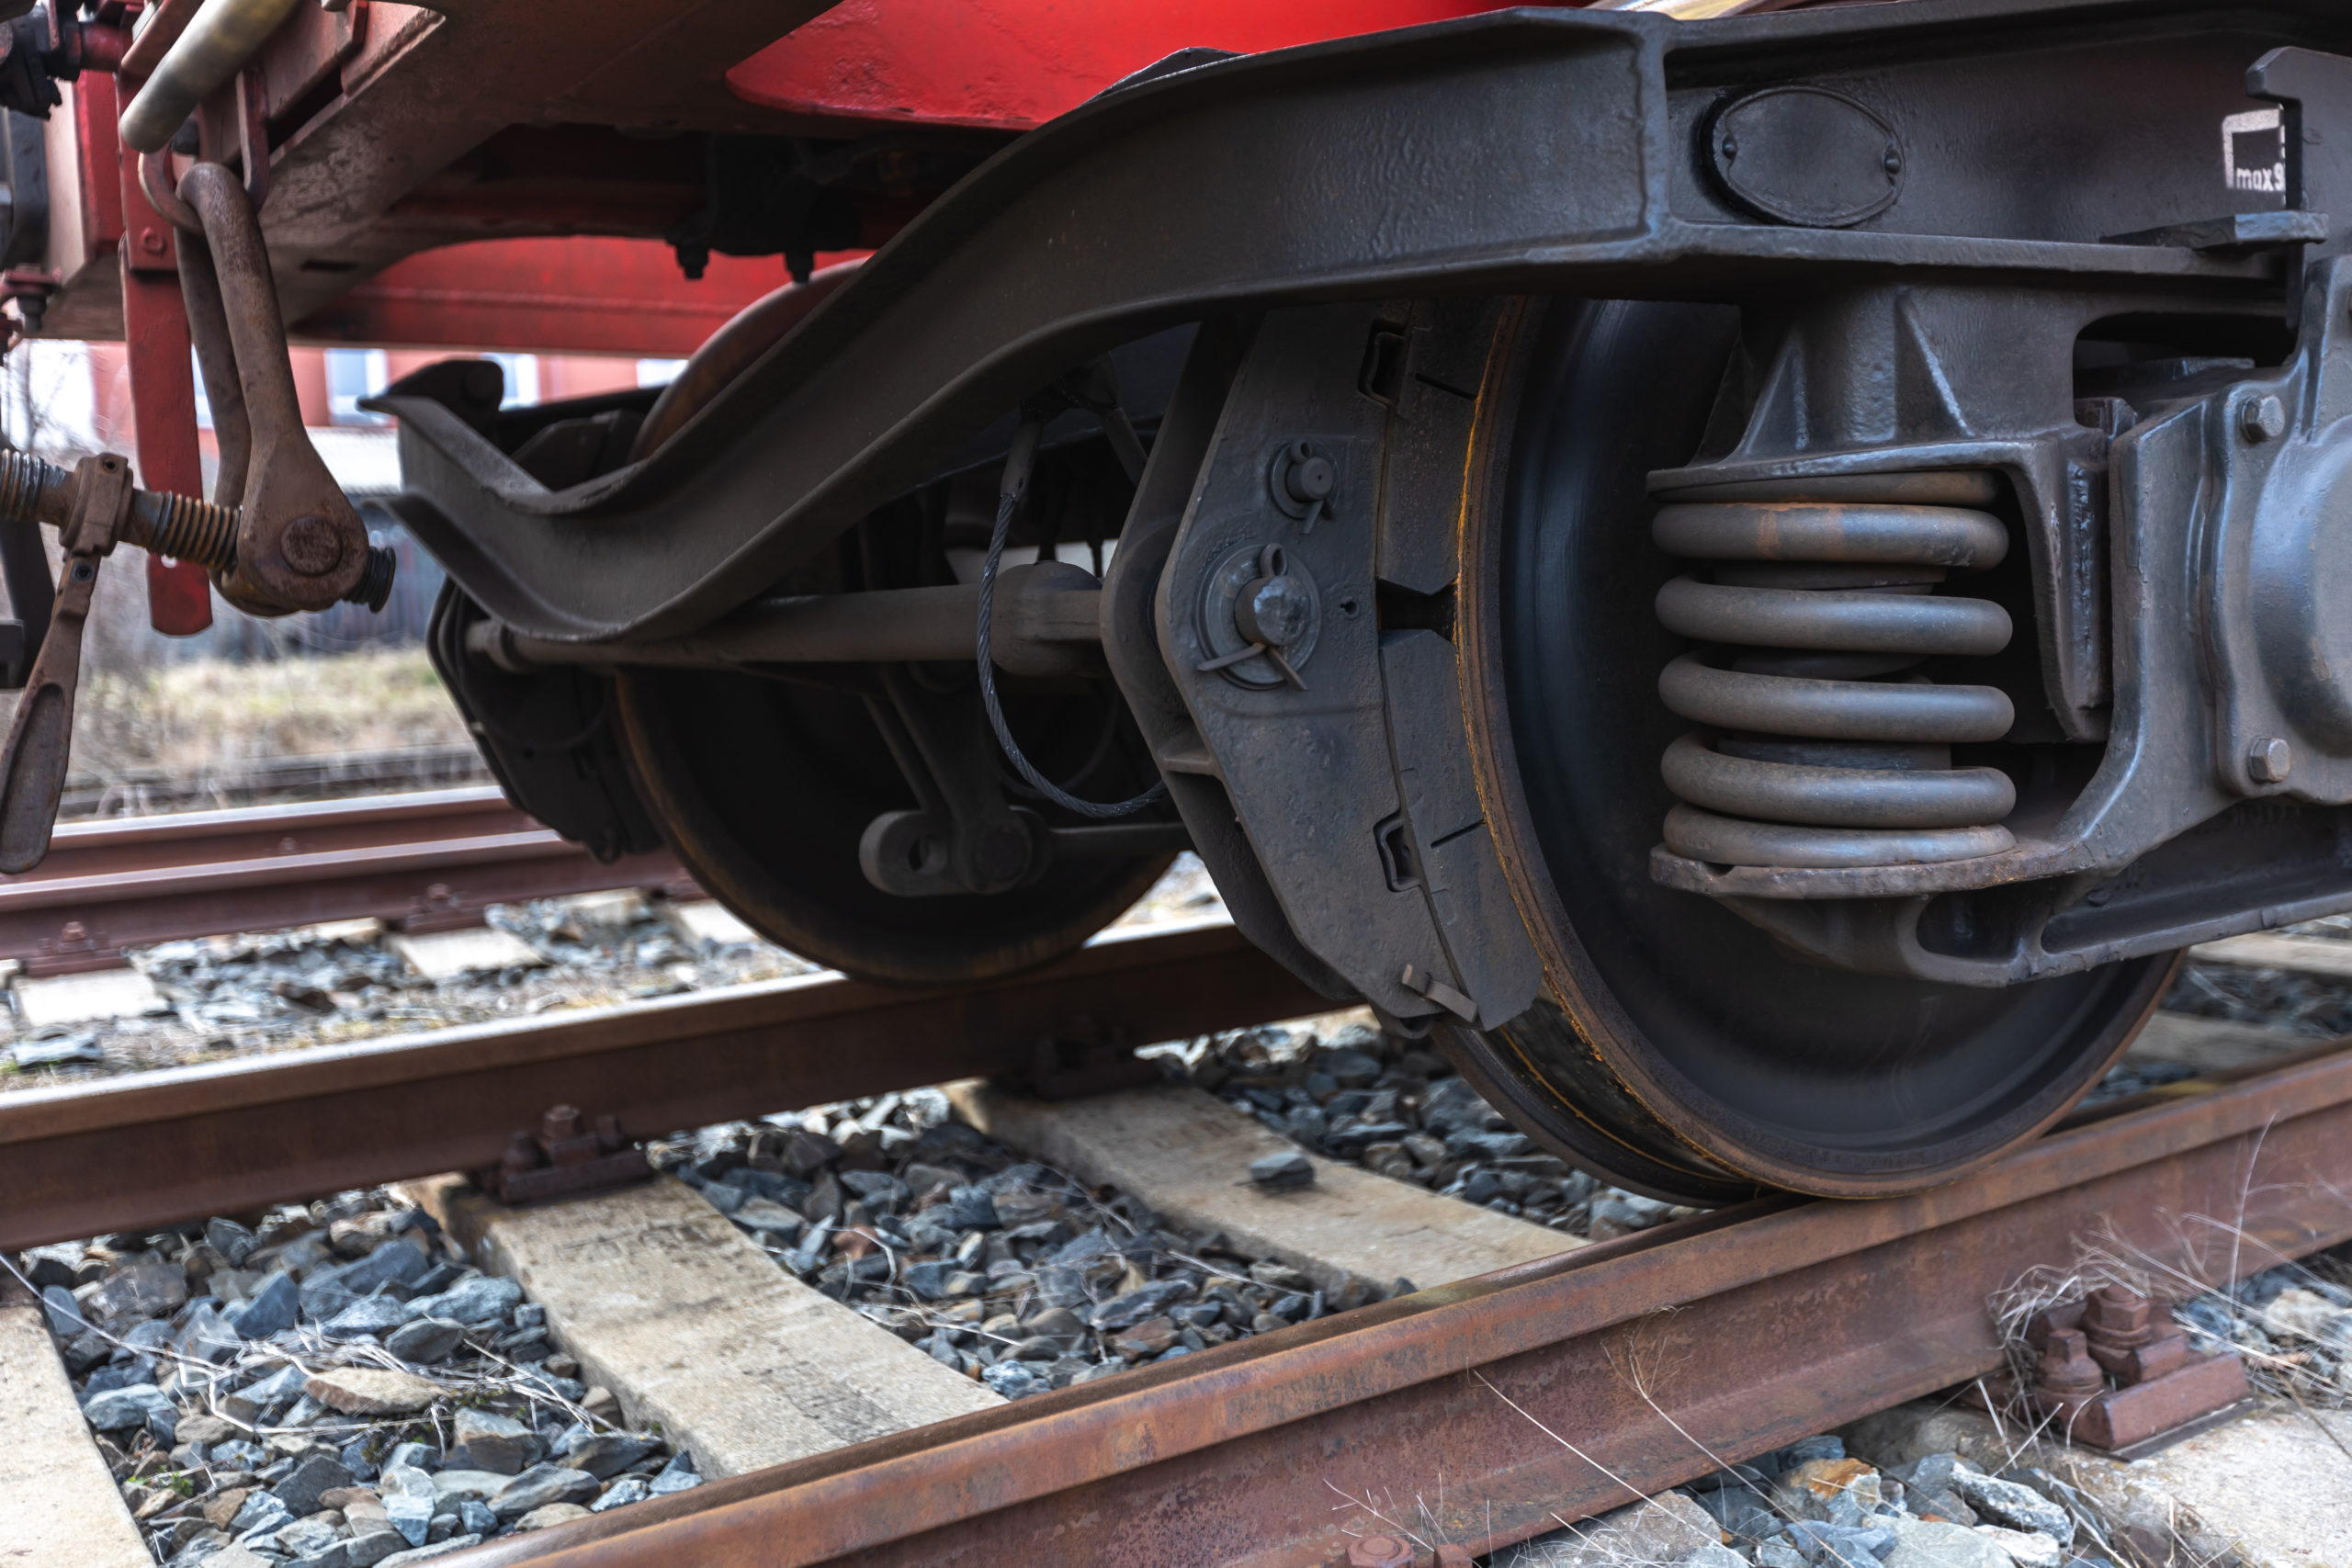
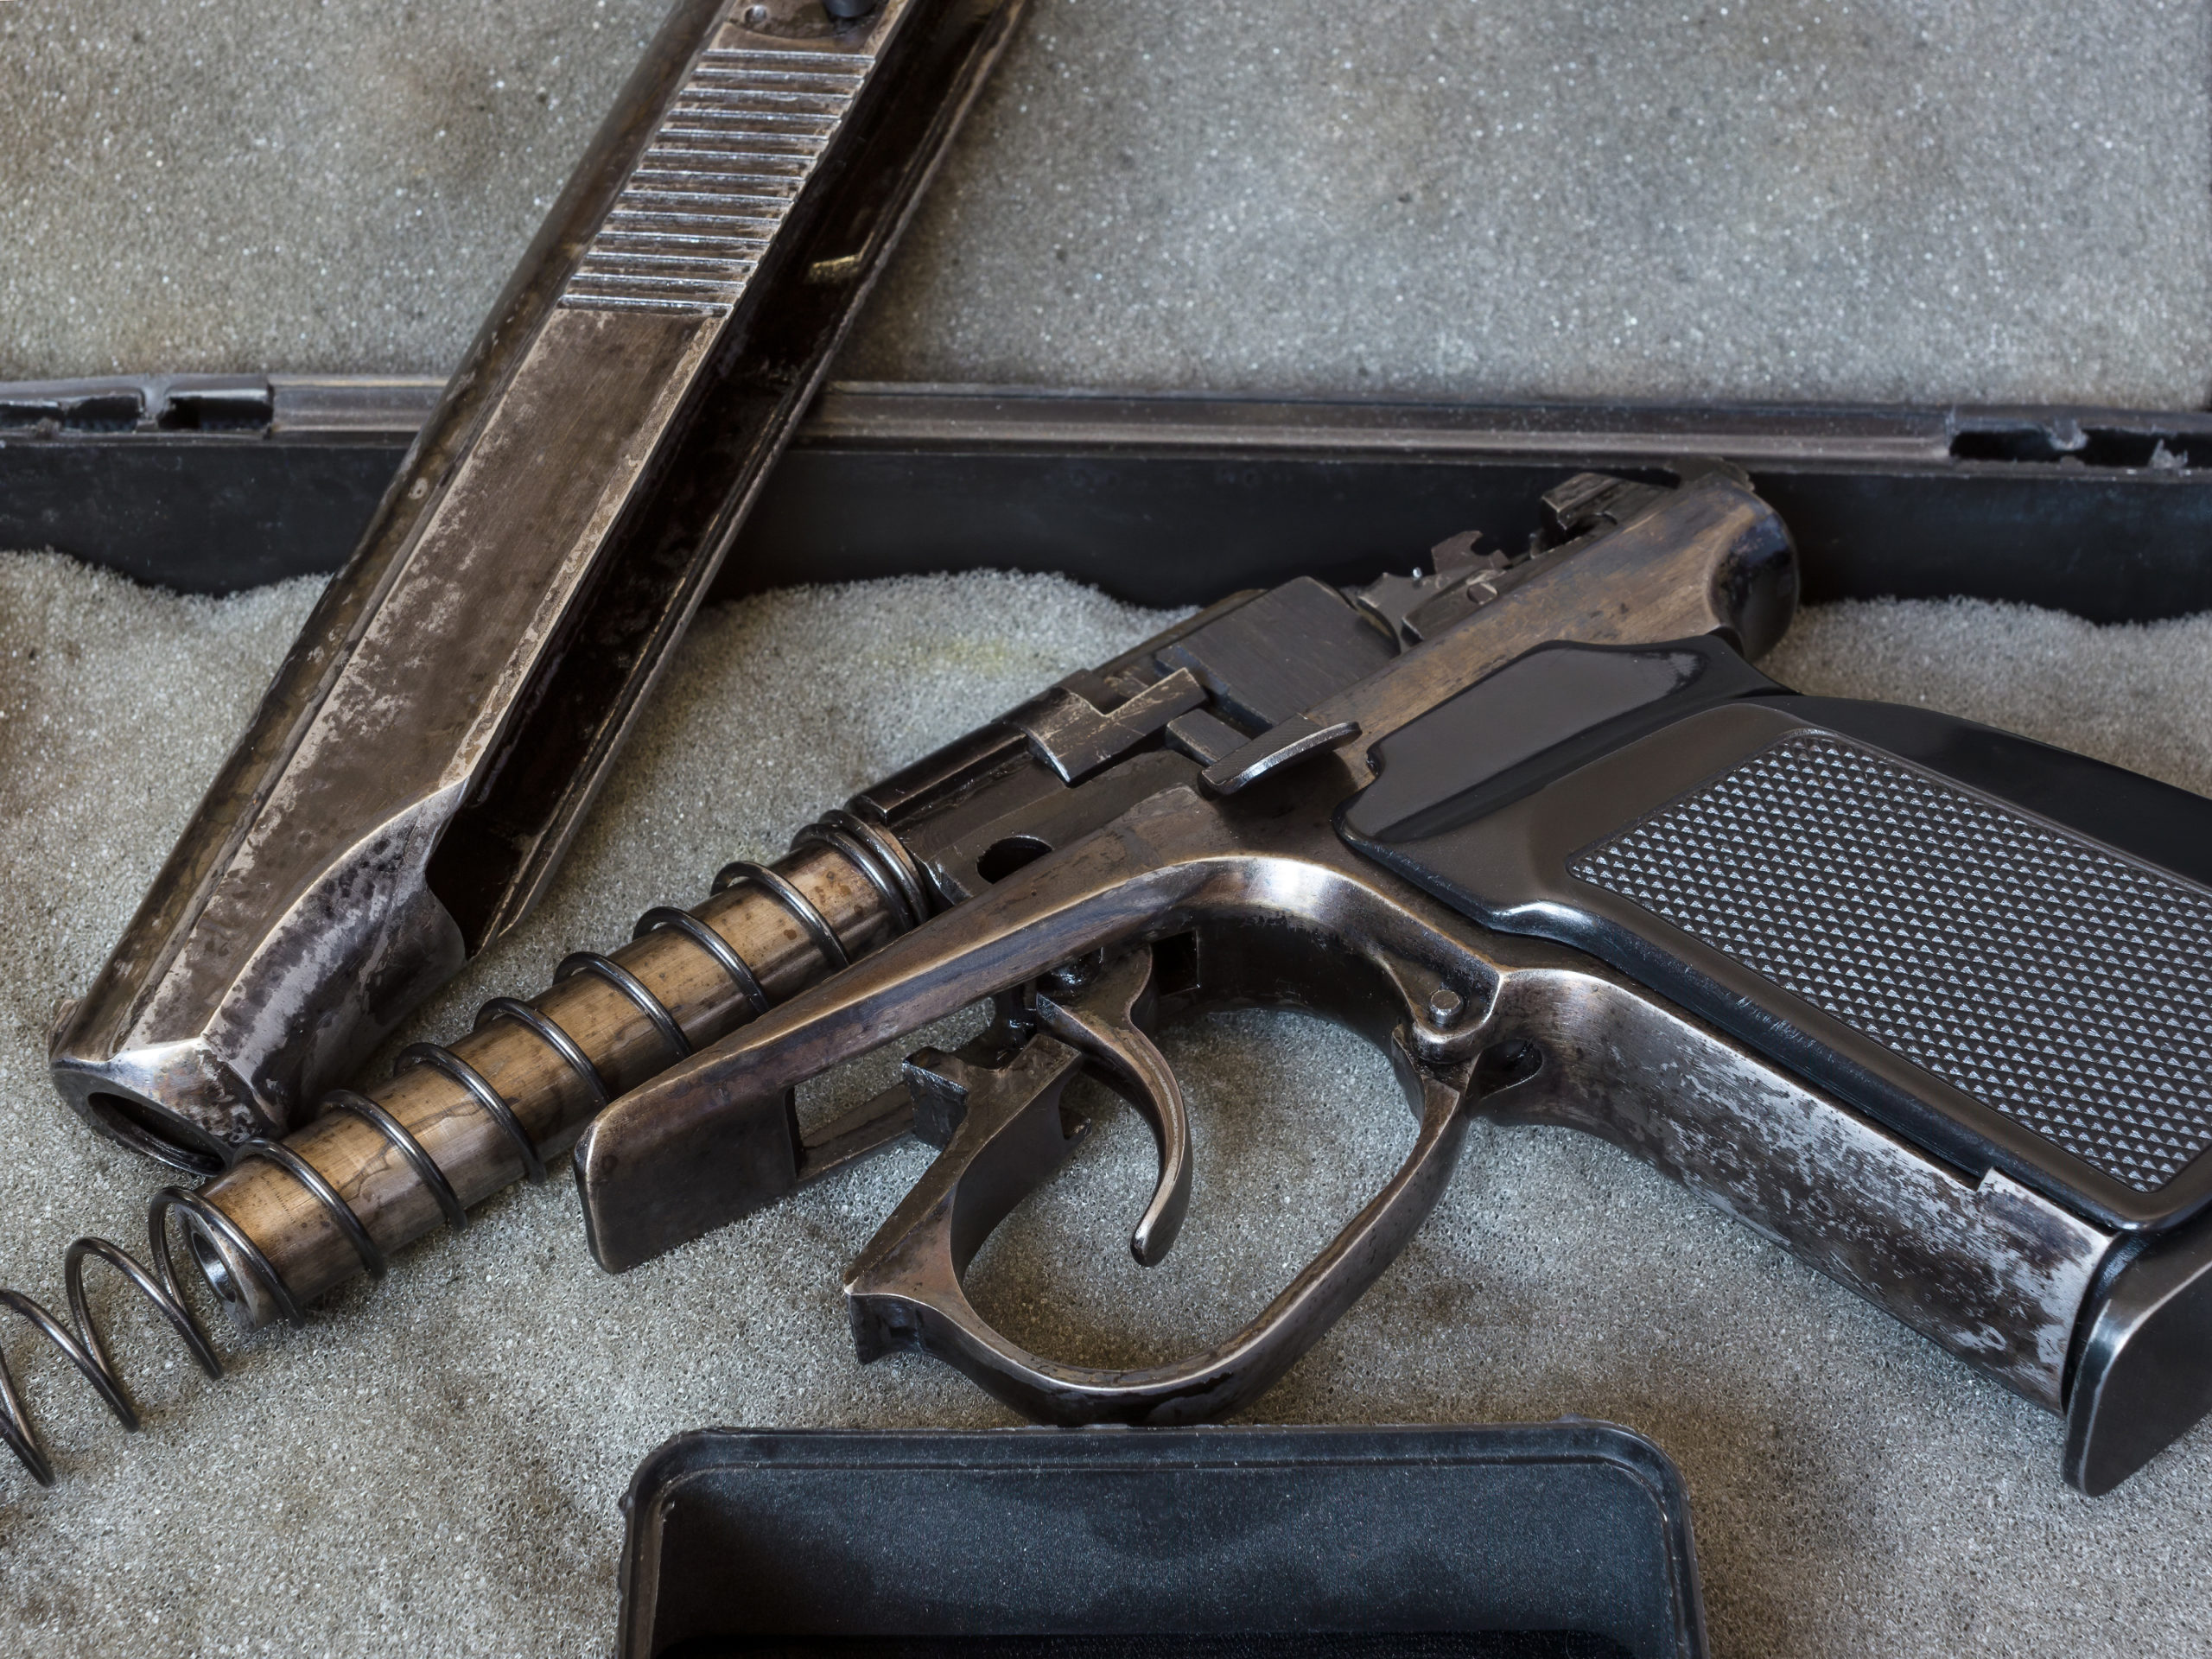
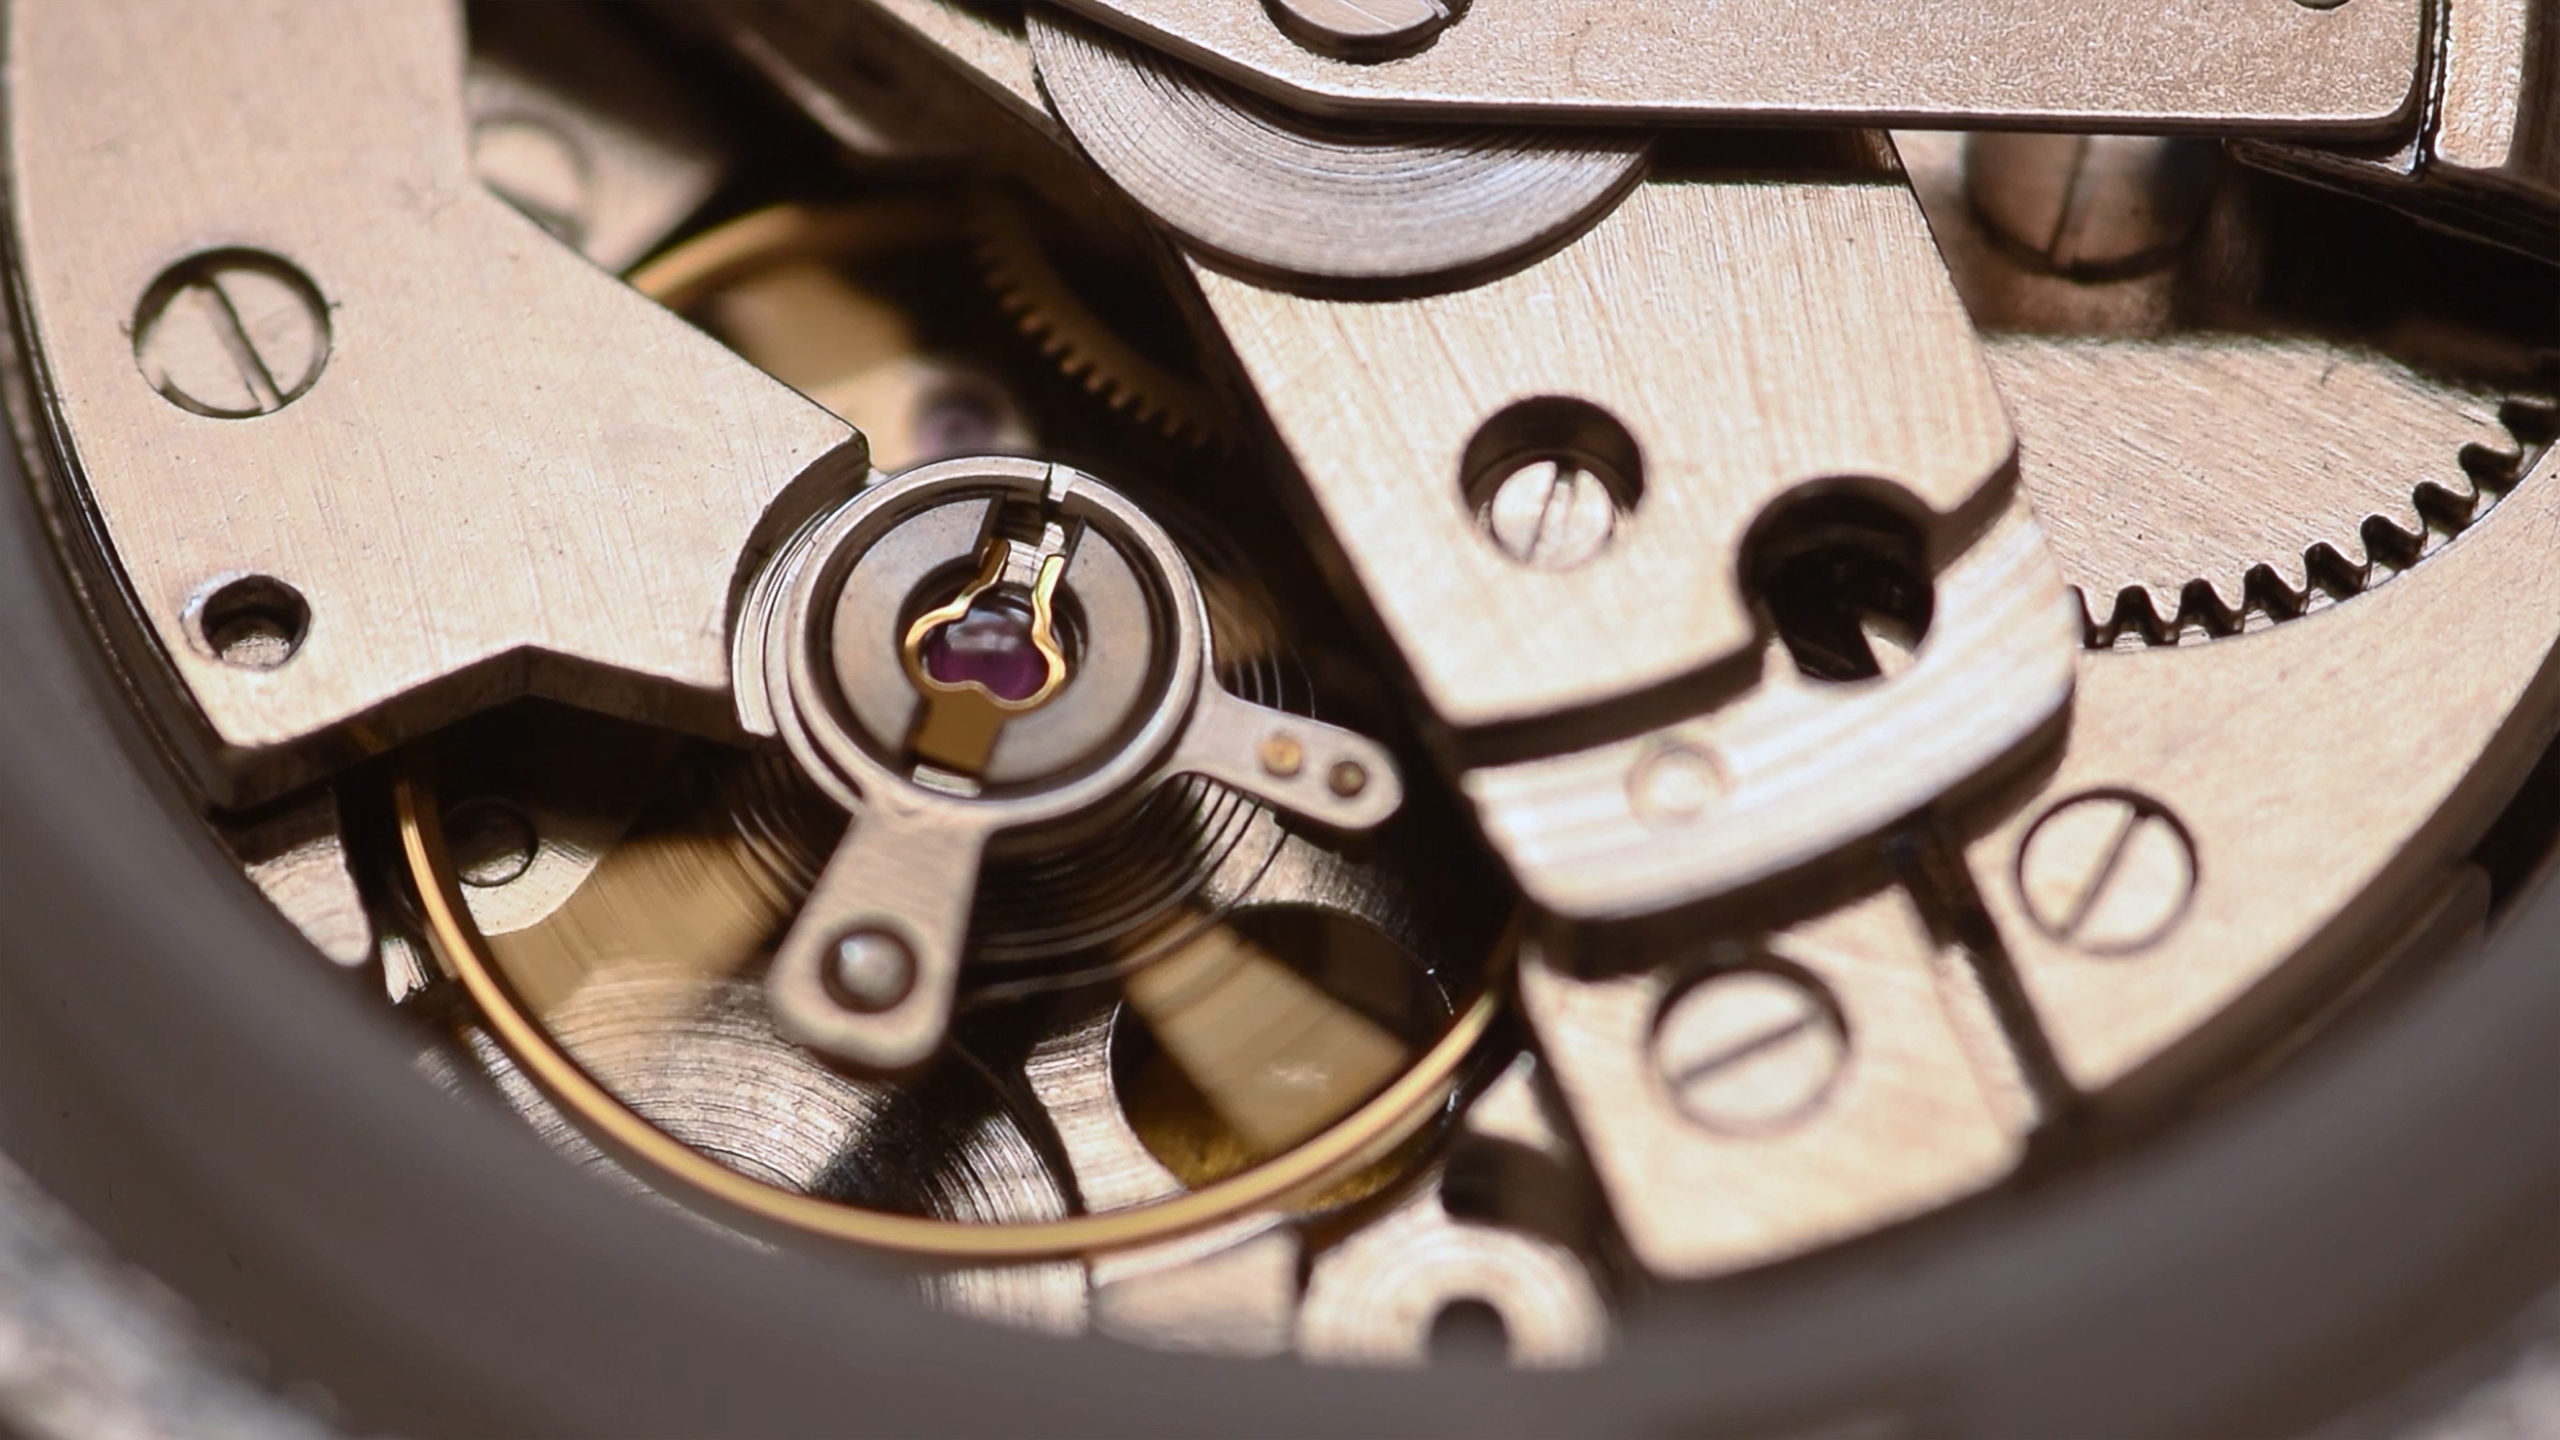
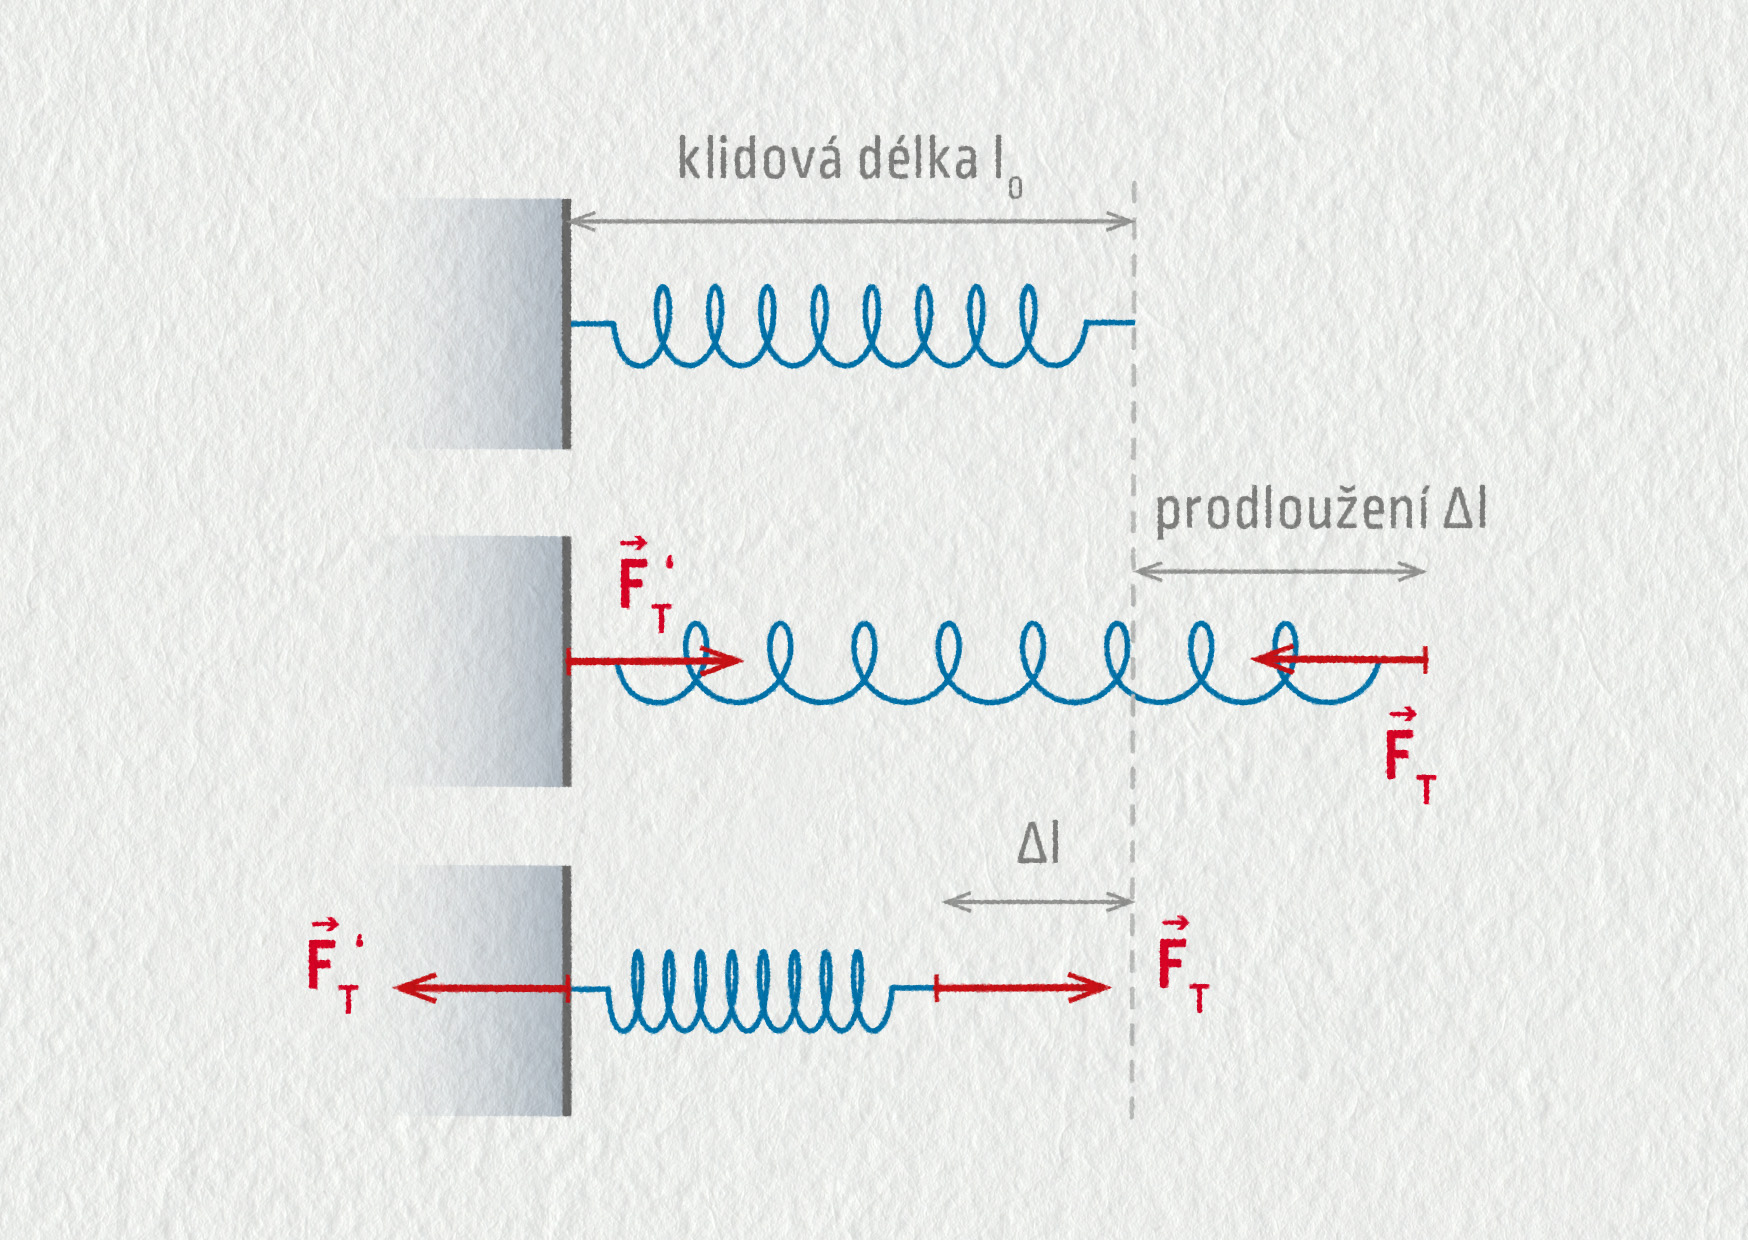
Existuje velké množství technických provedení pružin, ale všechny mají jedno společné: při natahování nebo stlačování začne pružina vytvářet sílu, díky níž se snaží vrátit se do nedeformovaného stavu. Tahová síla pružiny \(\Vec{F}_\mathrm{T}\) má směr rovnoběžný s osou pružiny, orientovaná je vždy proti deformaci. Jak jste mohli samostatně objevit v motivační aktivitě, tahová síla pružiny je přímo úměrná jejímu prodloužení, tedy
\[ F_\mathrm{T} = k\cdot\Delta l\;, \]kde \(\Delta l\) označuje prodloužení pružiny v metrech a \(k\) je konstanta úměrnosti zvaná tuhost pružiny v newtonech na metr (N/m). Uvedený vztah je důsledkem Hookova zákona pro konkrétní těleso.
Zdroj
Dynamika pružinového oscilátoru
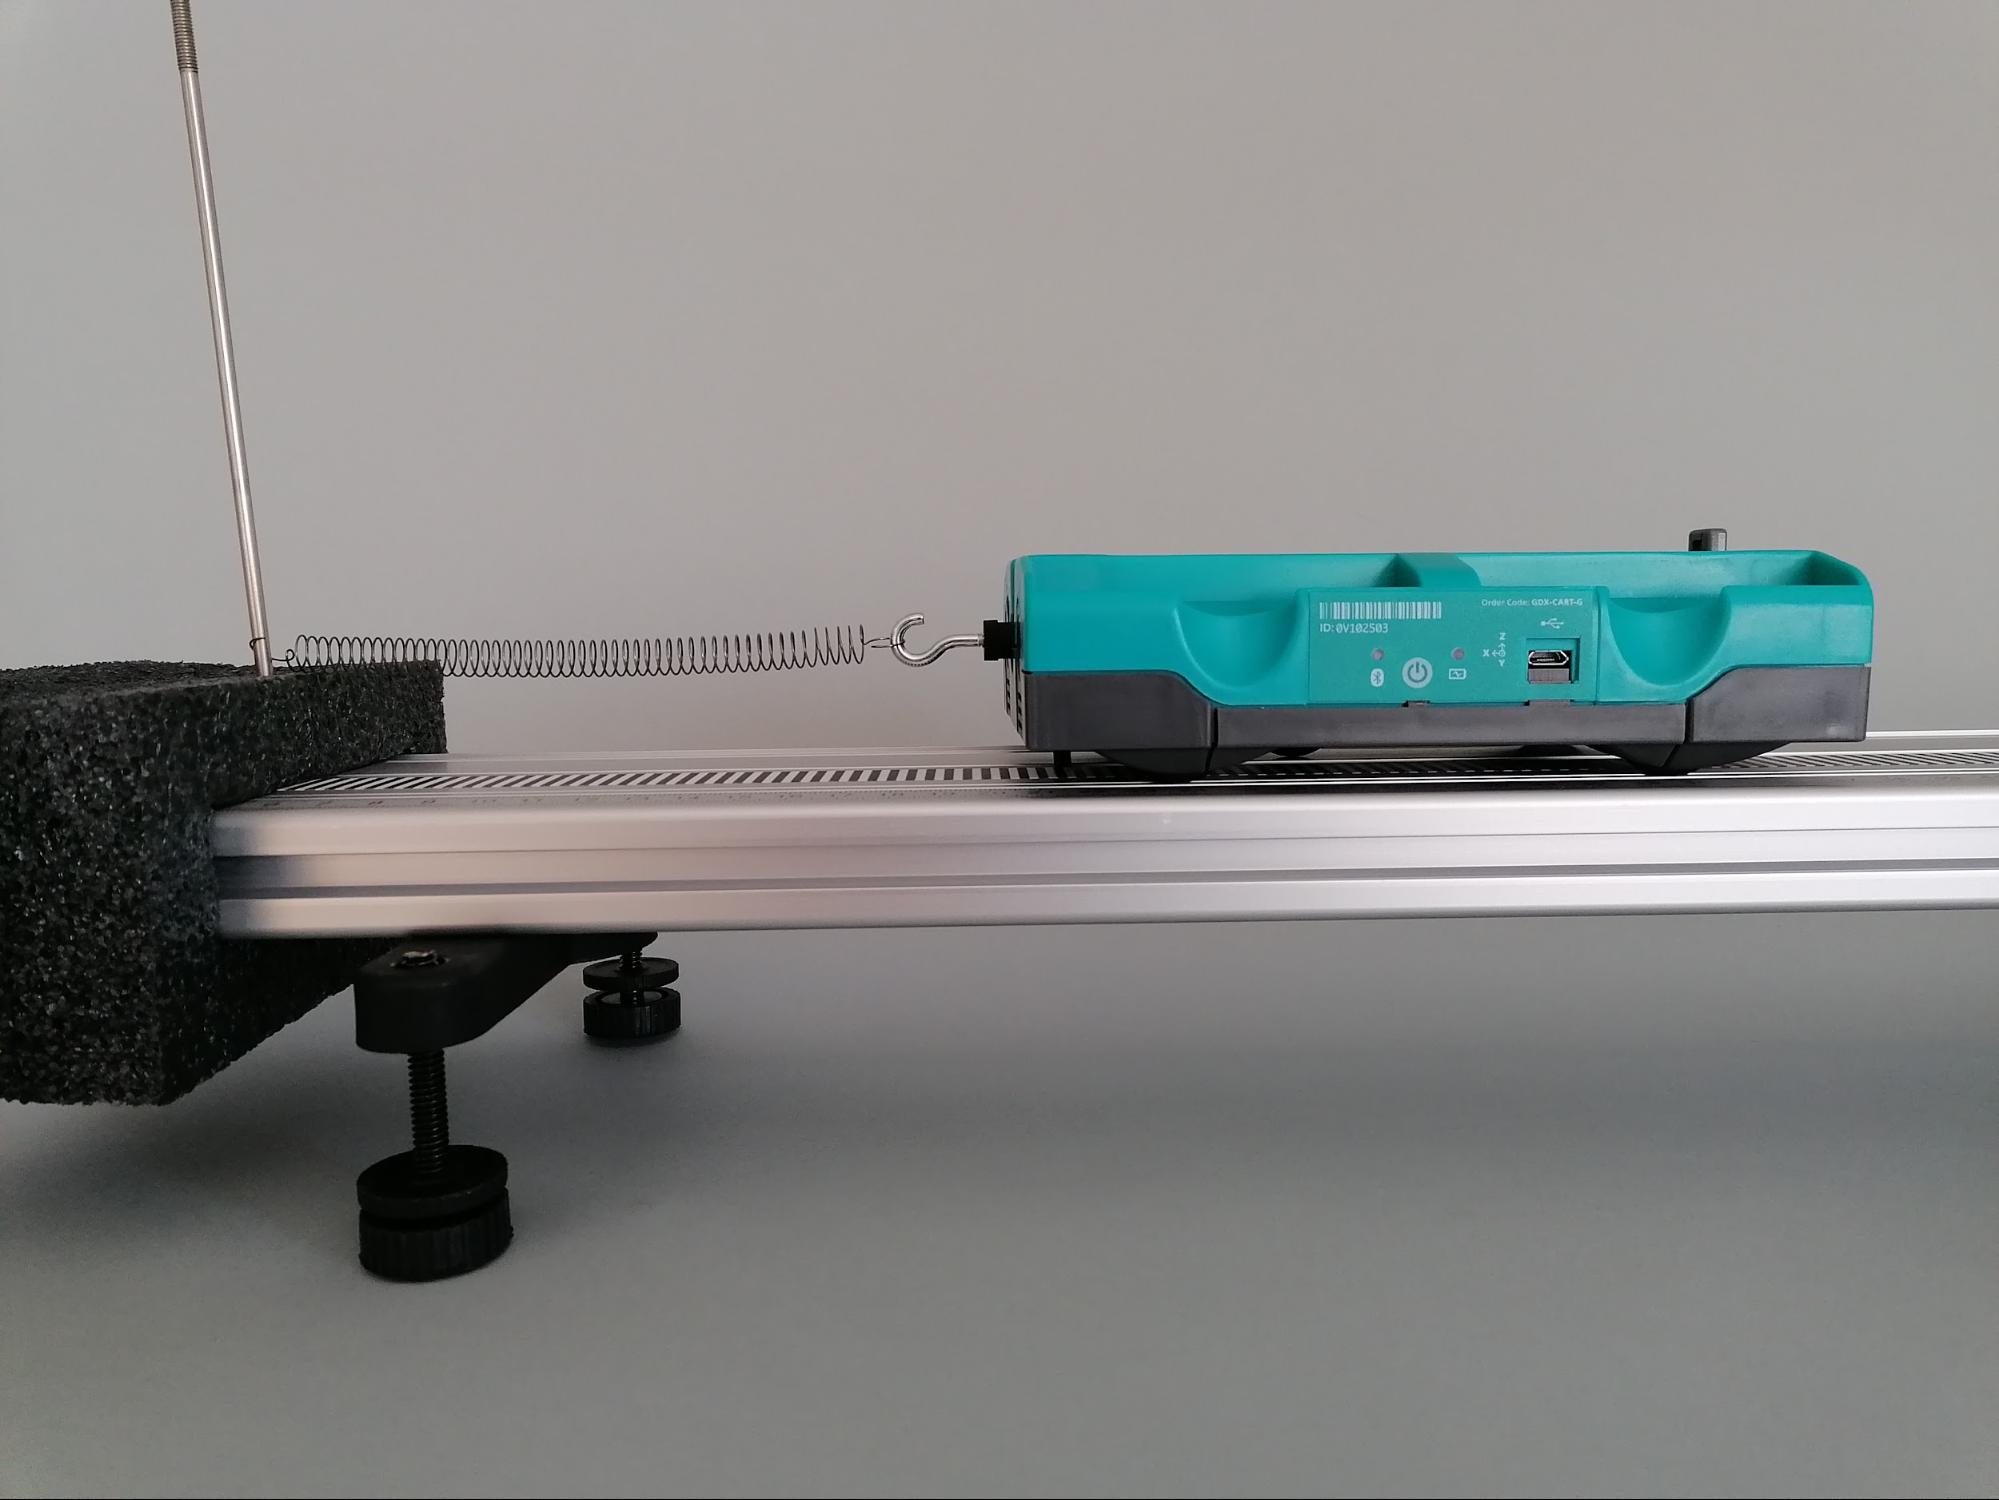
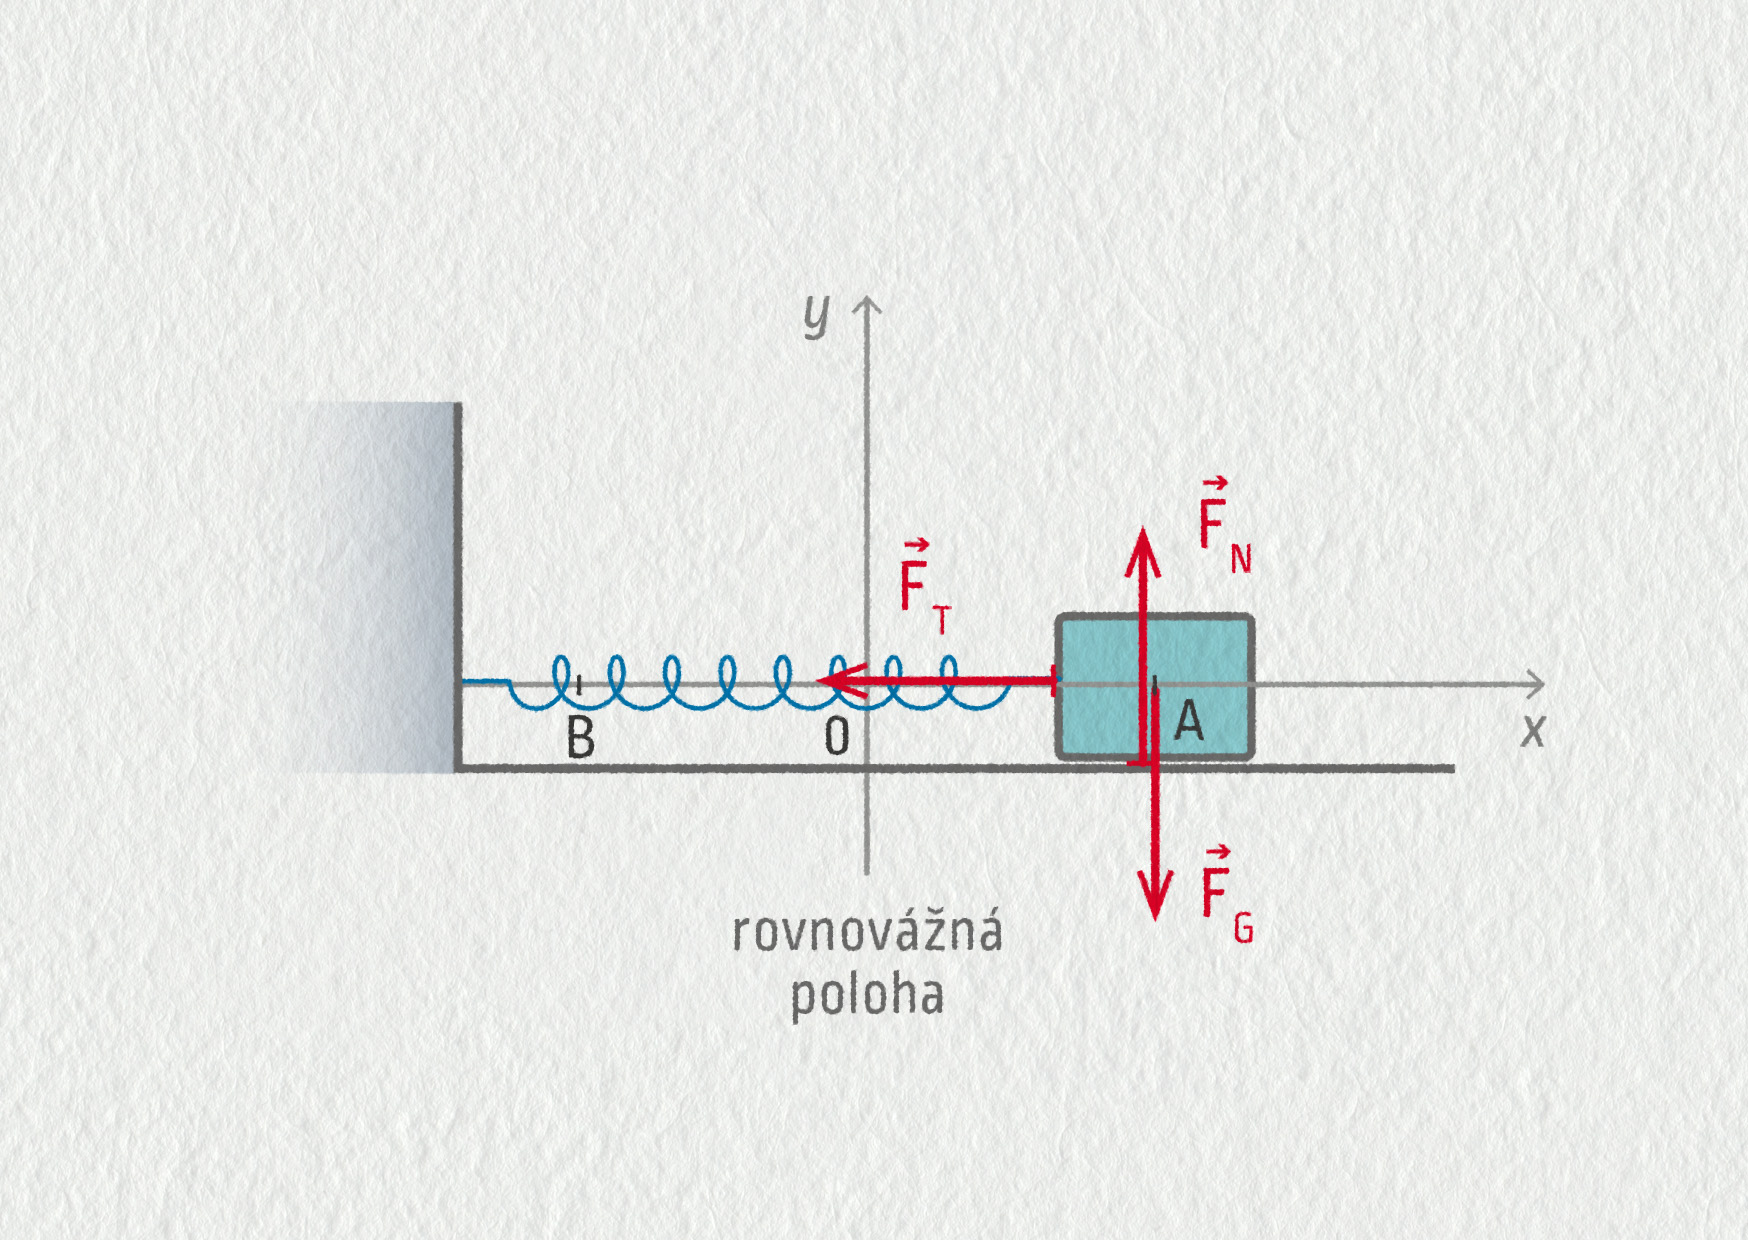
Prozkoumejme nyní pohyb tělesa pod vlivem tahové síly pružiny. Vozík o hmotnosti m položíme na hladkou vodorovnou podložku. Pružina o tuhosti k je na jednom konci upevněna k nepohyblivé stěně, její druhý konec je připojen k vozíku. V prvním přiblížení zanedbáme tření a moment setrvačnosti kol. Pokud není pružina napjatá, setrvává vozík v rovnovážné poloze. Vozík vychýlíme z rovnovážné polohy a v určitém okamžiku uvolníme bez počáteční rychlosti – viz obrázek 21.19.
Zdroj
Na vozík působí současně tíhová síla \(\Vec{F}_\mathrm{G}\), kolmá tlaková síla \(\Vec{F}_\mathrm{N}\) a tahová síla pružiny \(\Vec{F}_\mathrm{T}\). Vozík se pohybuje jen vodorovně, a proto se síly \(\Vec{F}_\mathrm{G}\) a \(\Vec{F}_\mathrm{N}\) musí vzájemně vyrušit. Výslednice sil je tedy rovna tahové síle pružiny \(\Vec{F}_\mathrm{T}\).
V našem případě na obrázku 21.19 je \(\Vec{F}_\mathrm{T}\) vratnou silou oscilátoru a prodloužení \(\Delta l\) je rovno okamžité výchylce z rovnovážné polohy \(x(t)\). Přímá úměrnost \(F_\mathrm{T}=kx\) znamená, že čím je oscilátor více vychýlen z rovnováhy, tím větší síla jej vrací zpět.
Jakmile těleso v bodě A uvolníme (bez počáteční rychlosti), urychluje je síla \(\Vec{F}_\mathrm{T}\) napjaté pružiny směrem doleva do rovnovážné polohy. V rovnovážné poloze O je sice síla \(\Vec{F}_\mathrm{T}\) nulová, ale těleso již získalo rychlost a setrvačností překmitne zprava doleva, tedy na opačnou stranu. Čím větší je potom výchylka vlevo od rovnovážné polohy, tím větší síla \(\Vec{F}_\mathrm{T}\) stlačené pružiny je brzdí (síla nyní působí vpravo, směrem do rovnovážné polohy), až se těleso na okamžik zcela zastaví v bodě obratu B. Situace se pak pro pohyb z B do A analogicky opakuje.
Frekvenci a periodu kmitání pružinového oscilátoru určují dvě konstanty: jednou z nich je tuhost pružiny \(k\), která nastavuje velikost vratné síly, a druhou konstantou je hmotnost kmitajícího tělesa \(m\), která charakterizuje jeho setrvačnost. Následující důležitý vztah můžete částečně objevit v praktiku a jeho odvození najdete v rozšiřující poznámce pod rámečkem. Lze jej aplikovat jak na oscilátor kmitající vodorovně, tak na oscilátor svislý.
Perioda pružinového oscilátoru
\[ T = 2\pi\sqrt{\frac mk}\;, \]\(m\) – hmotnost tělesa v kg,
\(k\) – tuhost pružiny v N/m.
Kontrolní otázka
Těžší těleso kmitá pomaleji, tedy s větší periodou.
Příklad 1
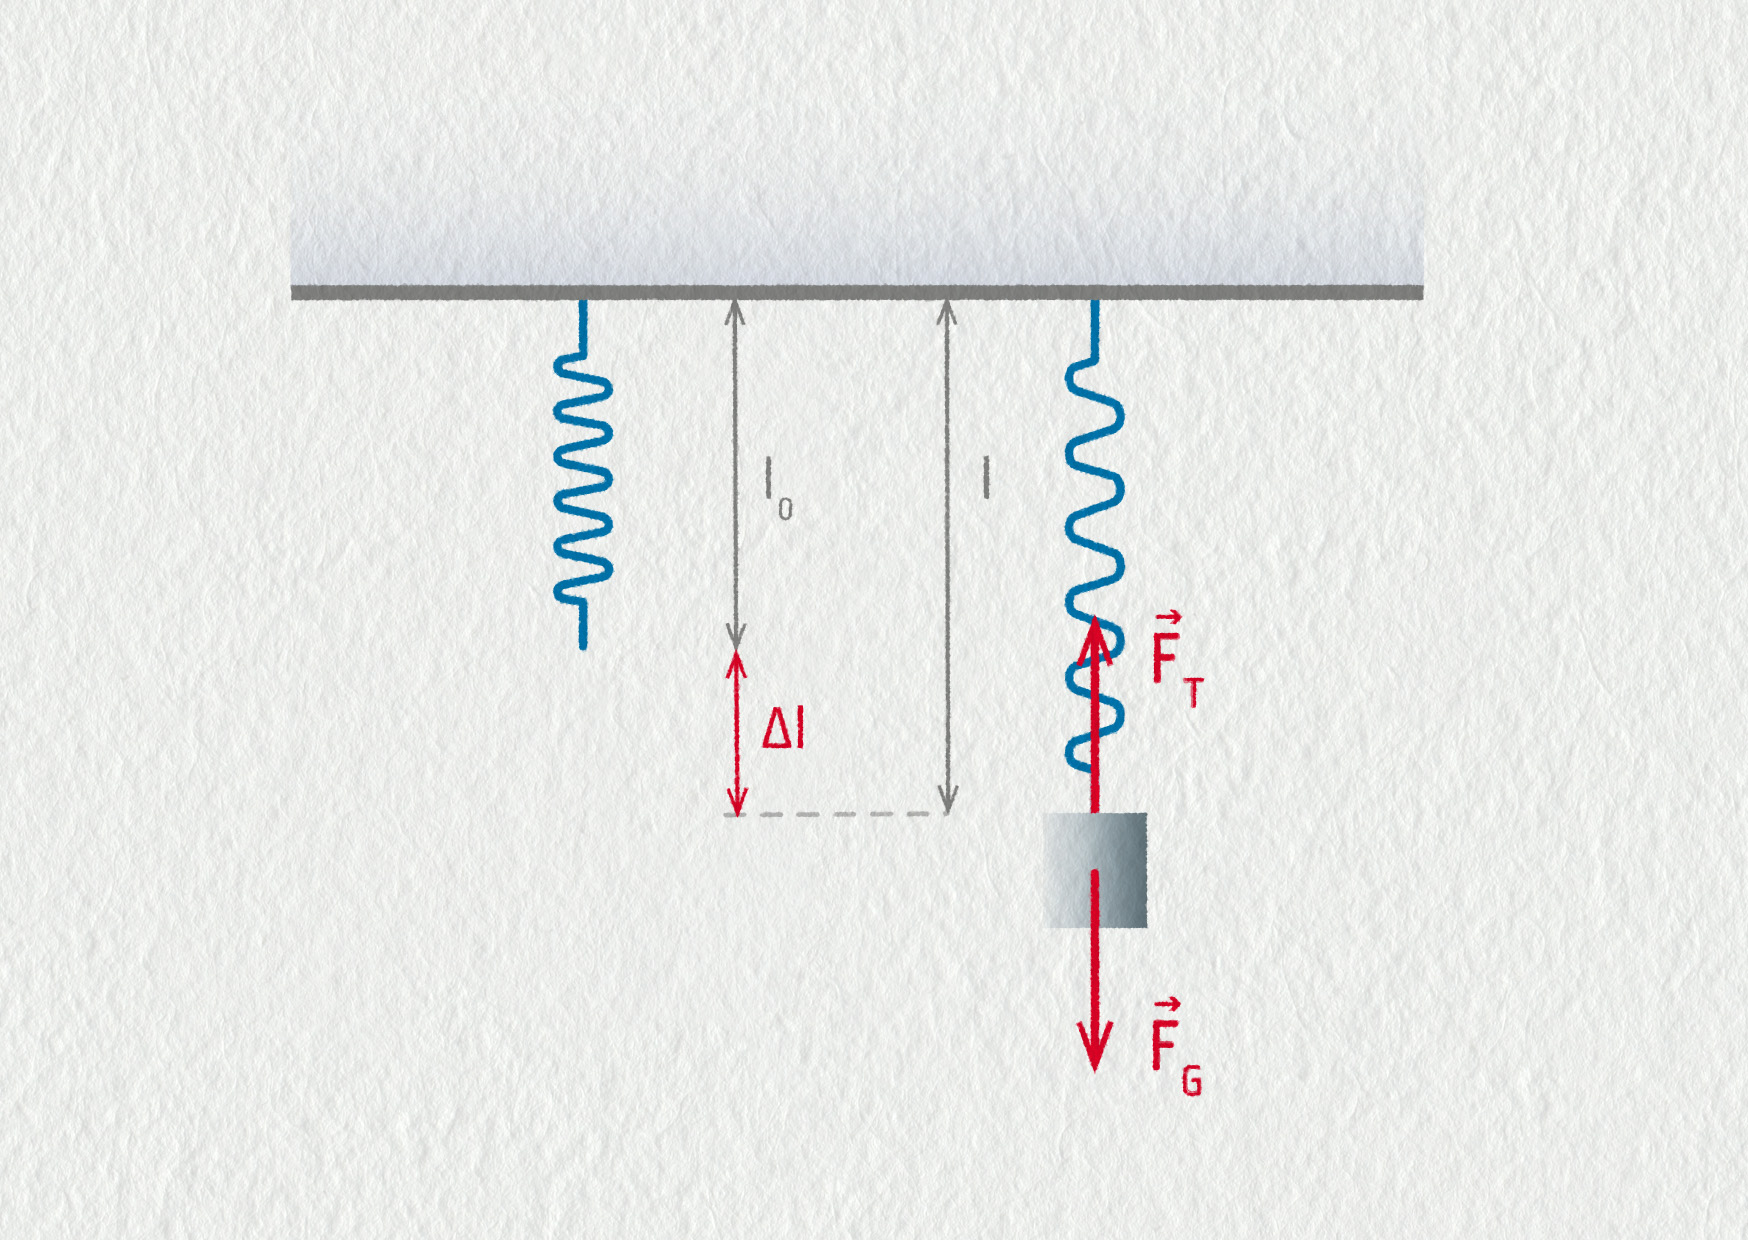
Na pružinu o klidové délce 20 cm a tuhosti 15 N/m zavěsíme závaží o hmotnosti 200 g.
- Určete délku pružiny v rovnovážné poloze.
- Určete frekvenci kmitání.
Zdroj
a) V rovnovážné poloze se působící síly vzájemně vyruší, platí tedy \(F_\mathrm{T}=F_\mathrm{G}\) neboli \(k\,\Delta l=mg\). Prodloužení pružiny je
\[ \Delta l = \frac{mg}k = \frac{0{,}200\cdot9{,}81}{15}\ \mathrm{m} = 0{,}13\ \mathrm{m} = 13\ \mathrm{cm}\;. \]Délka pružiny v rovnovážné poloze je 33 cm.
b) Perioda kmitání je
\[ T = 2\pi\sqrt{\frac mk} = 2\pi\sqrt{\frac{0{,}200\ \mathrm{kg}}{15\ \mathrm{N/m}}} = 0{,}73\ \mathrm{s}\;, \]takže frekvence \(f=1/T=1{,}4\ \mathrm{Hz}\).
Poznámka na okraj: Nalezení vztahu pro periodu pružinového oscilátoru
Vyjdeme ze situace na obrázku 21.19 ve výkladu. Pozorovatel pohybu se nachází v inerciální vztažné soustavě. Podle druhého Newtonova zákona je výslednice sil působících na těleso rovna součinu hmotnosti a zrychlení tělesa,
\[ m\Vec{a} = \sum_i \Vec{F}_i\;. \]Promítneme-li tuto vektorovou rovnici do osy \(x\), získáváme algebraickou rovnici
\[ ma_x = -F_\mathrm{T} \]neboli
\[ ma_x = -kx\;. \]V předešlém oddílu jsme experimentálně zjistili, že pružinový oscilátor kmitá harmonicky. Dosaďme tedy kinematické vztahy pro výchylku \(x=x_\mathrm{m}\sin(\omega t+\varphi_0)\) a pro zrychlení \(a_x=-\omega^2x_\mathrm{m}\sin(\omega t+\varphi_0)\),
\[ -m\omega^2x_\mathrm{m}\sin(\omega t+\varphi_0) = -kx_\mathrm{m}\sin(\omega t+\varphi_0) \]čili
\[ (m\omega^2-k)x_\mathrm{m}\sin(\omega t+\varphi_0)\; = 0. \]Tento vztah musí být splněn v jakémkoli čase \(t\) a pro jakoukoli amplitudu \(x_\mathrm{m}\). To lze zajistit jedině tak, že první činitel je identicky roven nule:
\[ m\omega^2-k = 0\;. \]Odsud již snadno odvodíme úhlovou frekvenci
\[ \omega = \sqrt{\frac km} \]a periodu kmitání
\[ T = \frac{2\pi}{\omega} = 2\pi\sqrt{\frac mk}\;. \]
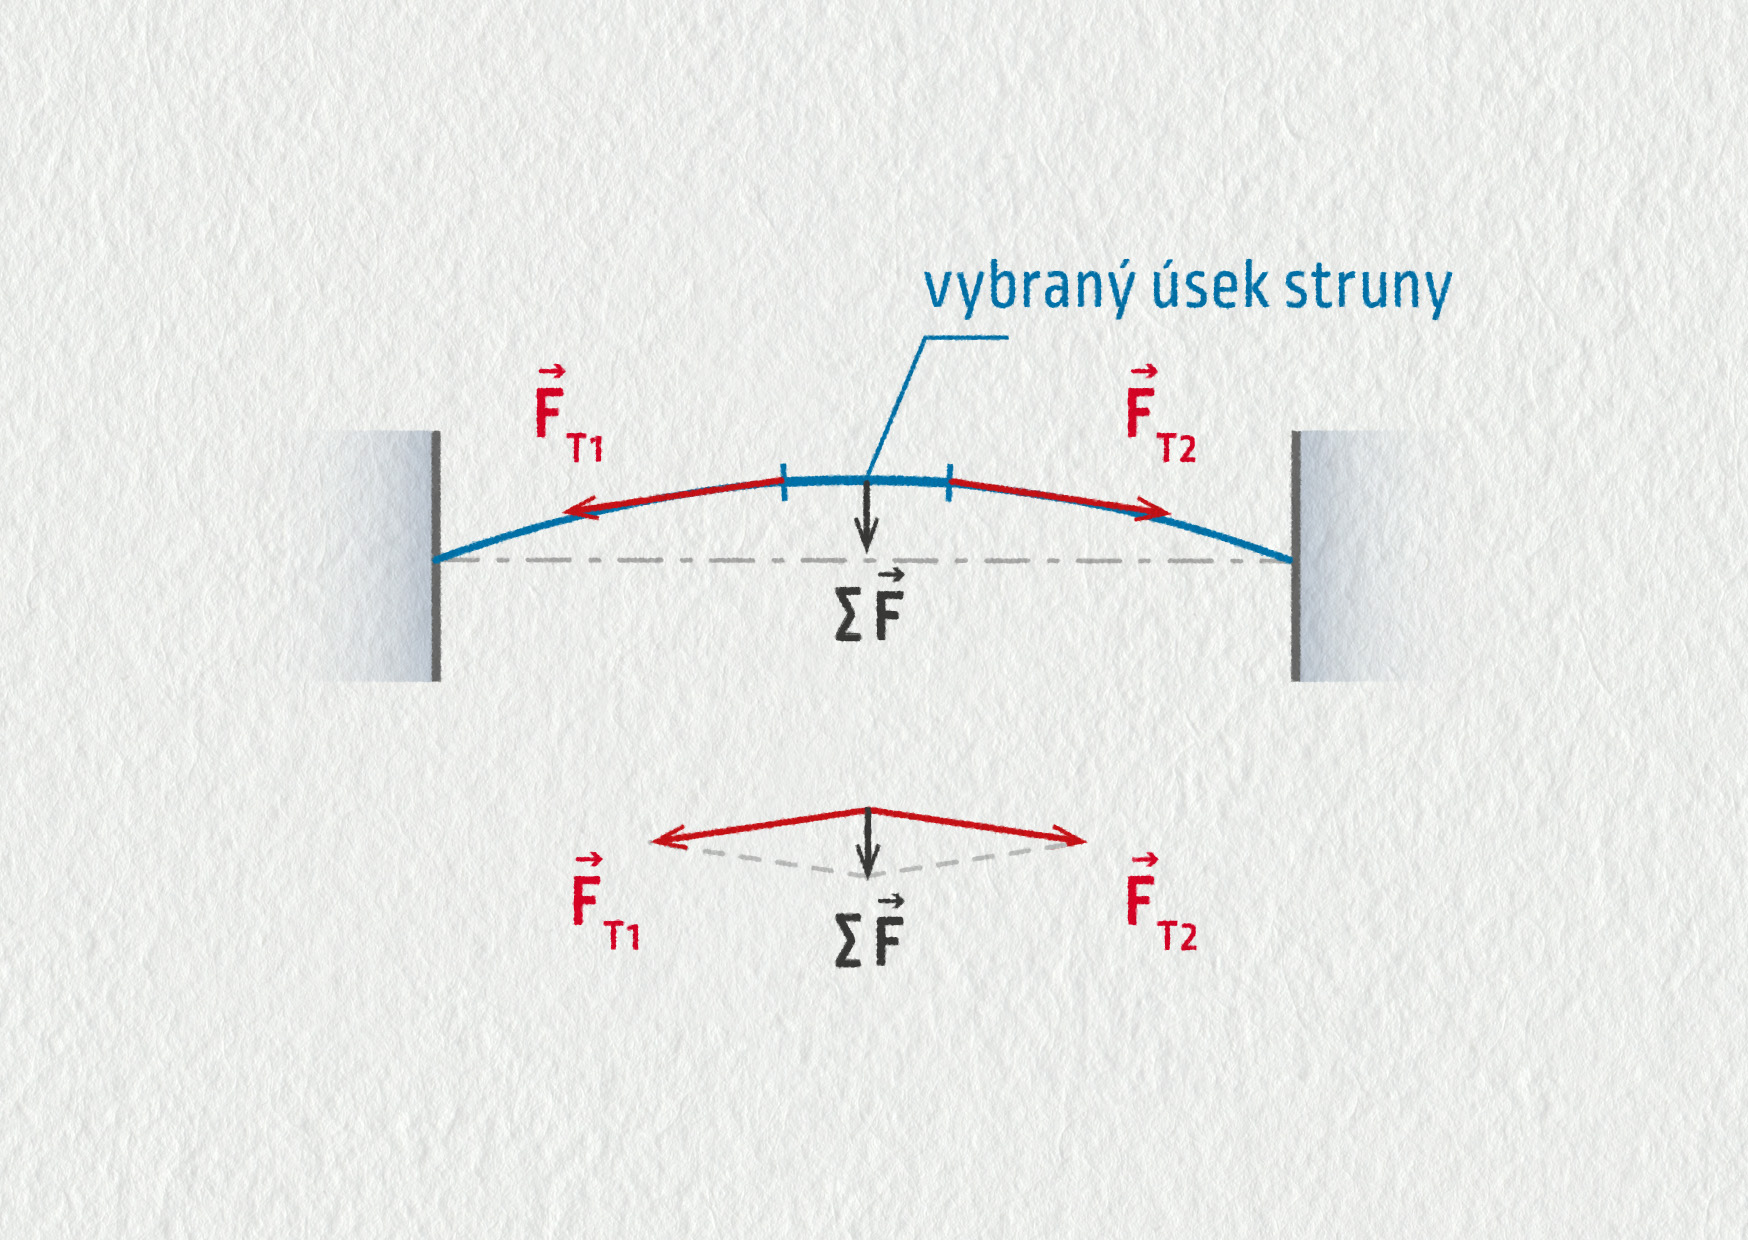
Dynamika kmitání struny na kytaře
Zdroj
Zdroj
Zdroj
Matematické kyvadlo
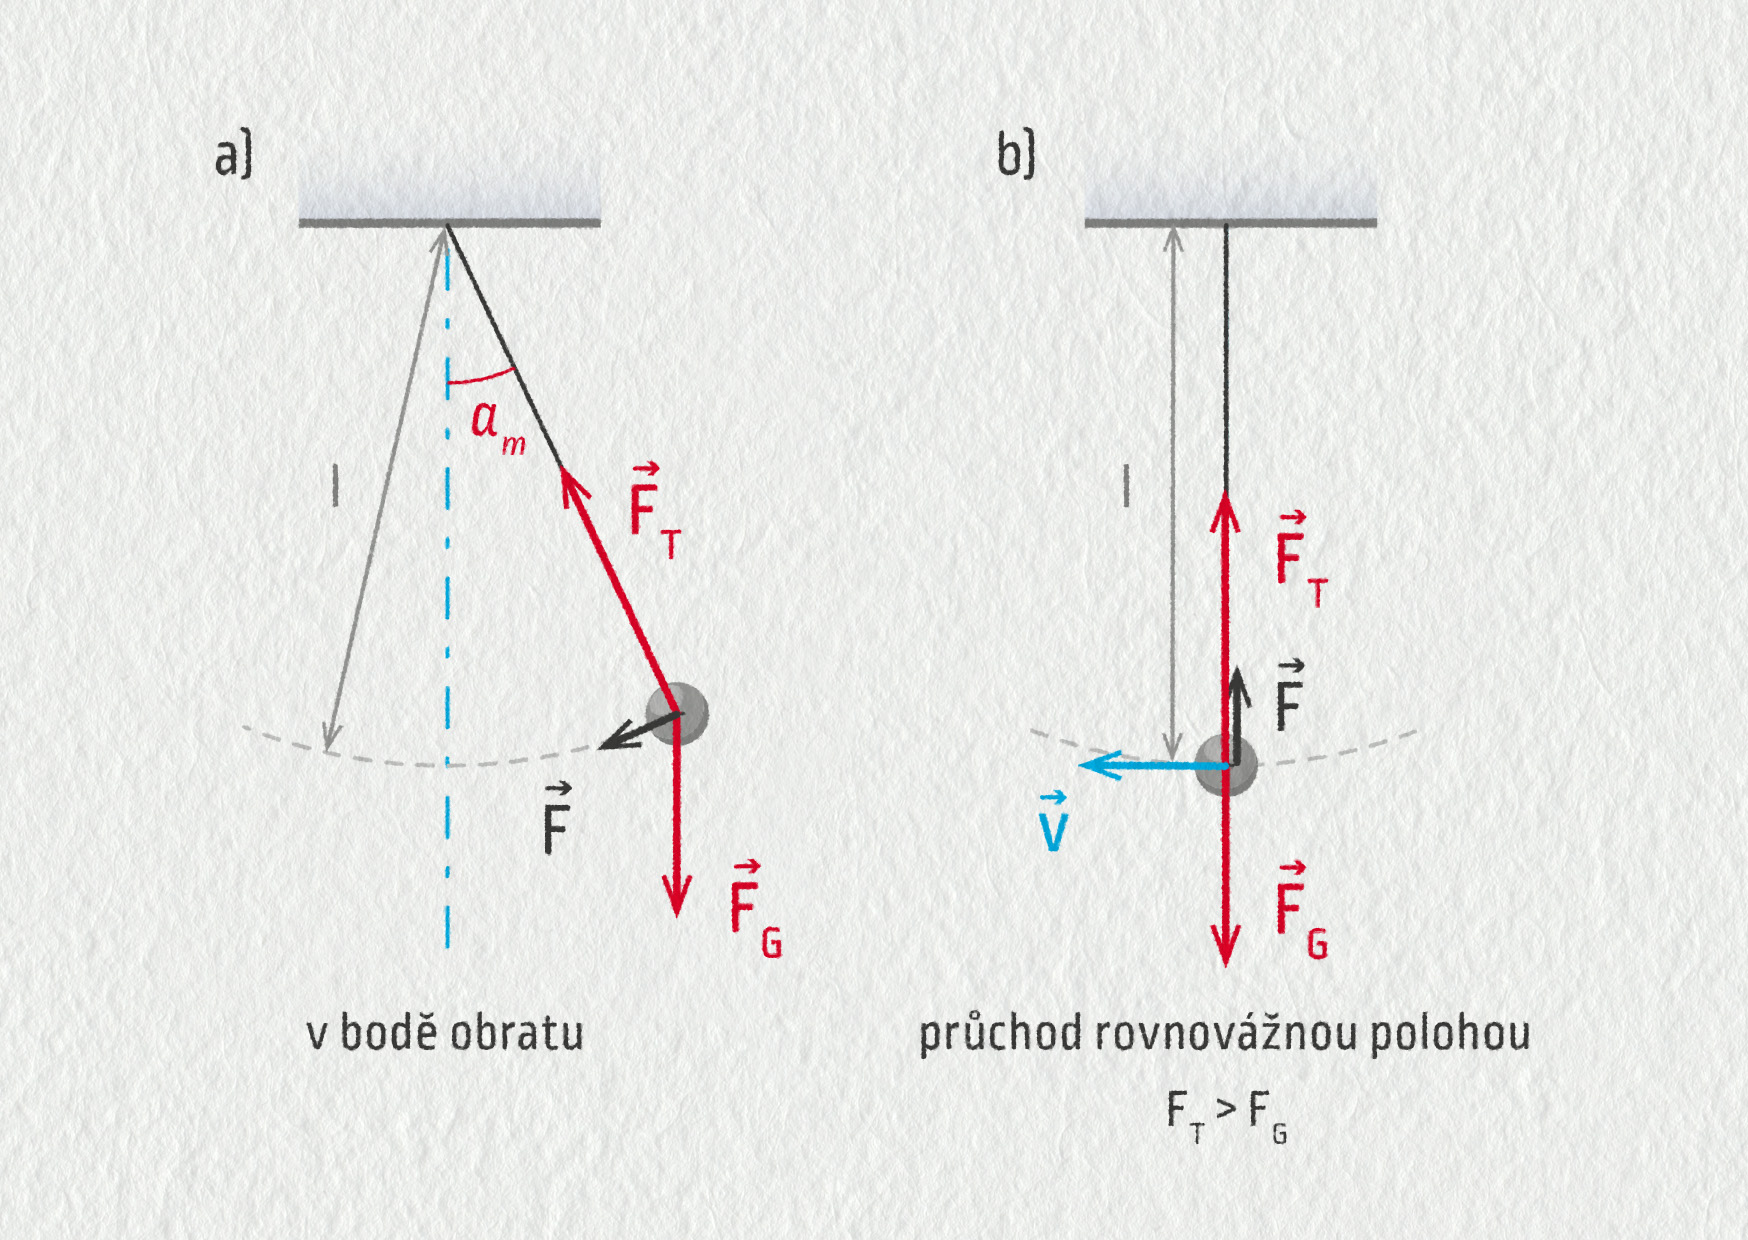
Těleso upevníme pomocí provázku k pevnému bodu závěsu. Provázek musí mít stálou délku a hmotnost zanedbatelnou v porovnání s hmotností tělesa. Symbolem \(l\) označíme vzdálenost těžiště tělesa do bodu závěsu. Použijeme těleso malých rozměrů s vyšší hustotou, abychom mohli zanedbat odporovou sílu vzduchu. Těleso vychýlíme z rovnovážné polohy a uvolníme bez počáteční rychlosti – viz obrázek 21.22 a).
Zdroj
Na těleso působí tíhová síla \(\Vec{F}_\mathrm{G}\), která je po celou dobu konstantní, a tahová síla provázku \(\Vec{F}_\mathrm{N}\), jejíž směr i velikost se během kmitání mění. Složením těchto sil (vektorovým součtem) vzniká výslednice \(\Vec{F}\). Jejím vlivem vykonává těleso nerovnoměrně zrychlený pohyb po kružnici. Projekce \(\Vec{F}\) do směru pohybu je vratnou silou oscilátoru.
Za pozornost stojí i průchod rovnovážnou polohou – viz obrázek 21.22 b). Kmitající těleso v ní nesetrvává, ale pohybuje se křivočaře po kružnici o poloměru \(r=l\). Proto se síly ani v tomto bodě trajektorie při pohybu nevyruší, neboť podle druhého Newtonova zákona \(F_\mathrm{T}-F_\mathrm{G}=ma_\mathrm{N}\), kde \(a_\mathrm{N}\) je nenulové normálové zrychlení \(a_\mathrm{N}=v^2/l\).
Experimentováním v praktiku můžete samostatně objevit vztah pro periodu kmitání matematického kyvadla.
Perioda matematického kyvadla
\[ T = 2\pi\sqrt{\frac lg} \]\(l\) – délka závěsu,
\(g\) – tíhové zrychlení.
Uvedený vztah platí pouze přibližně a používat jej můžeme jen pro kmity s malou amplitudou (tzv. malé kmity). Například pro \(\alpha_\mathrm{m}=10^\circ\) je nepřesnost tohoto vztahu 0,2 %.
Příklad 2
Kyvadla sehrála v minulosti důležitou úlohu při měření času. Vynálezem a stavbou kyvadlových hodin proslul holandský fyzik Christian Huygens. Jaká musí být délka matematického kyvadla \(l\), aby přechod z bodu obratu do protilehlého bodu obratu trval přesně jednu sekundu? Tíhové zrychlení v místě experimentu je 9,80 m/s2.
Přechod z bodu obratu do protilehlého bodu obratu odpovídá polovině kmitu, takže perioda kmitání je \(T=2{,}00\ \mathrm{s}\). Ze vzorce pro periodu \(T=2\pi\sqrt{l/g}\) vyjádříme neznámou délku \(l\) a dosadíme číselné hodnoty.
\[ l = \left(\frac T{2\pi}\right)^2g = \left(\frac{2{,}00\ \mathrm{s}}{2\pi}\right)^2\cdot9{,}80\ \mathrm{m}\cdot\mathrm{s}^{-2} = 0{,}993\ \mathrm{m} = 99{,}3\ \mathrm{cm}\;. \]Délka kyvadla musí být 99,3 cm.
Kontrolní otázka
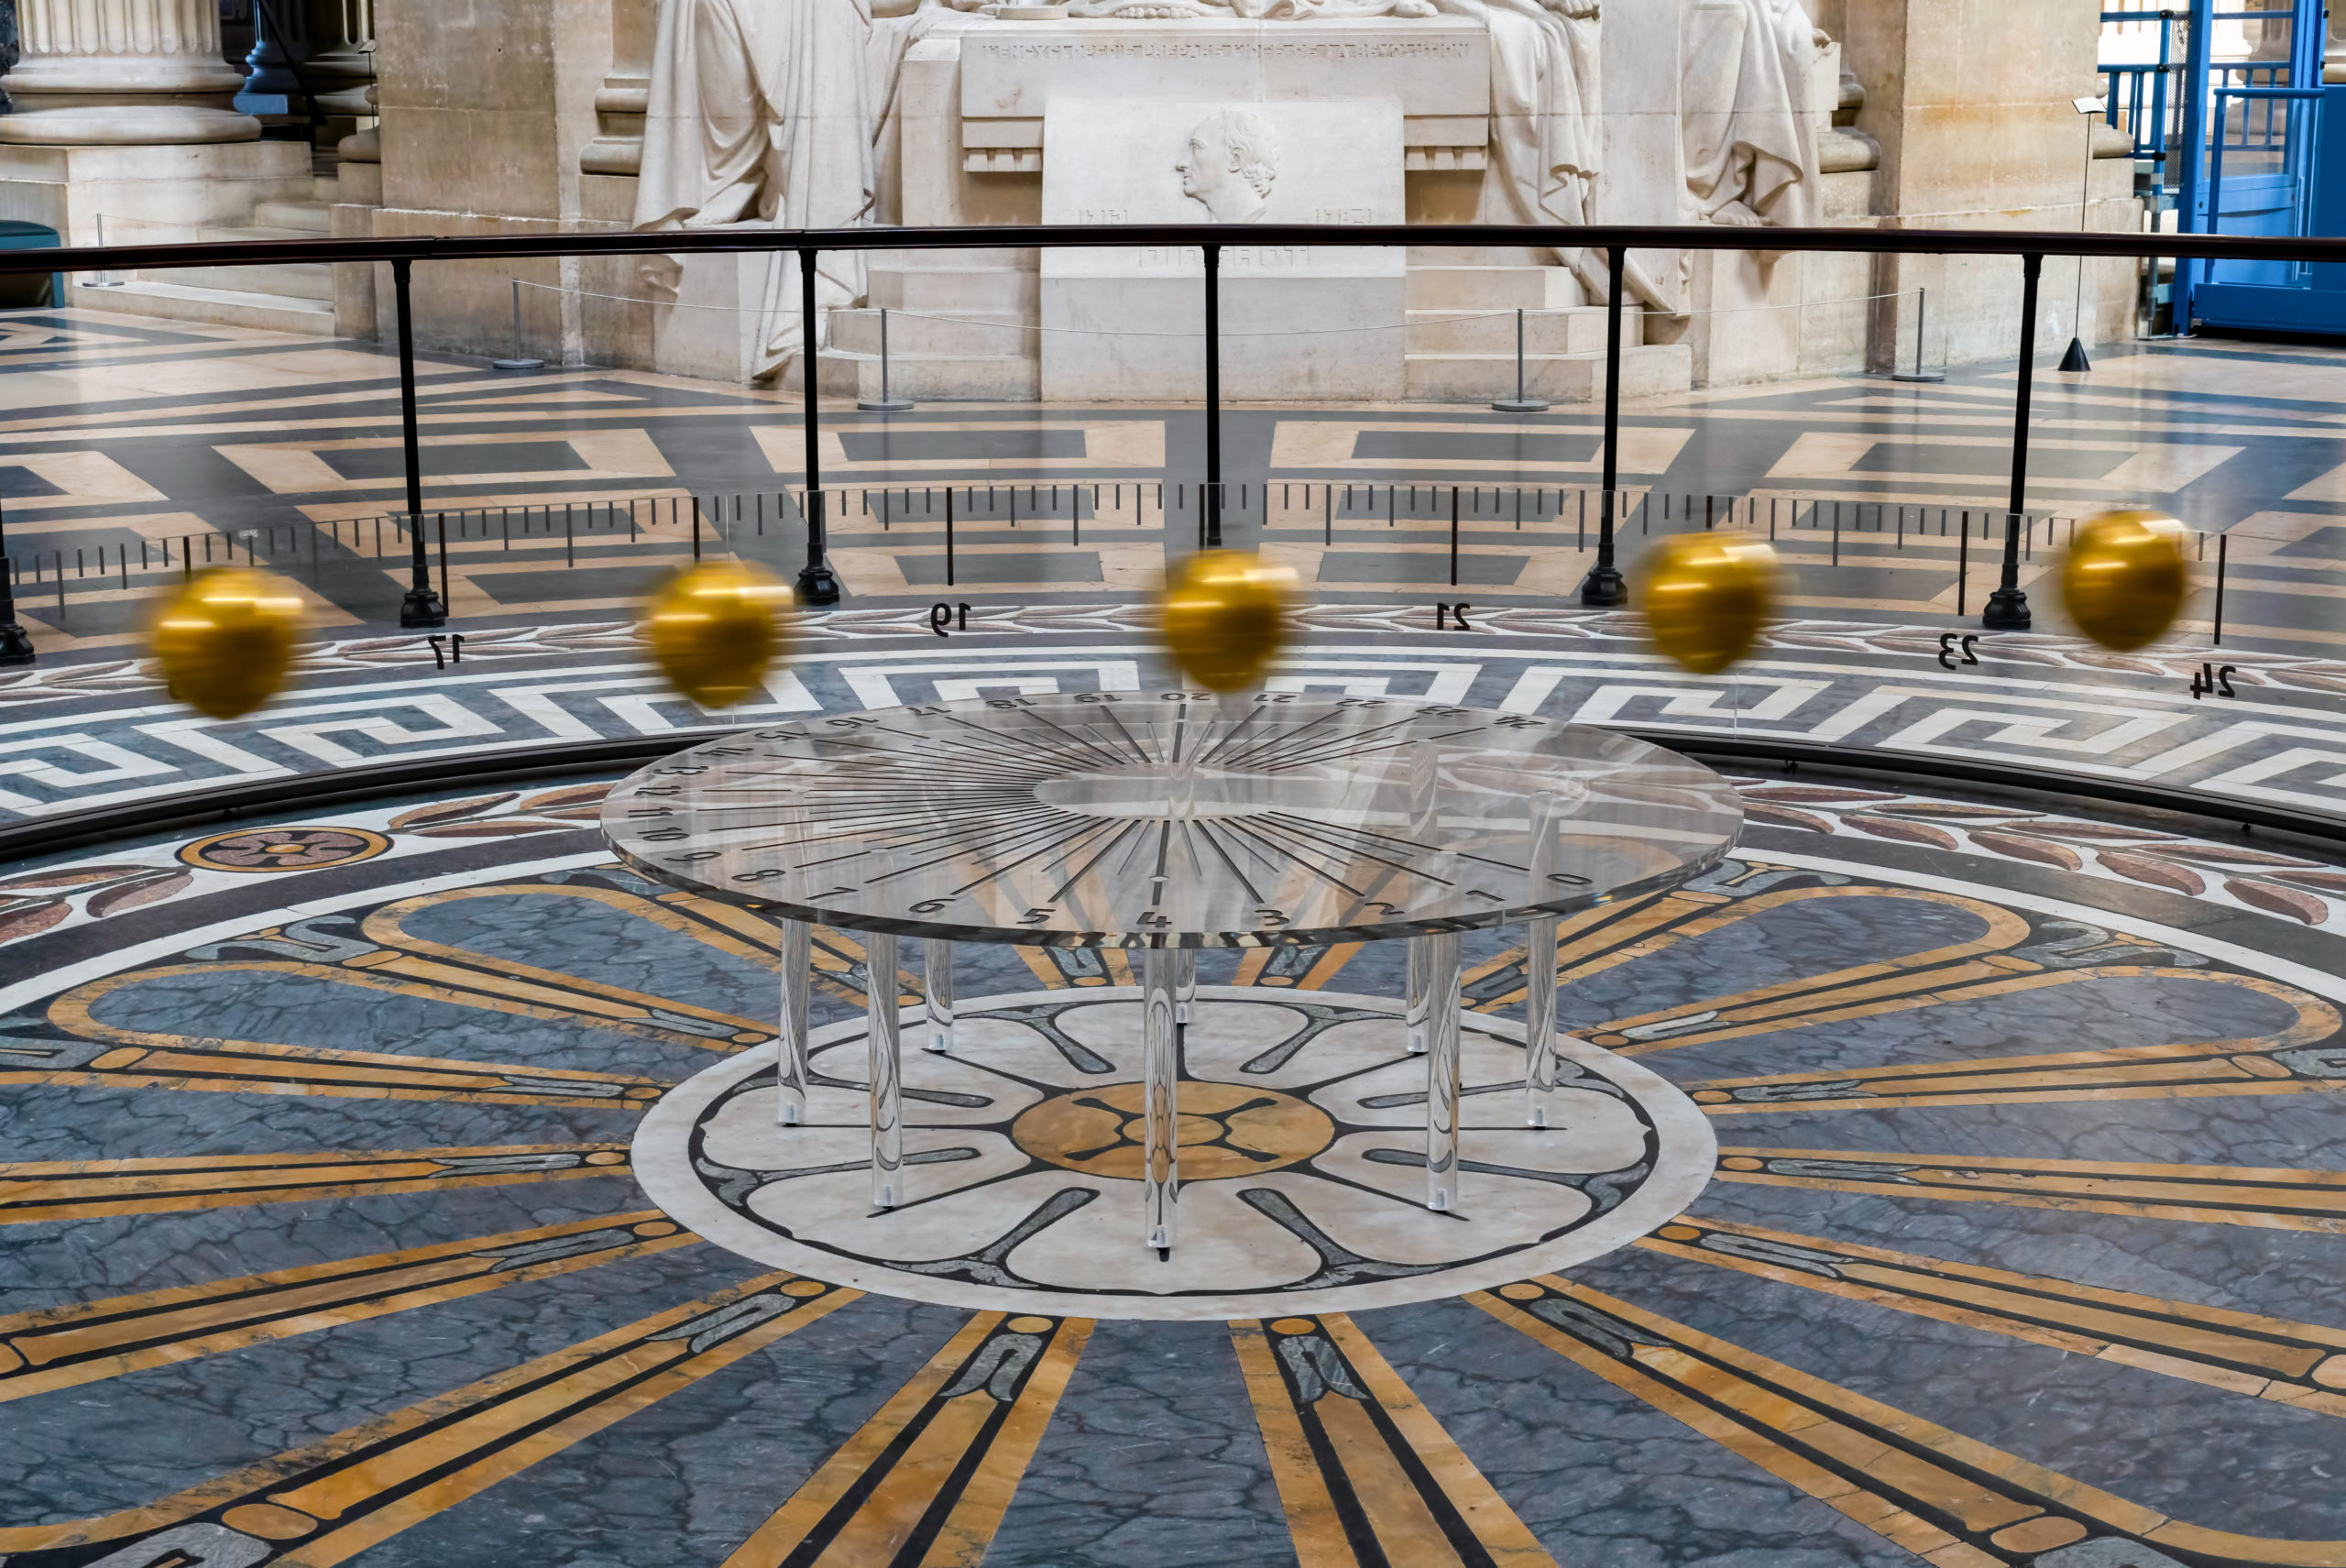
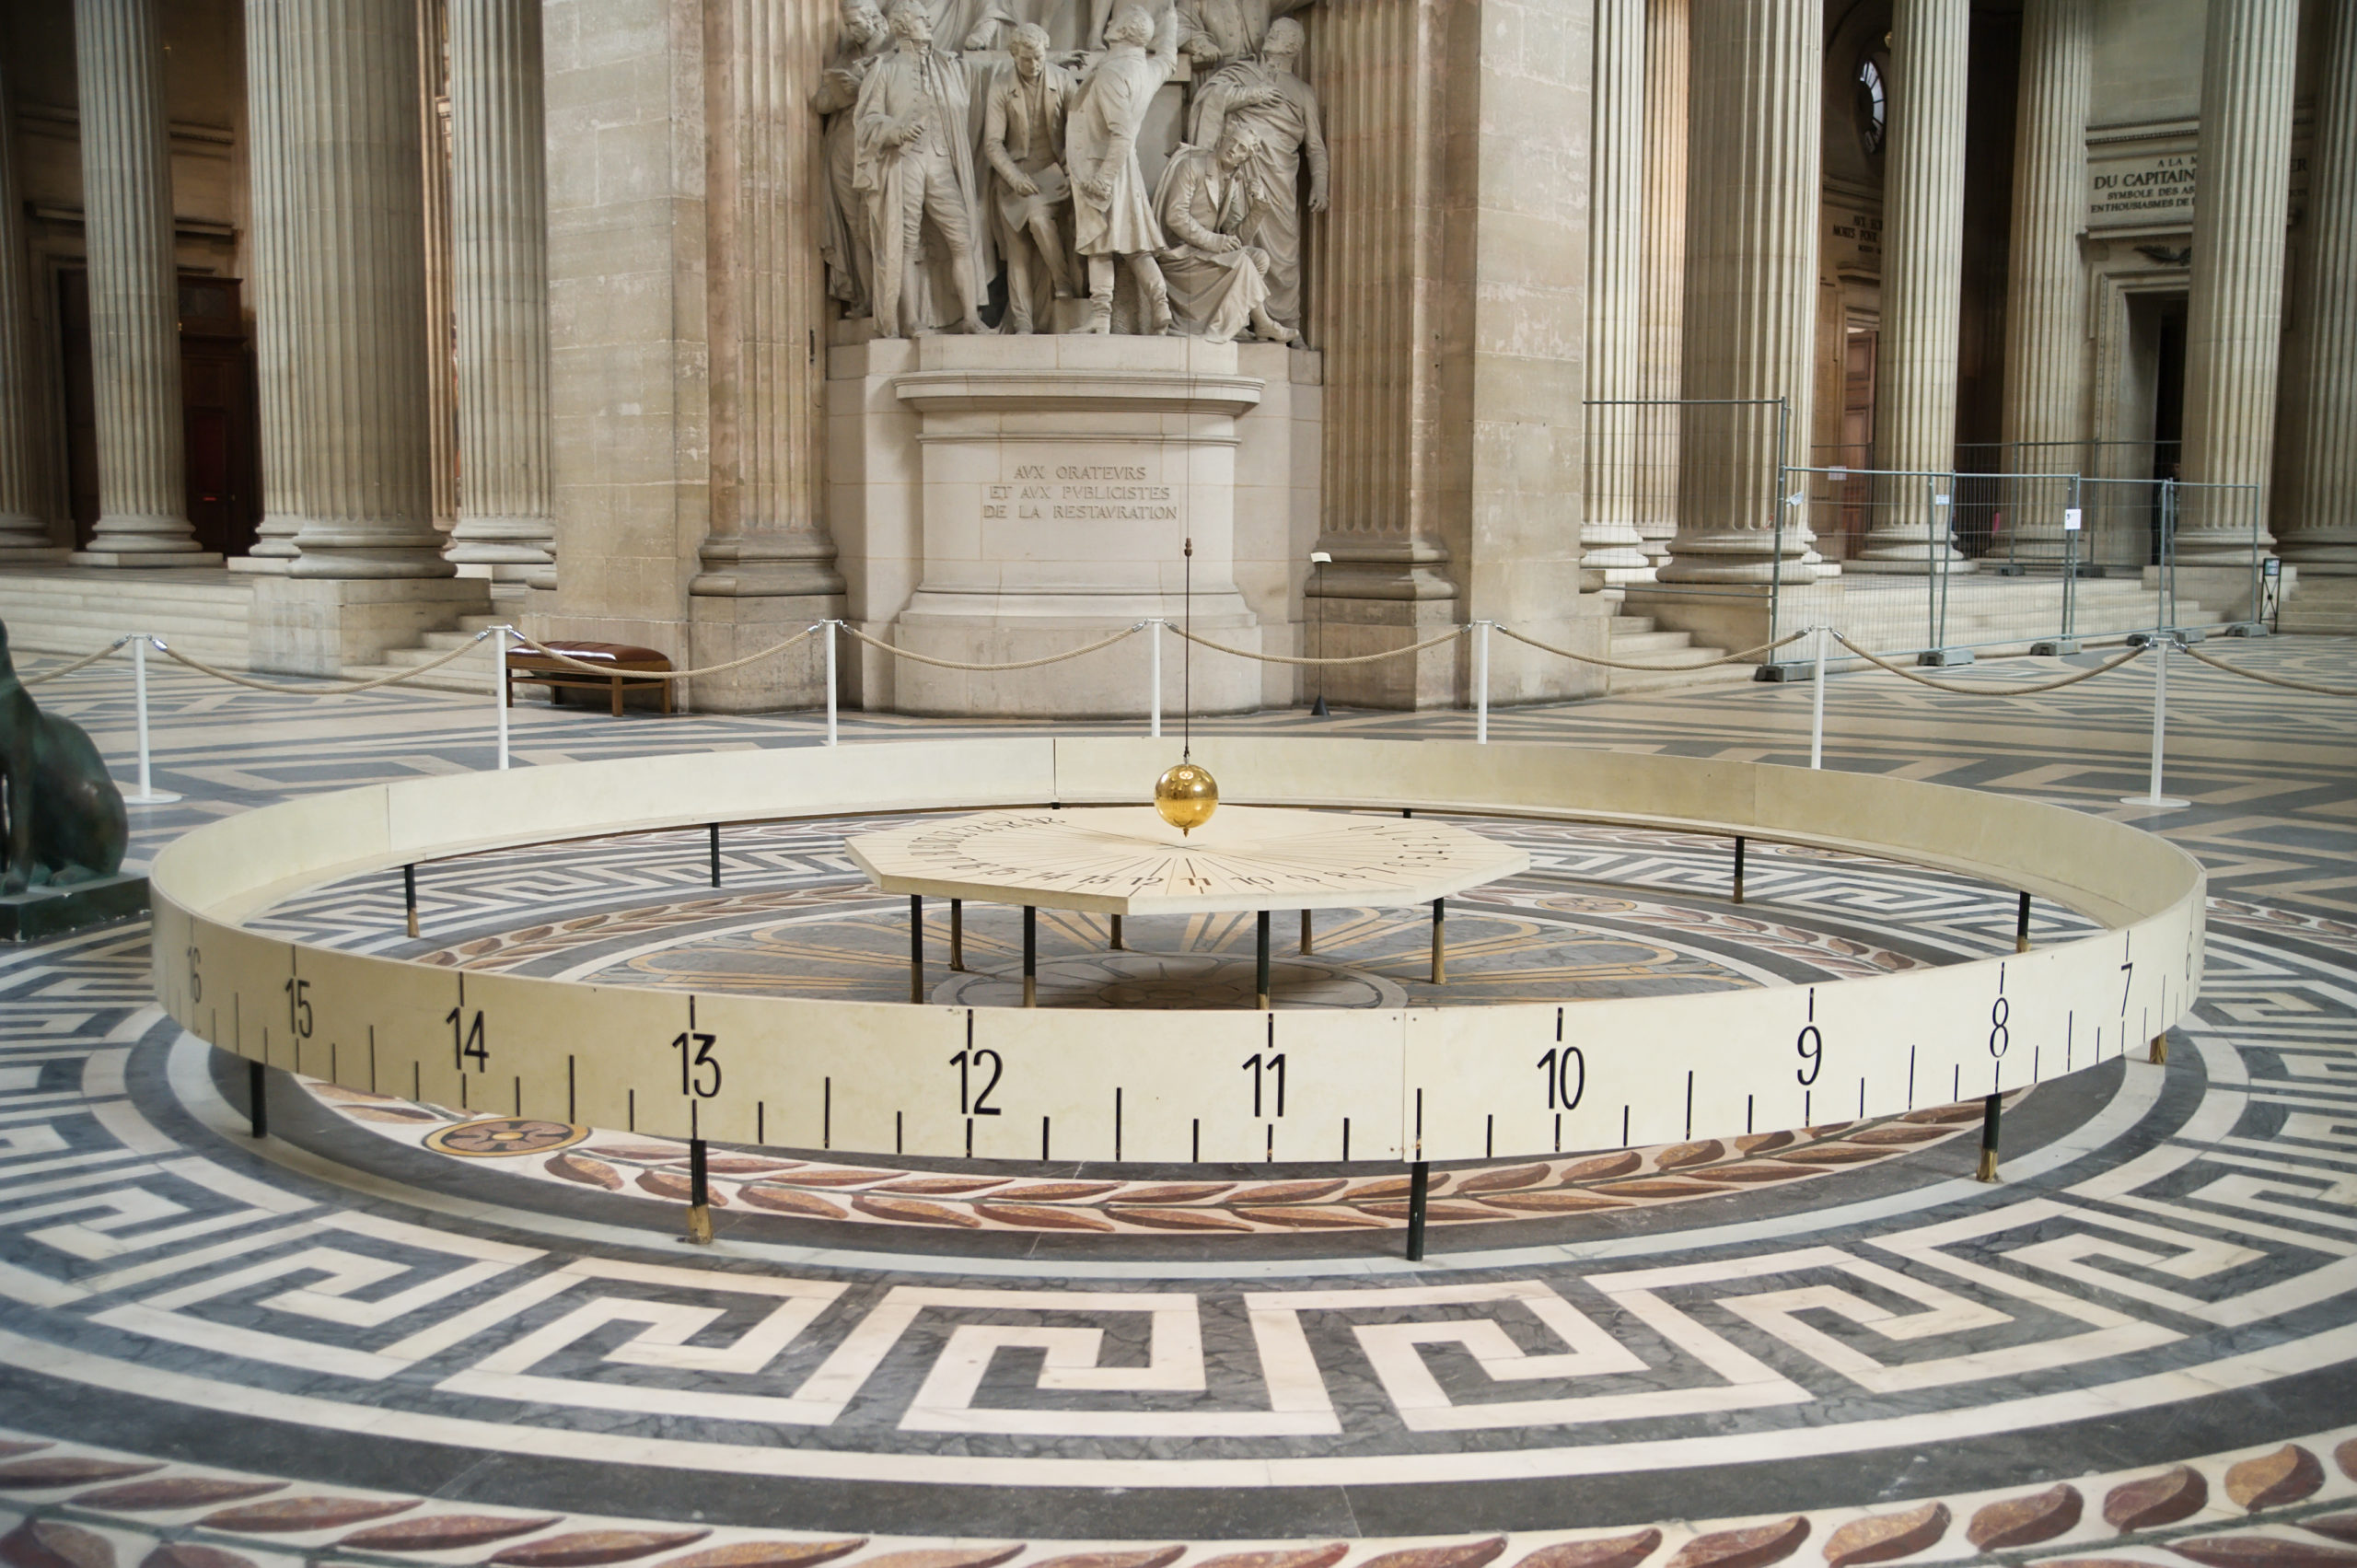
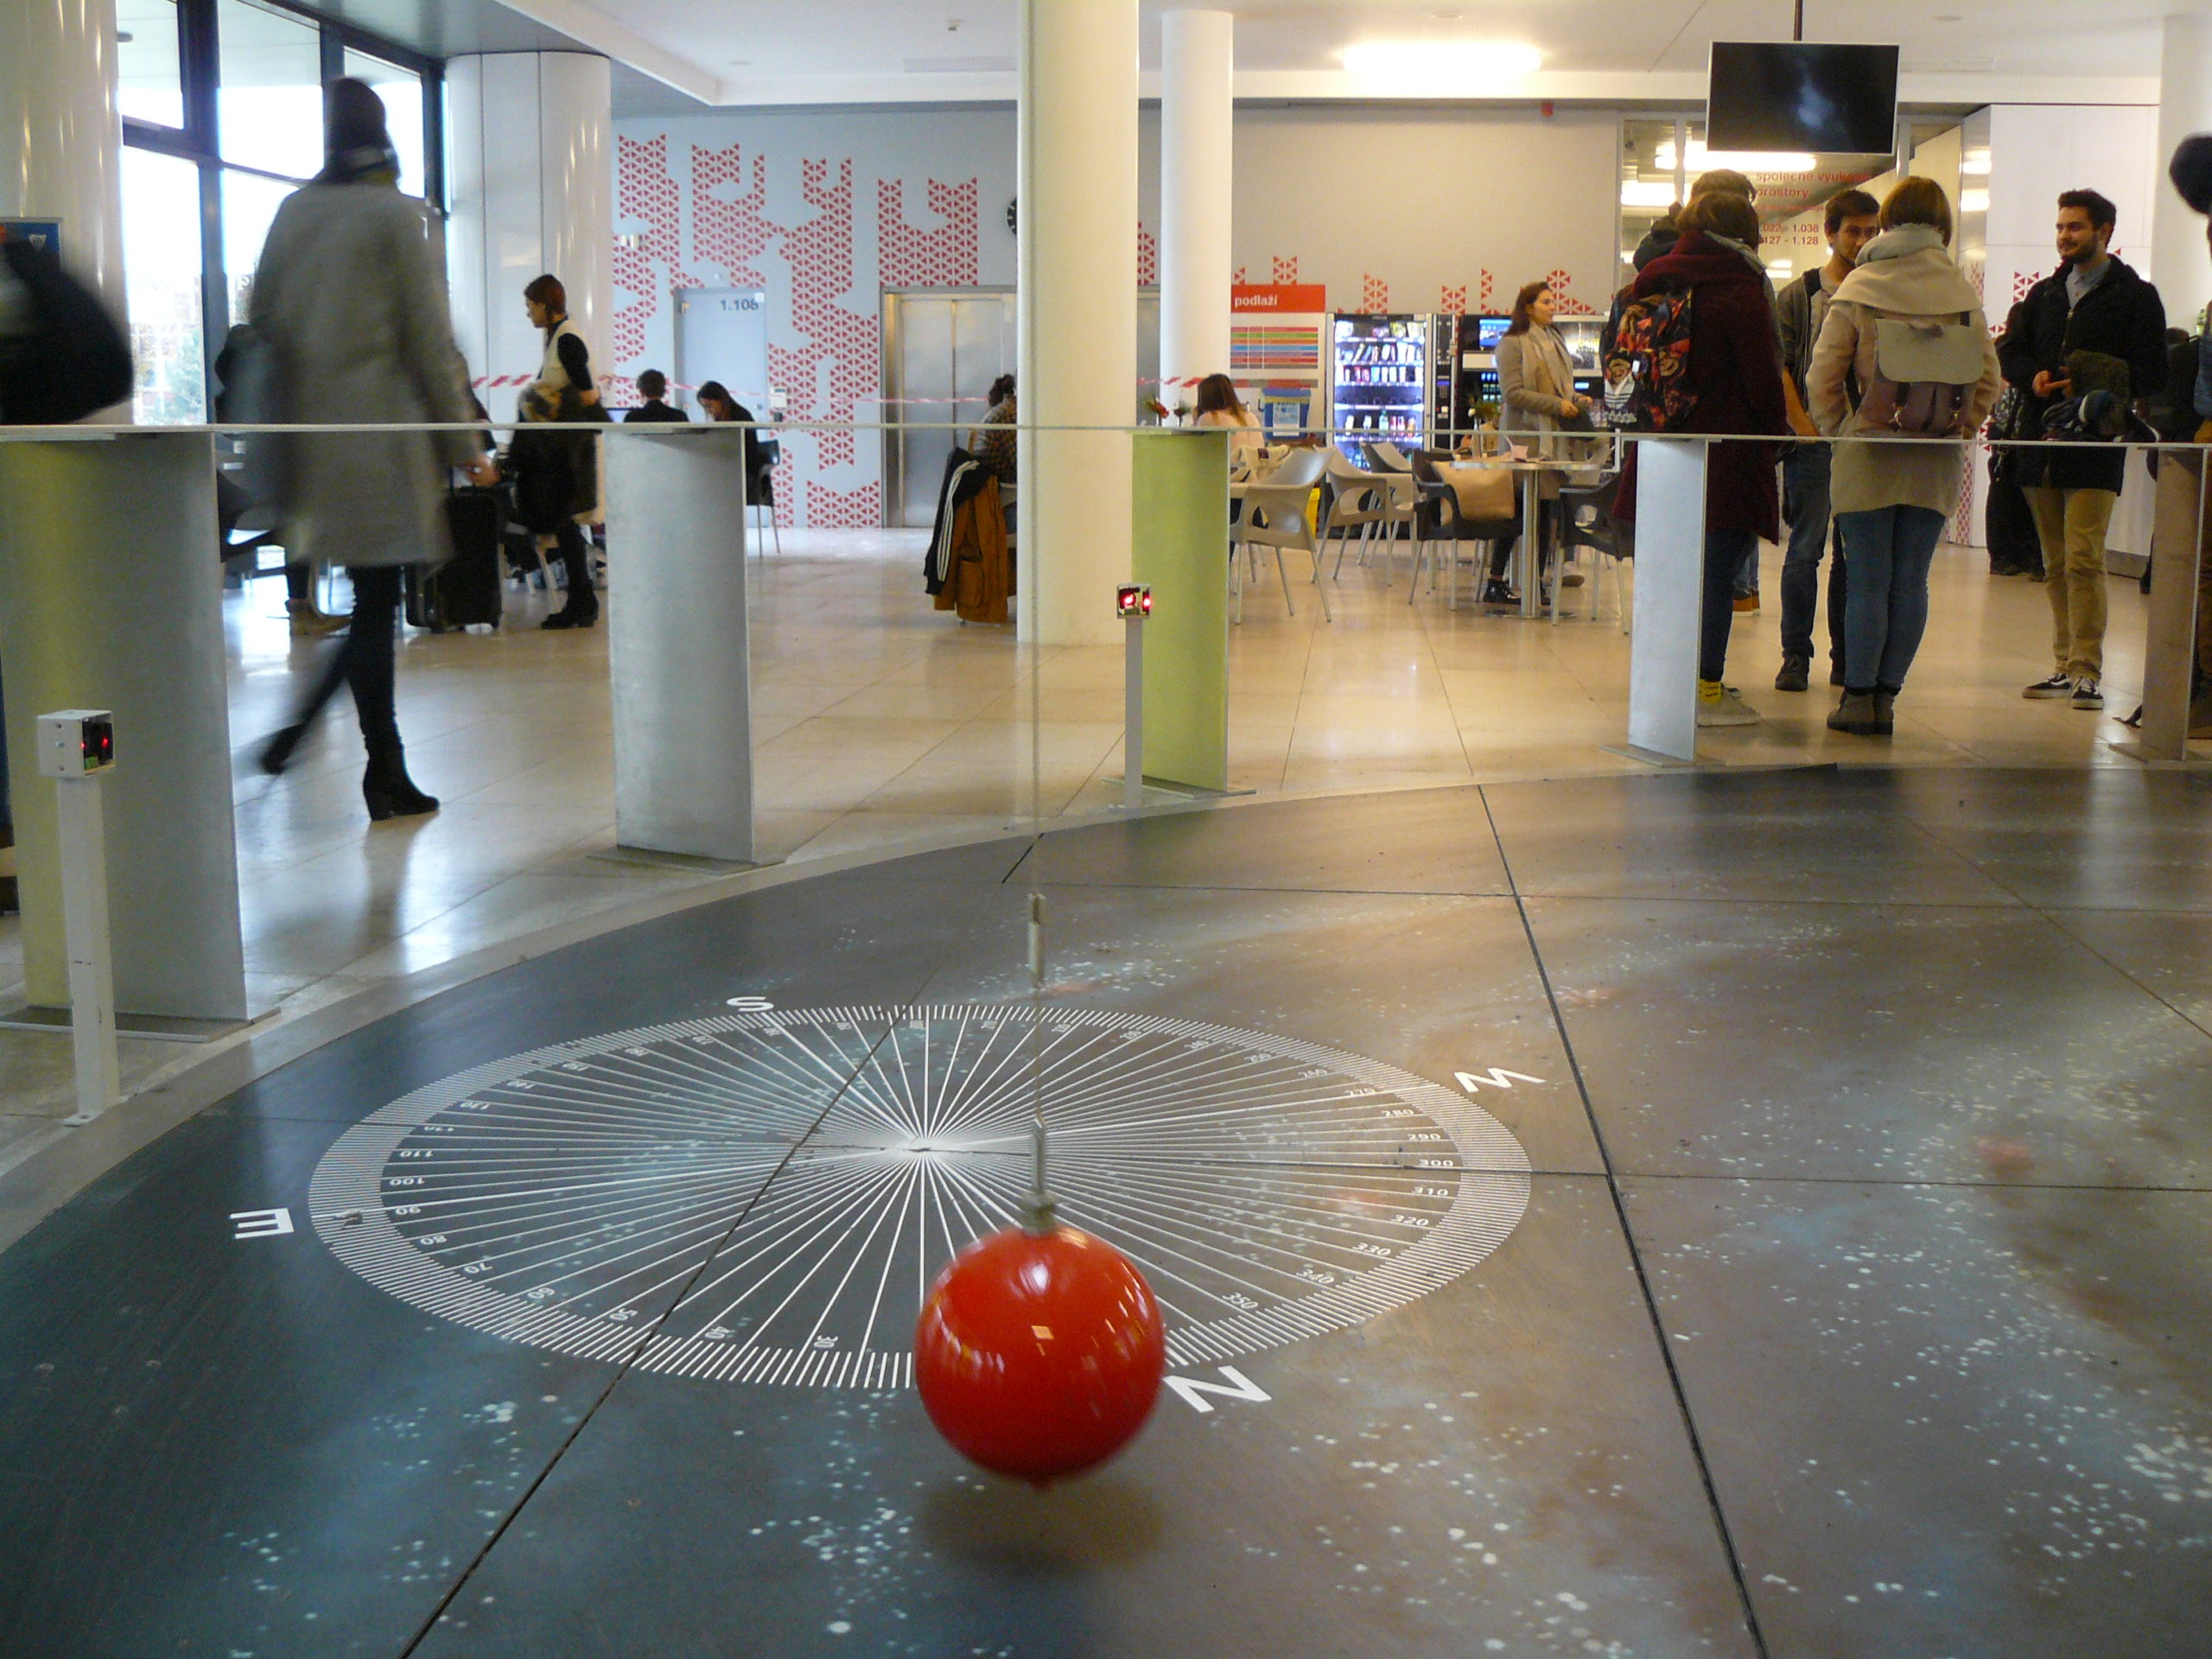
Foucaultovo kyvadlo
Zdroj
Zdroj
Zdroj
Netlumené kmitání
Při mechanickém kmitání dochází k periodickým změnám nejen polohy a rychlosti, ale též k přeměnám forem energie. V oscilátorech, kterým jsme se podrobněji věnovali v předchozích oddílech, se mechanická energie vyskytuje v těchto podobách:
Kinetická energie \(E_\mathrm{k}=\frac12mv^2\)
Kinetickou energii má každé těleso, které se pohybuje.
Potenciální energie tíhová \(E_\mathrm{pg}=mgh\)
Potenciální energii tíhovou mají tělesa nacházející se v nenulové výšce v tíhovém poli Země. Výšku \(h\) volíme nejčastěji tak, aby byla nulová v rovnovážné poloze oscilátoru.
Potenciální energie pružnosti \(E_\mathrm{pe}=\frac12k(\Delta l)^2\)
Potenciální energie pružnosti je energie spojená s deformací pružiny. Symbol \(\Delta l\) zde označuje prodloužení pružiny vůči nenapjatému stavu. V případě oscilátoru kmitajícího vodorovně je \(\Delta l\) rovno okamžité výchylce z rovnovážné polohy \(x(t)\). Odvození vztahu pro \(E_\mathrm{pe}\) najdete v kapitole 6.
Mechanická energie je součtem energie kinetické a potenciální: \(E_\mathrm{m}=E_\mathrm{k}+E_\mathrm{p}\).
Příklad 1
Popište přeměny energií při kmitání vozíčku na fotografii 21.19.
Zdroj
Počátek vztažné soustavy umístíme do rovnovážné polohy. Těleso se pohybuje vodorovně v nulové výšce, takže jeho potenciální energie tíhová je trvale nulová: \(E_\mathrm{pg}=0\).
V bodech obratu:
- má těleso nulovou rychlost, kinetická energie \(E_\mathrm{k}=0\),
- je pružina nejvíce napjatá, potenciální energie pružnosti \(E_\mathrm{pe}\) je maximální.
V rovnovážné poloze:
- není pružina napjatá, \(E_\mathrm{pe}=0\),
- má těleso největší rychlost, \(E_\mathrm{k}\) je maximální.
Při přechodu z bodu obratu do rovnovážné polohy se přeměňuje \(E_\mathrm{pe}\) na \(E_\mathrm{k}\), při pohybu z rovnovážné polohy do bodu obratu se přeměňuje \(E_\mathrm{k}\) zpět na \(E_\mathrm{pe}\).
Pokud v soustavě nepůsobí tření, je mechanická energie \(E_\mathrm{m}\) vozíčku konstantní, tj. součet \(E_\mathrm{k}+E_\mathrm{pe}\) má v každém okamžiku stejnou hodnotu. Oba body obratu jsou stále stejně vzdáleny od rovnovážné polohy – kmitání je netlumené.
Situace diskutovaná v předchozí řešené úloze je příkladem volného oscilátoru bez tření. Pro jeho energie můžeme shrnout:
- mechanická energie se zachovává,
- přeměňuje se kinetická energie na potenciální a naopak,
- v bodech obratu je \(E_\mathrm{k}\) nulová a \(E_\mathrm{p}\) maximální,
- v rovnovážné poloze je \(E_\mathrm{k}\) maximální,
- amplituda kmitání je stálá, kmitání je netlumené.
Příklad 2
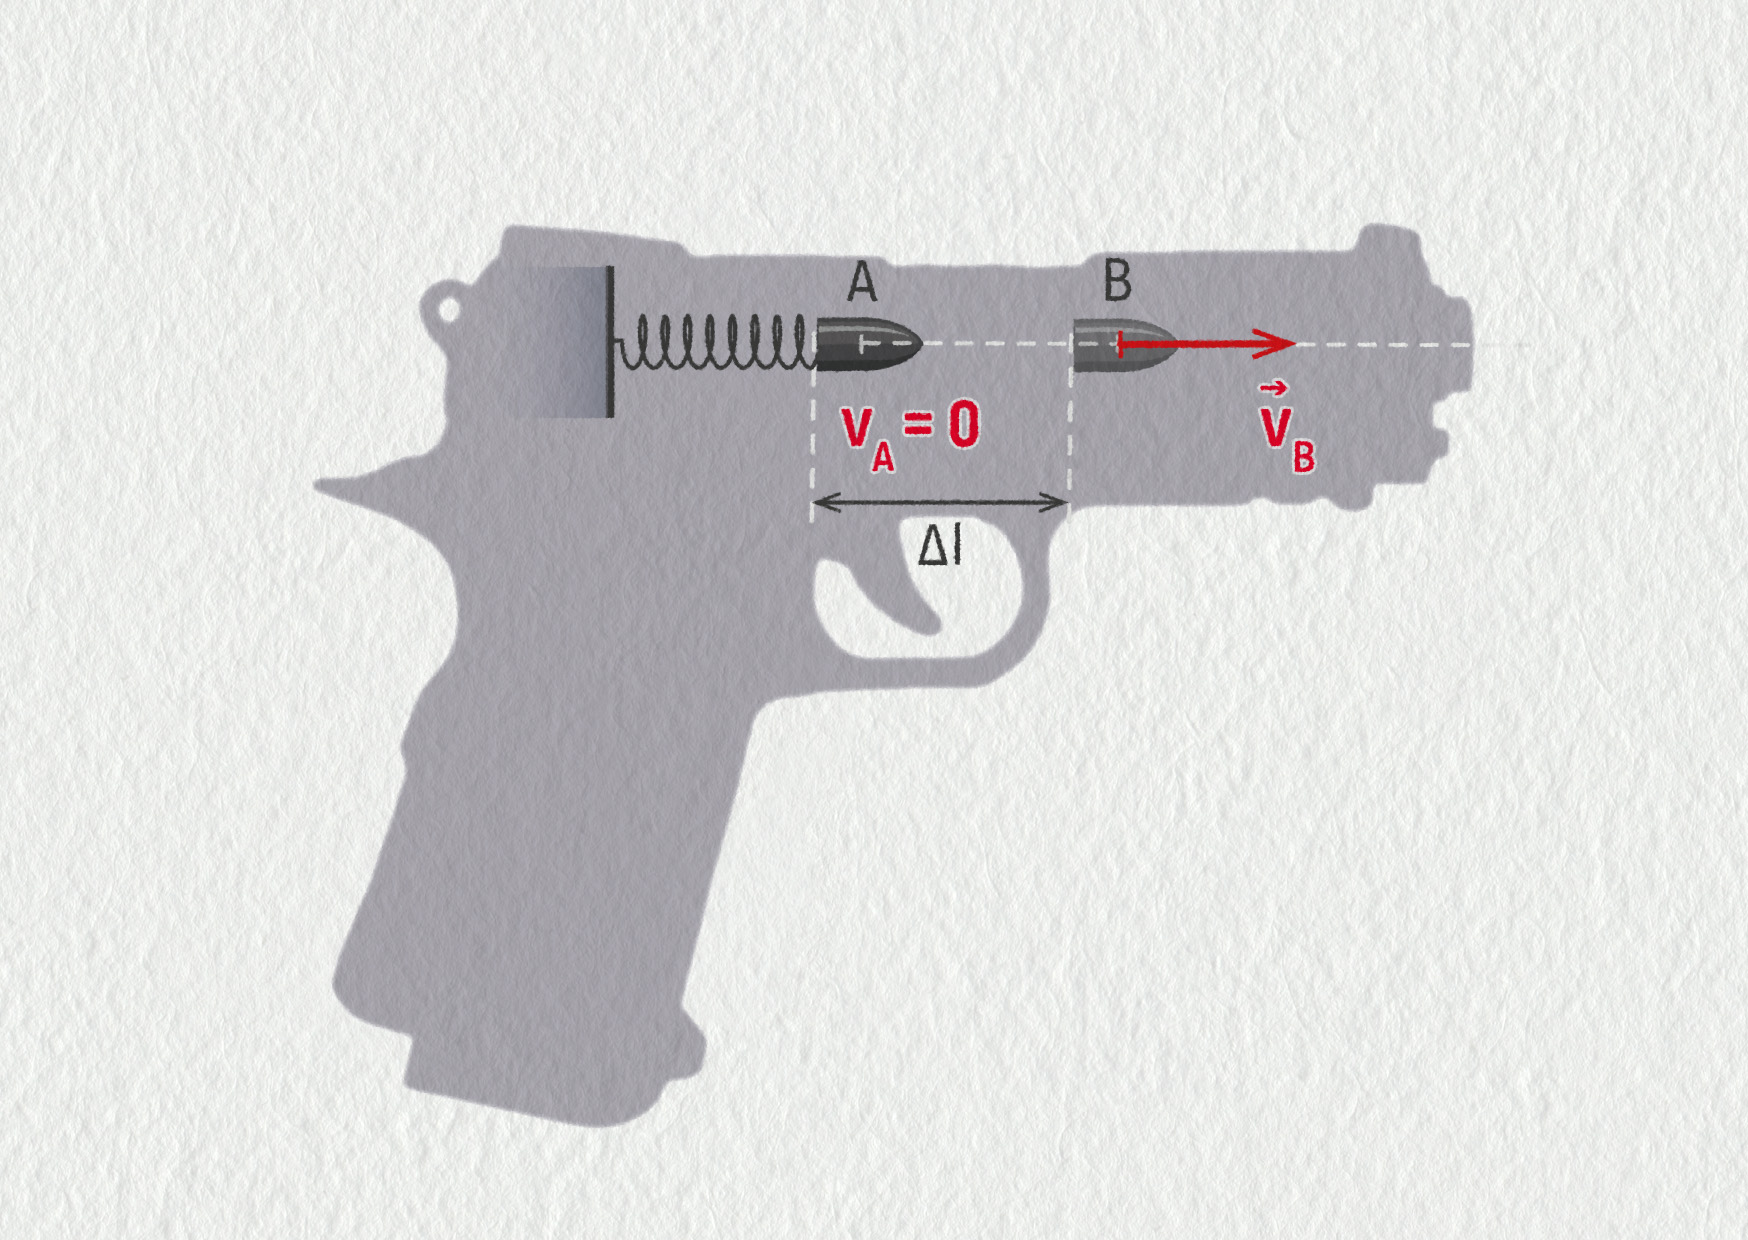
Pistolka pro děti je opatřena lehoučkou pružinkou o tuhosti \(k=4\ \mathrm{N/cm}\). Plastovým nábojem o hmotnosti \(m=2{,}5\ \mathrm{g}\) pružinku stlačíme o \(\Delta l=2\ \mathrm{cm}\). Při stisknutí spouště dojde k uvolnění pružinky. Jakou rychlostí je náboj vystřelen? Tření zanedbejte.
Uvažujeme pohyb vodorovným směrem a bez tření. Před výstřelem se náboj nachází v bodě A (viz obrázek 21.24), kde \(E_\mathrm{pe}\) je maximální a \(E_{\mathrm{k}A}=0\ \mathrm{J}\). Během výstřelu se potenciální energie stlačené pružinky přeměňuje na kinetickou energii náboje. V bodě B, když se pružinka přestává náboje dotýkat, již není napjatá, \(E_{\mathrm{pe}B}=0\ \mathrm{J}\) a kinetická energie náboje \(E_\mathrm{k}\) je maximální. Díky zachovávání mechanické energie můžeme psát
\[\begin{aligned} E_{\mathrm{pe}A} + E_{\mathrm{k}A} = E_{\mathrm{pe}B} + E_{\mathrm{k}B} \\ E_{\mathrm{pe}A} &= E_{\mathrm{k}B}\\ \frac12k(\Delta l)^2 &= \frac12mv_B^2\\ v_B &= \sqrt{\frac km}\,\Delta l = \sqrt{\frac{400\ \mathrm{N/m}}{0{,}0025\ \mathrm{kg}}}\cdot0{,}02\ \mathrm{m} = 8\ \mathrm{m/s}\\ \end{aligned}\]Náboj je vystřelen rychlostí 8 m/s.
Zdroj
Na tomto místě můžete oprávněně namítnout, že model oscilátoru bez tření je nereálný.
U pružinového oscilátoru zcela jistě dochází ke tření o vzduch, k vnitřnímu tření v materiálu pružiny, případně ke tření o podložku, u kyvadla obdobně nastává tření v bodě závěsu a tření o vzduch. Kvůli tření se postupně zastaví volné kmitání dětské houpačky i kmitání strojku hodinek, pokud je nenatáhnete nebo vybije-li se napájecí baterie. Samovolně se utlumí kmitání struny na kytaře, vibrace membrány reproduktoru, chvění zemské kůry při zemětřesení… Existuje vůbec v našem světě volný netlumený oscilátor?
Odpověď zní ano – ale musíme hledat nikoli mezi makroskopickými tělesy, nýbrž na úrovni molekul. Tak například molekula O2 je tvořena dvěma atomy kyslíku. Jejich rovnovážná vzdálenost je 121 pm. Vazba mezi atomy vzniká interakcí mezi elektronovými obaly a správně ji popisuje kvantová mechanika. Tato vazba není tuhá (ze statických modelů uložených ve skříni kabinetu chemie by člověk mohl získat mylnou představu tuhé tyčinky), ale podobá se spíše pružince s nelineární odezvou. To znamená, že vratná síla není přímo úměrná prodloužení, ale je to složitější spojitá rostoucí funkce. Pokud se atomy kyslíku vzdálí na více jak 121 pm, jsou taženy ke společnému těžišti, pokud se přiblíží na méně než 121 pm, jsou naopak tlačeny od sebe. Základní vibrační mód této molekuly má frekvenci 4,74 ⋅ 1013 Hz. S touto frekvencí může molekula kmitat netlumeně libovolně dlouho, amplituda těchto volných kmitů se nemění. Avšak pokud na ni dopadne infračervené záření vhodné frekvence nebo se molekula O2 srazí s jinou molekulou o dostatečné energii, může přejít do jiného vibračního módu o vyšší frekvenci a jiné amplitudě.
Tlumené kmitání
Volné kmitání tělesa je vždy tlumené. Projevuje se postupným zmenšováním amplitudy kmitání. Vlivem tření a odporu okolního vzduchu se původní mechanická energie postupně přeměňuje na vnitřní energii oscilátoru a okolí.
Zdroj
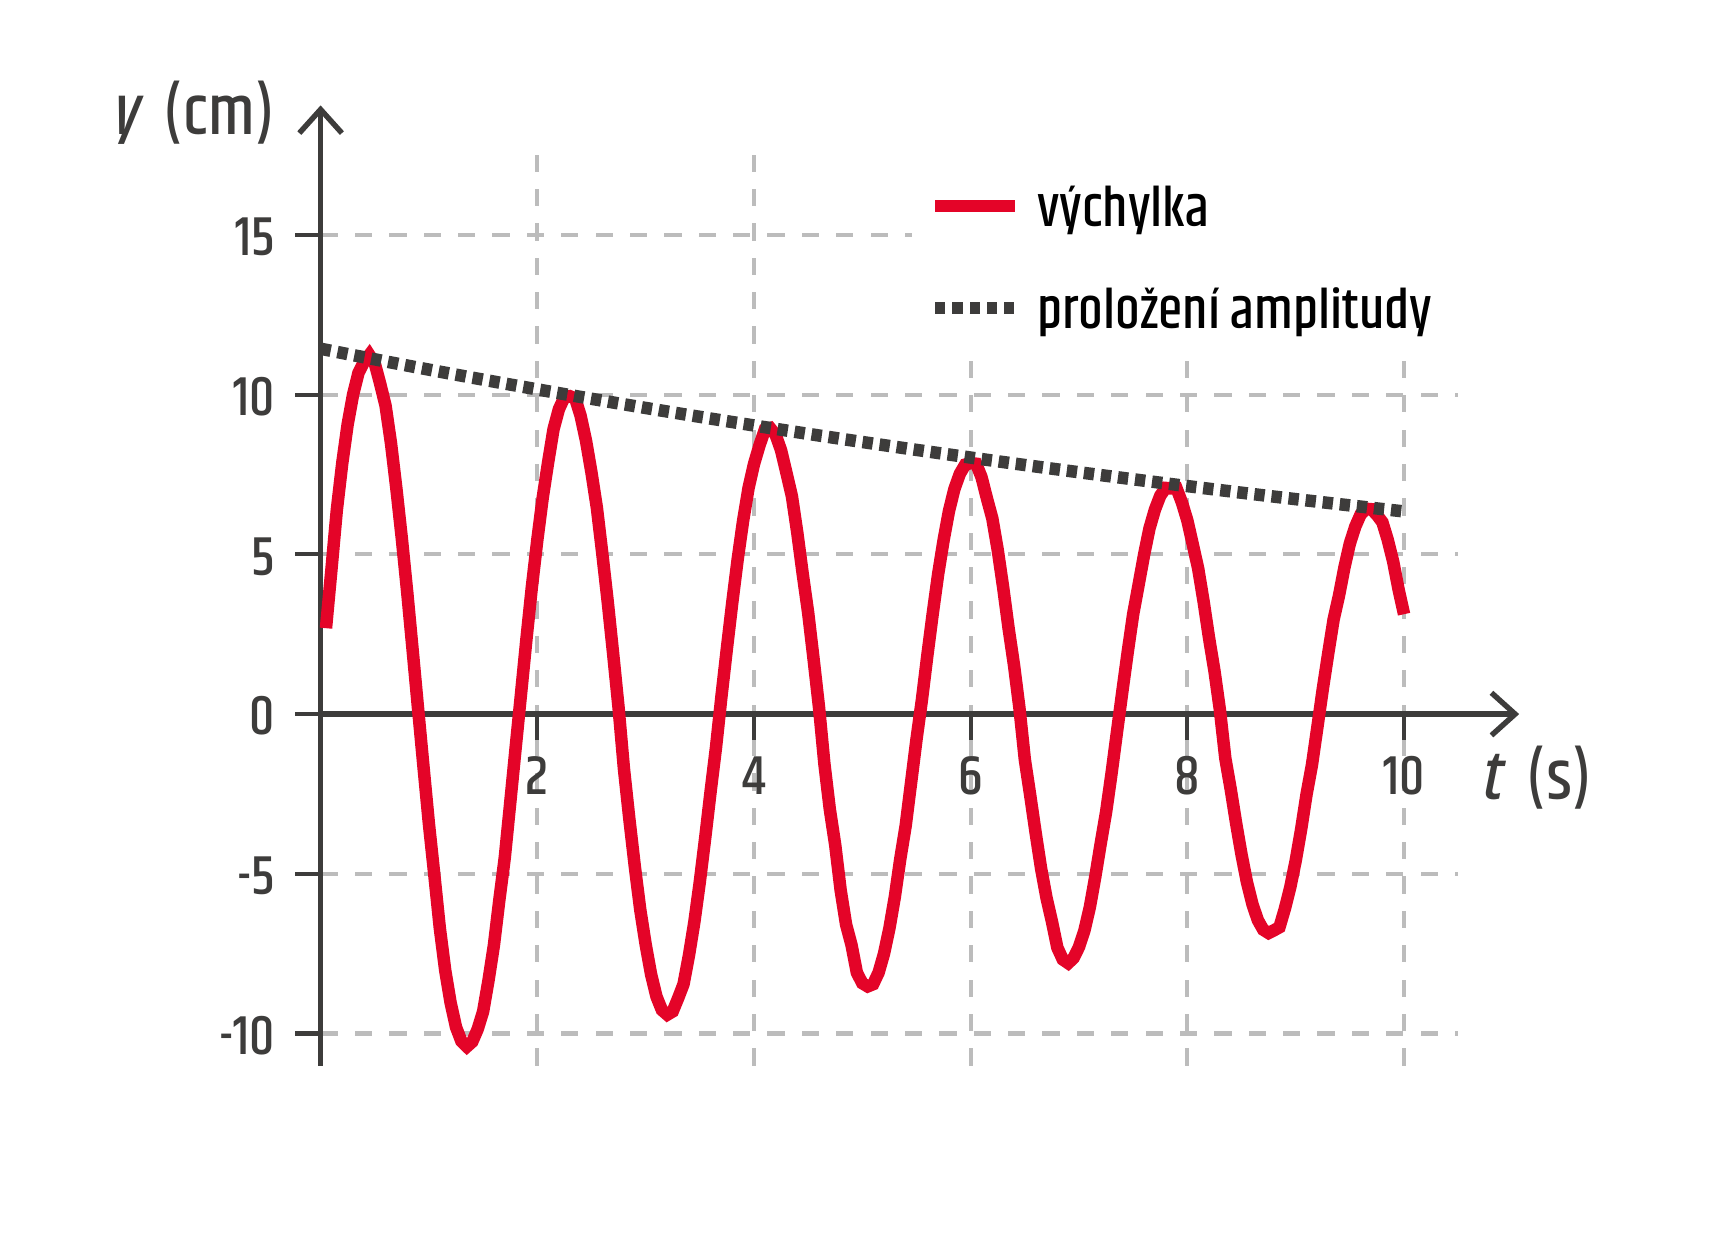
V grafu 21.25 je znázorněna závislost výchylky na čase pro vzduchem slabě tlumený oscilátor. Můžete si všimnout, že se jedná o sinusoidu, jejíž amplituda se exponenciálně zmenšuje. Pro slabě tlumený oscilátor platí
\[ y(t) = y_\mathrm{m}\mathrm{e}^{-\delta t}\sin(\omega t+\varphi_0)\;. \]Součinitel tlumení \(\delta\) určuje rychlost poklesu amplitudy k nule a závisí na třecí síle a hmotnosti kmitajícího tělesa.
Poněvadž se jednotlivé kmity neopakují identicky, hovoříme u slabě tlumeného oscilátoru o pseudoperiodickém kmitání. Pseudoperioda tlumeného oscilátoru \(T\), to znamená doba, po níž se zopakuje průběh rovnovážnou polohou stejným směrem, je delší než vlastní perioda \(T_0\) odpovídajícího netlumeného oscilátoru. Mezi úhlovou frekvencí \(\omega\) tlumeného oscilátoru a vlastní úhlovou frekvencí \(\omega_0\) příslušného netlumeného oscilátoru platí jednoduchý vztah \(\omega=\sqrt{\omega_0^2-\delta^2}\).
Se zvětšováním odporové síly se zvyšuje i součinitel tlumení \(\delta\) a kmity se tím rychleji tlumí. Je-li tlumení příliš silné (\(\delta\ge\omega_0\)), těleso ani jednou nepřekmitne přes rovnovážnou polohu, takže se vlastně žádné kmitání neobjeví.
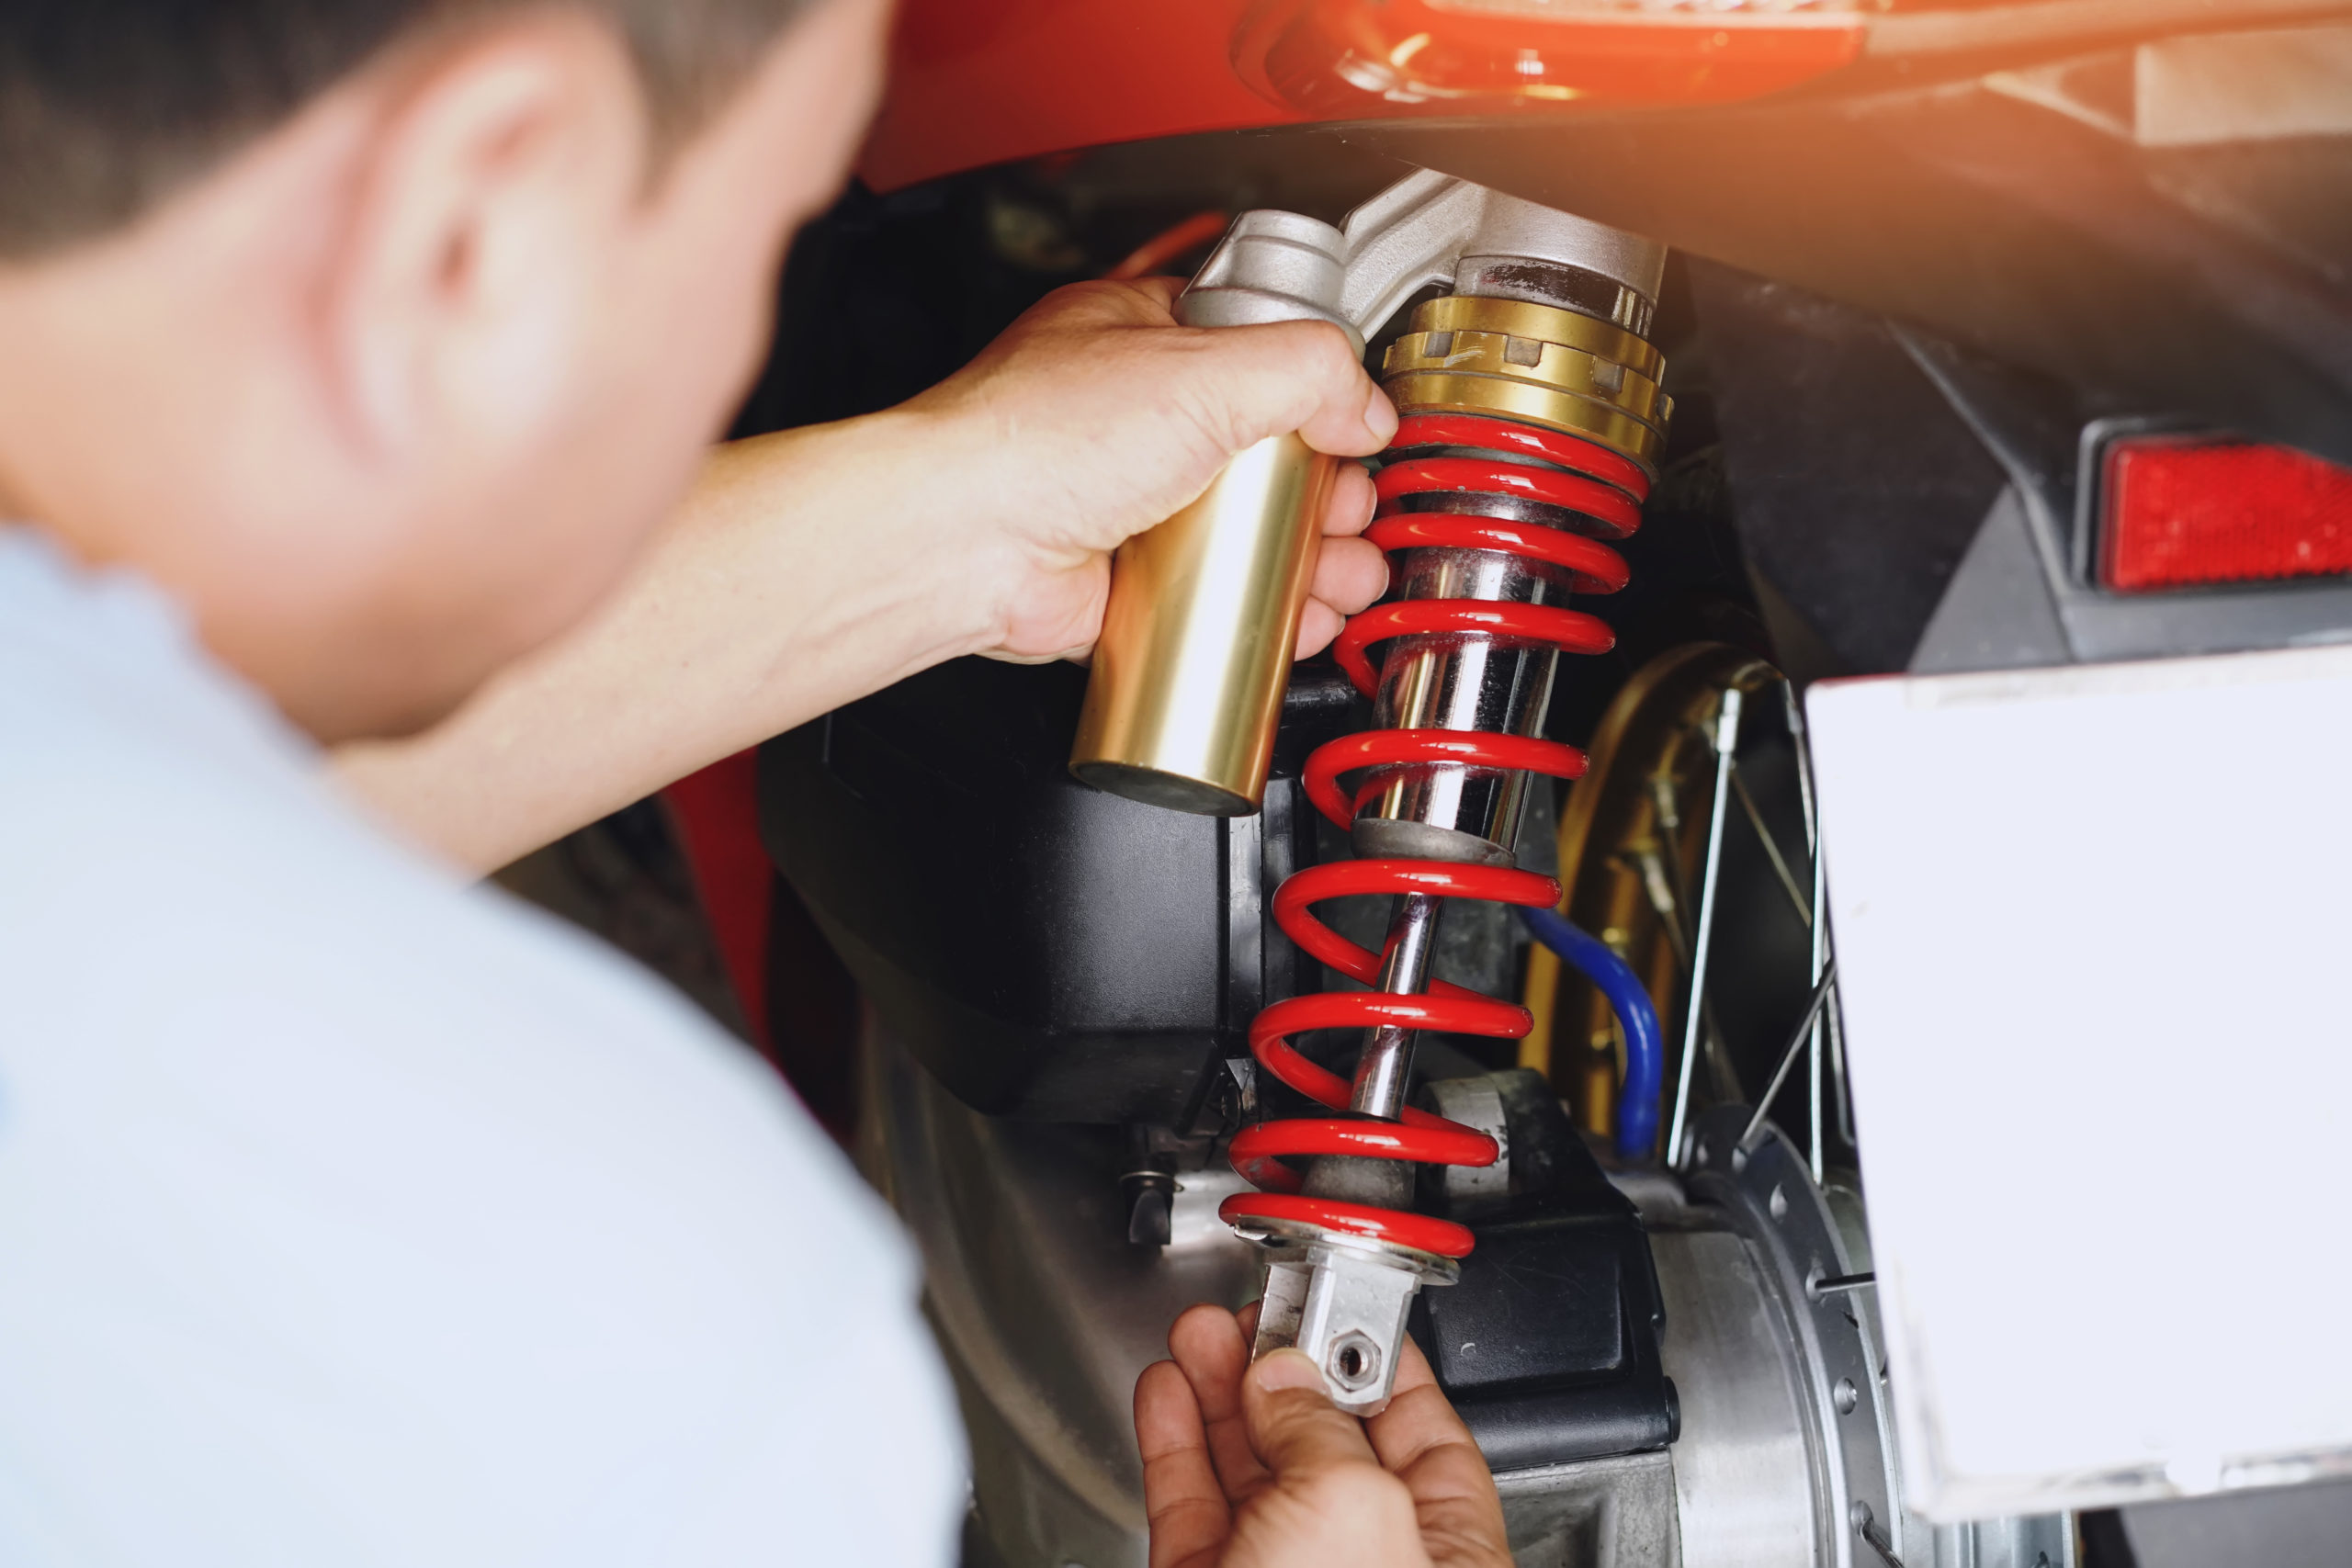
Jak fungují tlumiče
Zdroj
Zdroj
Zdroj
Zdroj
Zdroj
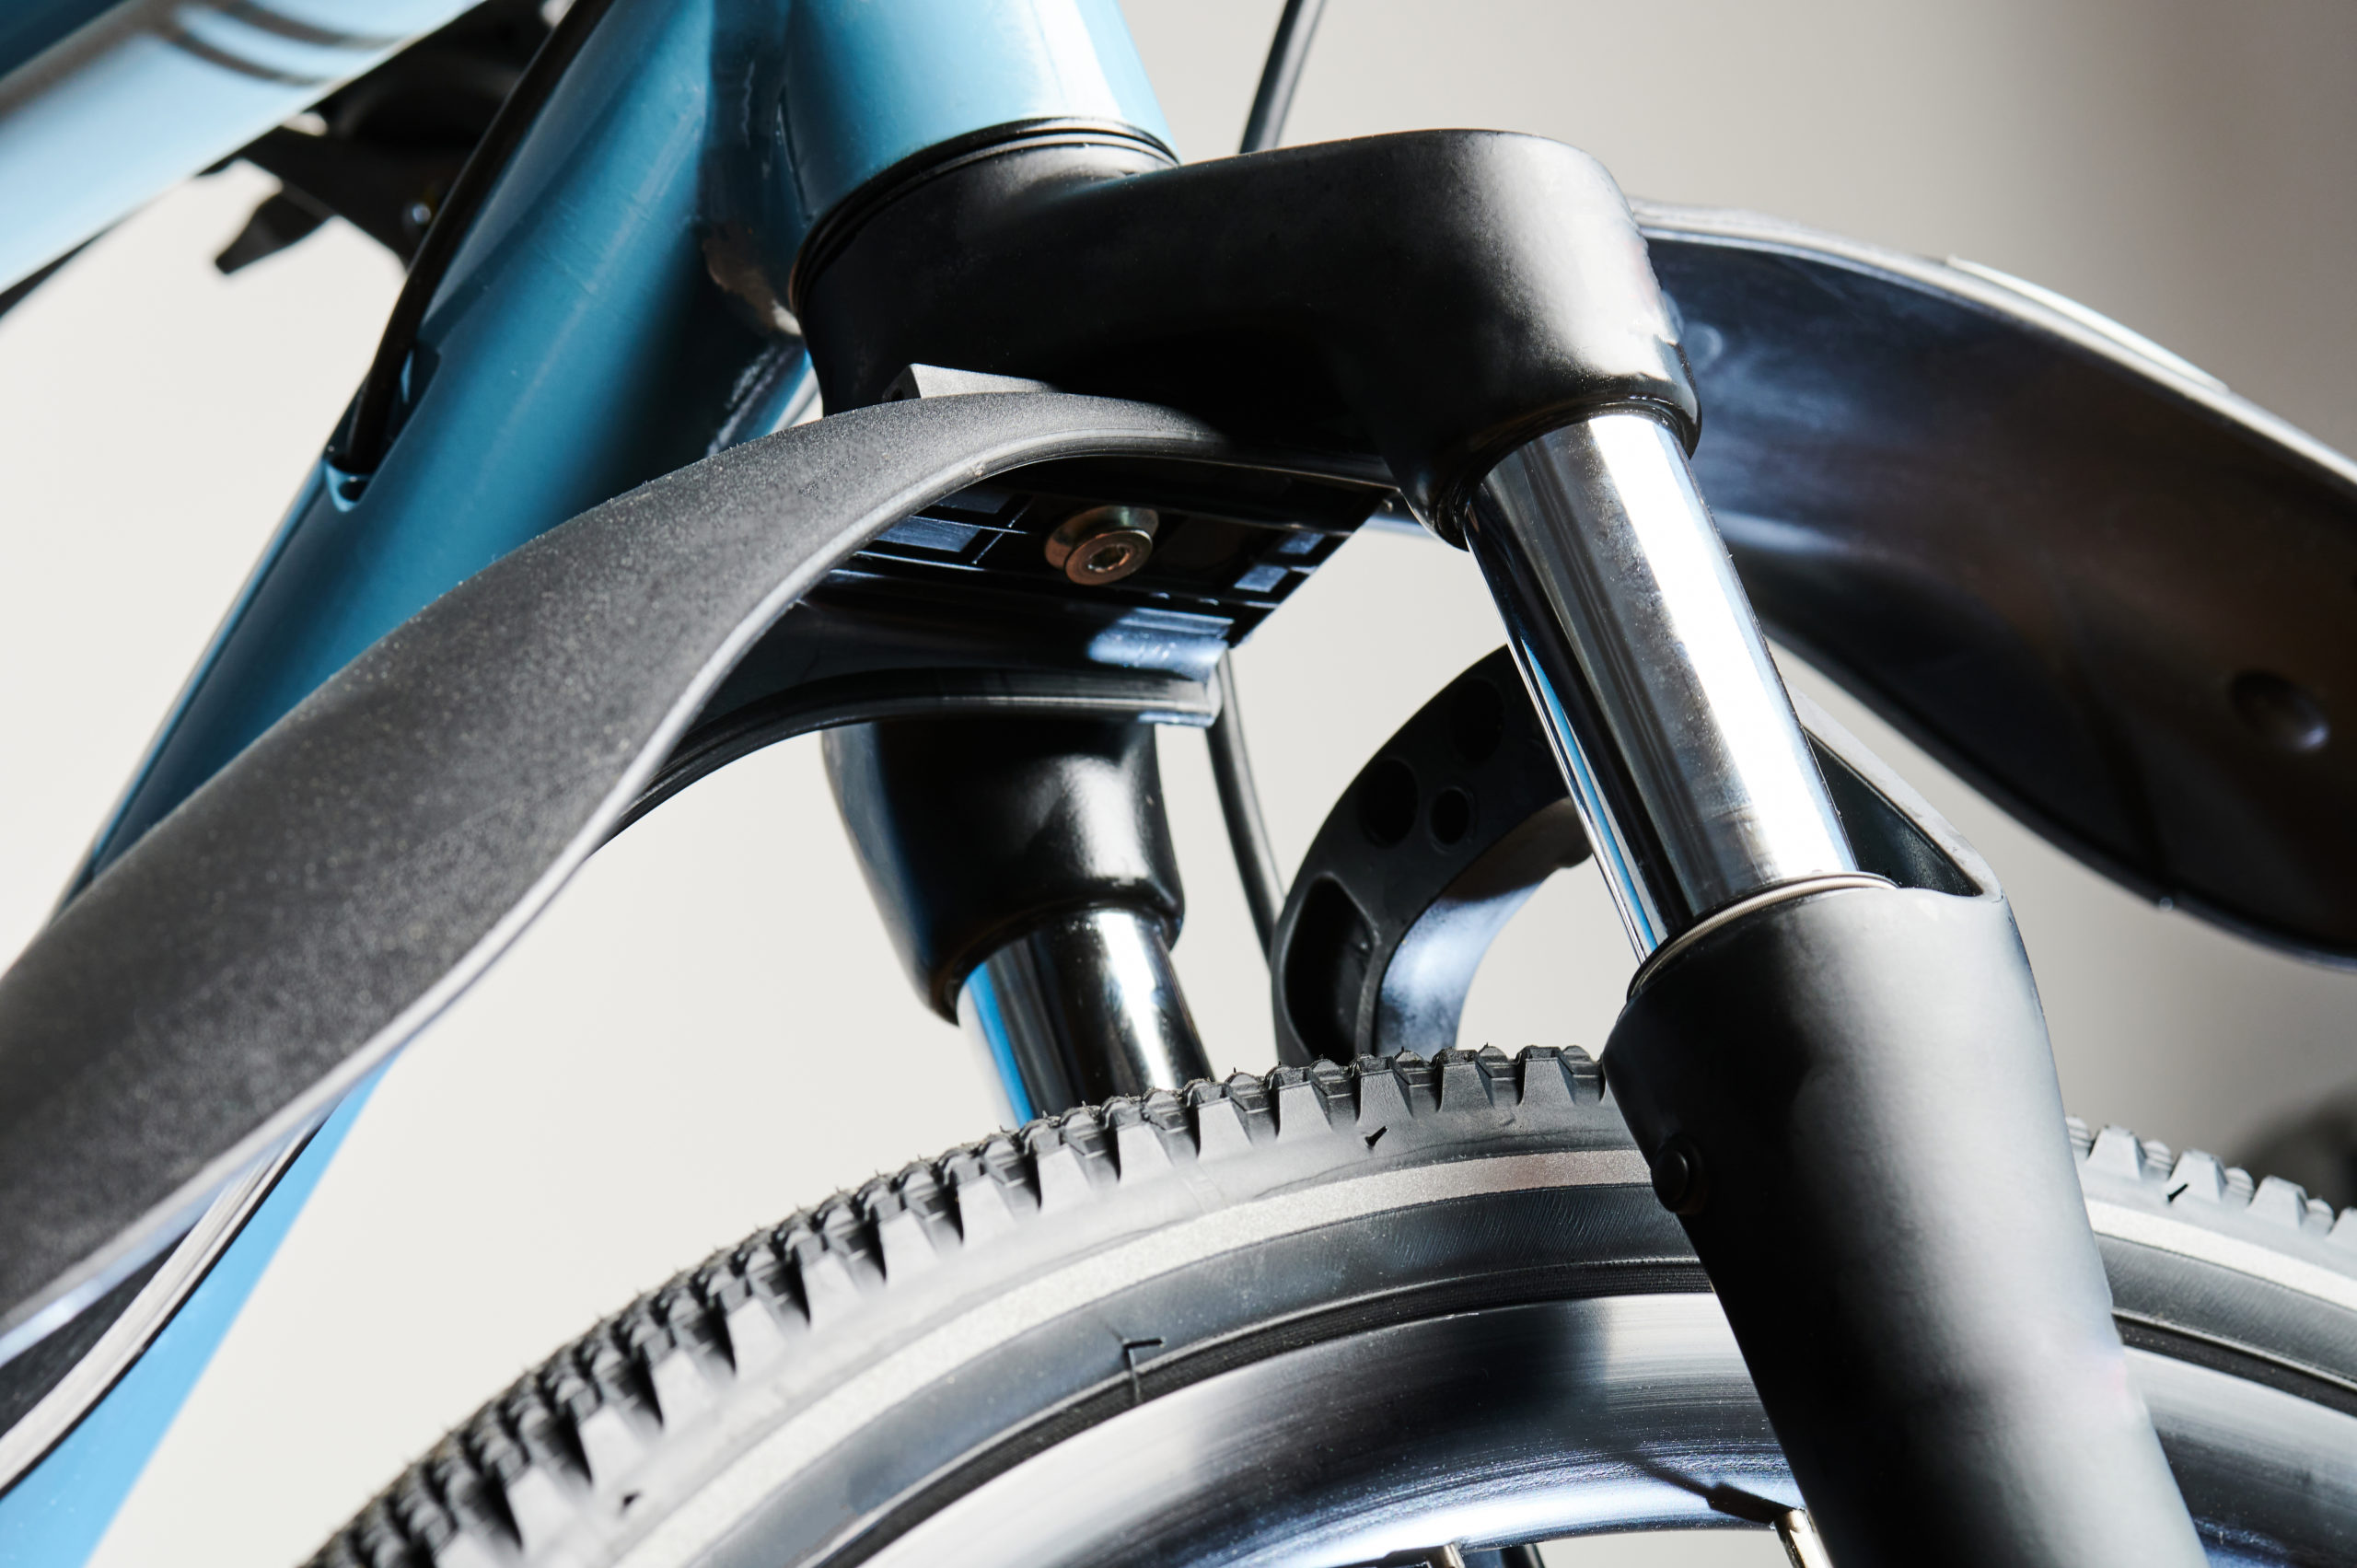
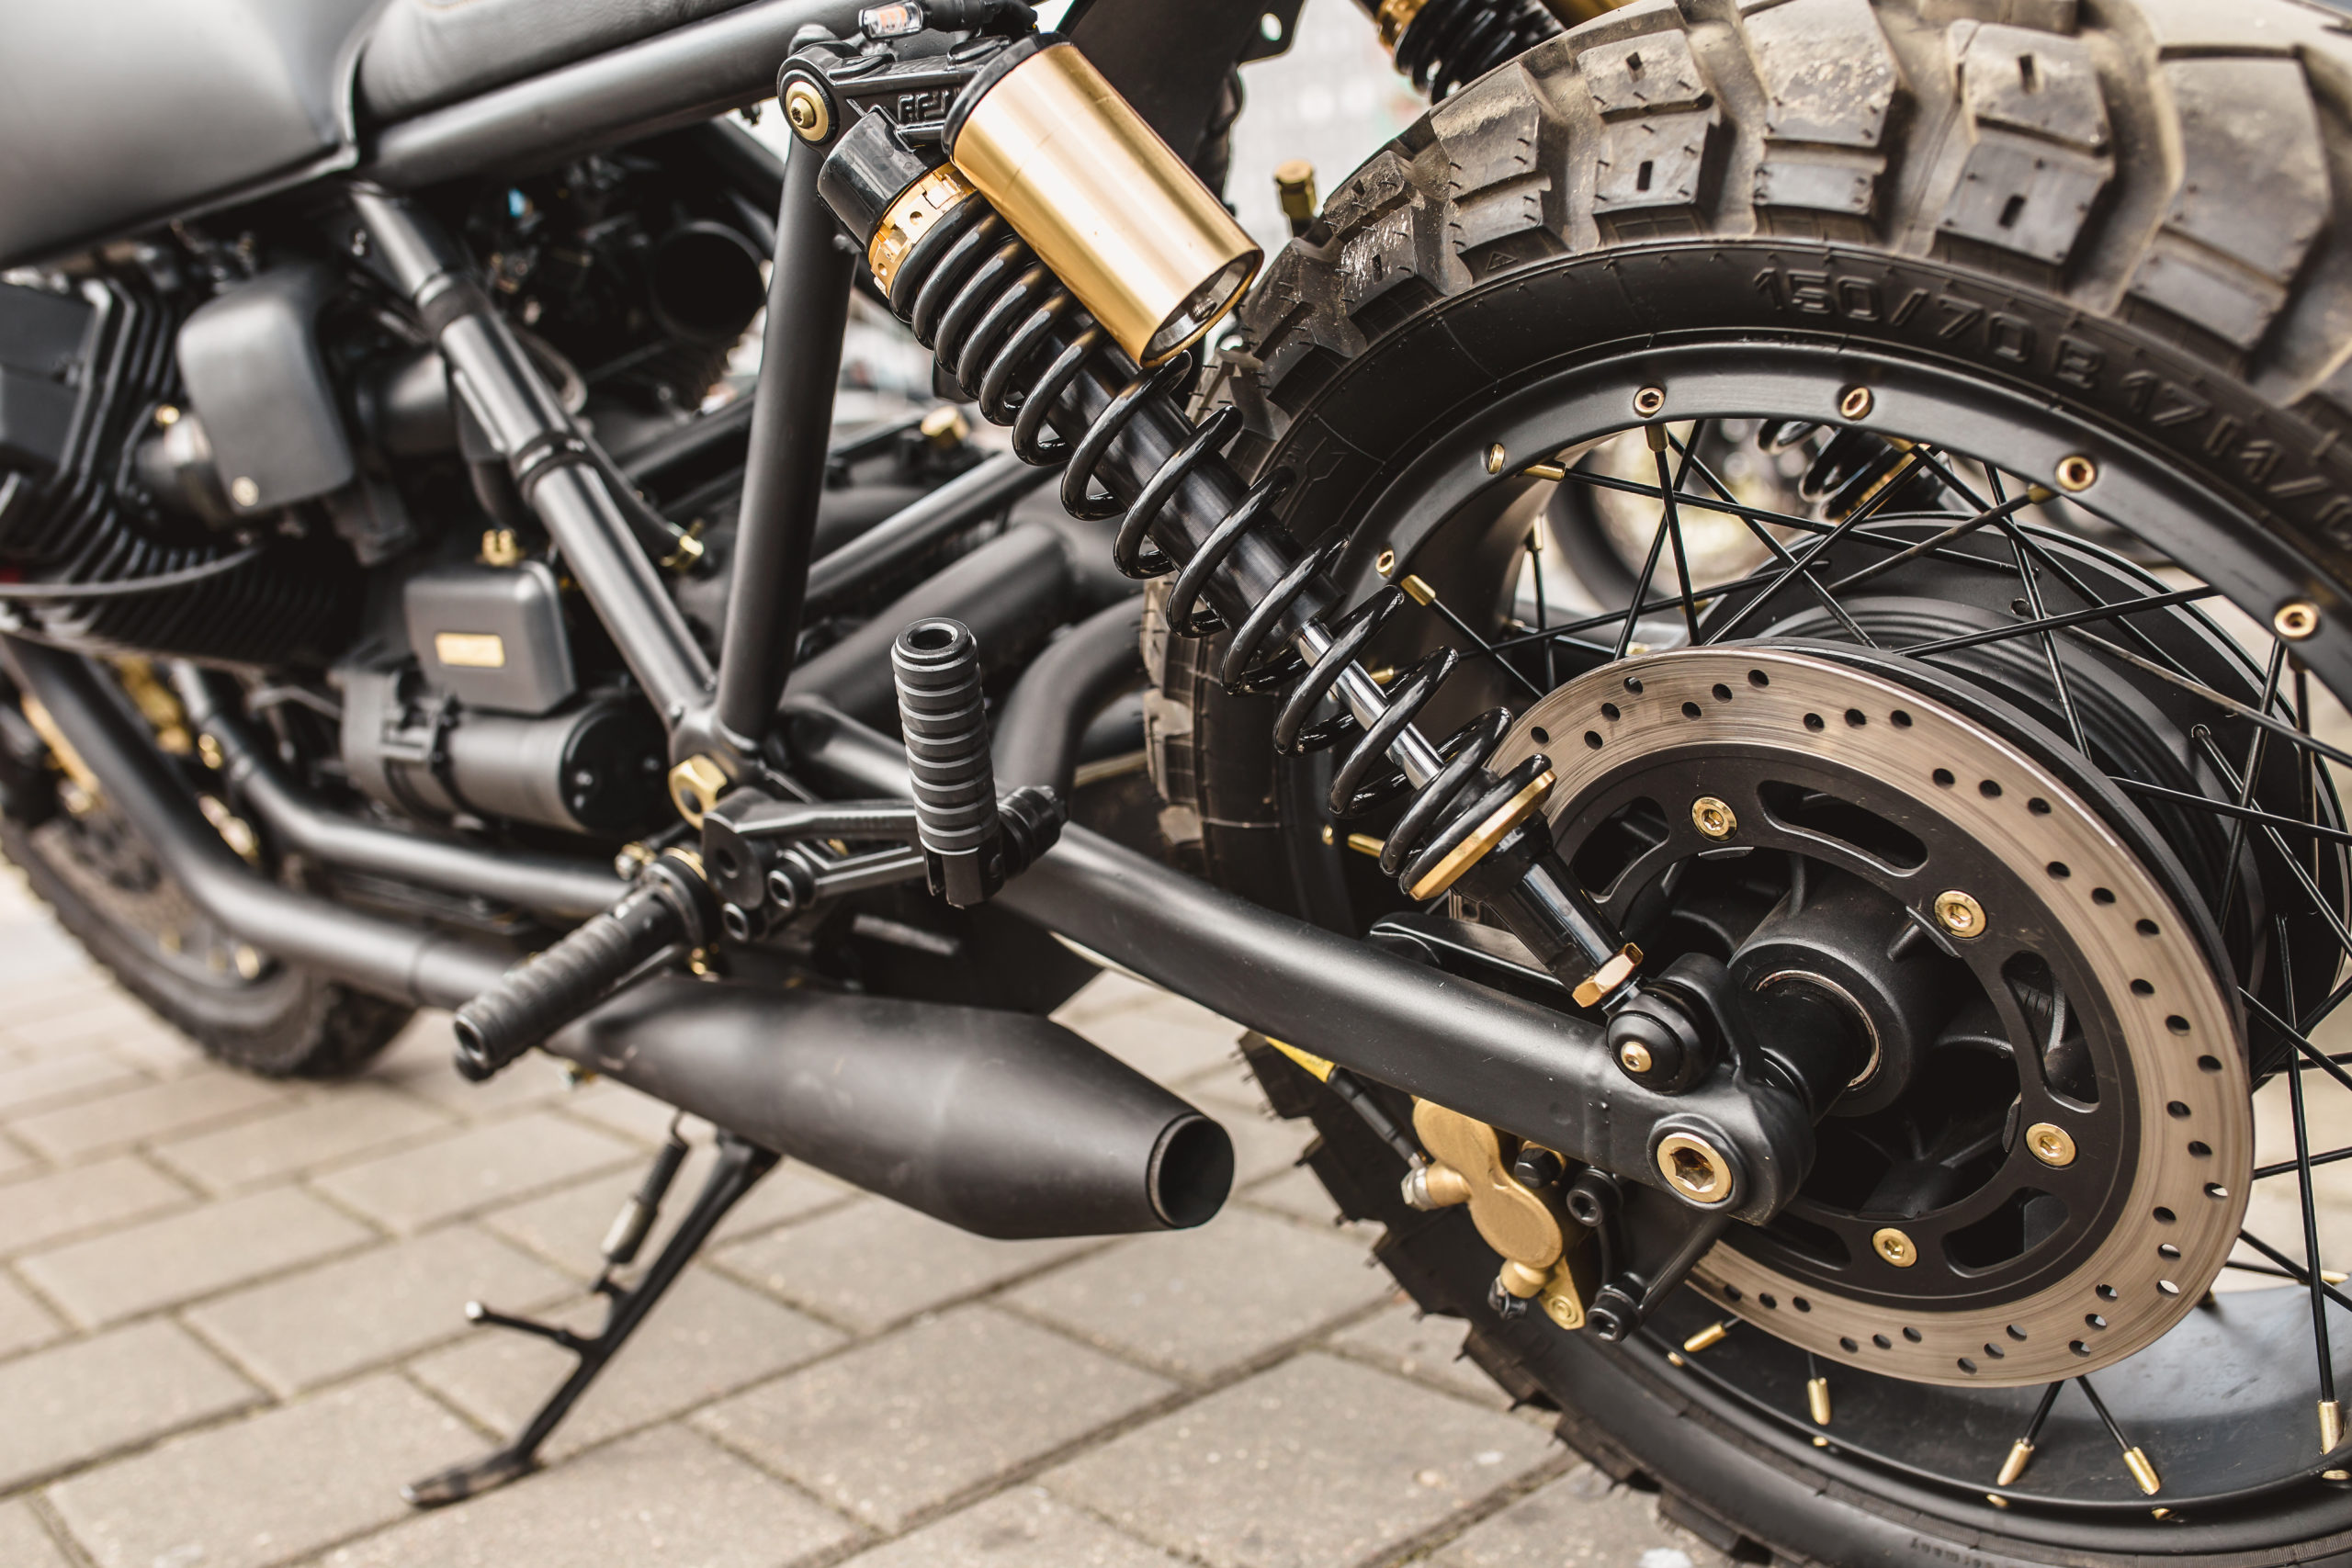
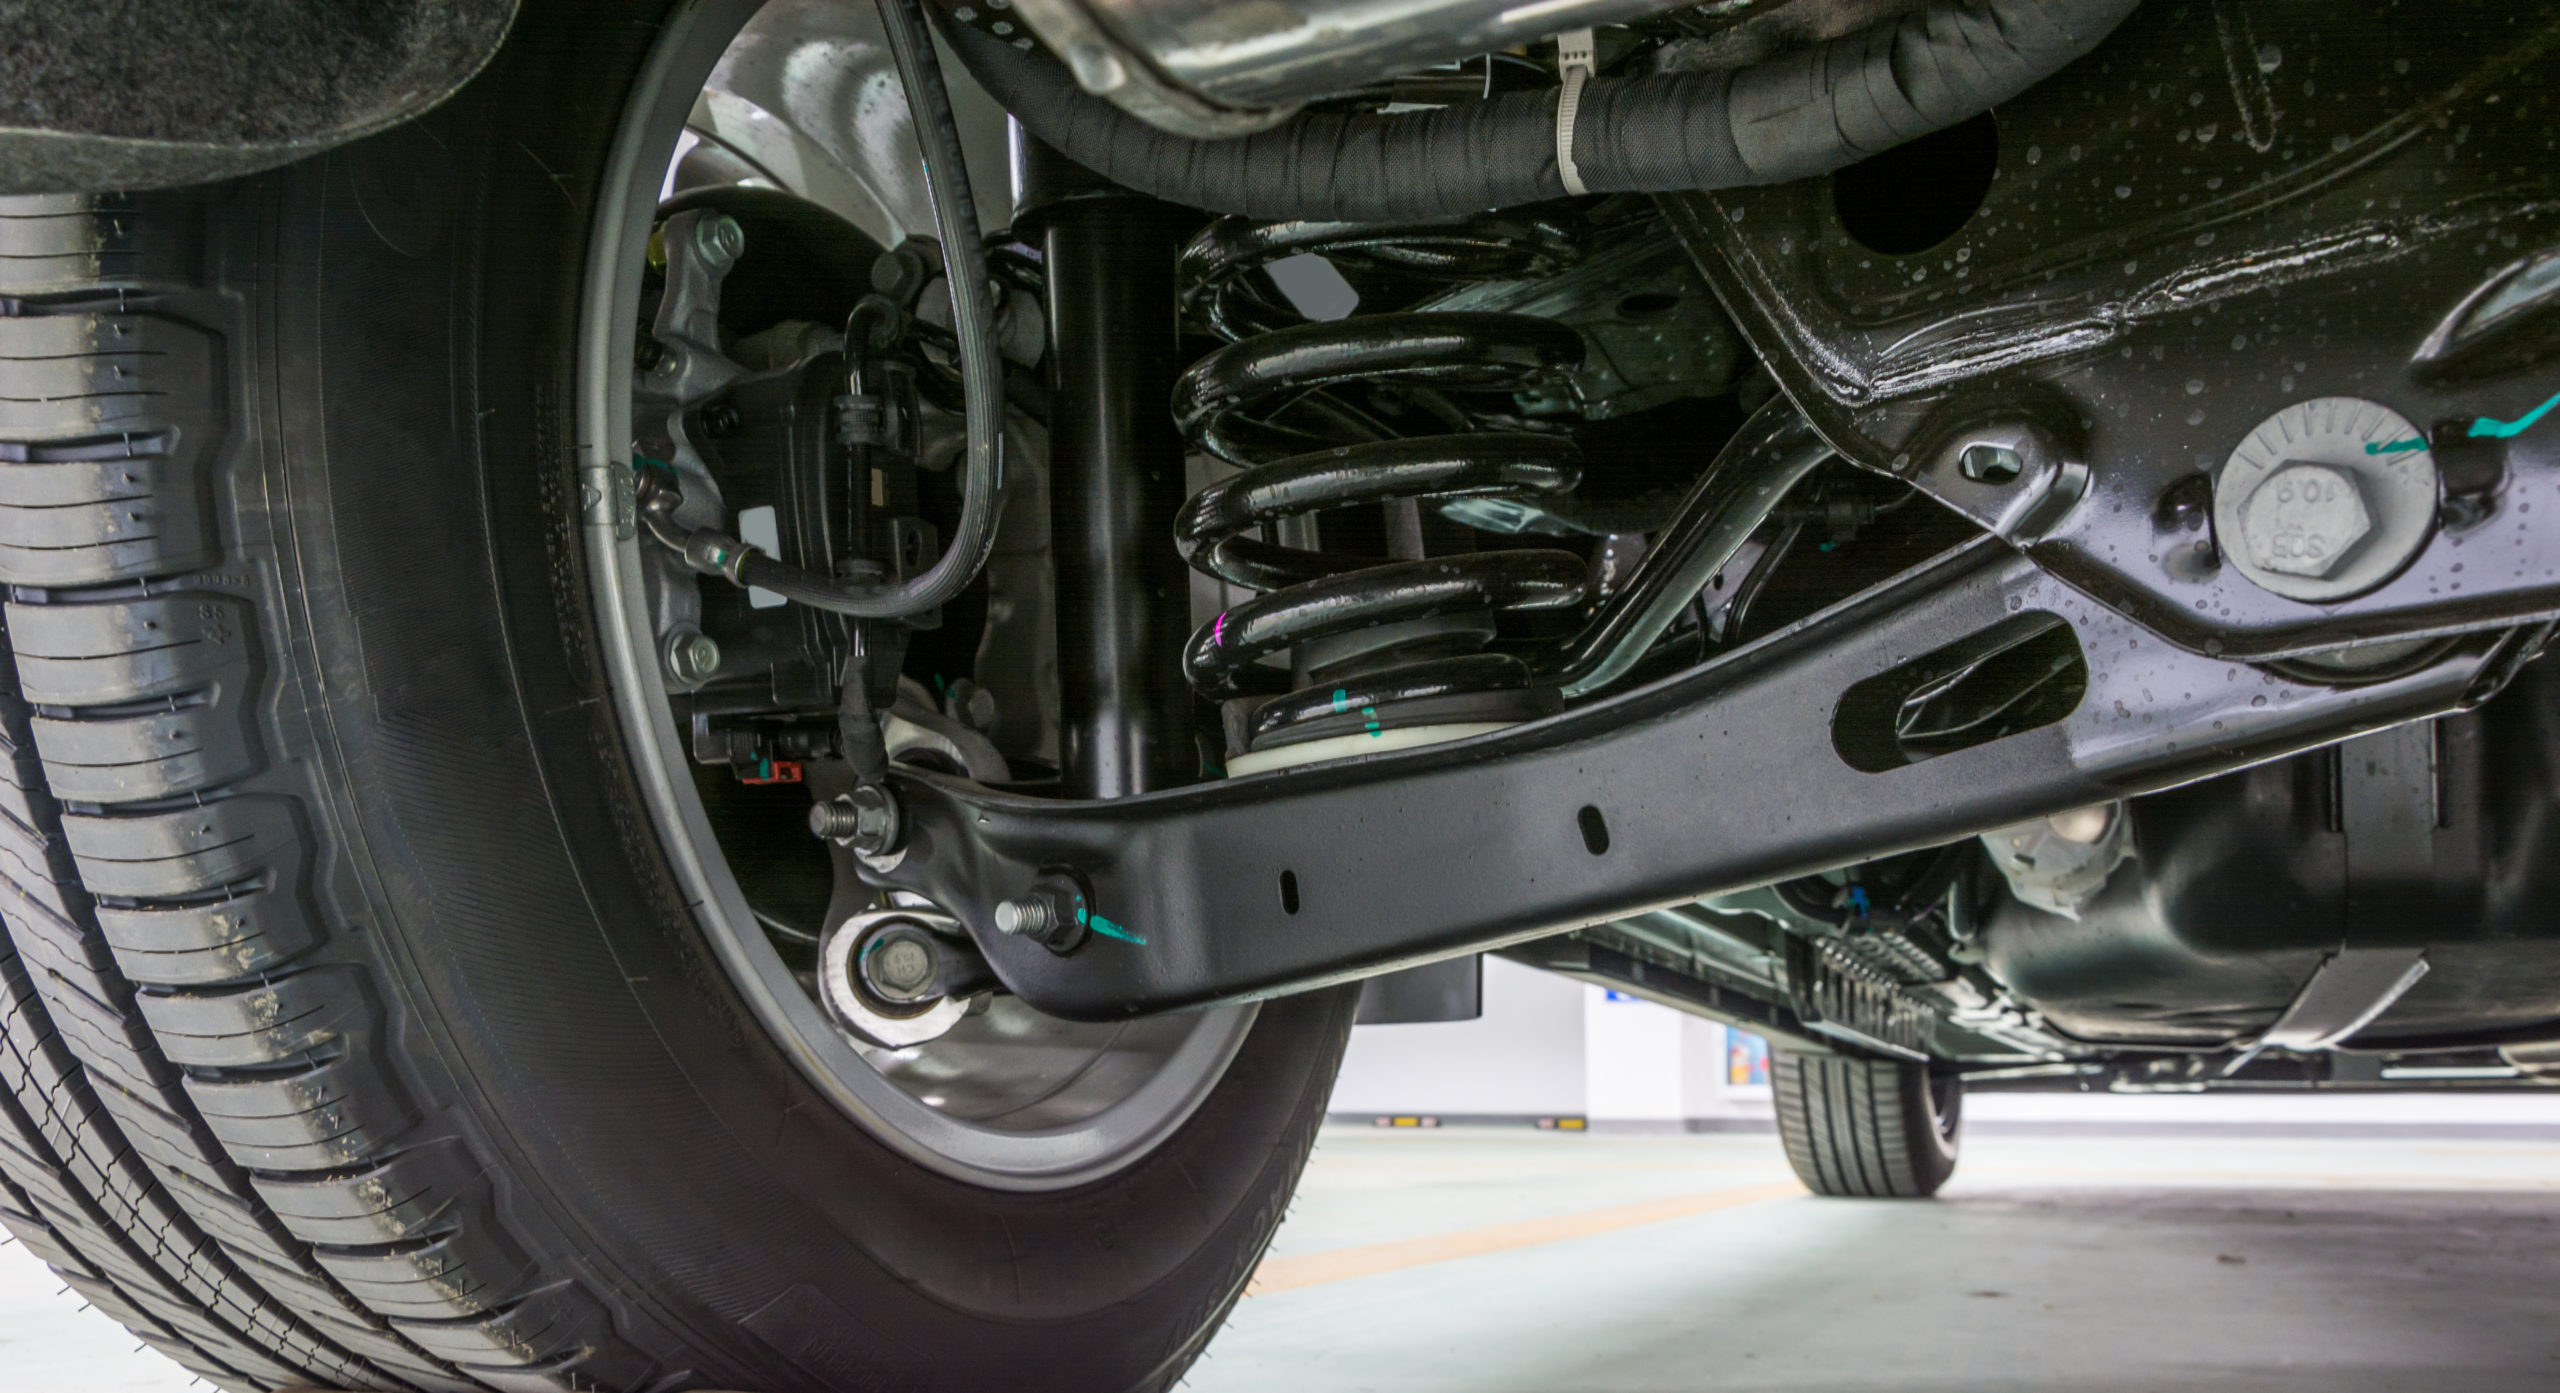
Cílem konstruktérů je najít kompromis mezi pohodlím uživatele a dobrými jízdními vlastnostmi. Vysoká tuhost zavěšení sice znamená dobrý kontakt kola s vozovkou, ale také nepříjemný pocit tvrdého pérování. Zvýšením koeficientu tlumení se zlepší pohodlí, ale snižuje se frekvence kmitání kola a zhoršuje se jeho kontakt s vozovkou.
| Vlastní frekvence (Hz) | Kvalita zavěšení |
|---|---|
| 0,5–1 | měkké, velmi pohodlné |
| 1–1,3 | pevné, docela pohodlné |
| 1,3–1,5 | tvrdé, nepohodlné |
| ≥ 1,5 | velmi tvrdé, značně nepohodlné |
Rozdělení kmitání
Kmitání těles můžeme rozdělit do dvou kategorií – na kmitání volné a nucené.
Volné kmitání probíhá pouze vlivem vratné síly. Na začátku tělesu udělíme počáteční impuls a ono pak už kmitá „samo“, jen vlivem vratné síly. Pokud amplituda kmitání klesá, nazývá se kmitání tlumené, při konstantní amplitudě jde o netlumené kmitání.
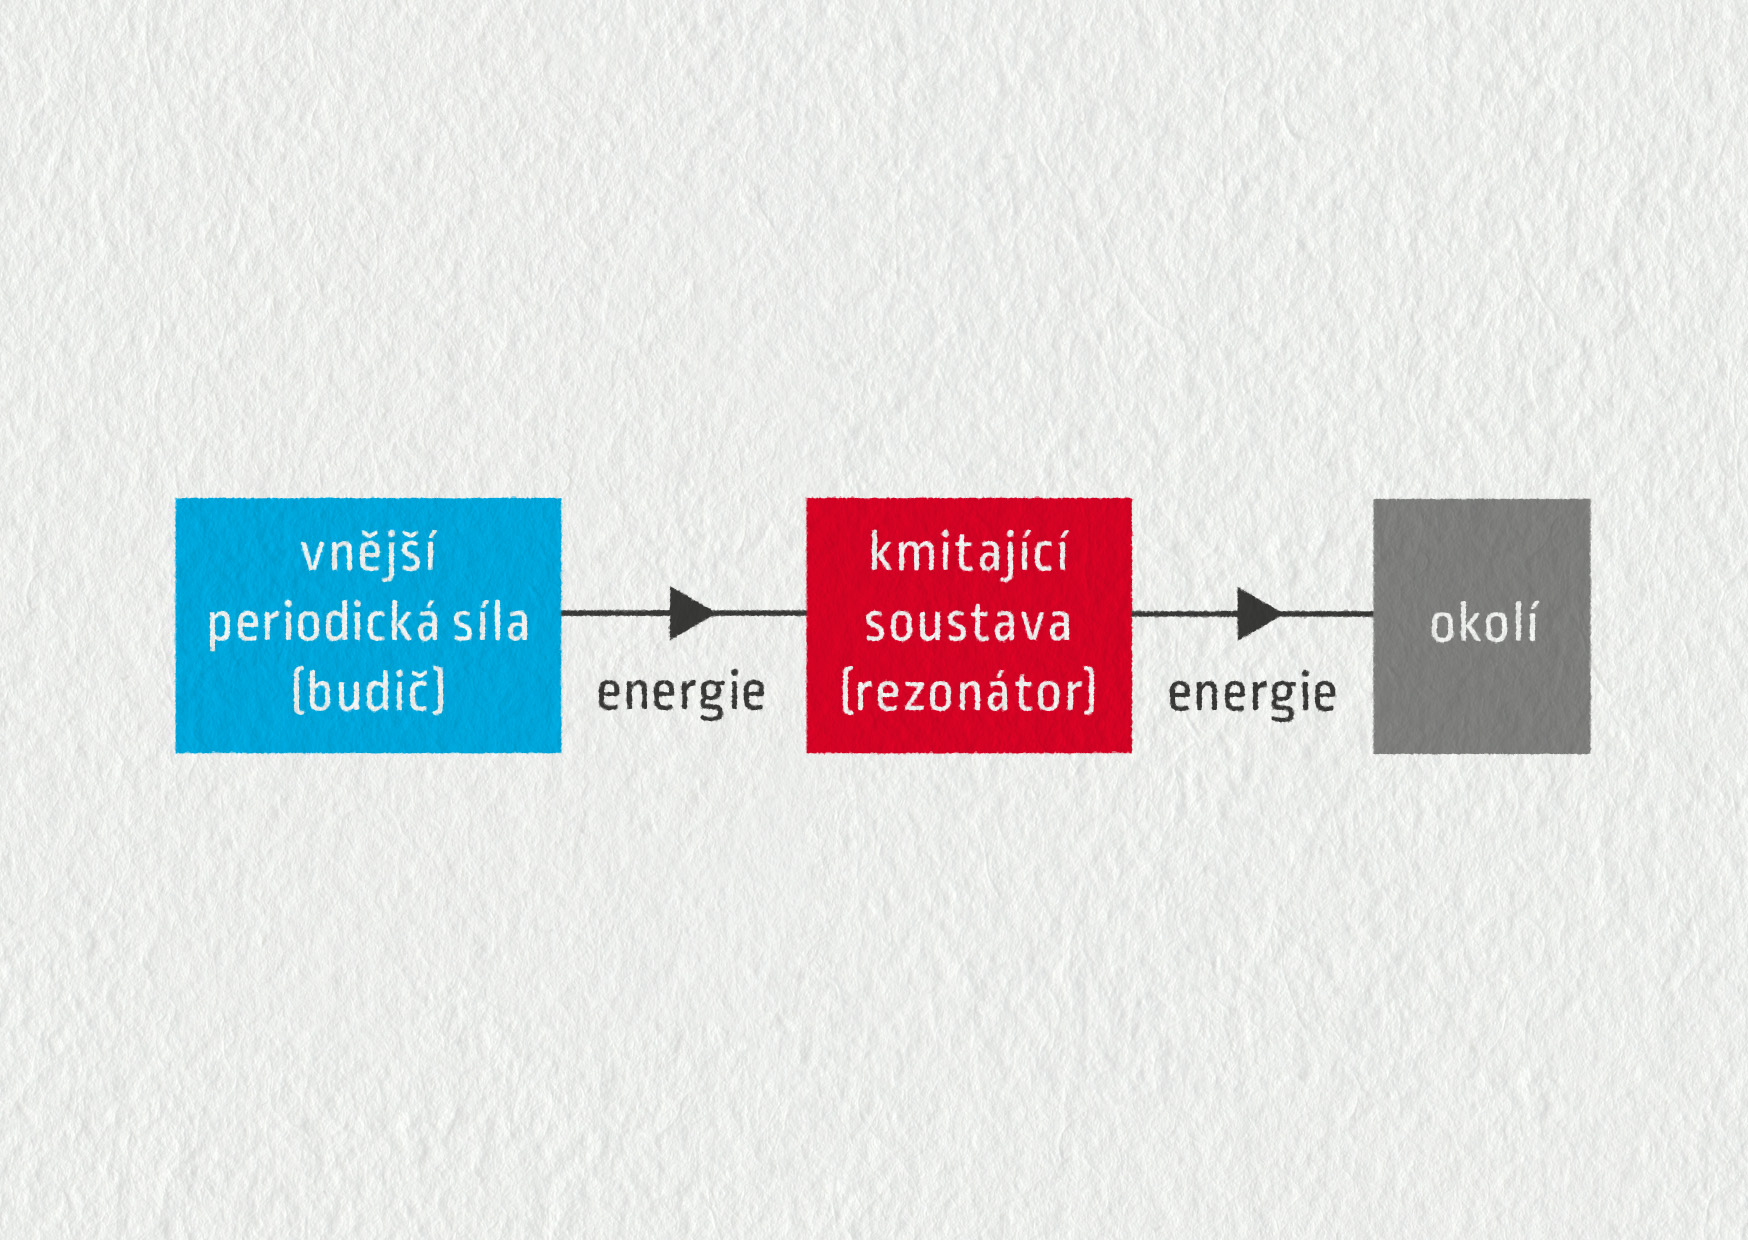
Nucené kmitání nastává vlivem vnější periodické síly, která působí na kmitající těleso. Působí-li dlouhodobě, začne těleso kmitat s frekvencí \(f\) této vnější síly.
Zdroj
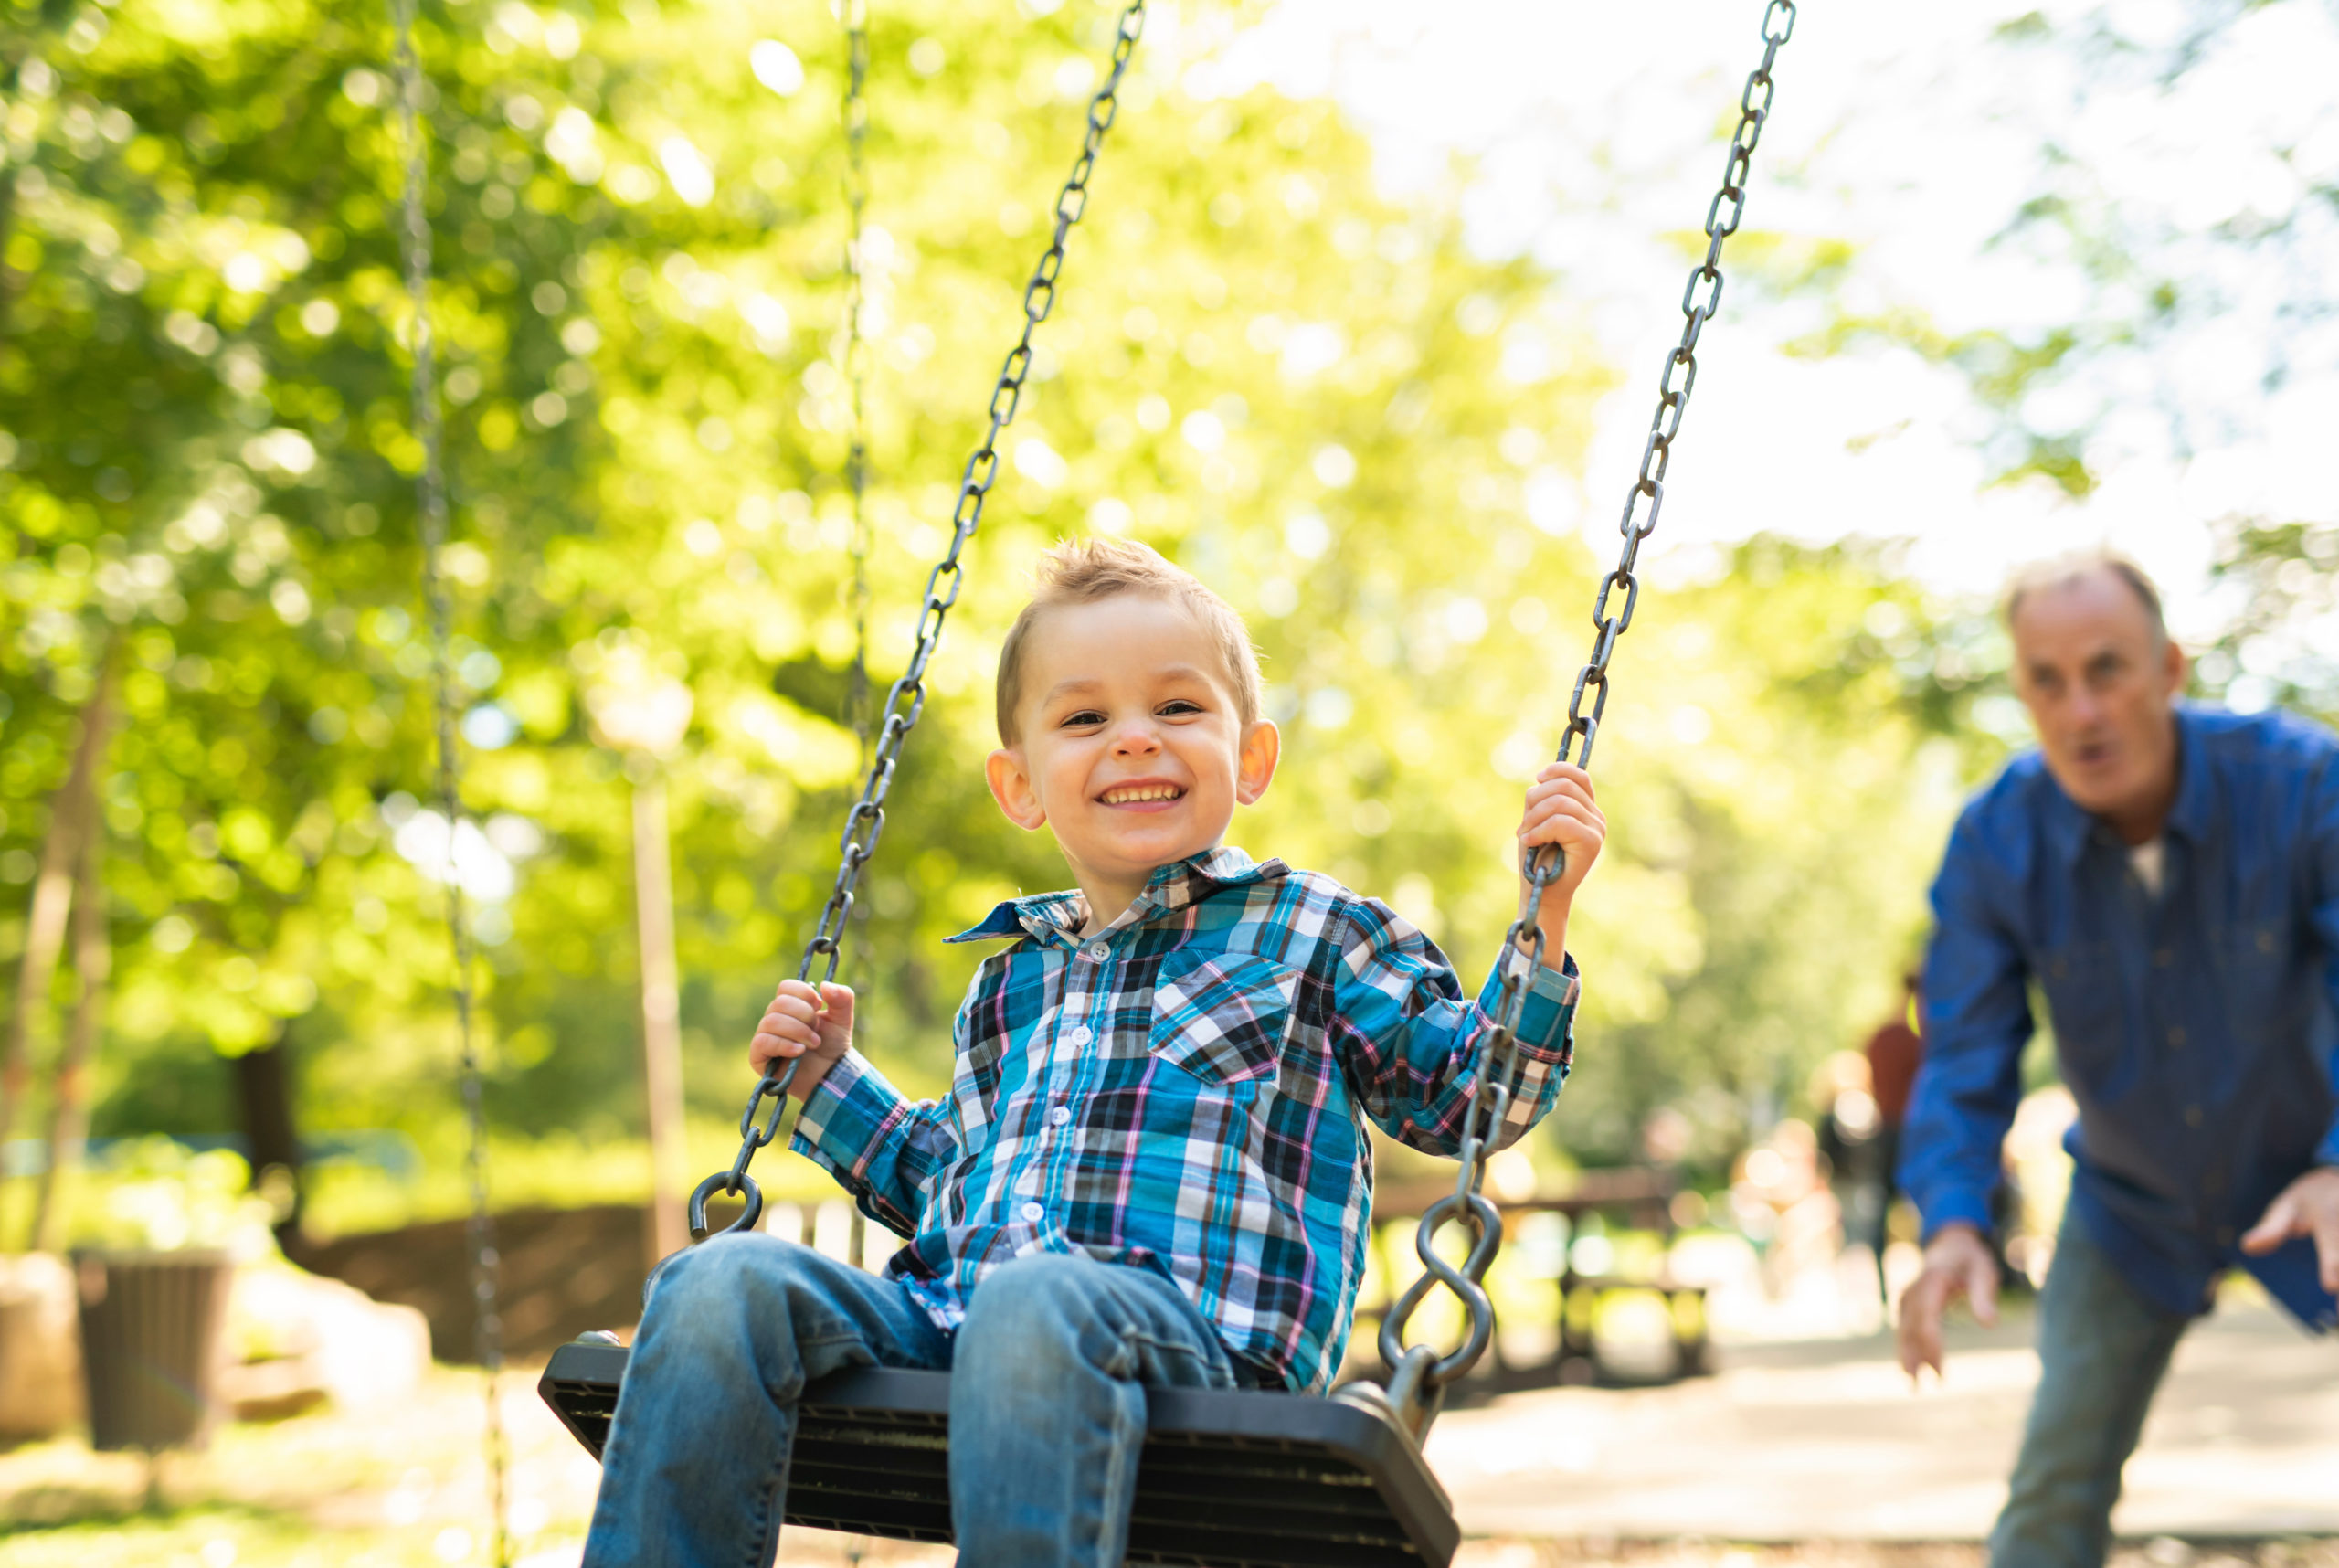
Rozdíl mezi volným a nuceným kmitáním se dá jednoduše pochopit na příkladu dětské houpačky. Když se do houpačky na začátku jednou opřete a pak ji necháte samovolně houpat, bude její kmitání volné tlumené a amplituda kmitů se bude postupně snižovat. Naopak když se do houpačky opřete pokaždé, jakmile prochází například rovnovážnou polohou doleva, bude její kmitání nucené. Vnější síla, která vyvolává kmitání a periodicky do systému dodává energii, se nazývá budič. U houpačky je budičem rozhoupávající dospělý. Samotný kmitající systém, na nějž z vnějšku působí budič, se nazývá rezonátor (v našem příkladu houpačka s dítětem).
Zdroj
Zdroj
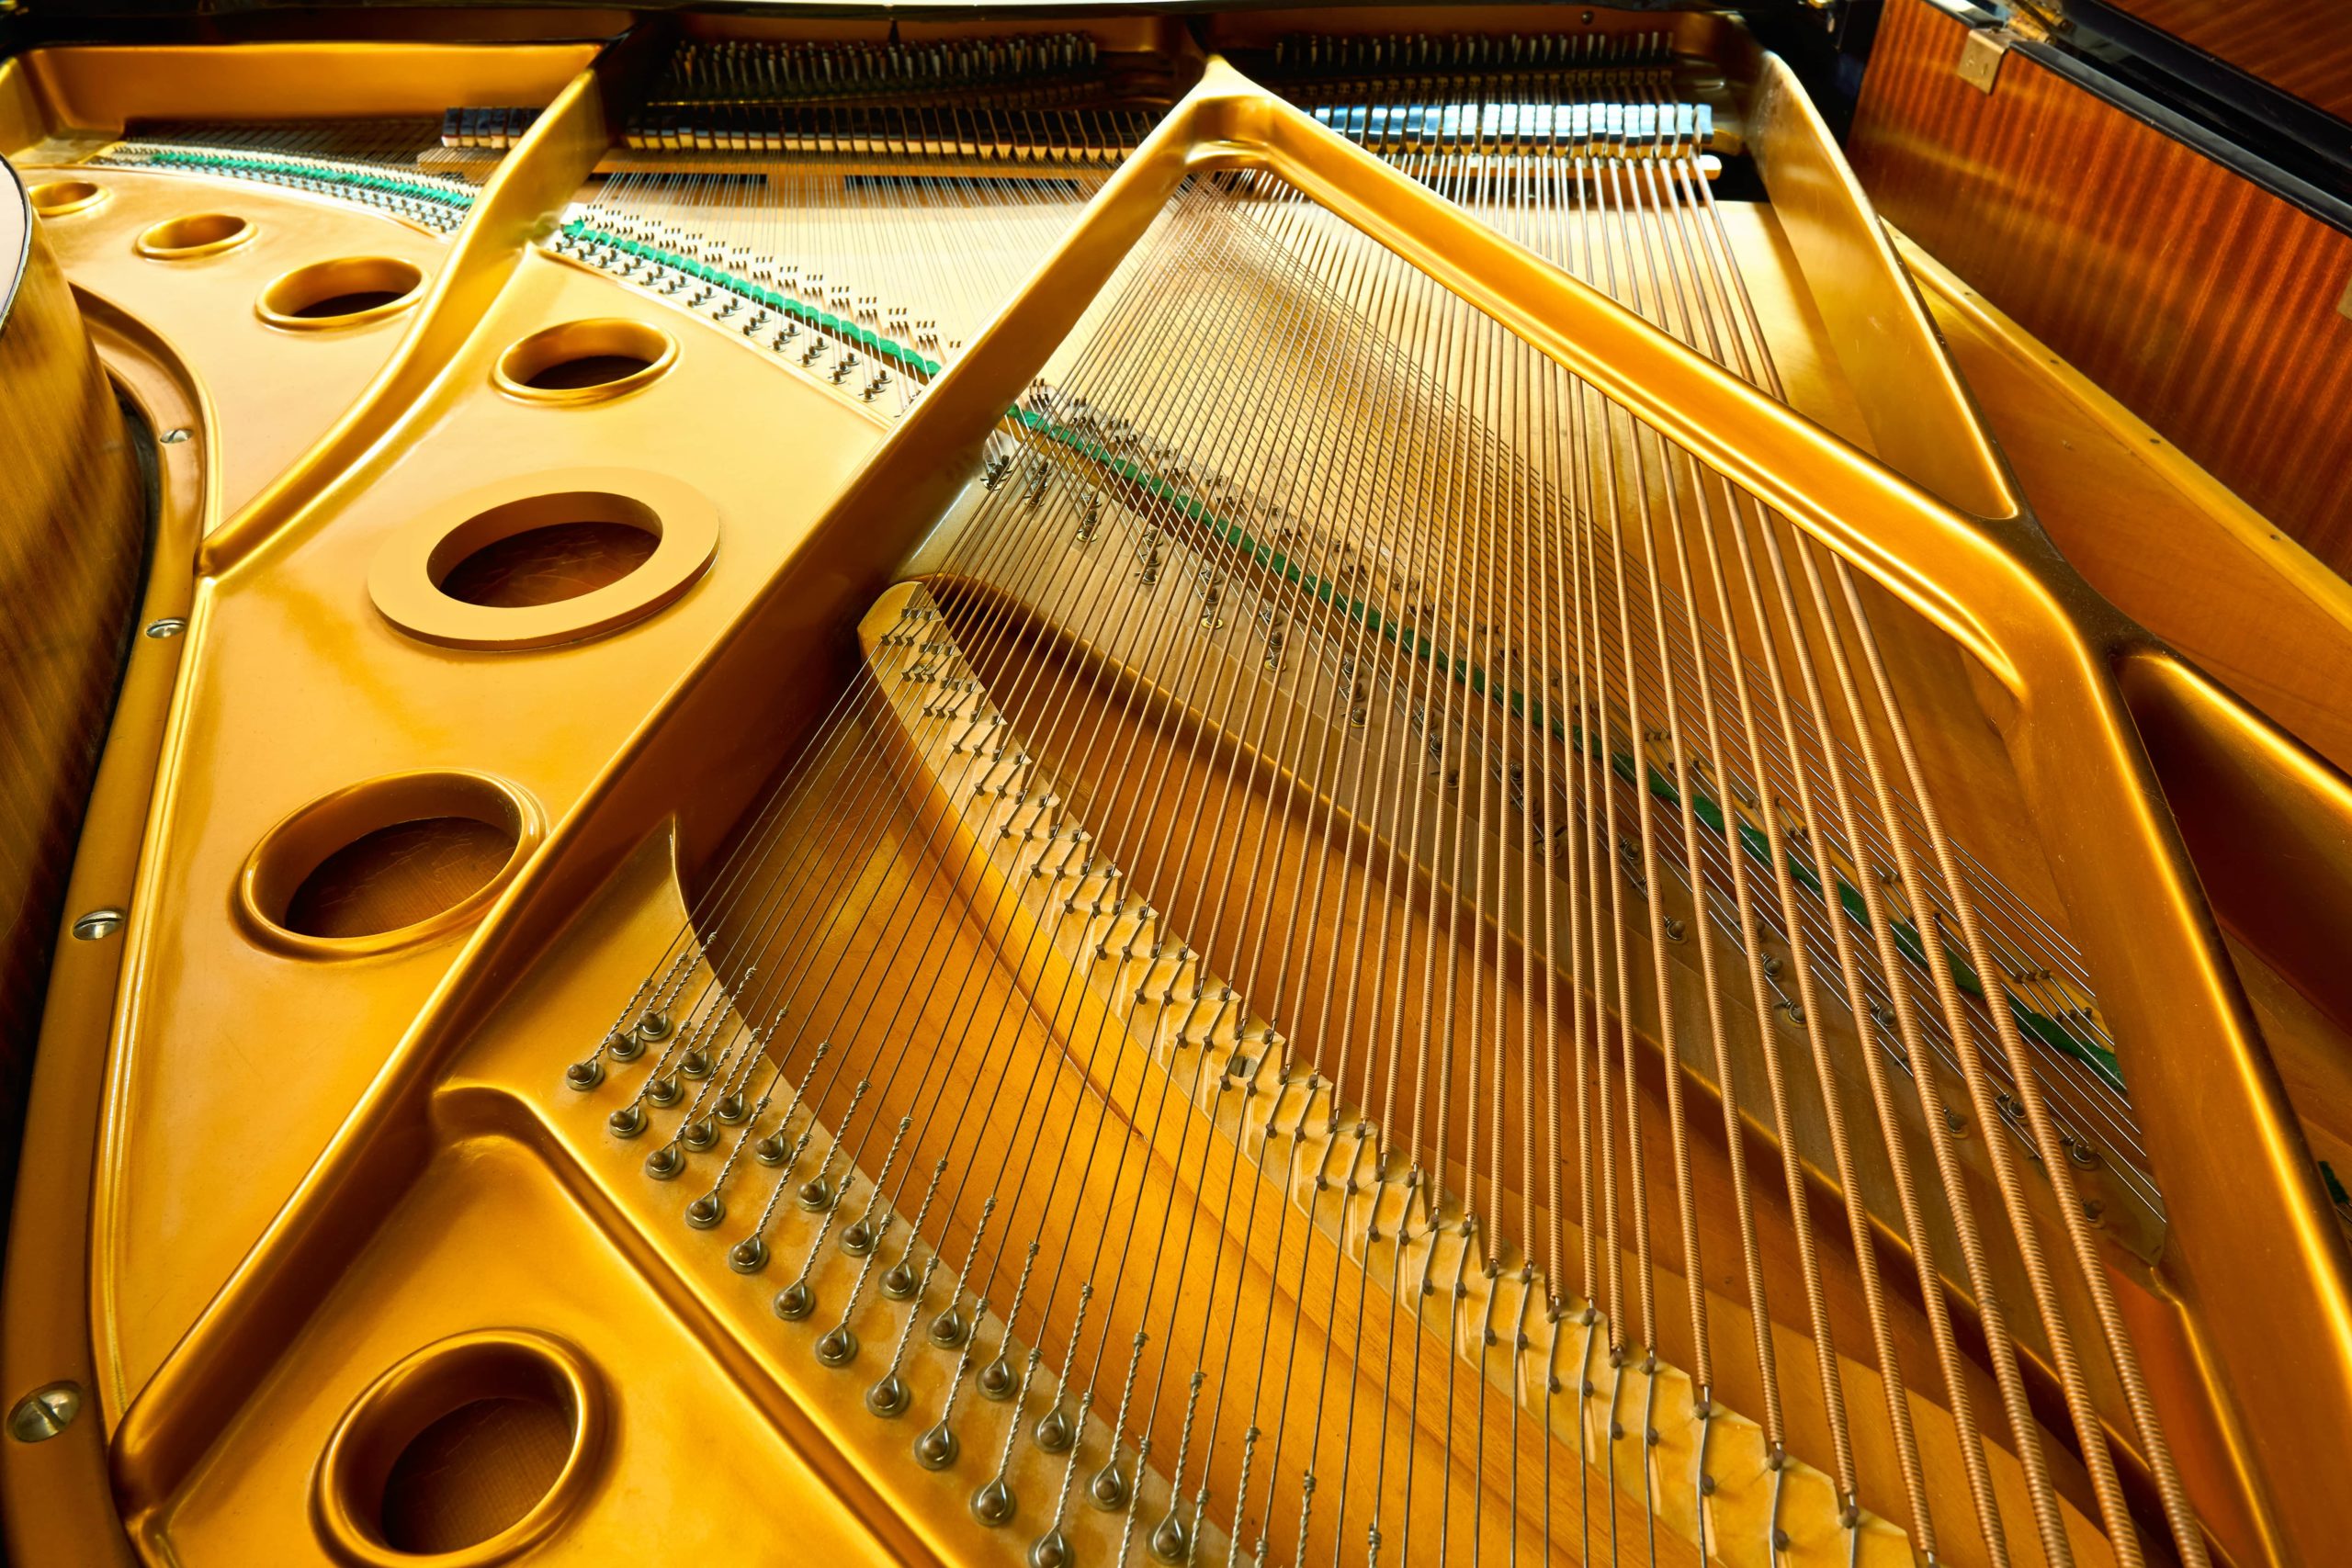
Vibrující struna svým kmitáním rozechvívá okolní vzduch a vyvolává zvukové vlny. Vzhledem k tomu, jak je tenká, je v kontaktu jen s malým objemem vzduchu a její chvění by vyvolalo pouze slaboučký tón. K zesílení tónu je klavír opatřen mohutnou dřevěnou rezonanční deskou, na kterou se přes upevnění struny a rám vibrace struny přenášejí. Chvějící se deska rozpohybuje velký objem vzduchu a získáme tak hlasitější tón. Budičem je zde struna a rezonátorem dřevěná deska.
Zdroj
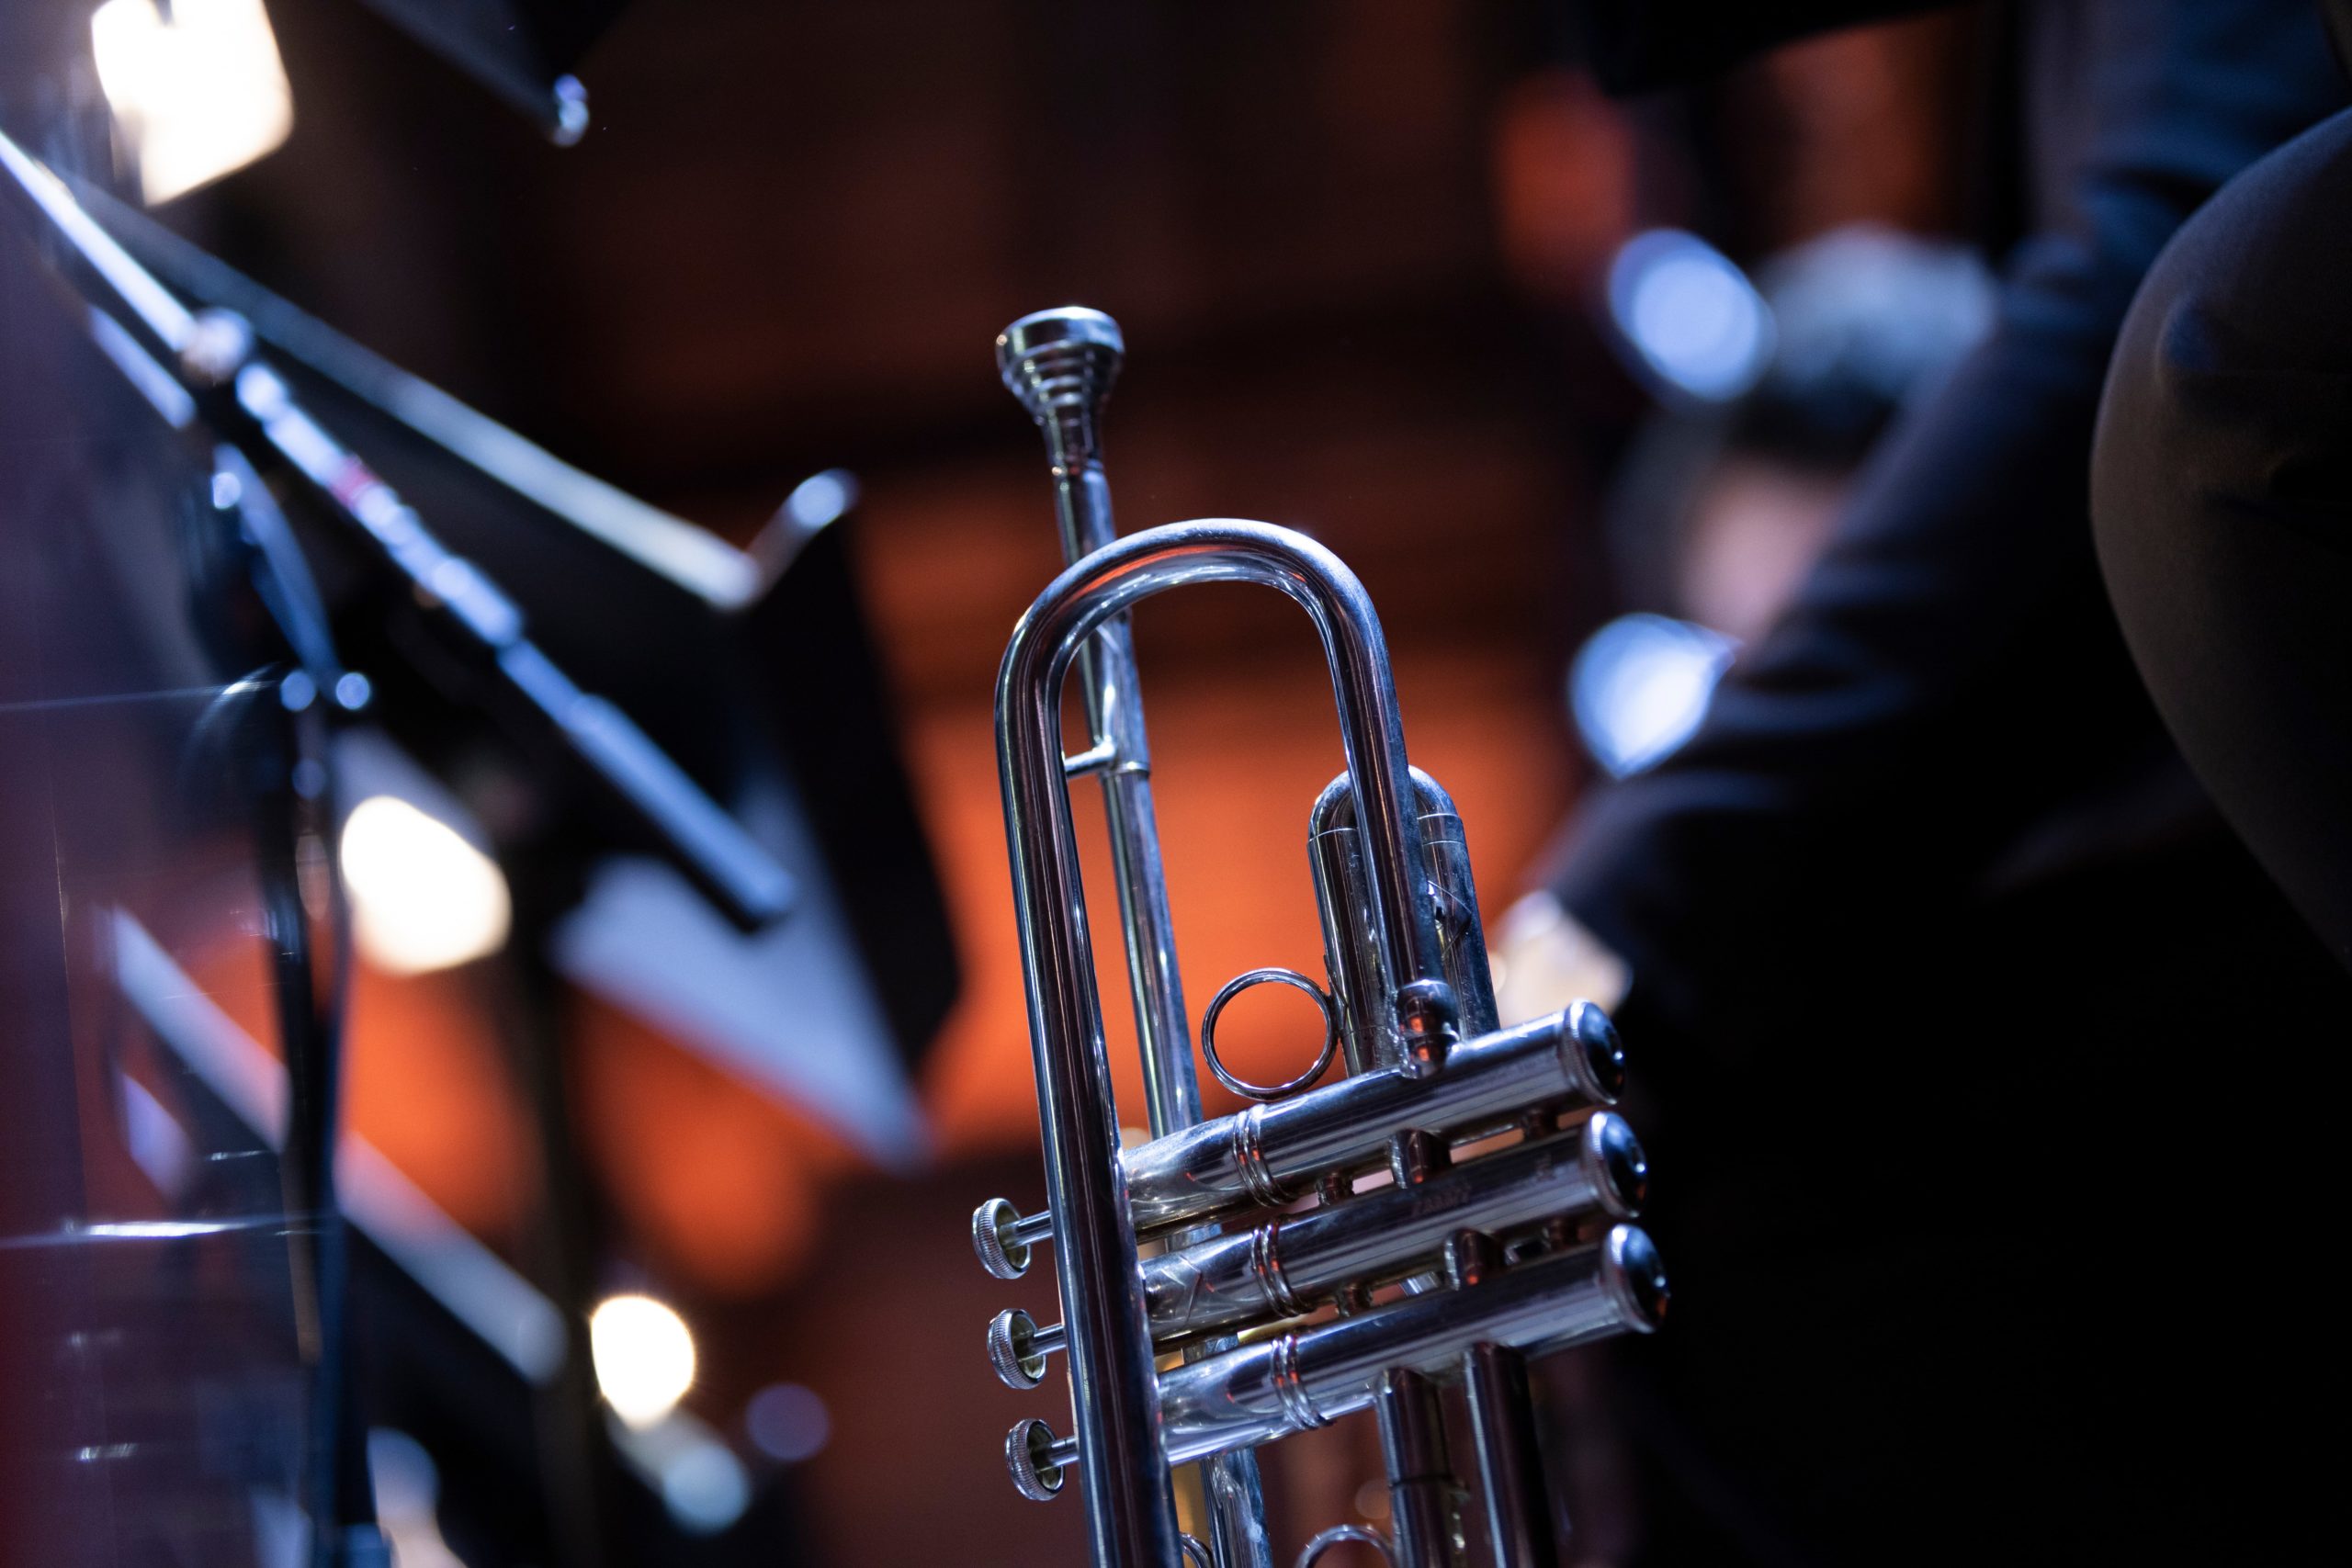
Při hře na trubku trumpetista napne rty a štěrbinou mezi nimi fouká vzduch z plic do nástroje. Štěrbina se velmi rychle otevírá a uzavírá a vyvolává tlakové vlny v místě nátrubku (budič). Jimi se rozvibruje sloupec vzduchu v nástroji (rezonátor).
Kontrolní otázka
Rezonance
Rezonátor samotný může, po dodání počátečního impulzu, volně kmitat s vlastní frekvencí \(f_0\), která závisí na jeho fyzických parametrech (rozměry, hmotnost, tuhost, …). Toto kmitání je tlumené a po určité době ustane.
Pro nucené kmitání je charakteristické, že v ustáleném stavu je frekvence, s níž rezonátor kmitá, rovna frekvenci budiče \(f\), a nikoli vlastní frekvenci \(f_0\) – nezávisí tedy na fyzických parametrech rezonátoru samotného. Ovšem amplituda, s níž tyto nucené kmity probíhají, záleží na tom, jak je frekvence budiče \(f\) vzdálena od vlastní frekvence rezonátoru \(f_0\). Pokud jsou frekvence \(f\) a \(f_0\) hodně vzdáleny, je amplituda nuceného kmitání malá, pokud jsou frekvence \(f\) a \(f_0\) blízké, kmitá rezonátor s velkou amplitudou (za jinak stejných podmínek). V případě, že je frekvence budiče a vlastní frekvence rezonátoru stejná \(f=f_0\), je amplituda nuceného kmitání maximální a říkáme, že nastává rezonance. Slabý vnější podnět, který pravidelně a dlouhodobě působí s rezonanční frekvencí \(f=f_0\), vyvolá v systému velkou odezvu. Jinými slovy řečeno, dítě na houpačce teoreticky můžeme vnější silou rozhoupat v libovolné frekvenci \(f\), ale jen při vlastní frekvenci houpačky \(f=f_0\) se dítě hodně rozhoupá při použití malé energie.
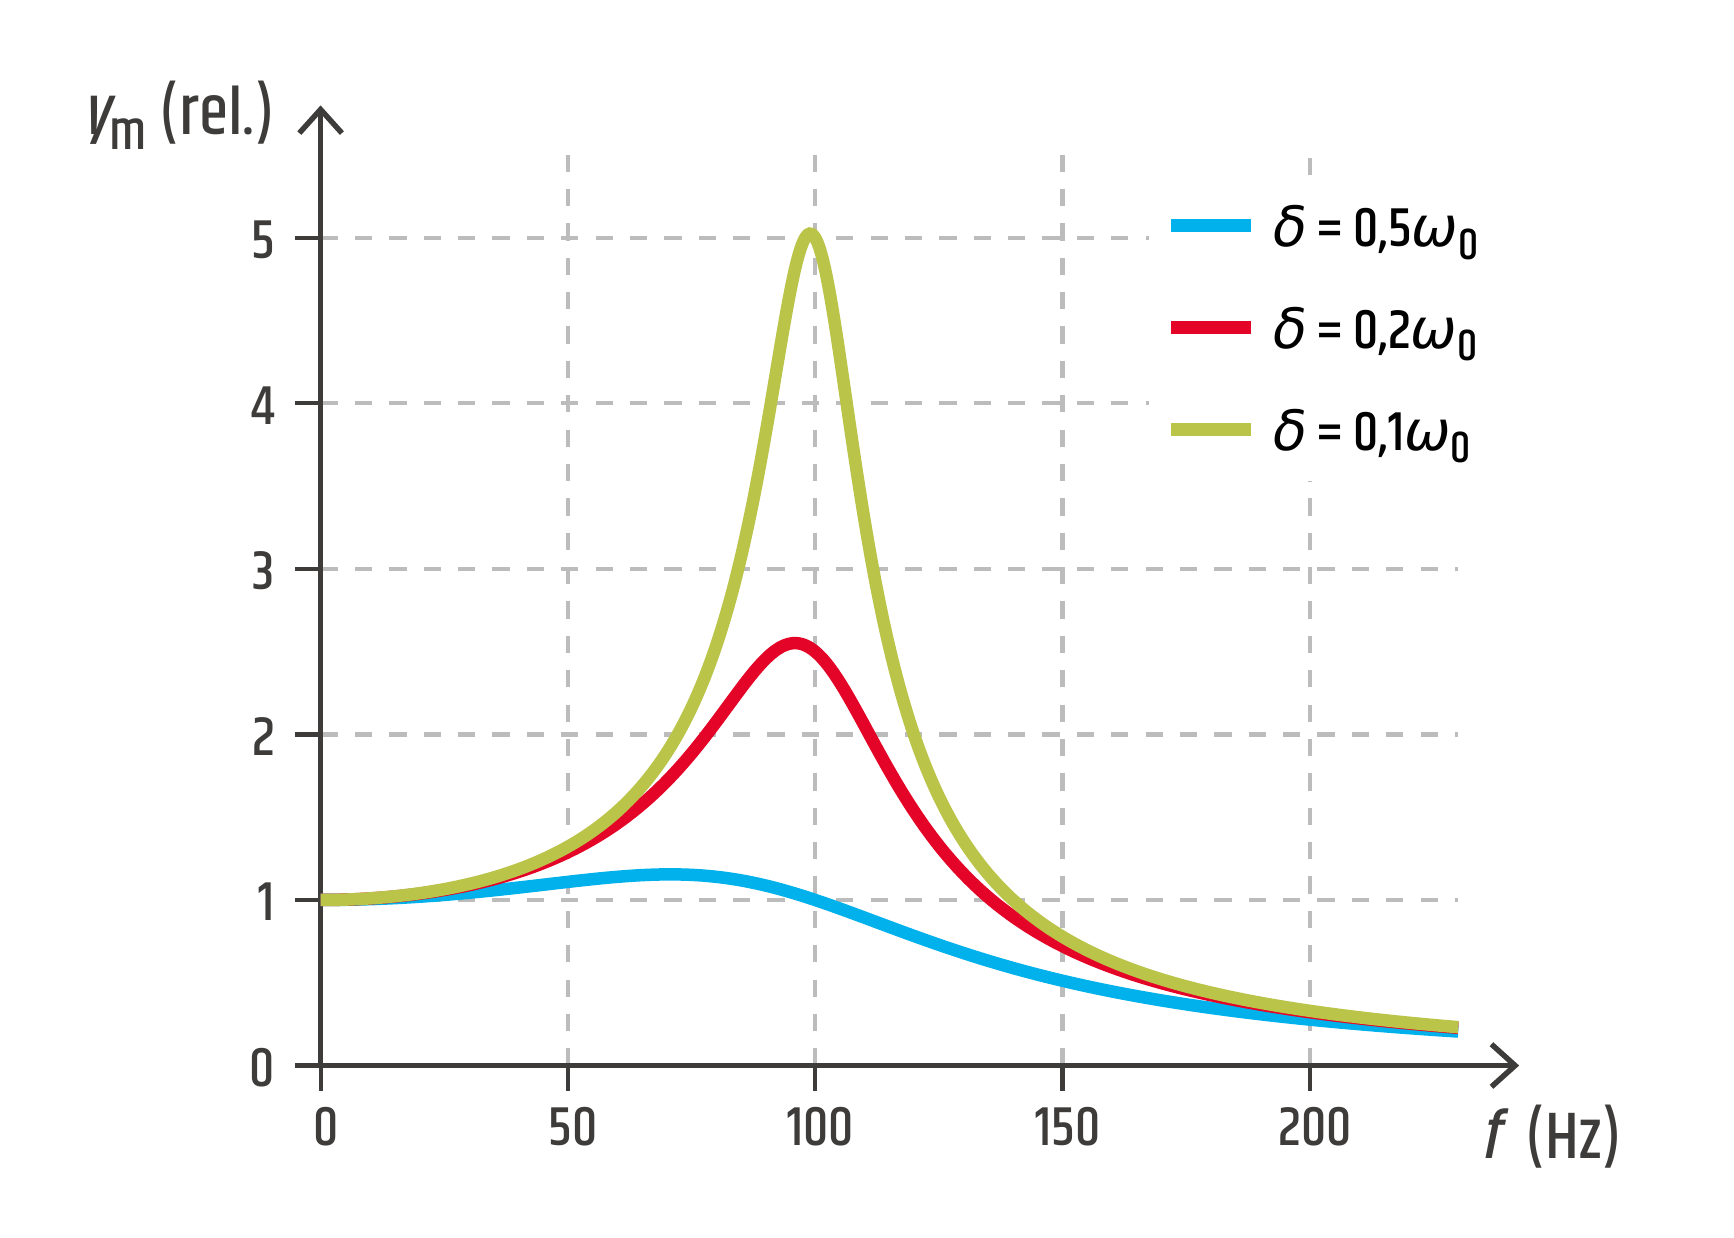
Amplituda \(y_\mathrm{m}\) nuceného oscilátoru v ustáleném stavu závisí jak na amplitudě \(F_\mathrm{m}\) a frekvenci \(f\) vnější periodické síly, tak na vlastní frekvenci \(f_0\) a součiniteli tlumení \(\delta\) samotného oscilátoru. Na obrázku 21.31 je znázorněna závislost amplitudy \(y_\mathrm{m}\) na frekvenci \(f\) vnější síly pro tři různé hodnoty součinitele tlumení \(\delta\) a při frekvenci vlastního netlumeného kmitání \(f_0=100\ \mathrm{Hz}\). Graf funkce \(y_\mathrm{m}(f)\) se nazývá rezonanční křivka.
Zdroj
Při silném tření v soustavě – křivka odpovídající \(\delta=0{,}5\omega_0\), kde \(\omega_0=2\pi f\) – je závislost amplitudy na \(f\) slabá. Rezonanční křivka má neostré maximum, pro různé frekvence vnější síly kmitá rezonátor přibližně stejně. V praxi se takto chová například dřevěná rezonanční deska klavíru – ať zní kterákoli struna, deska se rozvibruje s přibližně stejnou amplitudou.
Uvažujme nyní případ, kdy je tření málo významné – křivka odpovídající \(\delta=0{,}1\omega_0\). Jakmile je frekvence \(f\) vnější síly přibližně stejná, jako je vlastní frekvence \(f_0\) oscilátoru, amplituda kmitání výrazně vzroste – rezonanční křivka má ostré maximum. Malý vnější opakovaný podnět vyvolává velkou odezvu, nastává rezonance. Čím menší je tlumení, tím ostřejší je maximum rezonanční křivky (s tím větší amplitudou se soustava rozkmitá při stálé amplitudě vnější síly). Rezonance je žádoucí jev u hudebních nástrojů, a naopak nežádoucí u strojů a staveb.
Zdroj
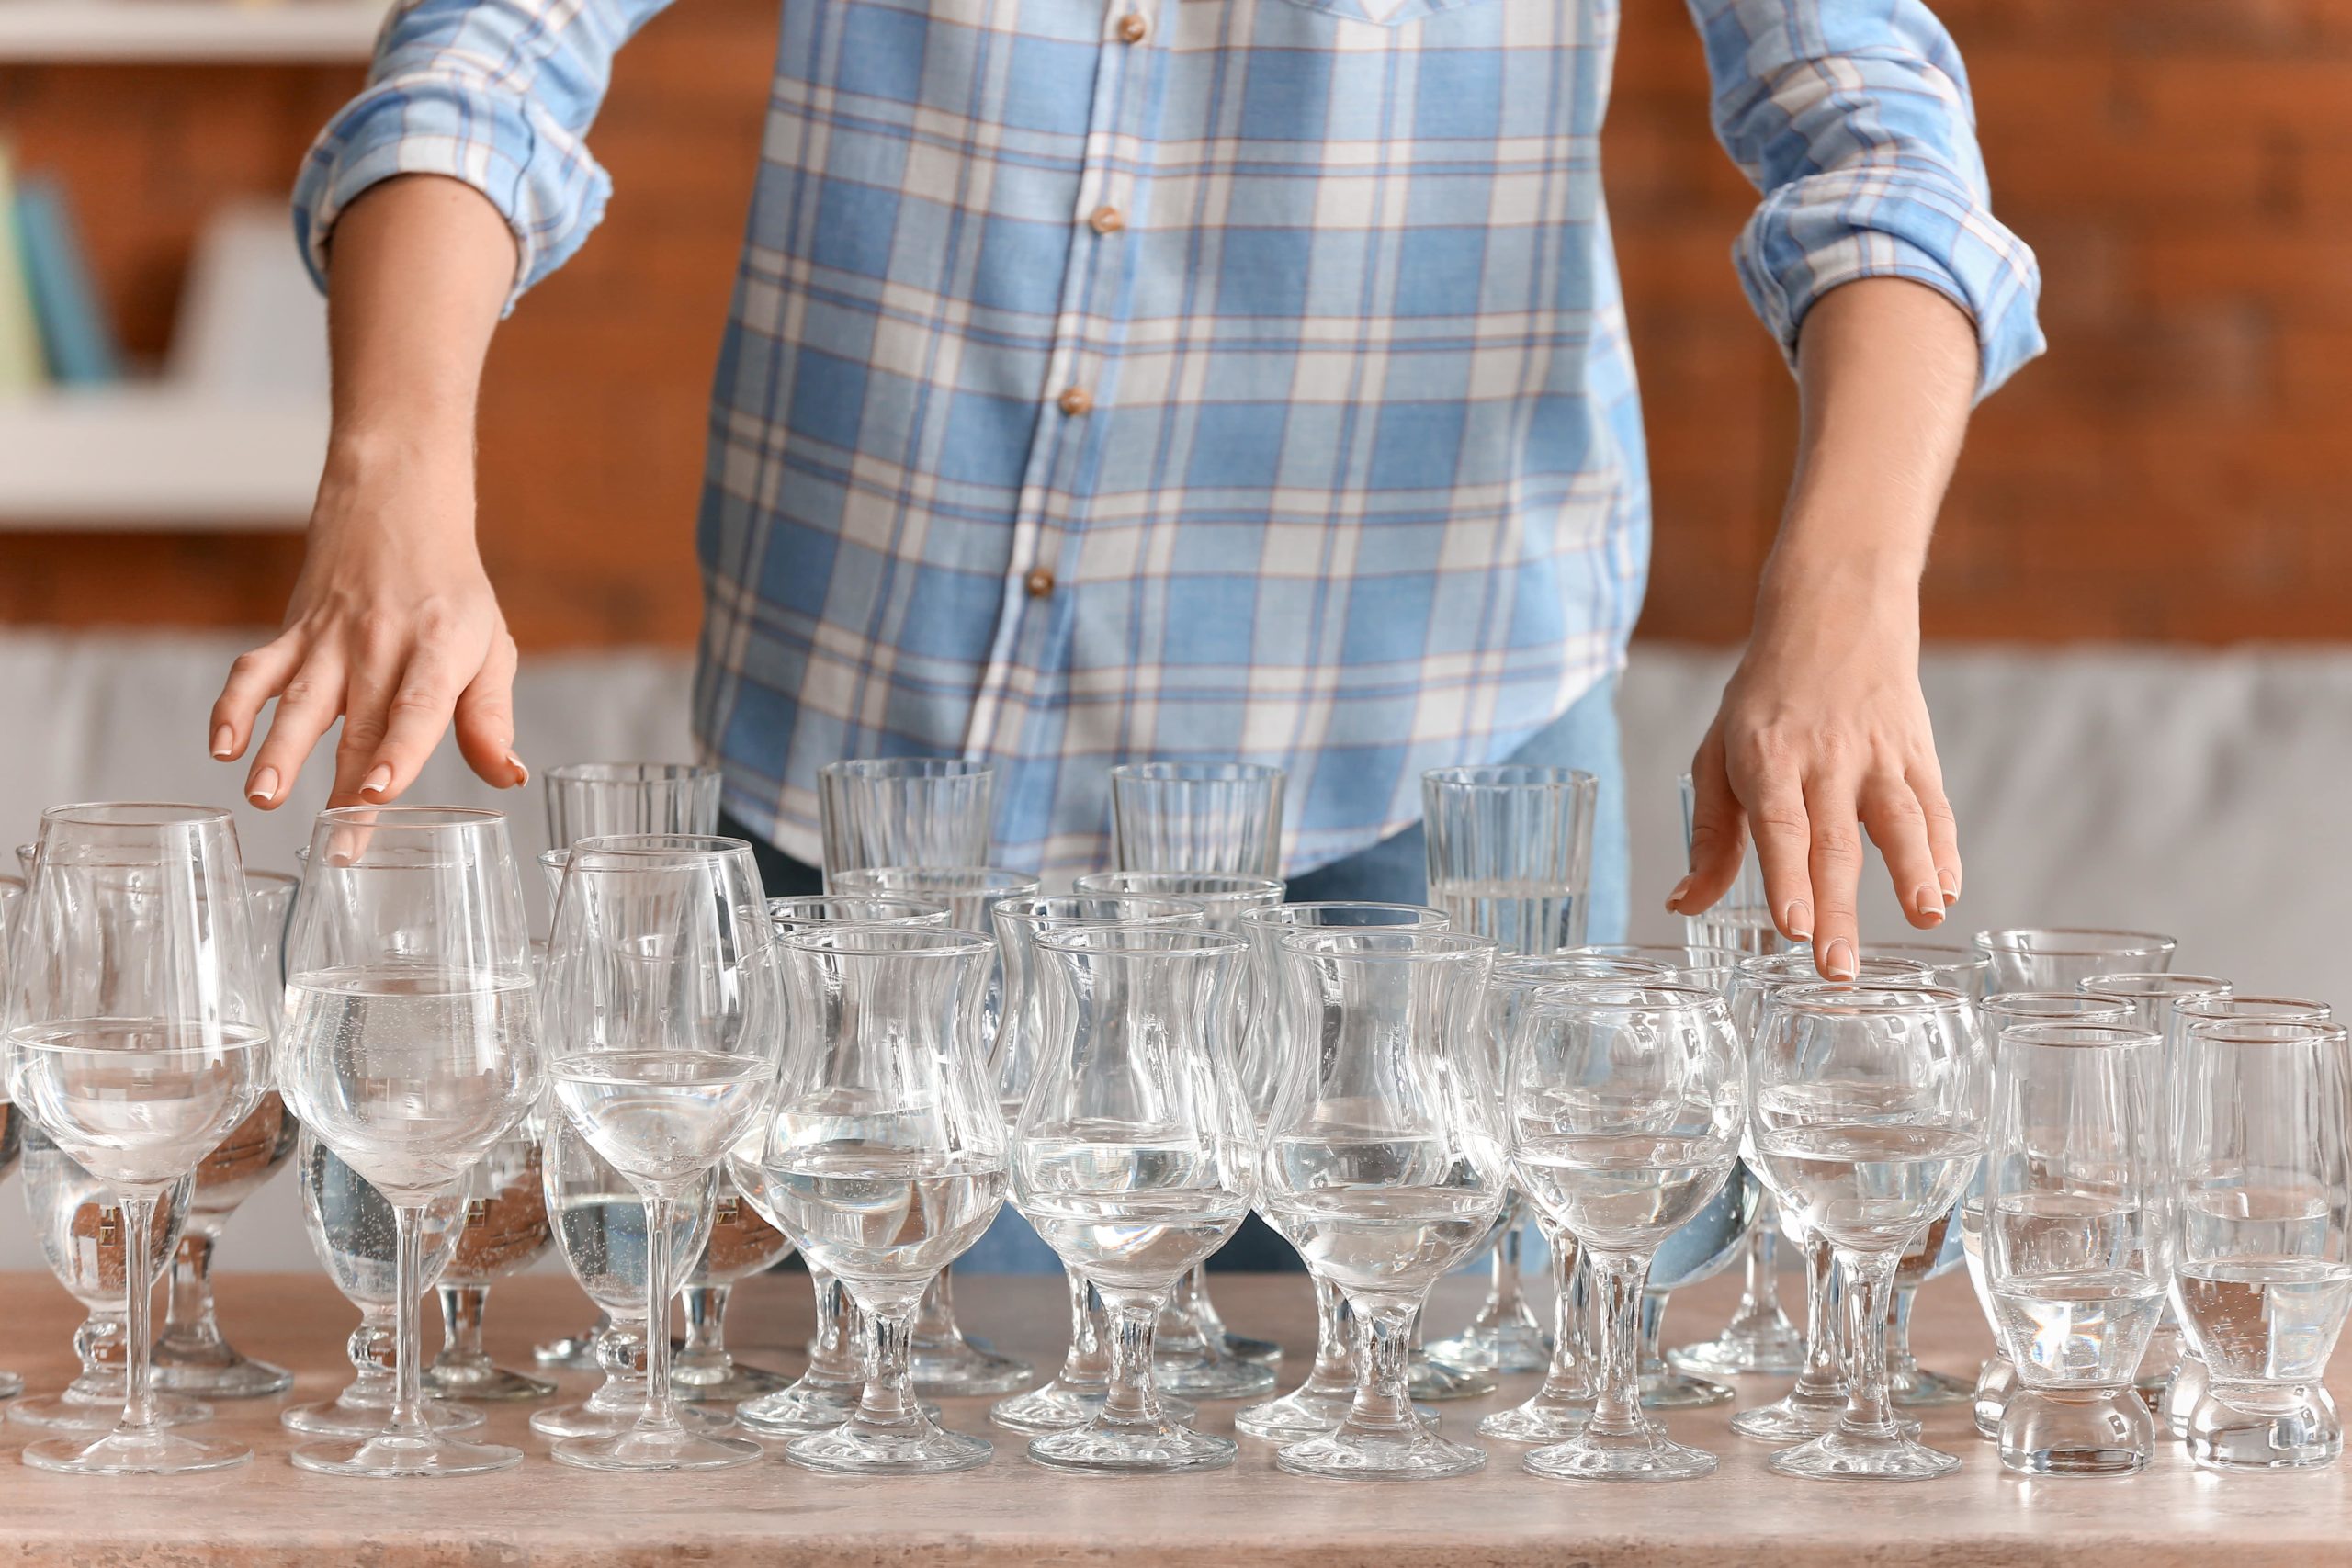
Budete-li prstem třít o silně tlumenou dřevenou desku stolu, vytvoříte pravděpodobně jen šumění. Budete-li ovšem prstem třít o hranu slabě tlumené skleničky, rozezní se, avšak jen na určité frekvenci – má ostré rezonanční maximum. Tato rezonanční frekvence je rovna vlastní frekvenci skleničky \(f_0\), na níž by kmitala volně, kdybyste do ní cvrnkli pouze jednou. Co se stane, když naladíte frekvenci budiče přesně na vlastní frekvenci skleničky, si můžete prohlédnout ve videu k této kapitole.
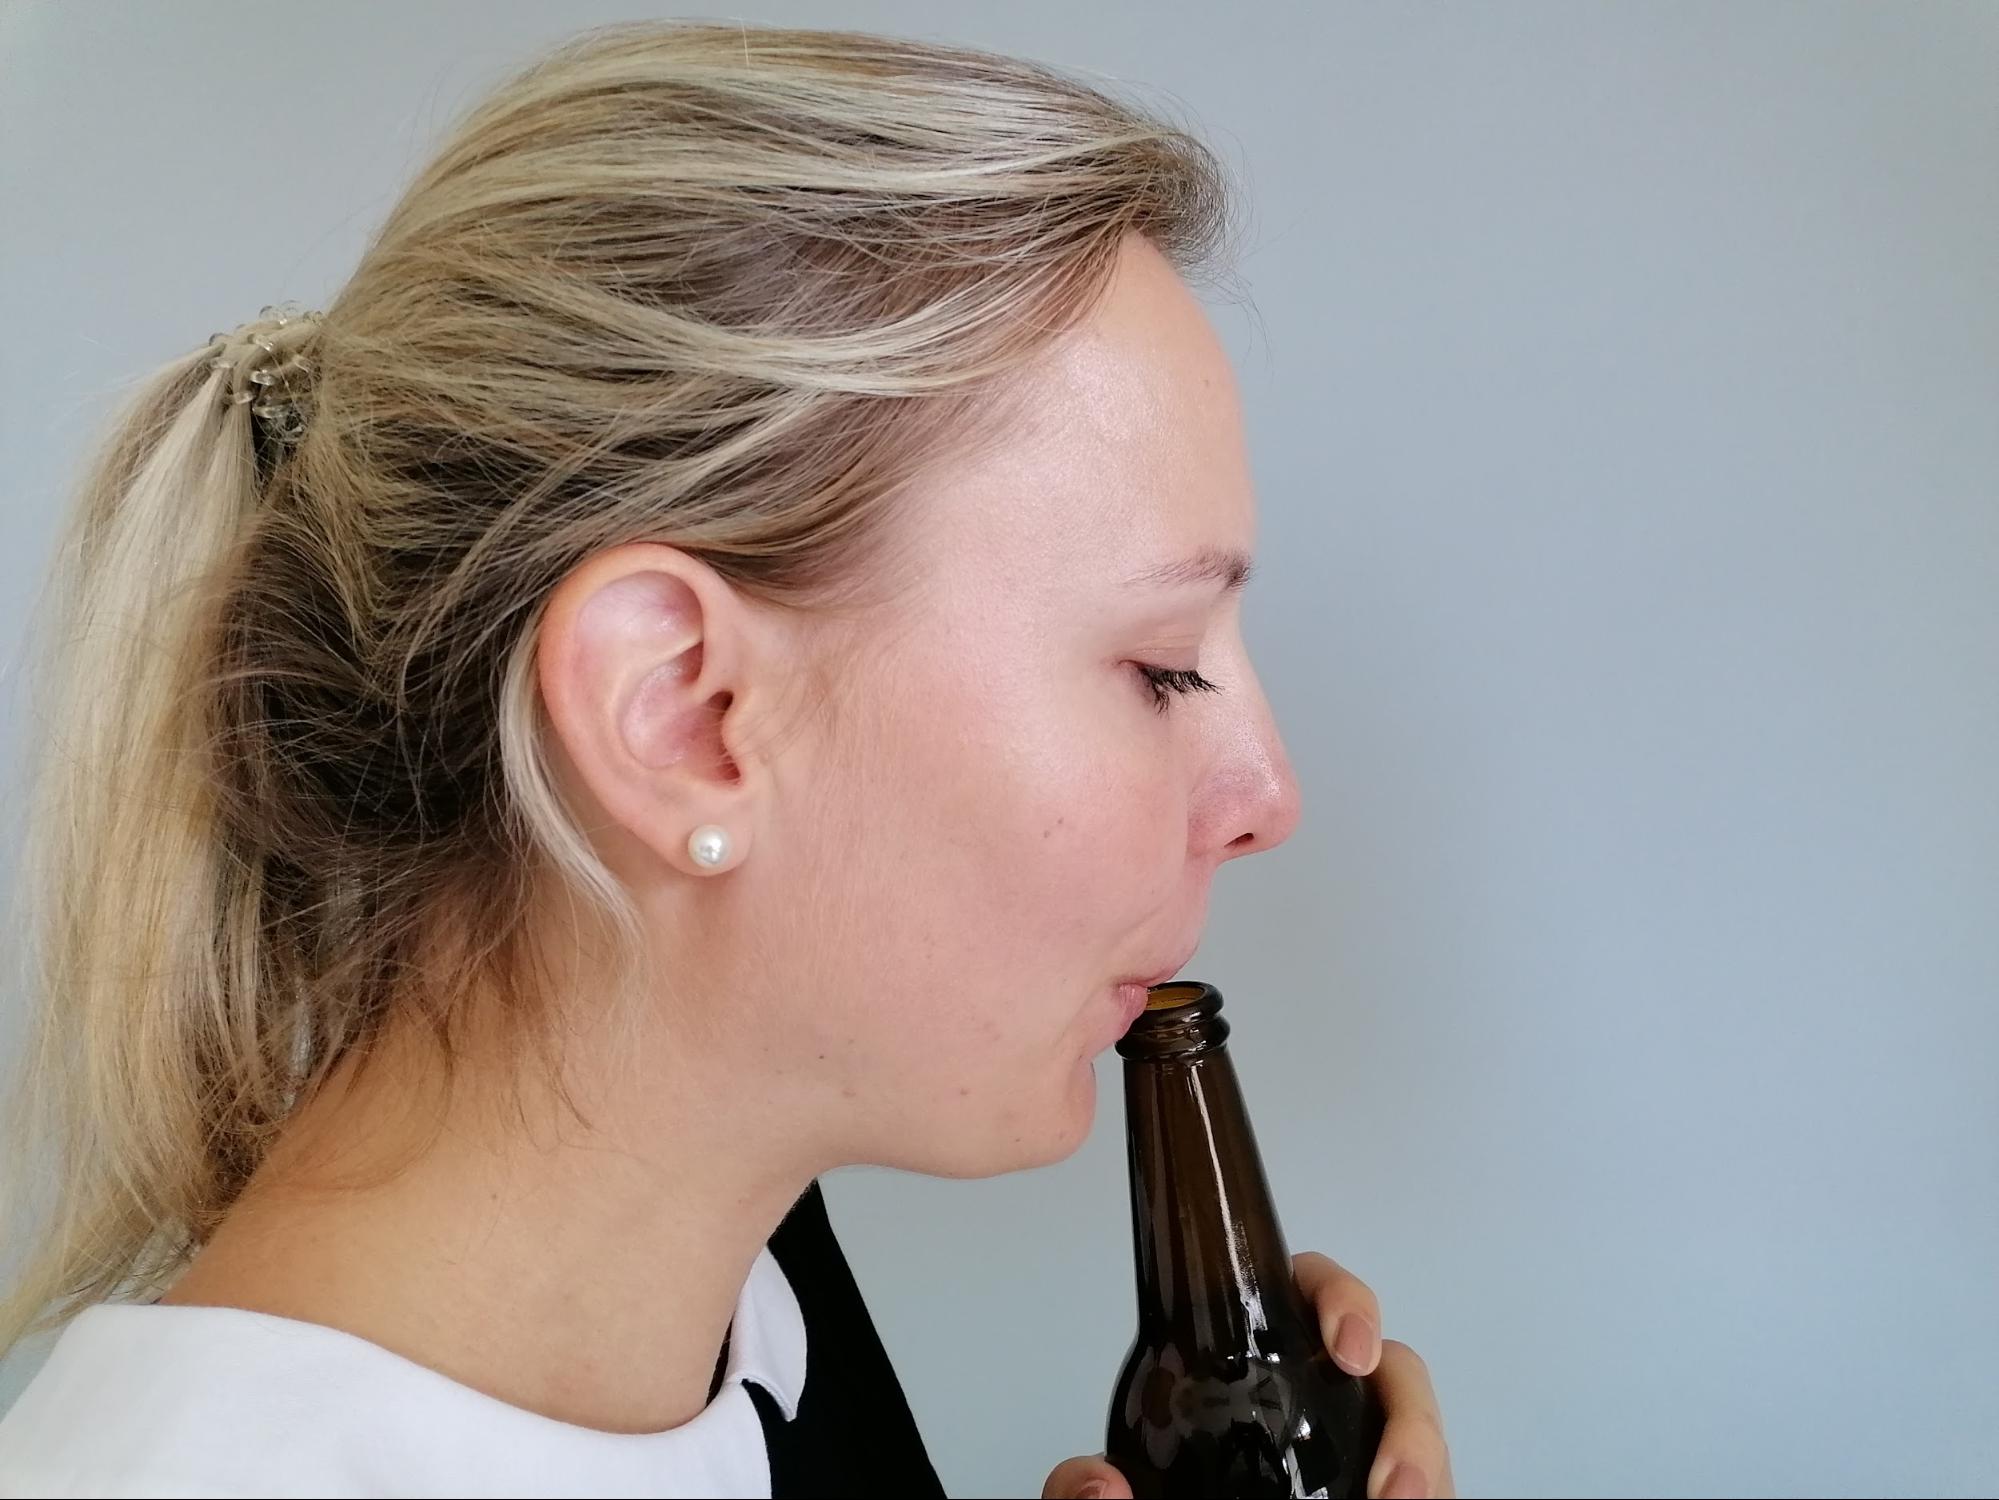
Zdroj
Proud vzduchu dopadající na okraj láhve vyvolává nepravidelné turbulence vzduchu (budič). Vzduch v láhvi je rezonátorem se slabým tlumením a má ostré rezonanční maximum. Ze všech možných frekvencí obsažených v turbulencích se s nezanedbatelnou amplitudou rozezní právě ta, která je vlastní frekvencí rezonátoru.
Poznámka na okraj: Rezonance ve stavebnictví
U každé stavby je důležité vyhnout se rezonanci vyvolané okolními vlivy, ta by stavbu mohla poškodit nebo zničit. Stavby se tedy záměrně navrhují tak, aby měly jiné vlastní frekvence, než jakými může působit okolí. V seismicky aktivních oblastech proto musí mít budovy zcela odlišné vlastní frekvence než předpokládané frekvence záchvěvů zemského povrchu. Jsou-li součástí stavby motory nebo jiné zdroje vibrací, volí se vlastní frekvence budov záměrně odlišné, aby nedošlo k rezonanci.
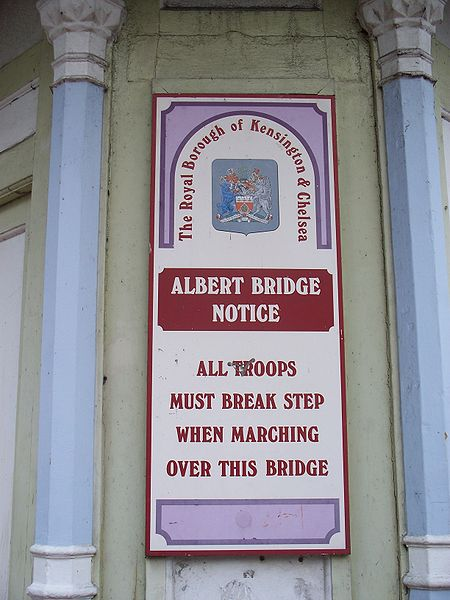
Zdroj
Při synchronizovaném pochodu po mostě hrozí jeho rozkmitání a následné zřícení. K této události skutečně došlo v roce 1831 na mostě Broughton Suspension Bridge. Při jeho přecházení vojáci pochodovali vojenským krokem v útvaru a most lehce rozkmitali. Kmity mostu začali cítit, a jelikož se jim to zdálo zábavné, ještě přidali do rytmu kmitů, což vedlo k rezonanci a následnému zřícení stavby. Od té doby se začal v armádě používat povel: „Zrušit krok!“ Ještě dnes se dají najít důkazy, například nápis na Albert Bridge v Londýně, který upozorňuje vojáky, že při přecházení mostu je třeba zrušit krok.
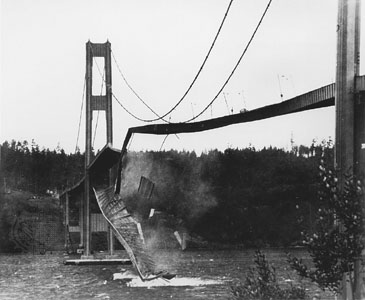
Zdroj
Již během stavby se u tohoto visutého mostu přes Tacomskou úžinu v americkém státě Washington začaly projevovat koncepční vady. Otevřen byl 1. července 1940. Na svoji délku byl příliš úzký a neměl výztuhy pod mostovkou, což jej činilo příliš tenkým. Při bočním větru se most lehce rozkmitával. To se stalo i v den jeho zřícení 7. listopadu 1940, kdy foukal vytrvalý boční vítr, který most rozkmital nejen příčně, ale objevil se i torzní kmitový mód (kroucení). Torzní kmity vedly k uvolnění jednoho z nosných lan a následné narušení symetrie způsobilo další zesílení těchto torzních kmitů, což vyvolalo obrovskou nestabilitu a nevyhnutelné zřícení mostu. Důvodem nebyla pouze rezonance, ale i řada dalších jevů, nicméně rezonance zde sehrála důležitou roli.
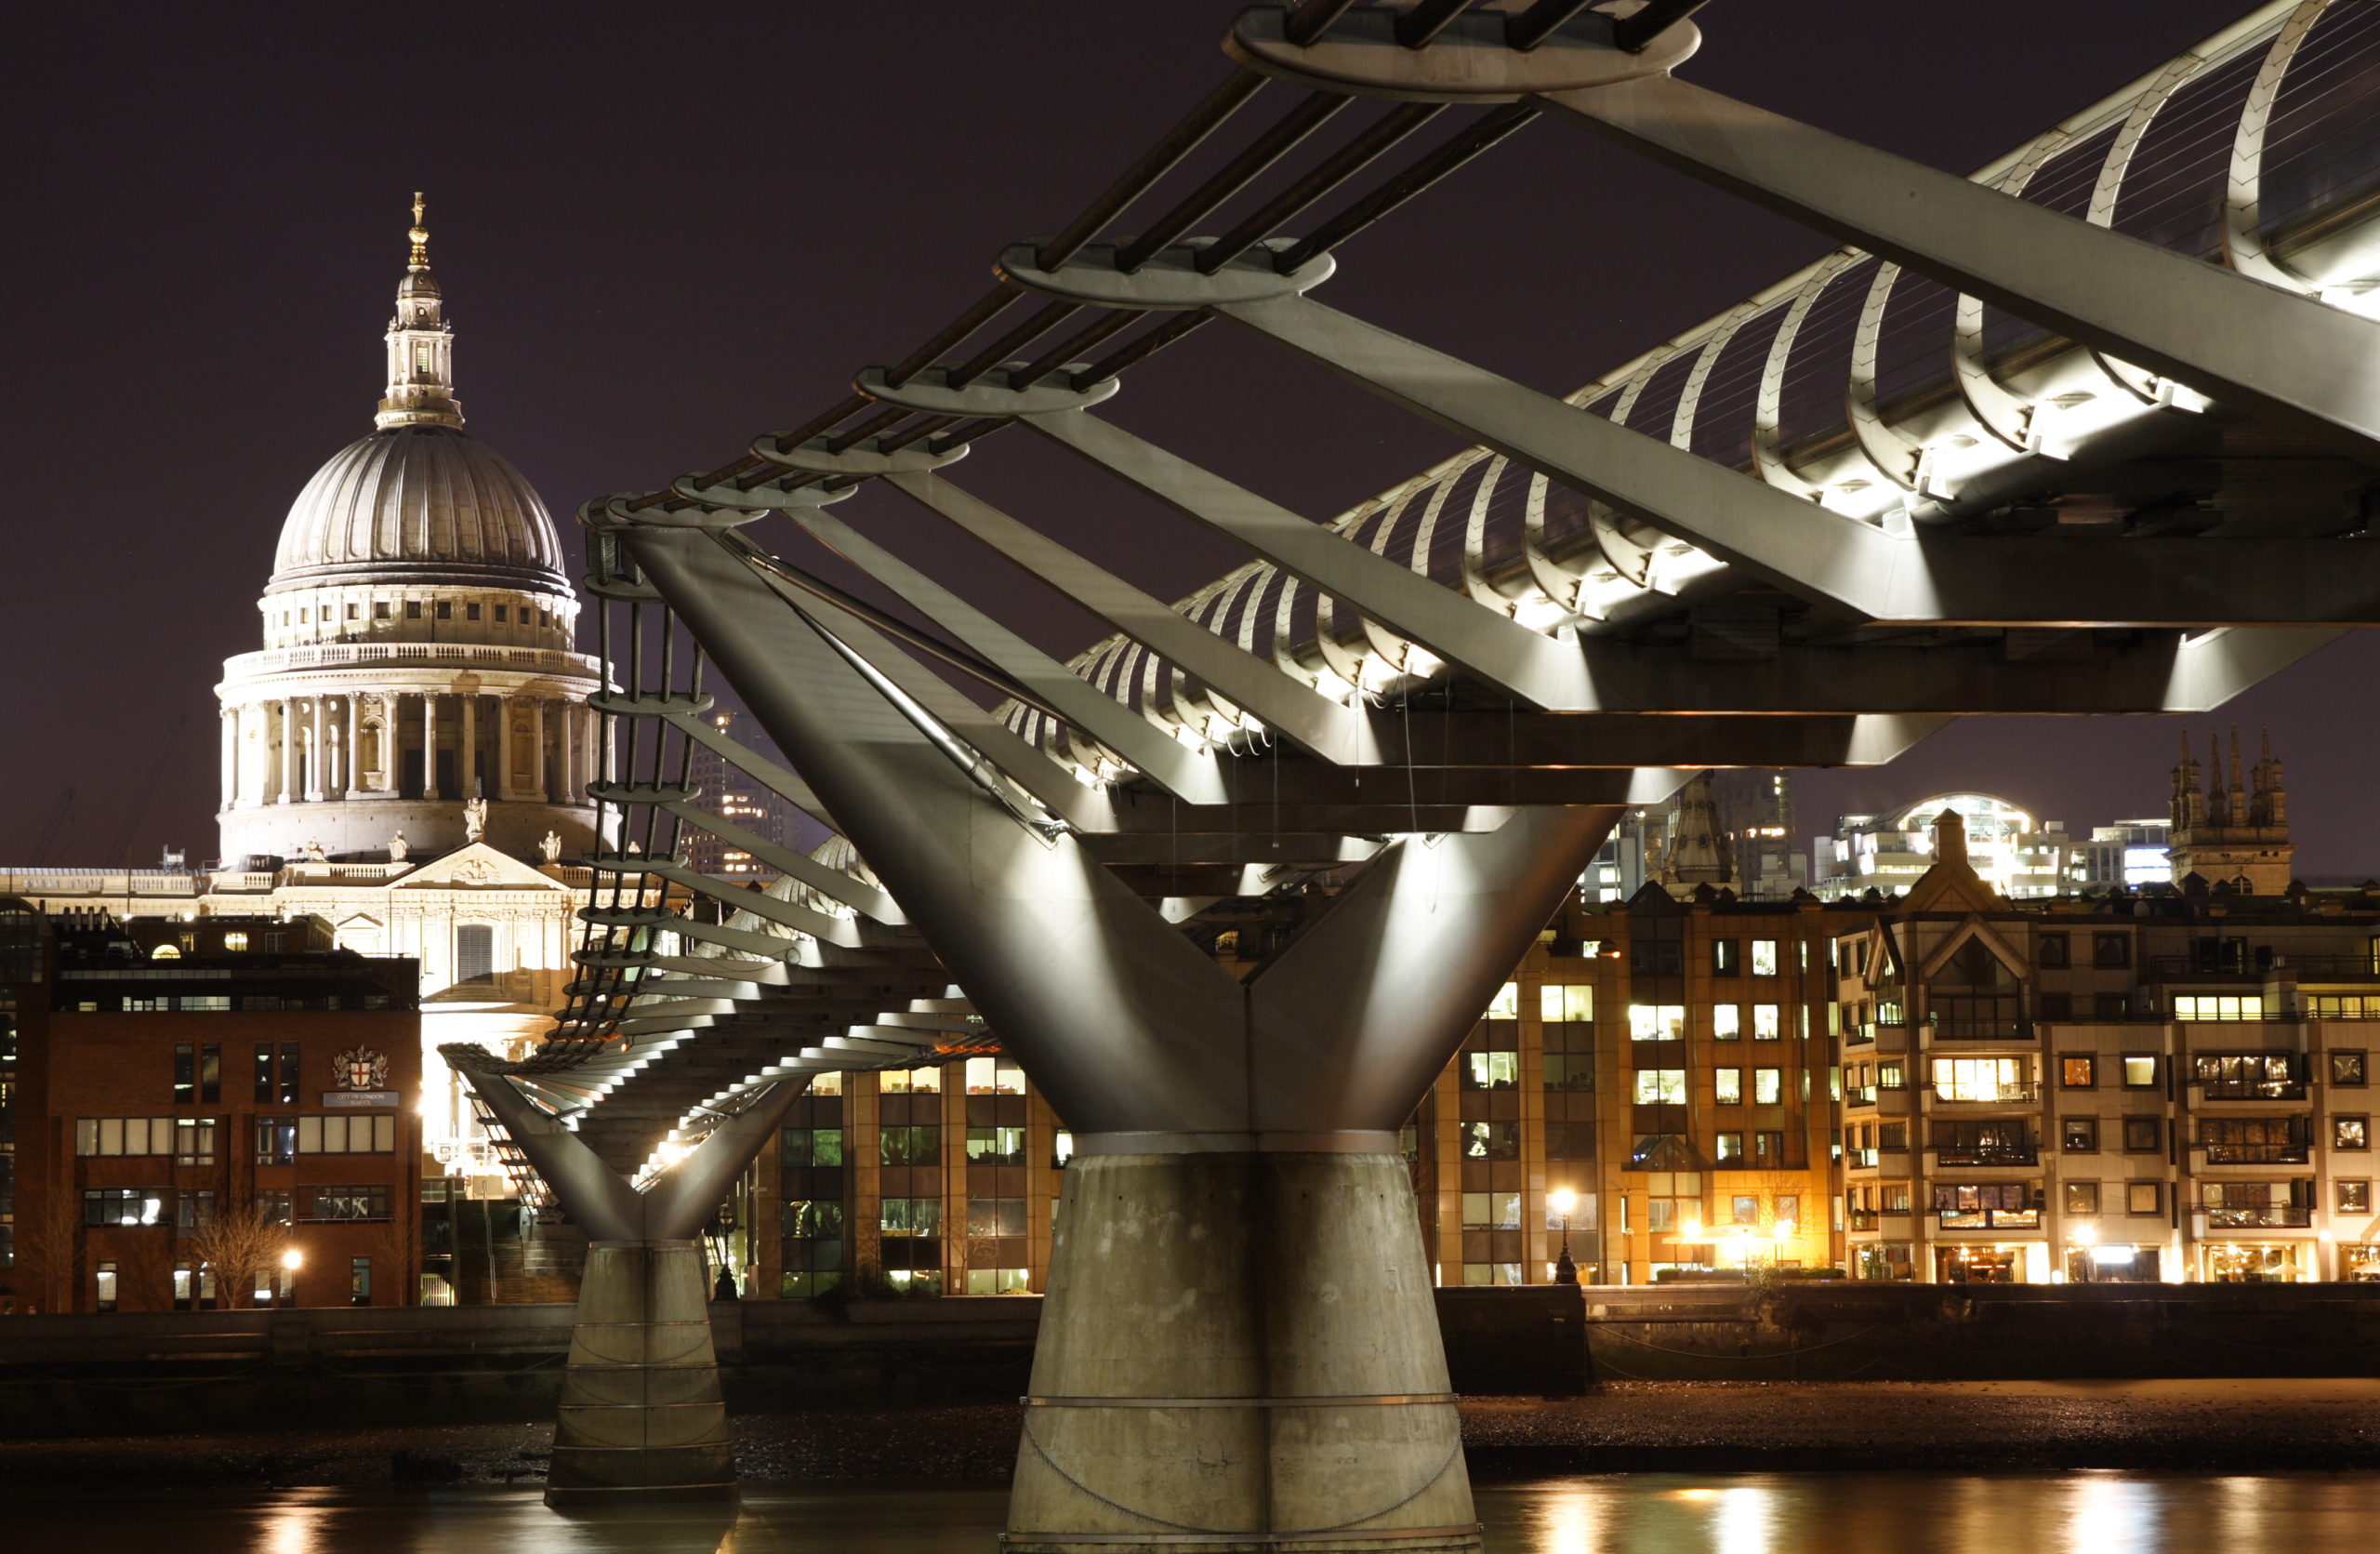
Zdroj
Most v Londýně vedený přes řeku Temži byl otevřen 10. června 2000 a ještě téhož dne byl uzavřen z důvodu silných vibrací. Most bylo nutné upravit, zpřístupněn byl až v roce 2002. Silné oscilace mostu byly vyvolány tzv. jevem pozitivní zpětné vazby. Velké množství lidí chodících po mostě vyvolalo malé boční oscilace, jenže těmto oscilacím lidé podvědomě podřídili svoje další kroky a to vedlo k jejich dalšímu zesílení. Při konstrukci mostů se s rezonancí způsobenou okolními jevy počítá, ale zde za rezonancí stáli samotní chodci.
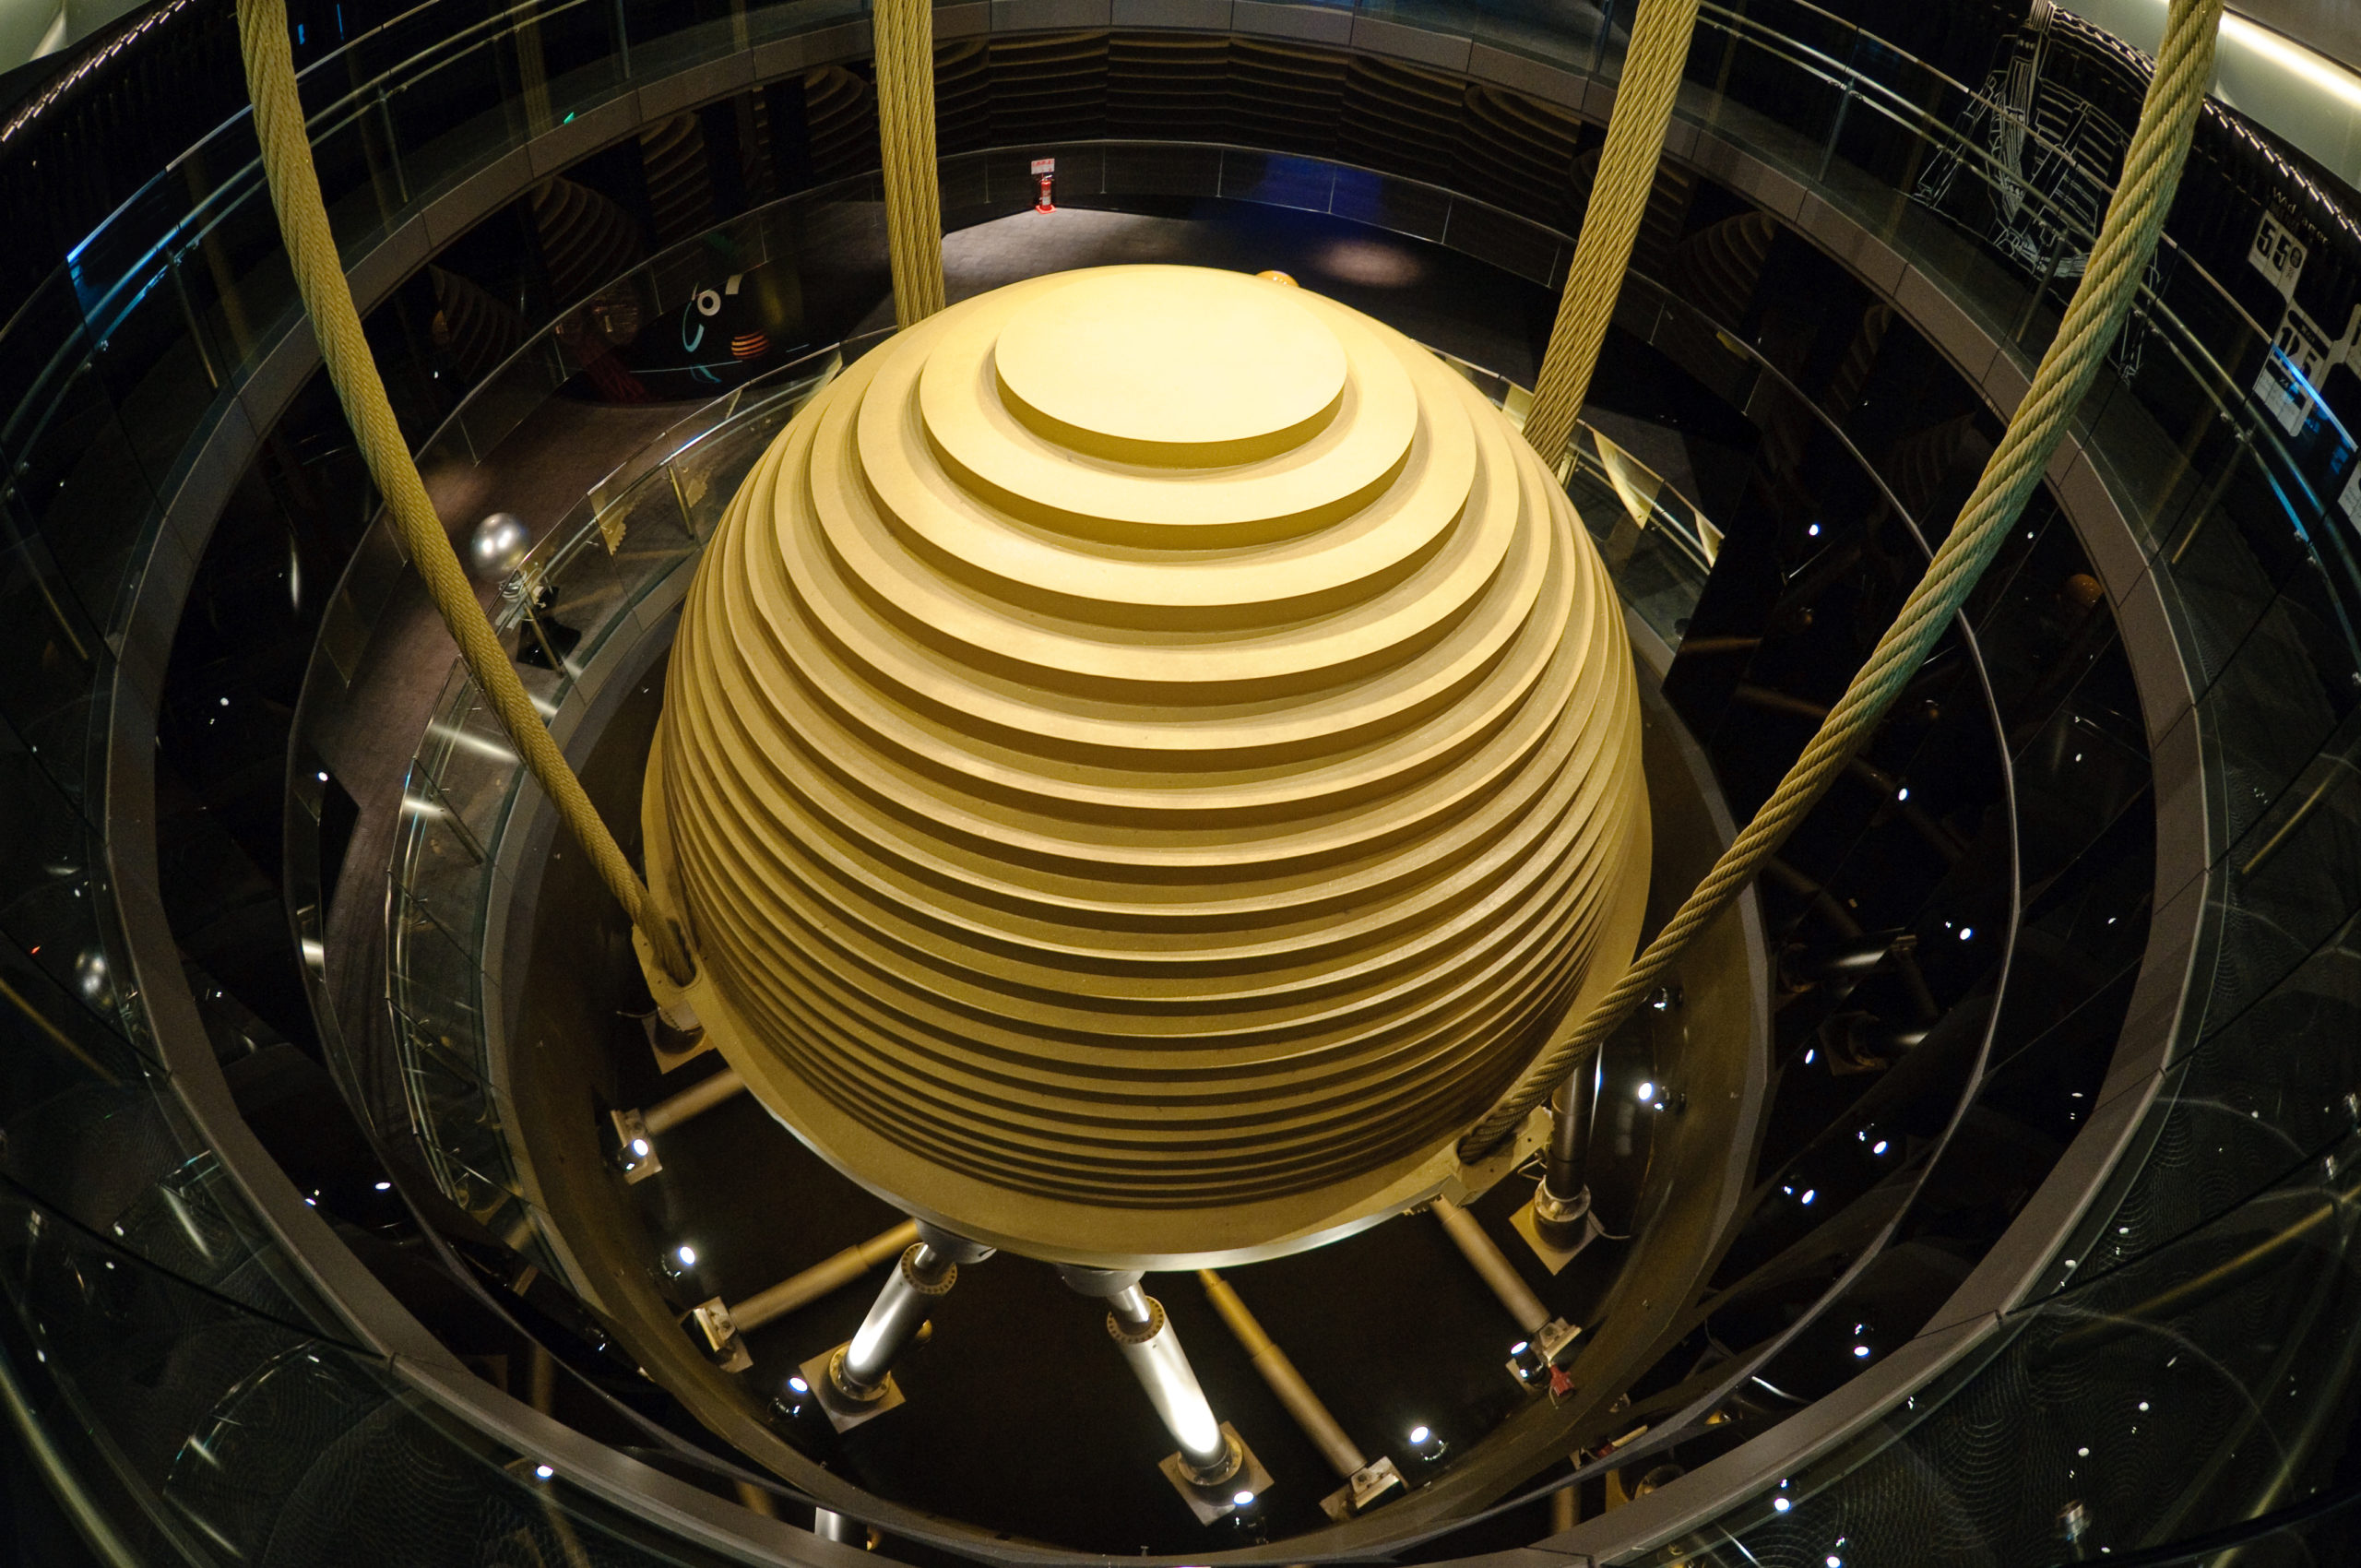
Zdroj
Jedná se o jeden z nejbezpečnějších moderních mrakodrapů světa s výškou 509,2 m. Je navržen tak, aby odolal větru o nárazech 60 m/s (216 km/h) a zemětřesením, která se v oblasti vyskytují jednou za 2 500 let. Této stability je mimo jiné dosaženo pomocí obrovského ocelového kyvadla o hmotnosti 660 tun v horních patrech budovy. To svým pohybem vyvažuje případné rezonanční kmitání budovy, a funguje tedy jako tlumič pohybů způsobených okolními vlivy.