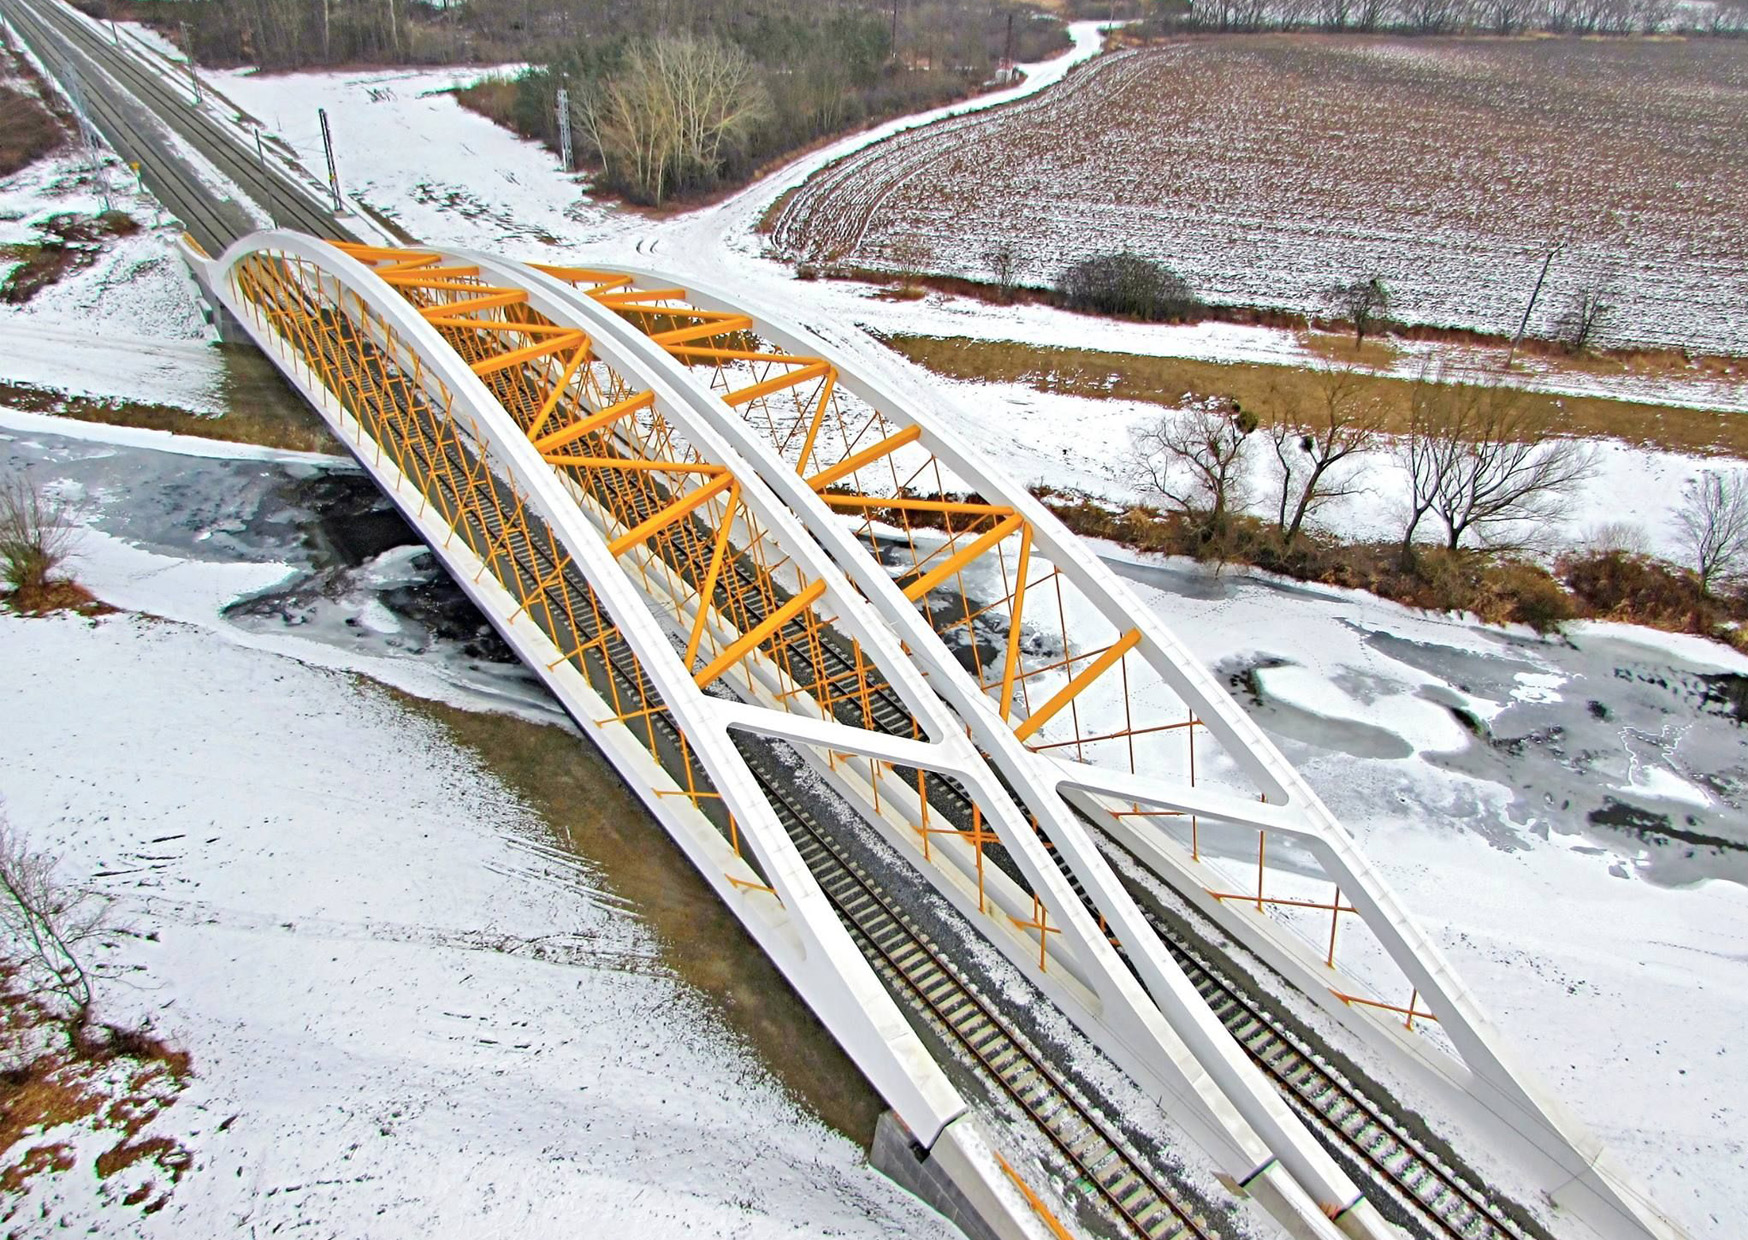
Na obrázku 16.7 je most architekta Václava Kociána a projektanta Davida Rose postavený v roce 2016 na železniční trati z Břeclavi do Vídně. Jedinečný svým designem i inženýrským řešením, pyšní se prvenstvím v celoevropské soutěži European Steel Bridge Awards. Bystrý pozorovatel zajisté ocení, jak dokonale stavba kopíruje linie okolní krajiny a jak se inženýři vypořádali s nepravoúhlým konceptem. Propočítat všechny tlaky a všechna napětí tak, aby jim odolaly namáhané součásti této důmyslné konstrukce, vyžaduje nemalou míru mistrovství a znalostí stavební mechaniky a nauky o vlastnostech materiálů. V této kapitole byste mimo jiné měli pochopit, jaké jsou ony základní fyzikální principy statiky staveb. Máte-li smysl pro hezké věci a současně hlavu na technická řešení, je stavebnictví dobrou volbou pro vaši profesní kariéru.
Zdroj
Posuvný a otáčivý pohyb
V předchozích kapitolách věnovaných mechanice jsme studovali situace, kdy tvar a rozměry tělesa nehrály podstatnou roli při jeho pohybu. Těleso jsme většinou bez dalšího vysvětlování nahradili hmotným bodem, vyšetřili, jaké síly na těleso působí, a pomocí Newtonových zákonů například předpověděli, jak se toto těleso bude pohybovat v budoucnosti. Toto zjednodušení lze provést jen v některých případech, jindy si s hmotným bodem nevystačíme.
V následujícím textu budeme předpokládat, že studované těleso má nezanedbatelné rozměry a že se jeho tvar, rozměry ani vnitřní rozložení hmoty nemohou měnit. Vytváříme tak zjednodušený model reality – model tuhého tělesa. Zjednodušení spočívá v tom, že síly působící na takové těleso mají pouze účinky pohybové, a nikoli deformační.
Ze všech možných druhů pohybů můžeme snadno popsat pohyb posuvný a pohyb otáčivý. Složitější pohyby je možné popsat jako složení pohybů posuvných a otáčivých.
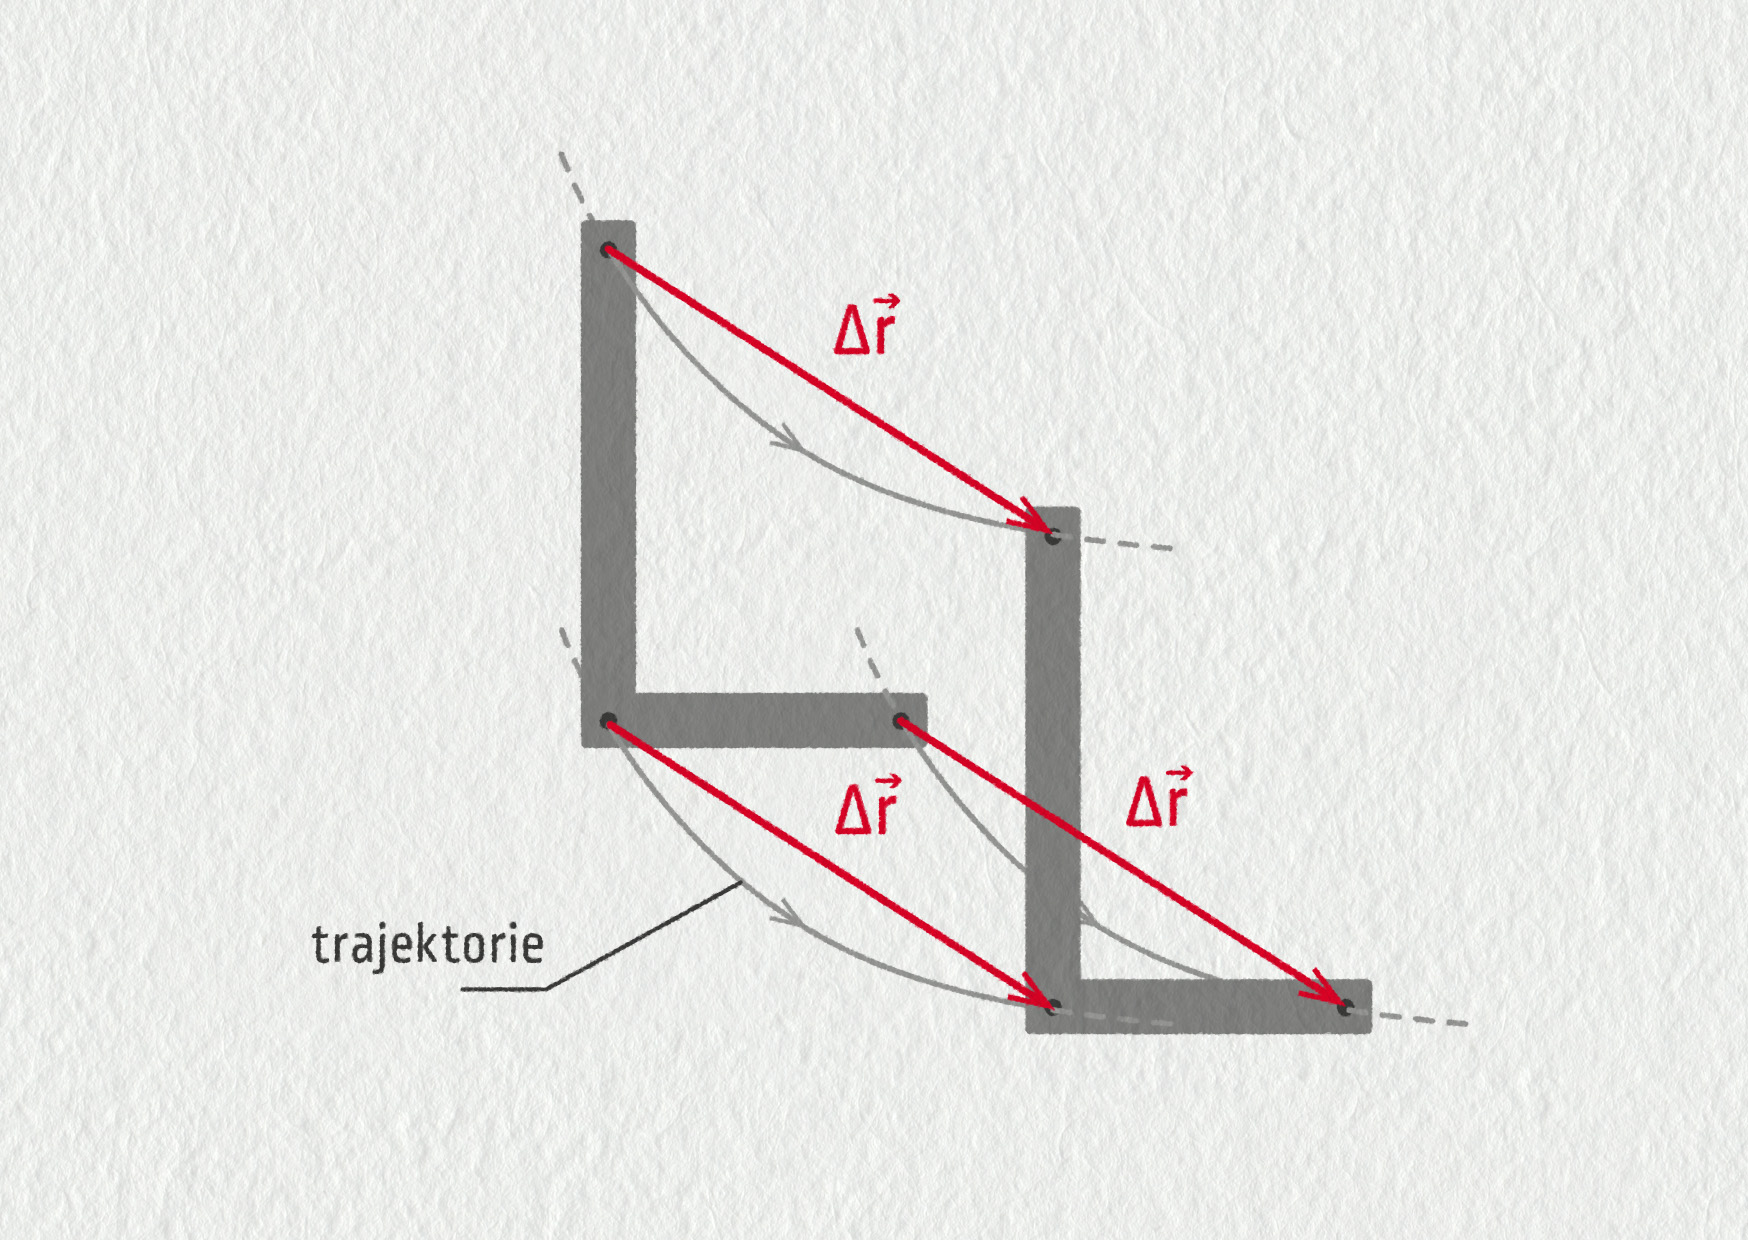
Posuvný pohyb neboli translace je charakteristický tím, že těžiště tělesa se v prostoru posouvá, ale těleso se při tom neotáčí. Znamená to, že za určitý čas \(\Delta t\) se všechny body tělesa (všechny části tělesa) posunou stejným směrem o stejnou vzdálenost. Lze tedy říci, že za čas \(\Delta t\) se všechny body tělesa posunou o stejný vektor \(\Delta\Vec{r}\). Při translaci mají v daný okamžik všechny body tělesa stejnou rychlost
\[ \Vec{v} = \frac{\Delta\Vec{r}}{\Delta t} \](velikost i směr) a pohybují se po trajektoriích stejného tvaru. Díky tomu můžeme v případě translace celé těleso nahradit jediným hmotným bodem a studovat pohyb jen tohoto hmotného bodu podle pravidel, která jsme se o pohybech dosud naučili. Posuvný pohyb vykonává např. konec prstu, kterým táhnete po displeji telefonu, řidič s autem na přímé silnici, píst ve spalovacím motoru atd.
Zdroj
Otáčivý pohyb neboli rotace se vyznačuje tím, že se těleso otáčí kolem určité osy, aniž se tato osa v prostoru nějak pohybuje. Osu otáčení budeme v našem výkladu značit písmenem \(z\). Za určitý čas \(\Delta t\) opíší všechny body tělesa (všechny části tělesa) stejný úhel \(\Delta\varphi\) kolem téže osy \(z\). To znamená, že všechny body tělesa mají v daný okamžik stejnou úhlovou rychlost
\[ \omega = \frac{\Delta\varphi}{\Delta t} \]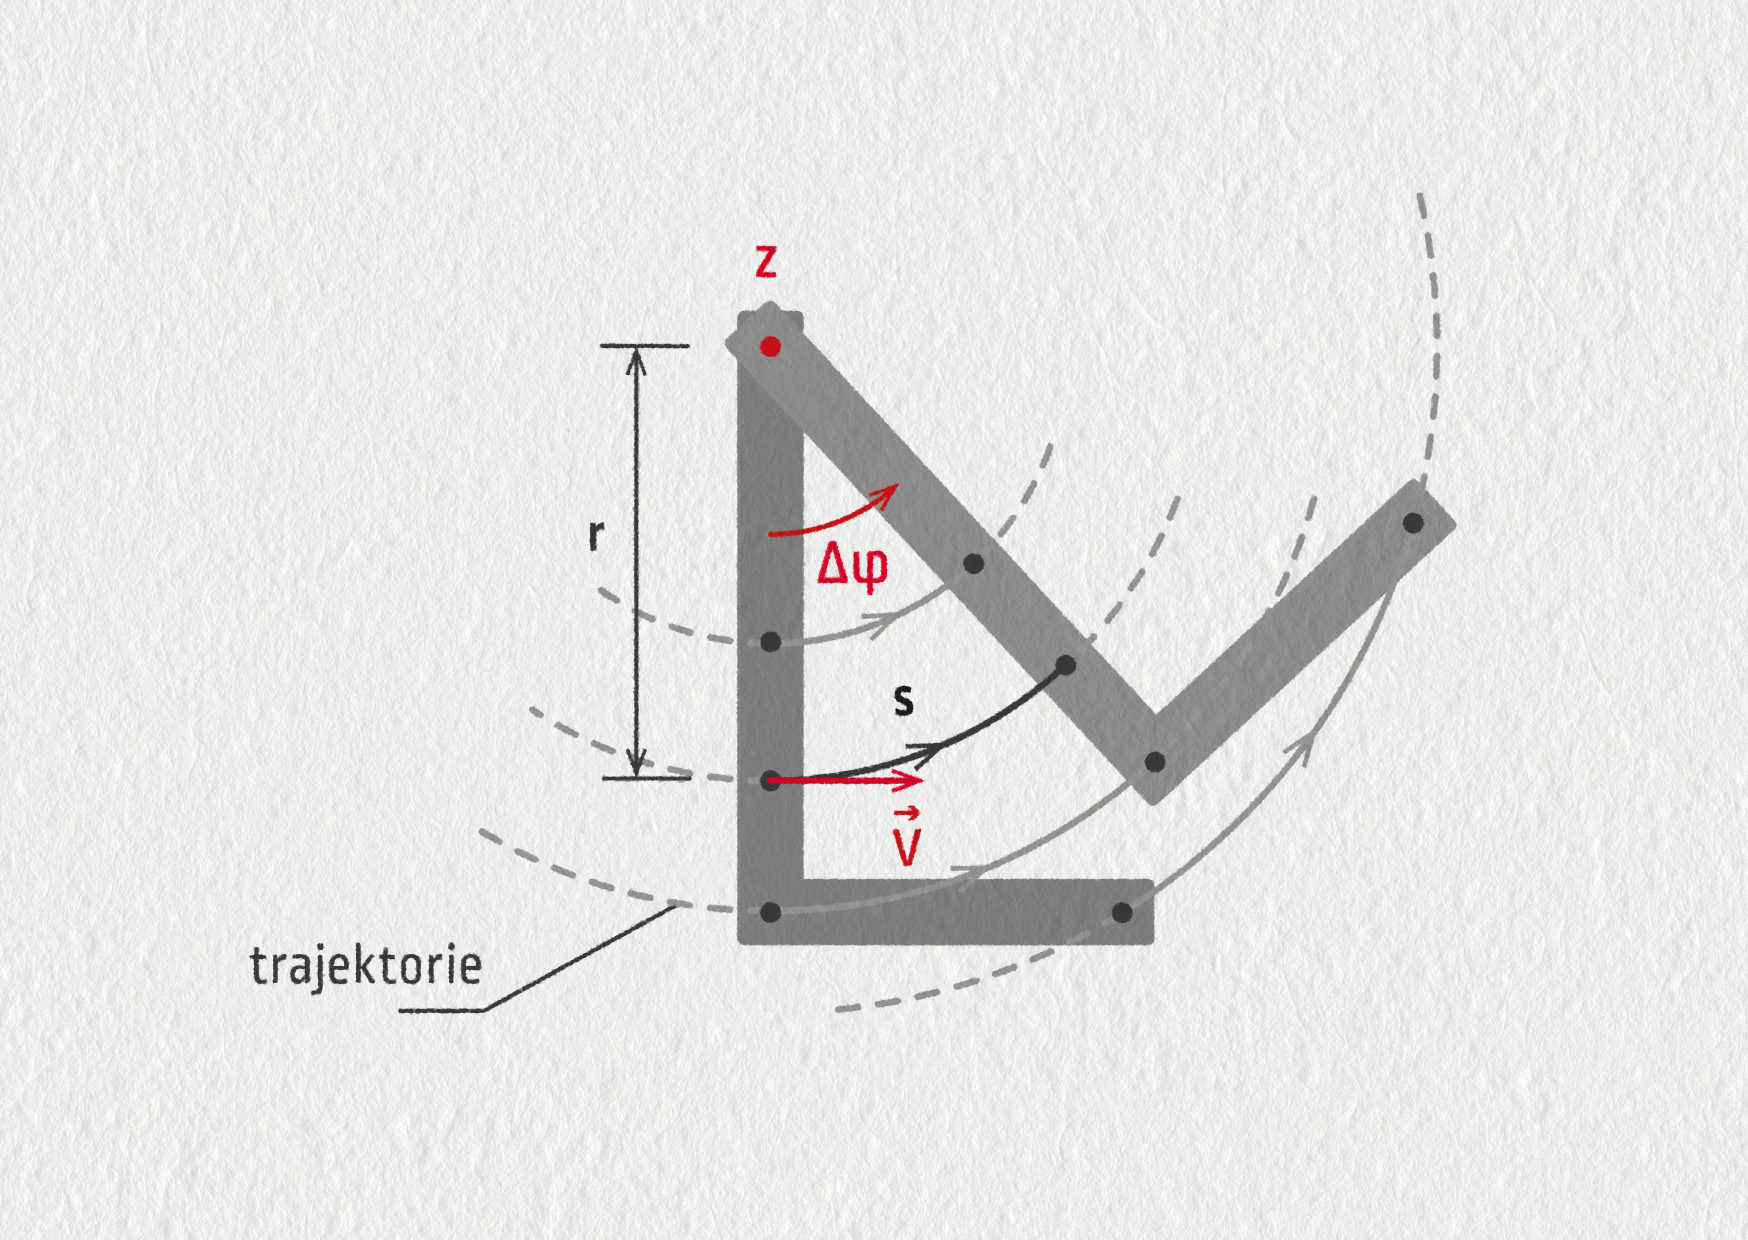
Zdroj
Na obrázku 16.9 je vidět, že body tělesa se pohybují po soustředných kružnicích, jejichž středy leží na ose otáčení. Je také zřejmé, že při rotaci nemohou mít všechny části tělesa stejnou rychlost a že tato rychlost se zvětšuje spolu se vzdáleností od osy \(z\). Opíše-li totiž bod ve vzdálenosti \(r\) od osy otáčení oblouk o délce \(\Delta s\) za čas \(\Delta t\), bude velikost jeho rychlosti
\[v=\Delta s/\Delta t=\Delta\varphi\cdot r/\Delta t=\omega r\]Pokud se těleso otáčí stálou úhlovou rychlostí, můžeme pro každý jeho bod používat vztahy platné pro rovnoměrný pohyb po kružnici. Otáčivý pohyb vykonává např. vrtule větrné elektrárny, řidič s autem na kruhovém objezdu, ručička na věžních hodinách atd.
Zdroj
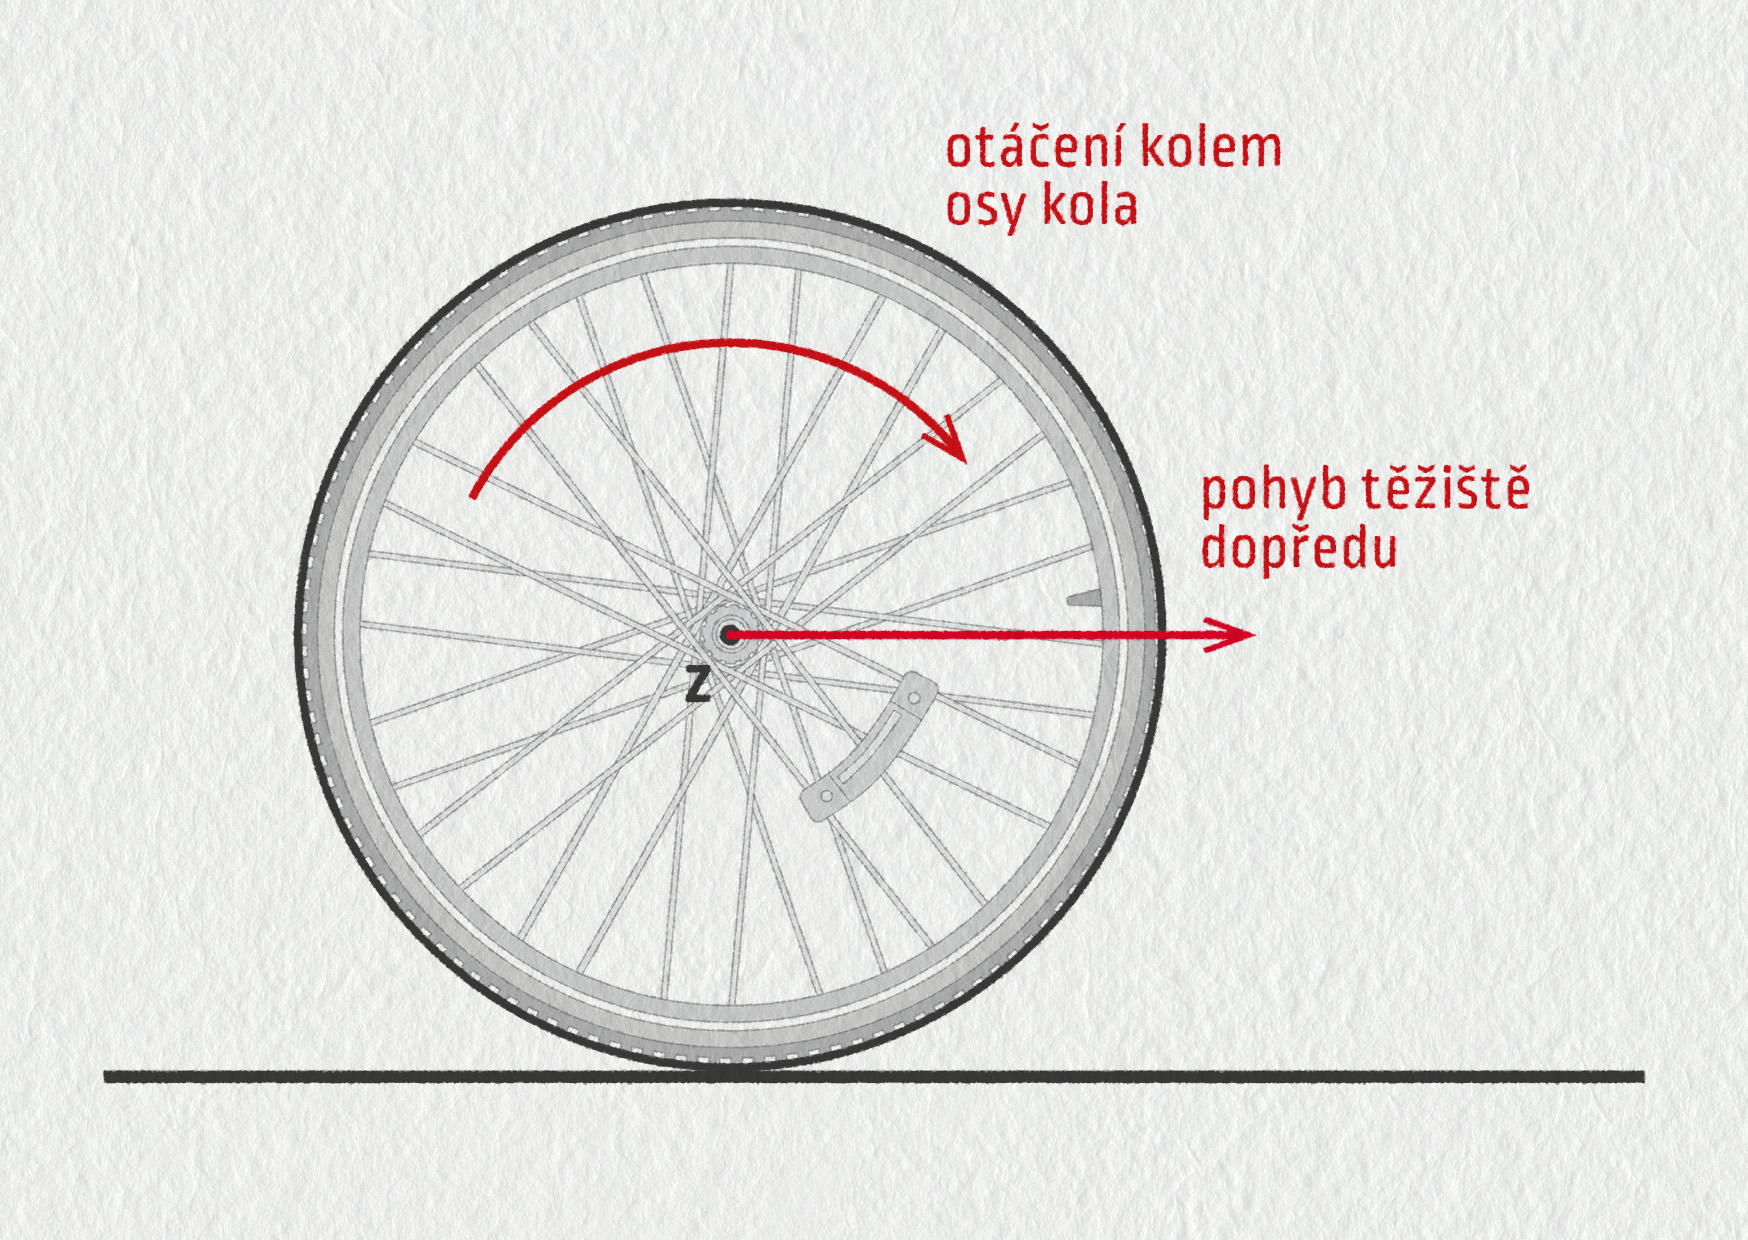
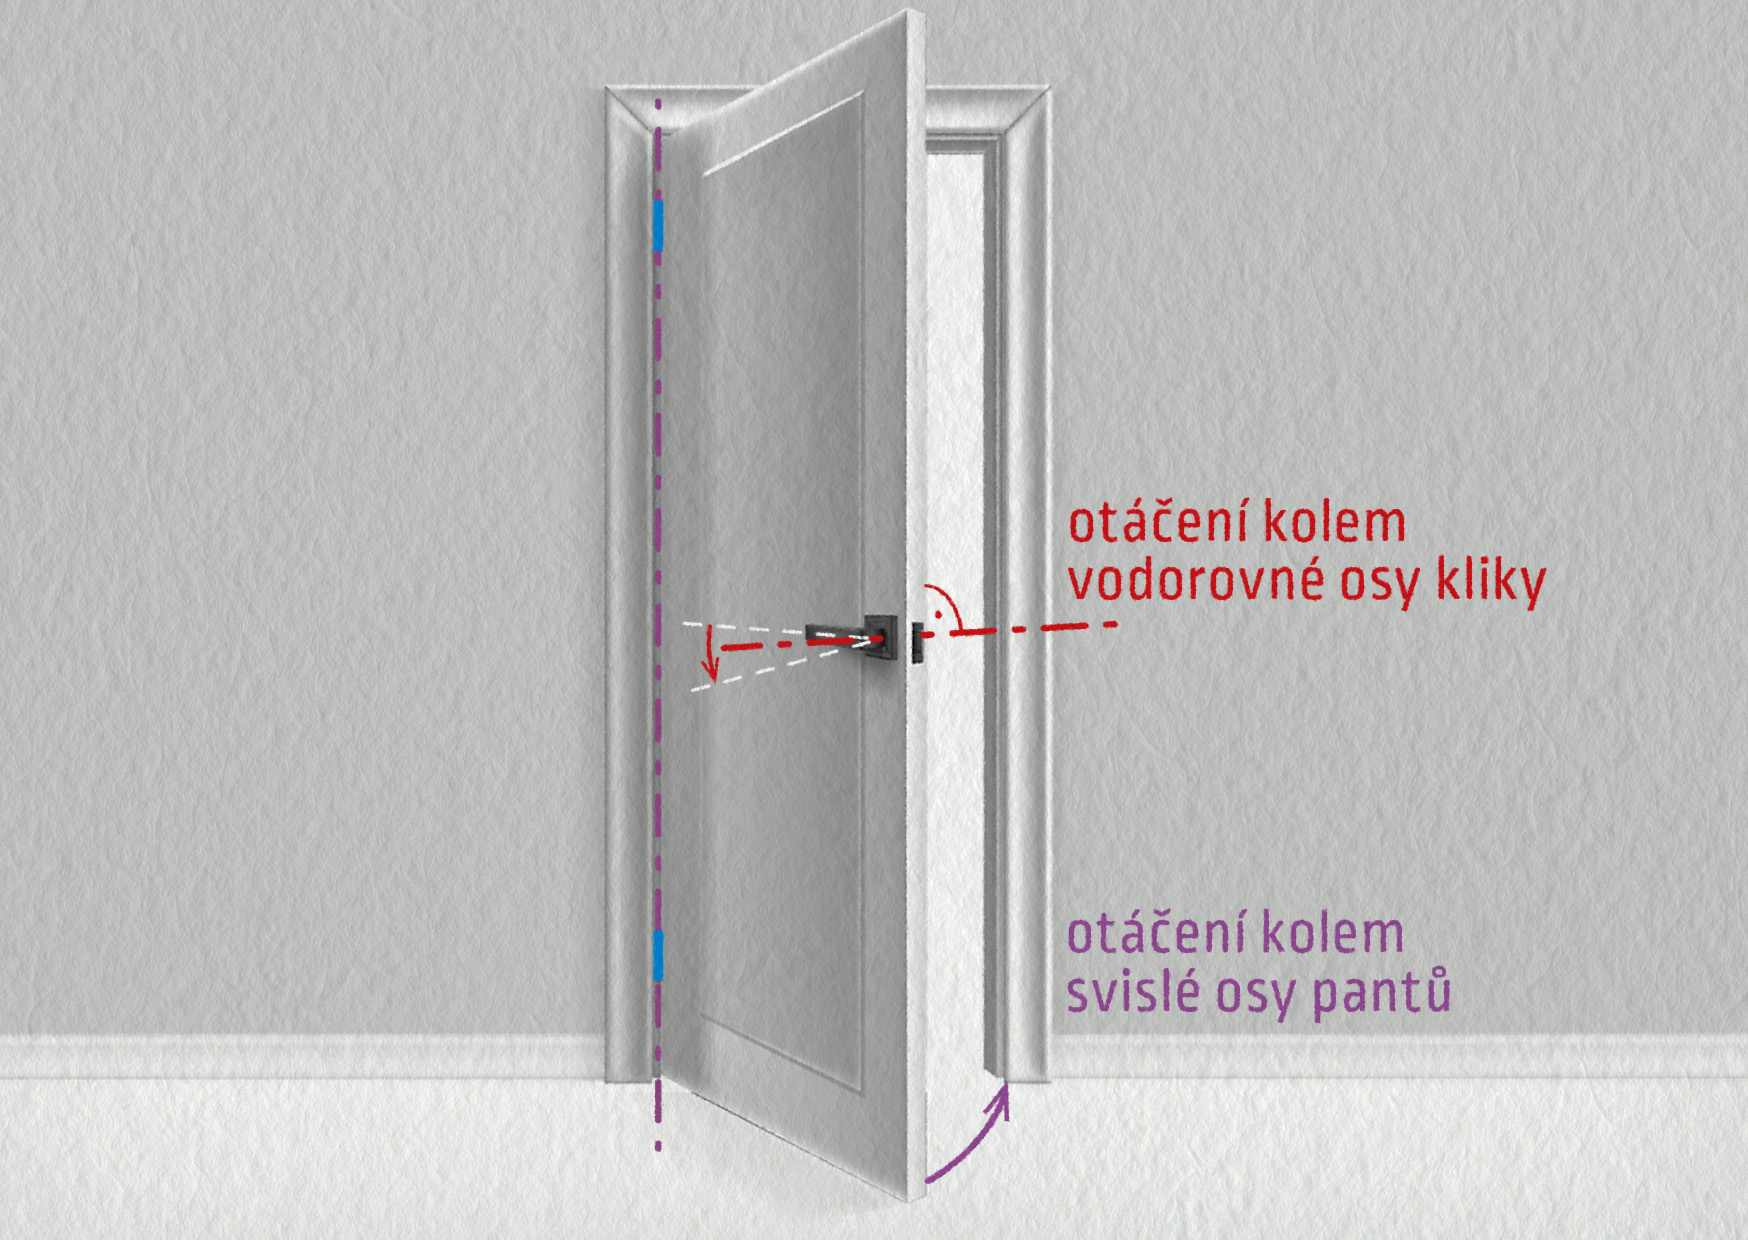
Složený pohyb vznikne, pokud předchozí pohyby probíhají současně. Složení translace a rotace můžeme pozorovat například u kola automobilu: kolo se otáčí kolem svojí osy a současně se tato osa posouvá ve směru jízdy. Složený pohyb vznikne i kombinací dvou rotací kolem dvou různých os, jako je tomu u kliky dveří: při zavírání dveří se klika i s dveřmi otáčí kolem svislé osy procházející panty, a pokud při tom kliku stiskneme, bude se současně otáčet i kolem vodorovné osy. Poznamenejme, že při skládání dvou translací má výsledný pohyb stále vlastnosti posuvného pohybu: parašutista klesající k zemi, jehož unáší boční vítr, se neotáčí, jeho tělo je stále ve svislé poloze.
Skládání pohybů
Zdroj
Zdroj
Zdroj
 Kontrolní otázka
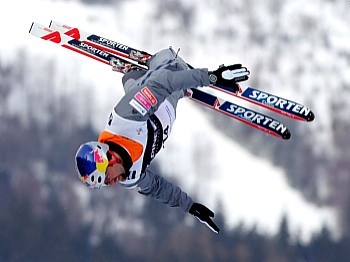
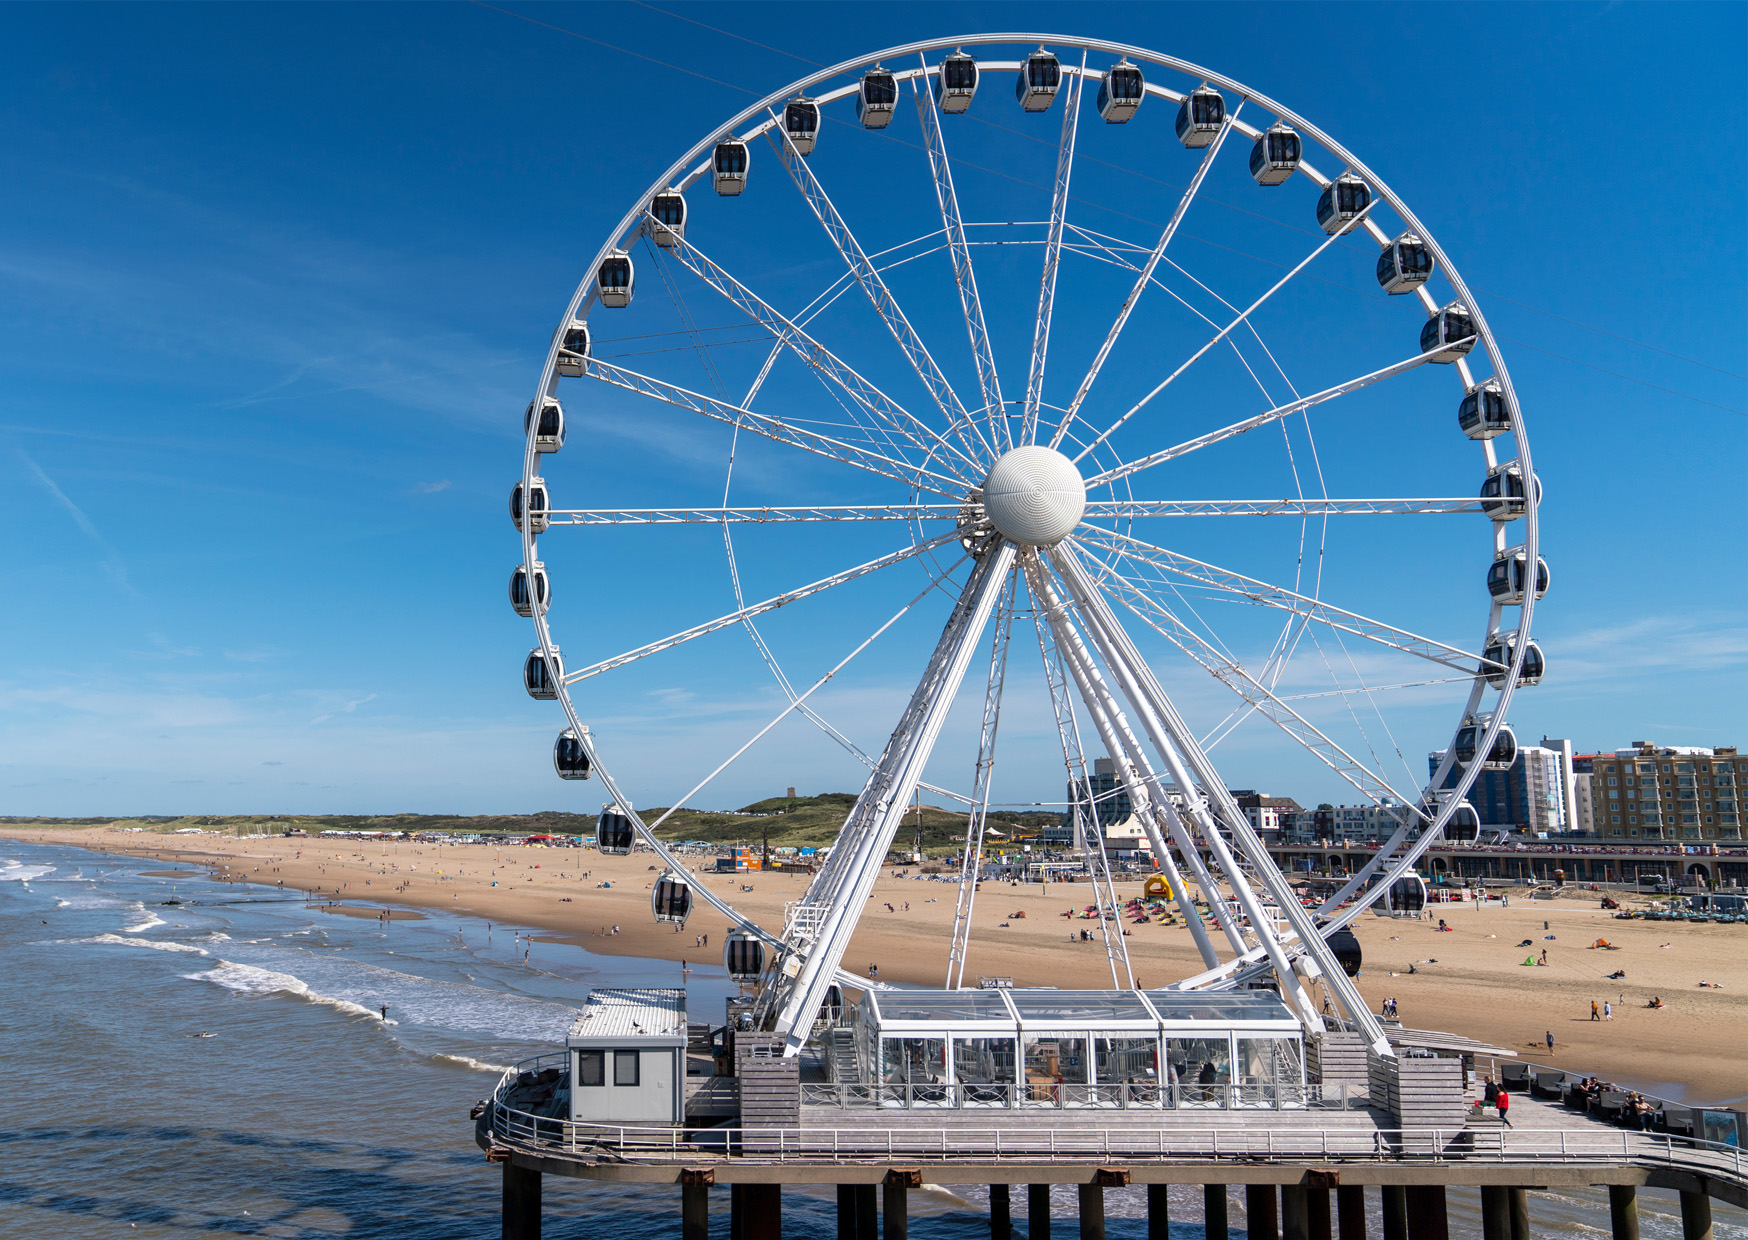
Prohlédněte si následující galerii a rozhodněte, jaký druh pohybu vykonávají vyfotografovaná tělesa. Do pole pro odpověď napište písmeno T v případě translace, R v případě rotace, nebo S v případě složeného pohybu.
Pohybující se tělesa
Souvislost mezi silovým působením a pohybem hmotného bodu, resp. translací vyjadřuje druhý Newtonův zákon \(\sum_i\Vec{F}_i=m\Vec{a}\): působící síly mohou měnit rychlost tělesa. Tytéž síly mohou za určitých podmínek těleso také roztočit. Podívejme se na vztah mezi silami a otáčivým pohybem podrobněji.
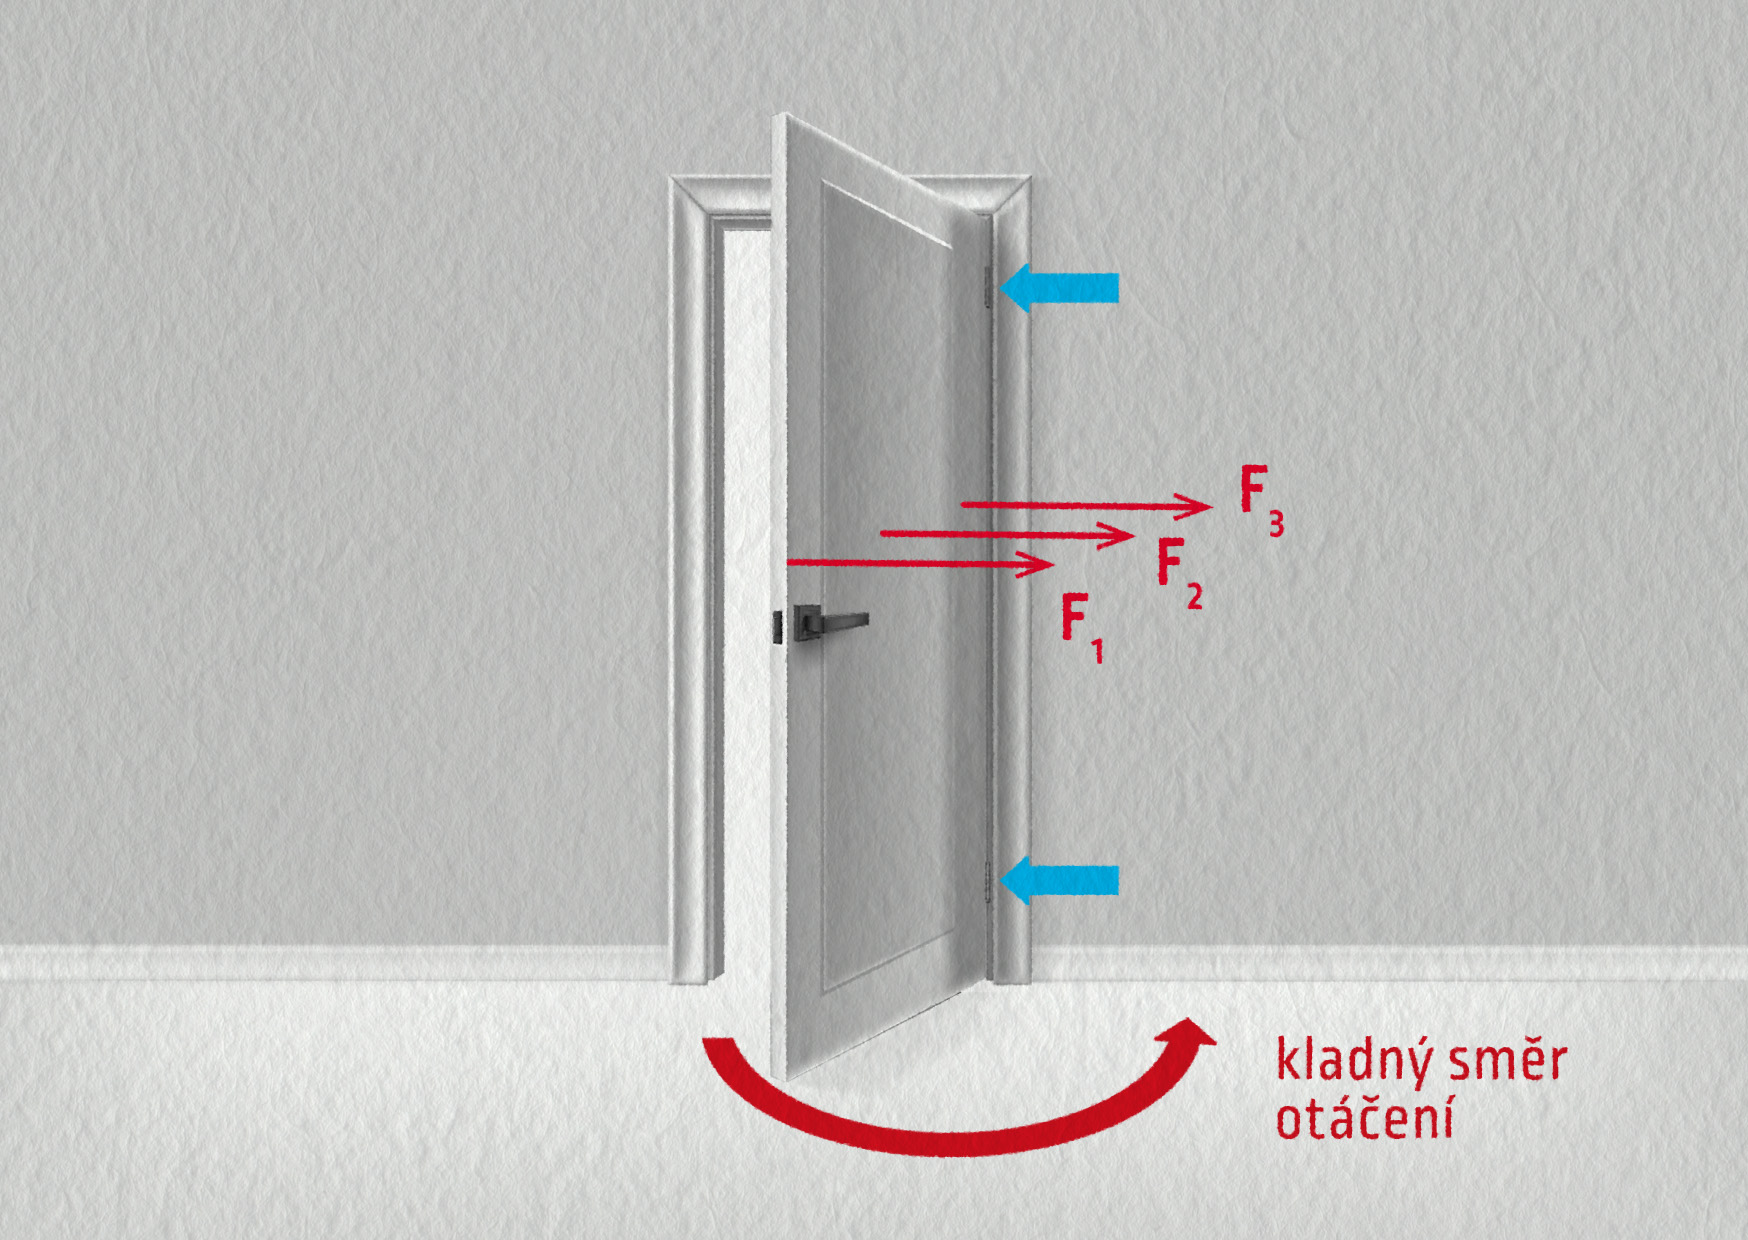
V situaci na obrázku 16.13 působí na dveře tři síly. Tyto síly sice mají stejnou velikost a stejný směr, ovšem každá z nich má jiný vliv na otáčení tělesa: síla \(\Vec{F}_1\), působící nejdál od svislé osy pantů, dveřmi otáčí nejvíce, naopak síla \(\Vec{F}_3\), působící přímo v ose otáčení, nemá žádný otáčivý účinek.
Zdroj
Z toho plyne, že síla samotná k pochopení a předvídání rotace nestačí a je třeba zohlednit i její polohu vůči ose otáčení. Proto definujeme veličinu moment síly, která dobře vystihuje schopnost těleso roztočit.
Definice momentu síly
\[ M_z = \pm rF \]\(M_z\) ... moment síly vzhledem k ose otáčení \(z\)
\(r\) ... rameno síly
\(F\) ... velikost síly
Moment síly je fyzikální veličina vyjadřující otáčivý účinek síly kolem dané osy. Konstruktéři automobilů jí říkají též „točivý moment“. Pokud chceme porovnávat účinky více sil na otáčení tělesa, musíme jejich momenty vždy vztahovat k téže ose – proto je praktické indexem vyznačit, o kterou osu se jedná, v našem případě osa \(z\), tedy \(M_z\).
Moment síly má jednotku newtonmetr N ⋅ m. Zapisujeme ji vždy jako N ⋅ m a nikdy jako m ⋅ N, aby nedošlo k záměně s milinewtony.
Jak jsme viděli v první motivační aktivitě, některé síly otáčí jedním směrem, jiné naopak – proto ještě než začneme momenty počítat, musíme si zvolit kladný směr otáčení. Je zvykem za kladný směr otáčení zvolit ten proti směru hodinových ručiček. Síla, která tělesem otáčí v kladném směru, bude mít kladný moment \(M_z\), síla otáčející v opačném směru pak záporný moment \(M_z\).
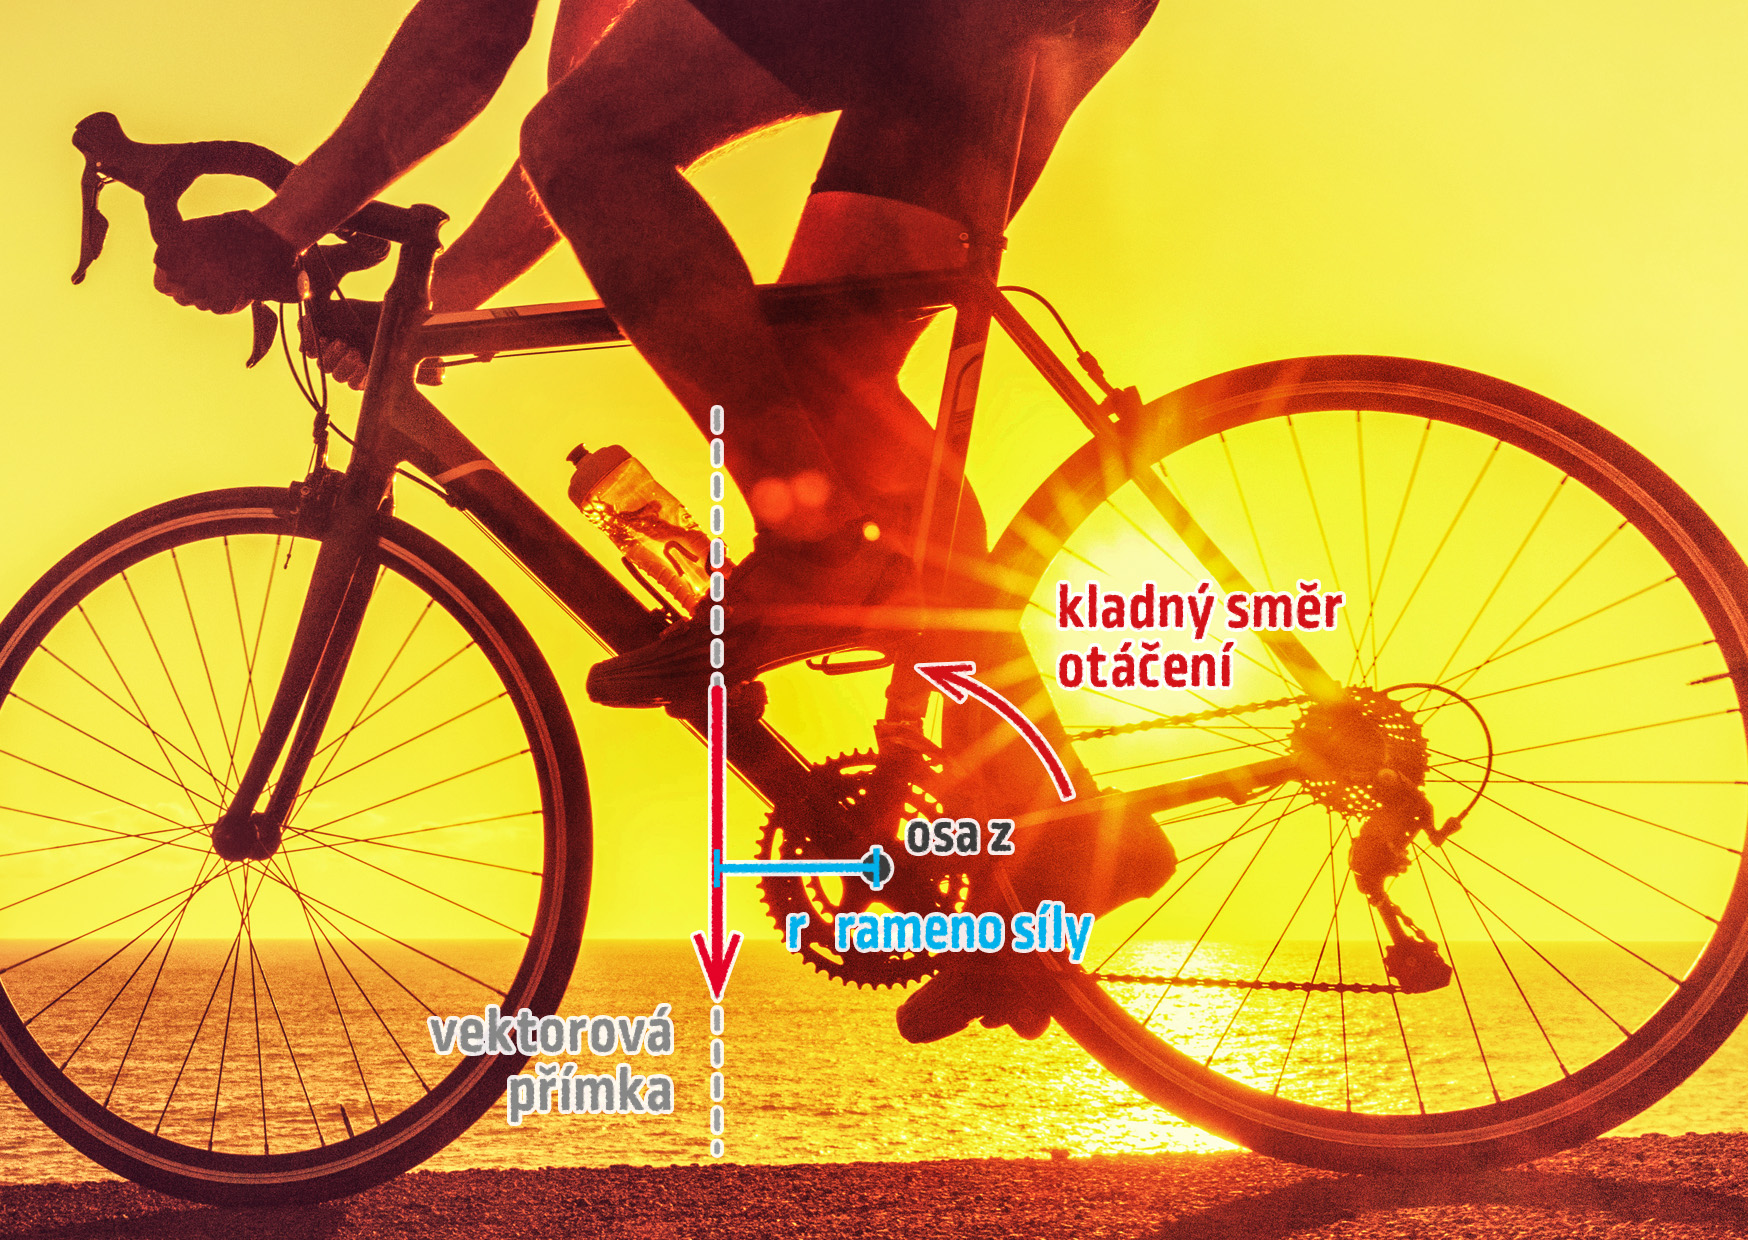
Rameno síly \(r\) je kolmá vzdálenost osy otáčení od přímky, na níž leží síla – viz obrázek 16.14.
Zdroj
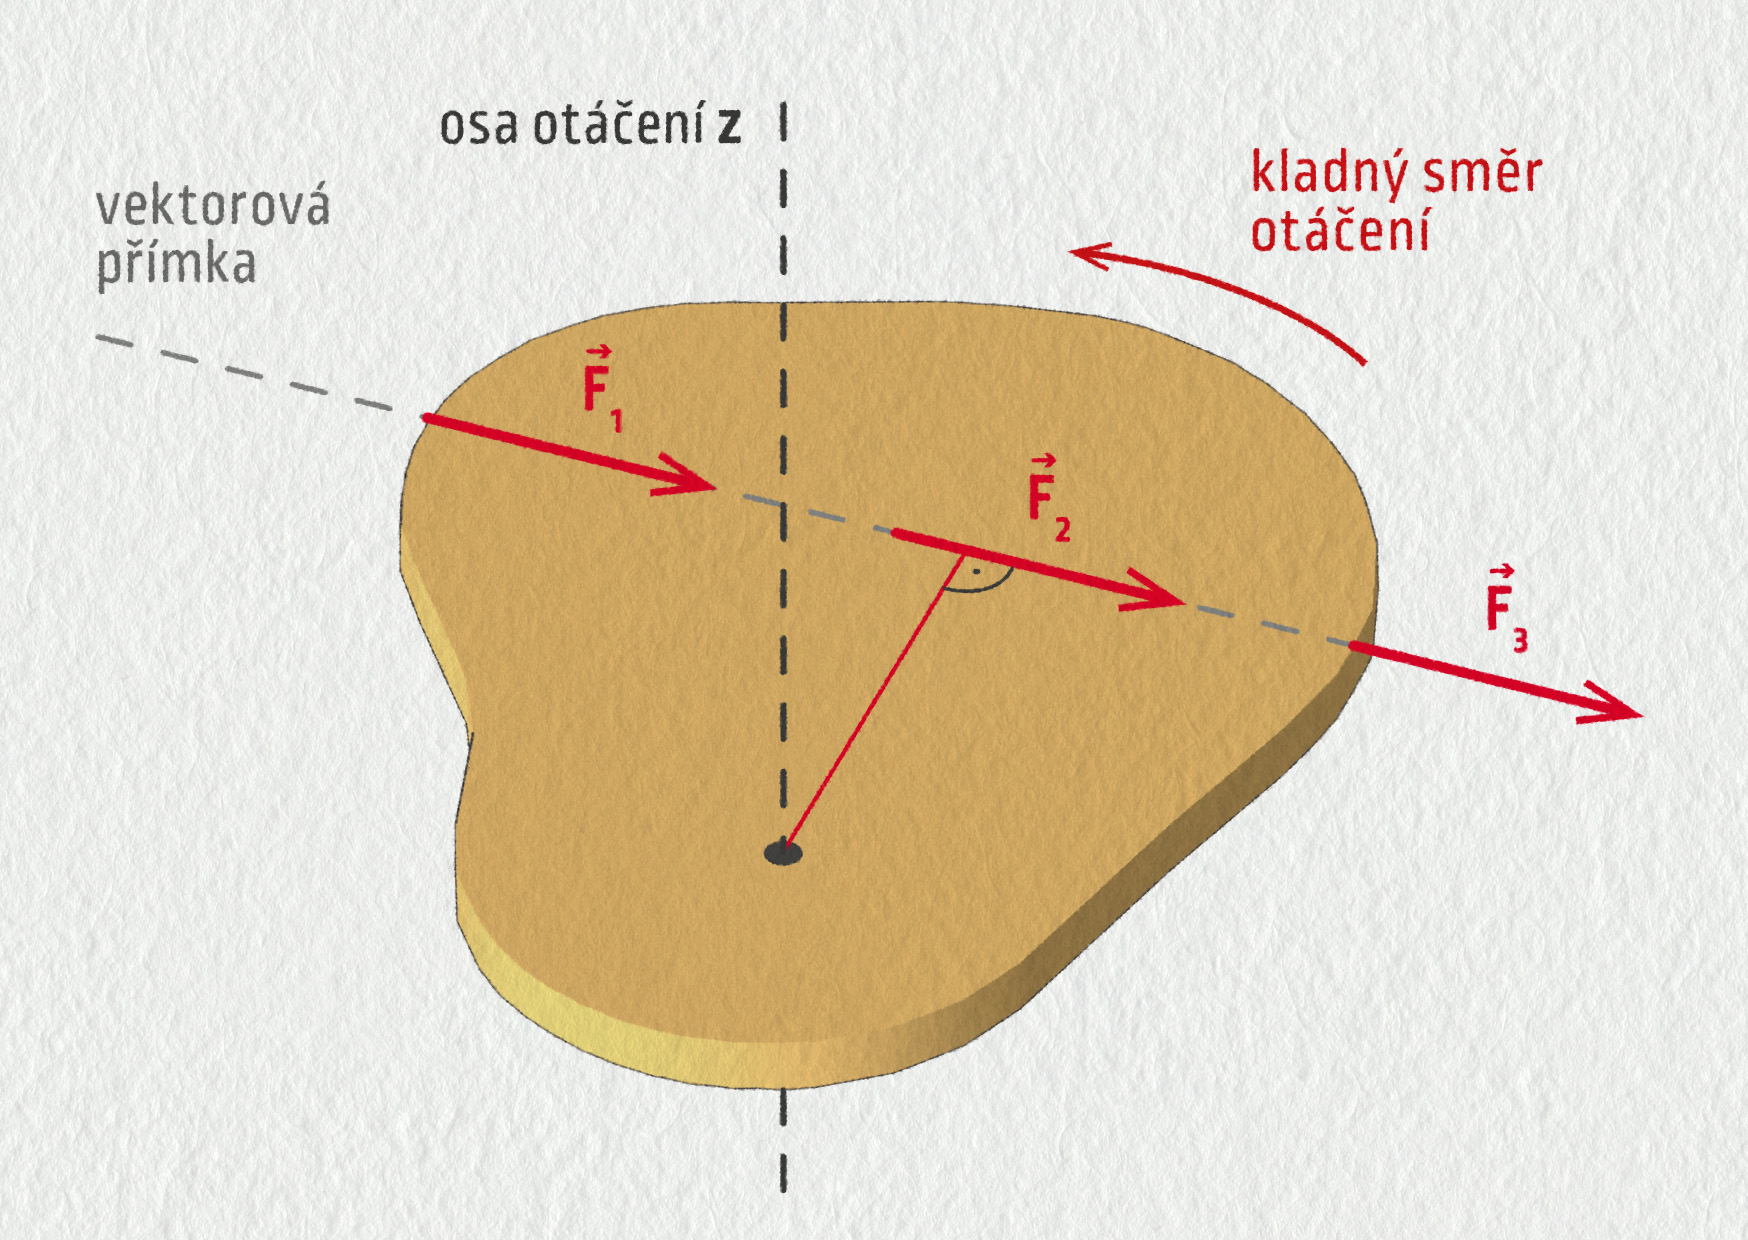
Rameno síly je poněkud zrádný pojem, protože nemusí automaticky znamenat vzdálenost osy otáčení a působiště síly. Jak vidíte na dalším obrázku 16.15, tři stejné síly \(\Vec{F}_1\), \(\Vec{F}_2\) a \(\Vec{F}_3\) mají různá působiště. Ale poněvadž se nacházejí na jediné společné přímce, mají všechny stejné rameno r, a tím pádem i stejný otáčivý účinek: \(M_{z1}=M_{z2}=M_{z3}\).
Zdroj
Pokud přímka, na které síla leží, protíná osu otáčení \(z\), nemá tato síla na těleso žádný otáčivý účinek.
Kontrolní otázka
 Poznámka na okraj: Moment síly – zobecnění
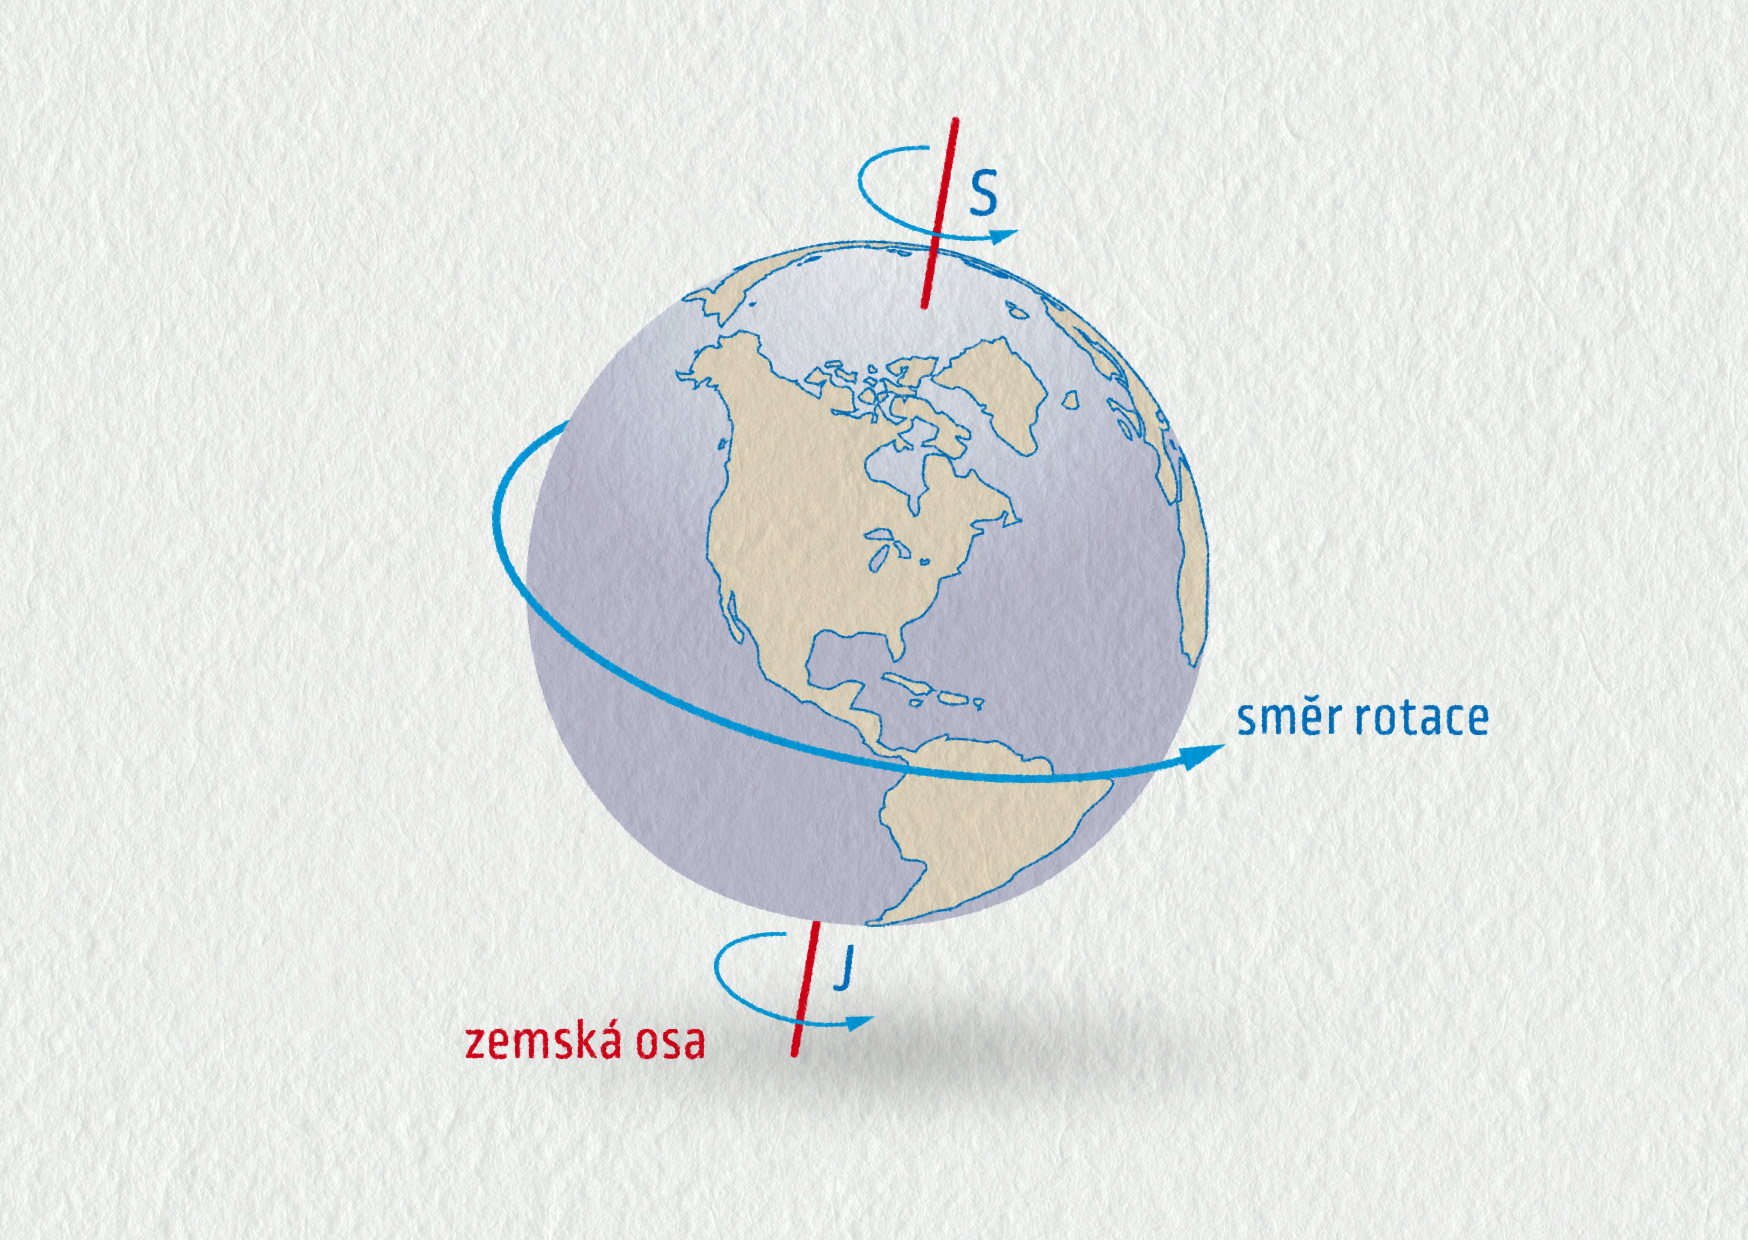
Moment síly jsme zavedli pro otáčení tělesa kolem pevné osy. Může se ovšem stát, že osa otáčení není v prostoru nijak „upevněna“. Například Země se otáčí vlastní setrvačností kolem osy procházející póly. Vliv Slunce, Měsíce a ostatních planet má za následek, že směr osy rotace Země se periodicky mění a do původního směru se osa vrátí za zhruba 26 000 let.
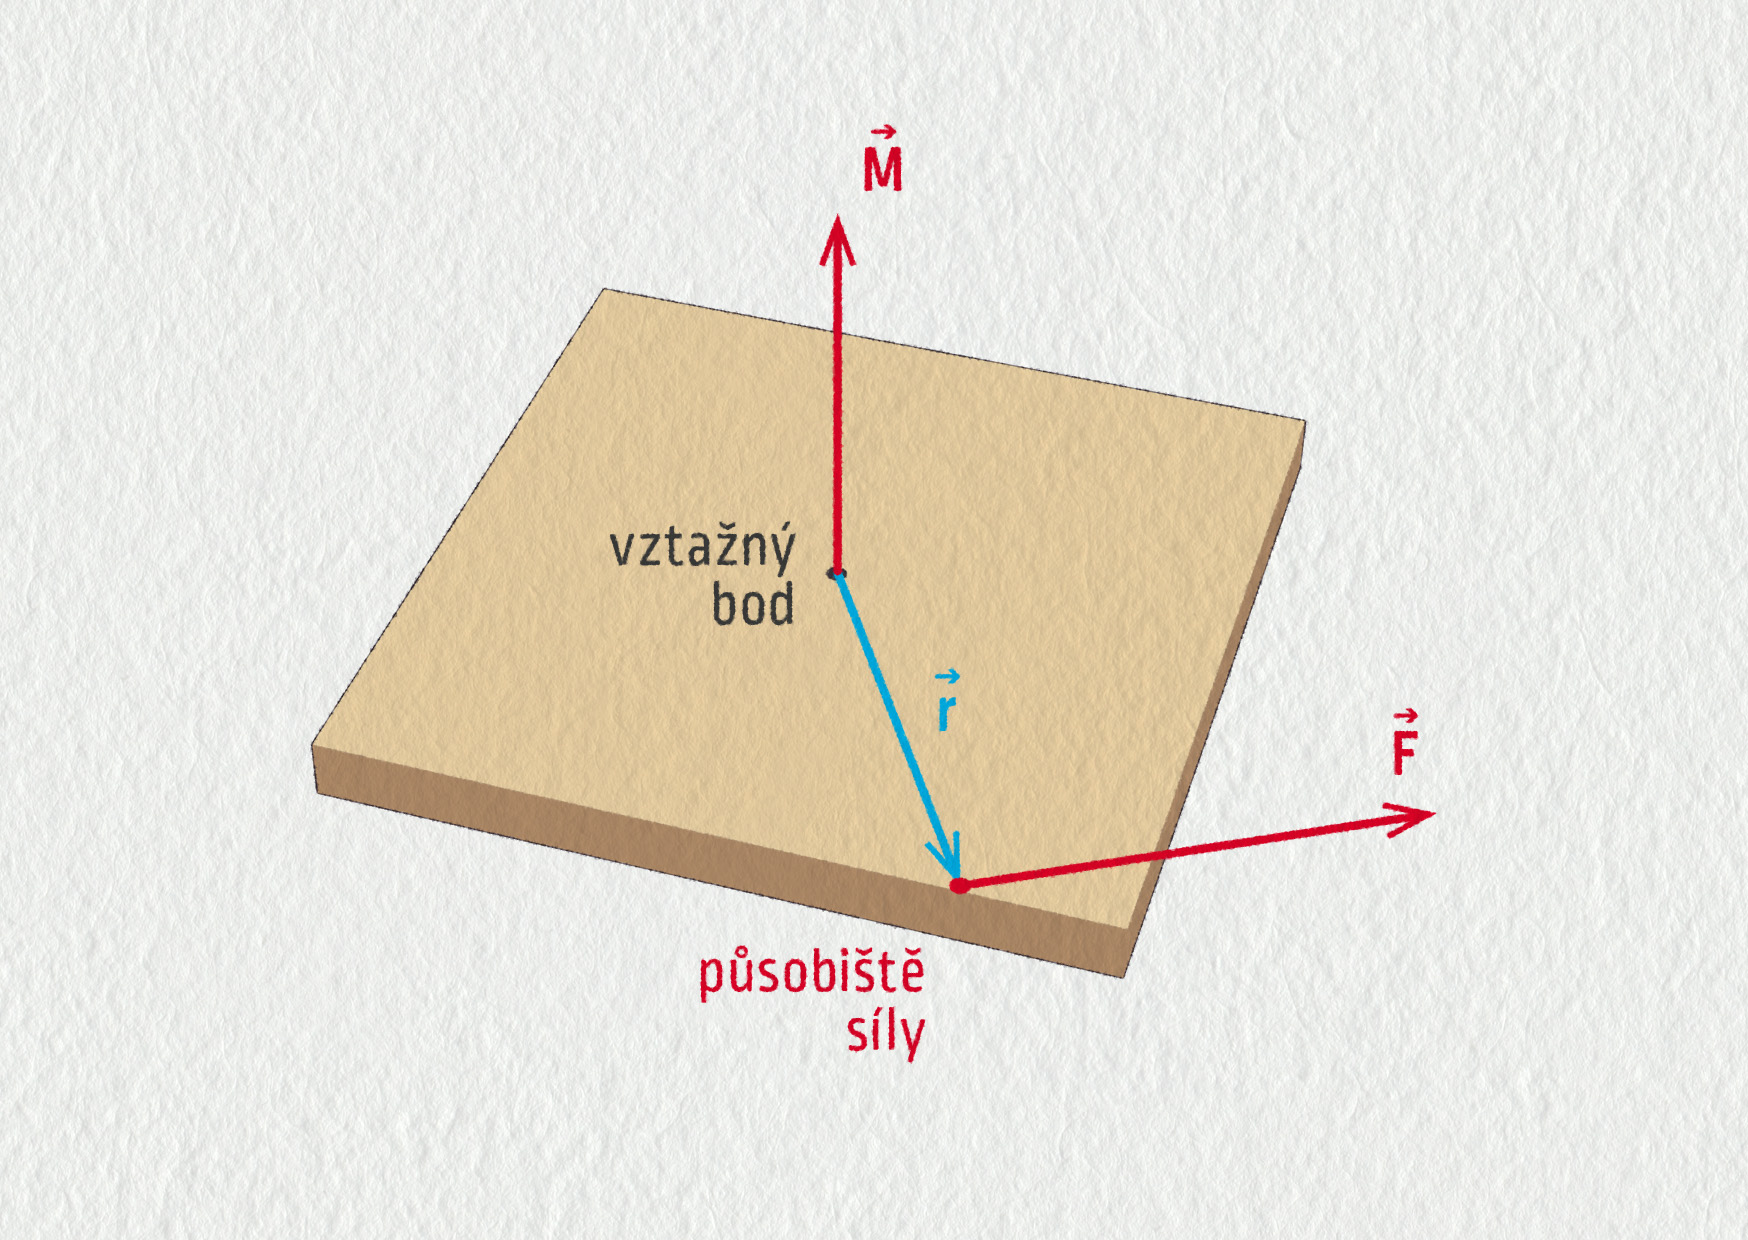
K popisu a pochopení těchto jevů je třeba zavést moment síly vzhledem k určitému bodu a definovat jej jako vektorovou veličinu. Moment síly se zavádí vztahem \(\Vec{M}_A=\Vec{r}\times\Vec{F}\), kde \(\Vec{M}_A\) je moment síly \(\Vec{F}\) vzhledem k bodu A a \(\Vec{r}\) vektor spojující bod A a působiště síly \(\Vec{F}\). Symbol × označuje vektorový součin dvou vektorů.
Zdroj
V případě rotace kolem pevné osy \(z\) má \(M_z\), zavedený ve výkladu, význam z-ové složky takto obecněji definovaného momentu \(\Vec{M}\).
Že se naše Země otáčí kolem svojí osy, vědí už žáci na základní škole. Ale proč se vlastně otáčí? A co ji pohání po miliony let?
Zdroj
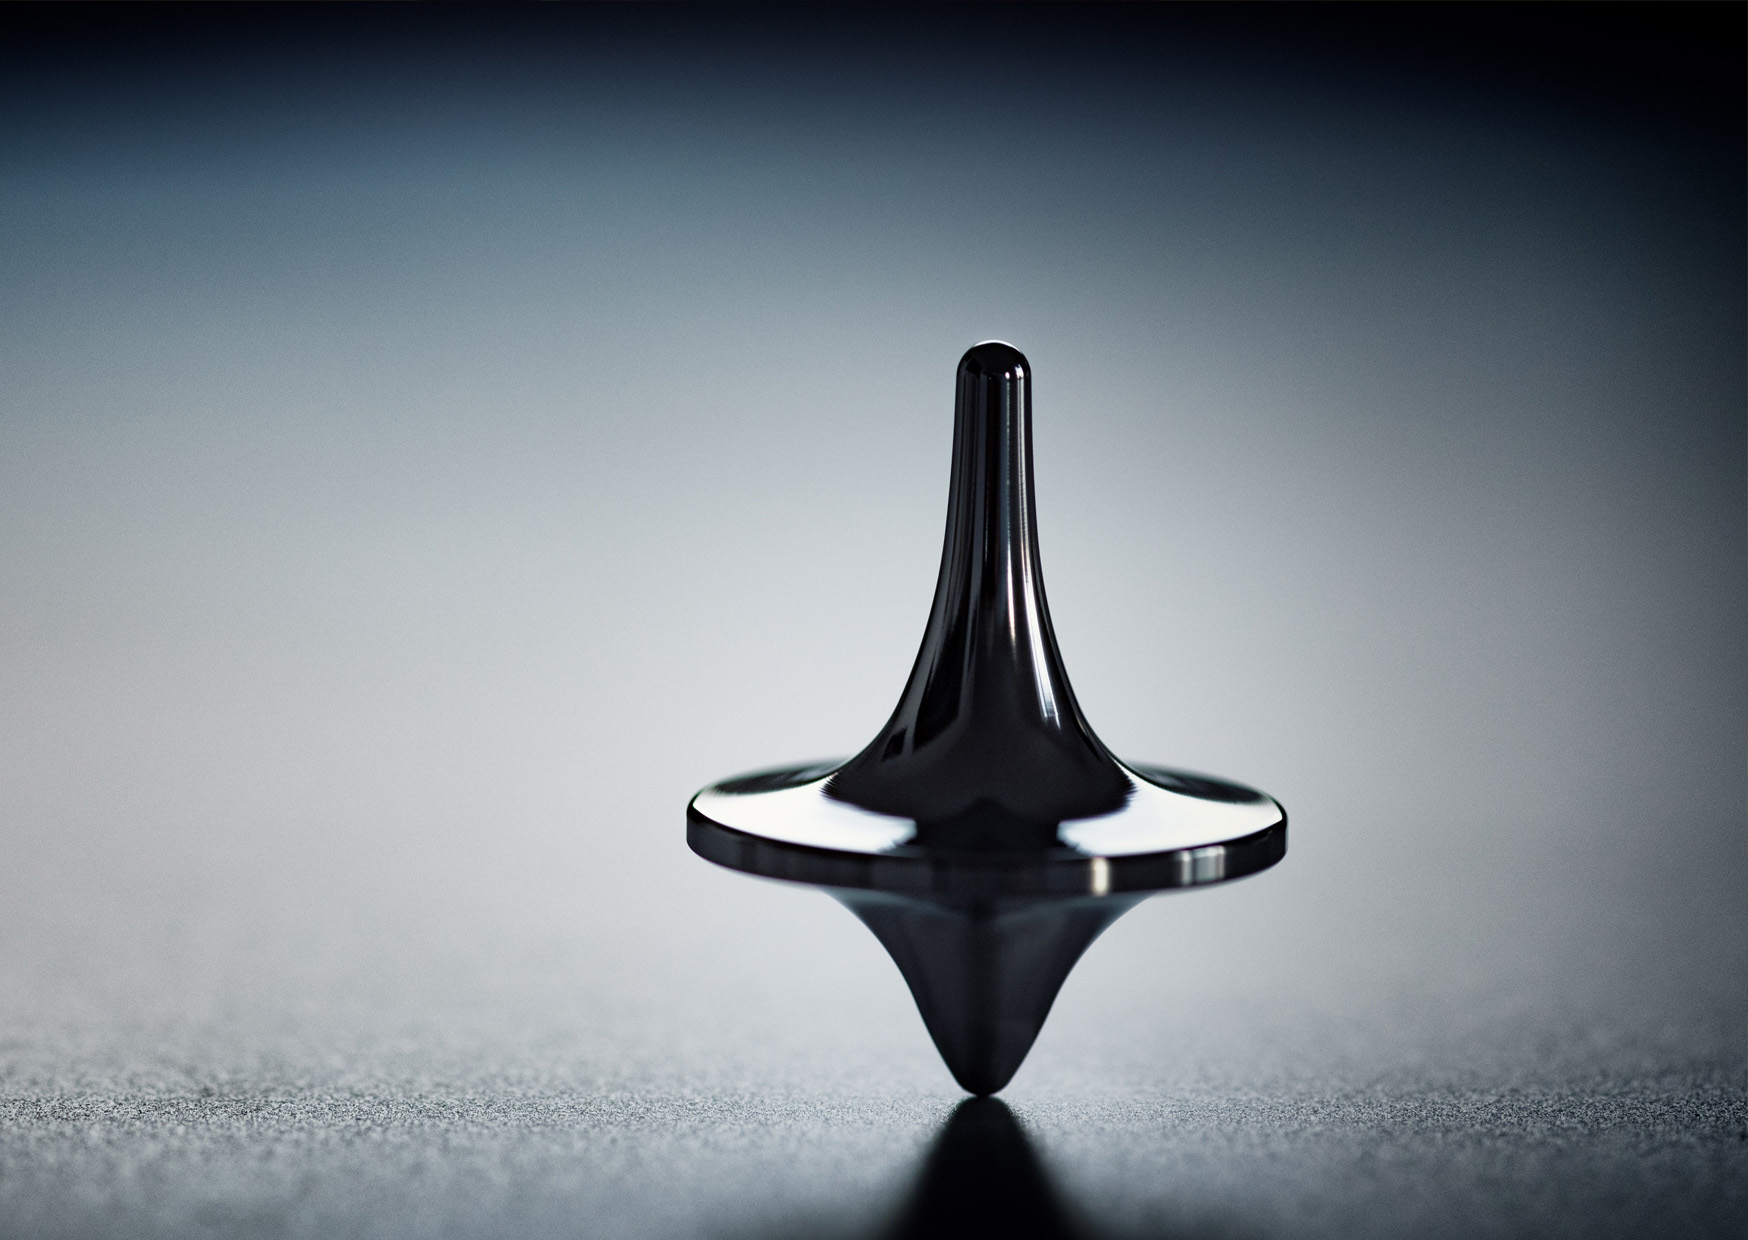
Kdo pečlivě četl 5. kapitolu, už tuší, jak je to ve skutečnosti, a vidí, že předchozí otázka je poněkud zavádějící. V 5. kapitole jsme diskutovali o příčinách pohybu a zjistili jsme důležitou skutečnost: tělesa setrvávají v pohybovém stavu, v jakém byla na začátku pozorování, pokud se silové působení vyruší. Puk ležící na ledové ploše se sám od sebe nemůže dát do pohybu. Puk již klouzající po ledu má tendenci setrvávat ve svém rovnoměrném přímočarém pohybu, dokud nenarazí na hokejku, mantinel nebo dokud jeho pohyb nebude zbržděn třecí silou. Nepřekvapí nás tedy, že podobně to bude fungovat i při rotaci. Tělesa setrvávají v původním pohybovém stavu. Například hračka zvaná káča se sama od sebe nemůže roztočit a do pohybu se dá až díky působení síly ruky (s nenulovým momentem). A jakmile se již jednou pohybuje, točí se vlastní setrvačností tak dlouho, dokud ji moment třecí nebo jiné síly nezpomalí.
Zdroj
Podobně ani Země nepotřebuje ke svému otáčení žádný pohon, otáčí se miliardy let vlastní setrvačností a bude se i nadále otáčet, dokud ji vnější síly s nenulovým momentem nezpomalí! Tyto úvahy zobecňuje následující momentová věta.
Momentová věta
Těleso setrvává v klidu nebo se otáčí stálou úhlovou rychlostí, právě když je výsledný moment sil působících na toto těleso nulový.
\[\omega = \hbox{konst.}\quad\Leftrightarrow\quad \sum_i M_{zi} = 0 \]Momentová věta je analogií prvního Newtonova zákona pro otáčivý pohyb. Pokud se těleso neotáčí, je jeho úhlová rychlost nulová (\(\omega=0=\hbox{konst.}\)).
Velmi často na vybrané těleso působí více sil současně a každá může mít na těleso jiný otáčivý účinek. Výsledný moment získáme sečtením momentů jednotlivých sil
\[ \sum_i M_{zi} = M_{z1} + M_{z2} + M_{z3} + \dots, \]musíme ovšem vztahovat všechny momenty k téže ose \(z\) a respektovat znaménka jednotlivých momentů podle naší volby kladného směru otáčení.
Podmínka, že je výsledný moment nulový, znamená, že se momenty působících sil vzájemně vyruší. Jinými slovy, součet momentů sil otáčejících tělesem v kladném směru je stejně velký jako součet momentů sil otáčejících tělesem v záporném směru.
Momentová věta platí pro otáčení kolem osy, která v inerciální vztažné soustavě nemění svůj směr.
 Příklad 1
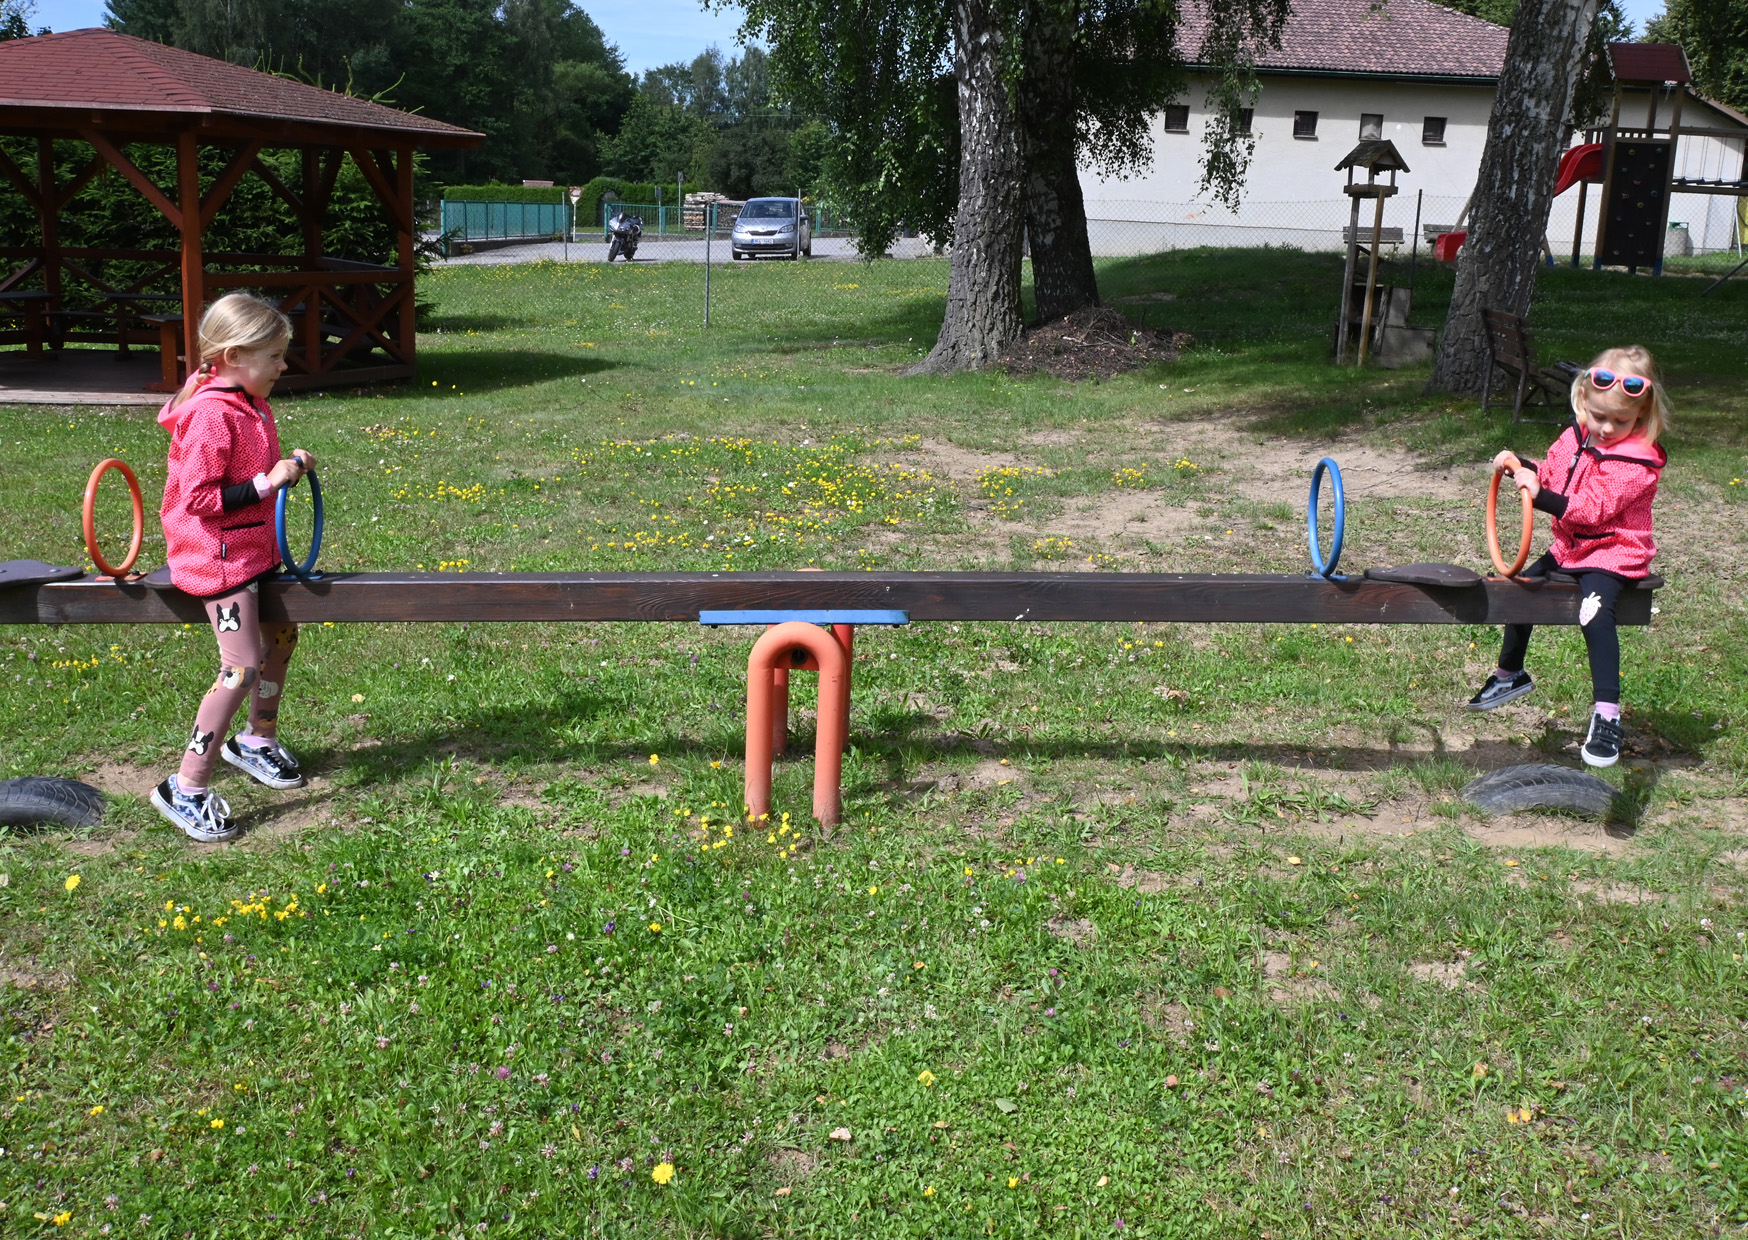
Houpačka je tvořena trámkem o hmotnosti 15 kg, který se může volně otáčet kolem svého těžiště – viz obrázek 16.20. Adélka působí na trámek silou 170 N vlevo ve vzdálenosti 1,1 m od osy otáčení, Bára silou 130 N vpravo ve vzdálenosti 1,4 m od osy otáčení. Za kladný směr otáčení zvolíme ten prosti směru chodu hodinových ručiček.
Určete síly působící na trámek a jejich momenty vzhledem k ose otáčení houpačky. Bude houpačka setrvávat v rovnováze?
Zdroj
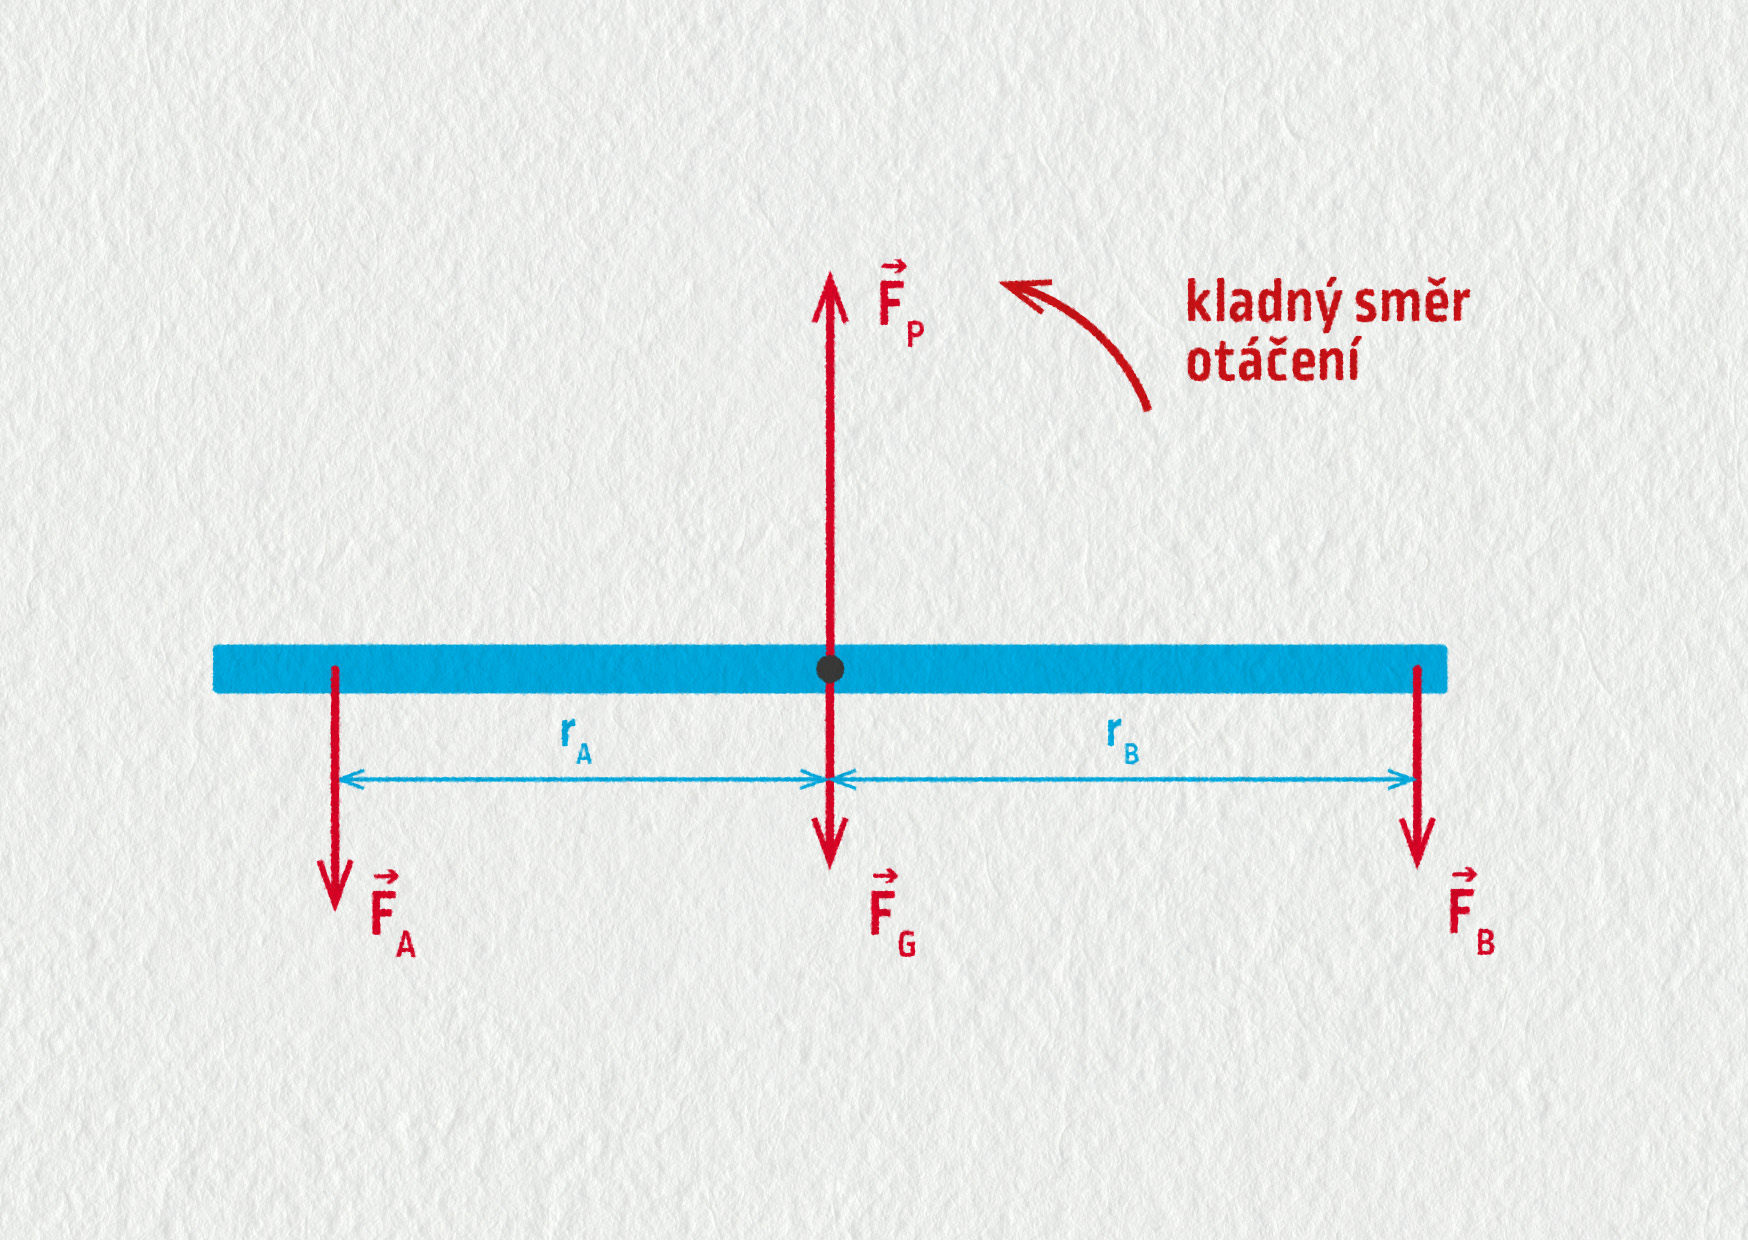
Na trámek působí čtyři svislé síly:
- tlaková síla vyvolaná Adélkou FA = 170 N směrem dolů,
- tlaková síla vyvolaná Bárou FB = 130 N směrem dolů,
- tíhová síla trámku FG = 150 N směrem dolů,
- tlaková síla vyvolaná podpěrou (osou) FP směrem vzhůru.
Těžiště trámku se nepohybuje, proto se podle prvního Newtonova zákona musí působící síly vyrušit: FP = FA + FB + FG = 450 N.
Zdroj
Momenty sil vzhledem k těžišti určíme z definice \( M_z = \pm rF \):
- MzA = + 187 Nm,
- MzB = – 182 Nm,
- MzG = 0 Nm,
- MzP = 0 Nm.
Součet momentů působících sil je +5 Nm. Třebaže se síly vzájemně vyruší, jejich momenty nikoli. Houpačka není v rovnováze, má tendenci se otáčet směrem k Adélce.
Poznámka na okraj: Co když se momenty nevyruší?
Pokud se momenty nevyruší, úhlová rychlost otáčení tělesa kolem pevné osy se bude měnit, takže rotace tělesa se bude zrychlovat, nebo zpomalovat. V tomto případě má smysl definovat úhlové zrychlení \(\varepsilon=\Delta\omega/\Delta t\) jakožto změnu úhlové rychlosti za časovou jednotku. Potom platí
\[ \sum_i M_{zi}=J\varepsilon\;, \]kde konstanta \(J\) se nazývá moment setrvačnosti a charakterizuje rozložení hmoty kolem osy otáčení \(z\). O momentu setrvačnosti se dočtete více v podkapitole 16.5 věnované rotační kinetické energii.
Působištěm tíhové síly \(\Vec{F}_\mathrm{G}\) je těžiště. Tíhová síla je výslednice gravitační síly působící na těleso u povrchu Země a odstředivé síly, která je dána rotací Země. Přesnější vysvětlení najdete v 17. kapitole. Podívejme se nyní podrobněji, jak je to s jejím působištěm a jak se dá prakticky i výpočtem najít poloha těžiště.
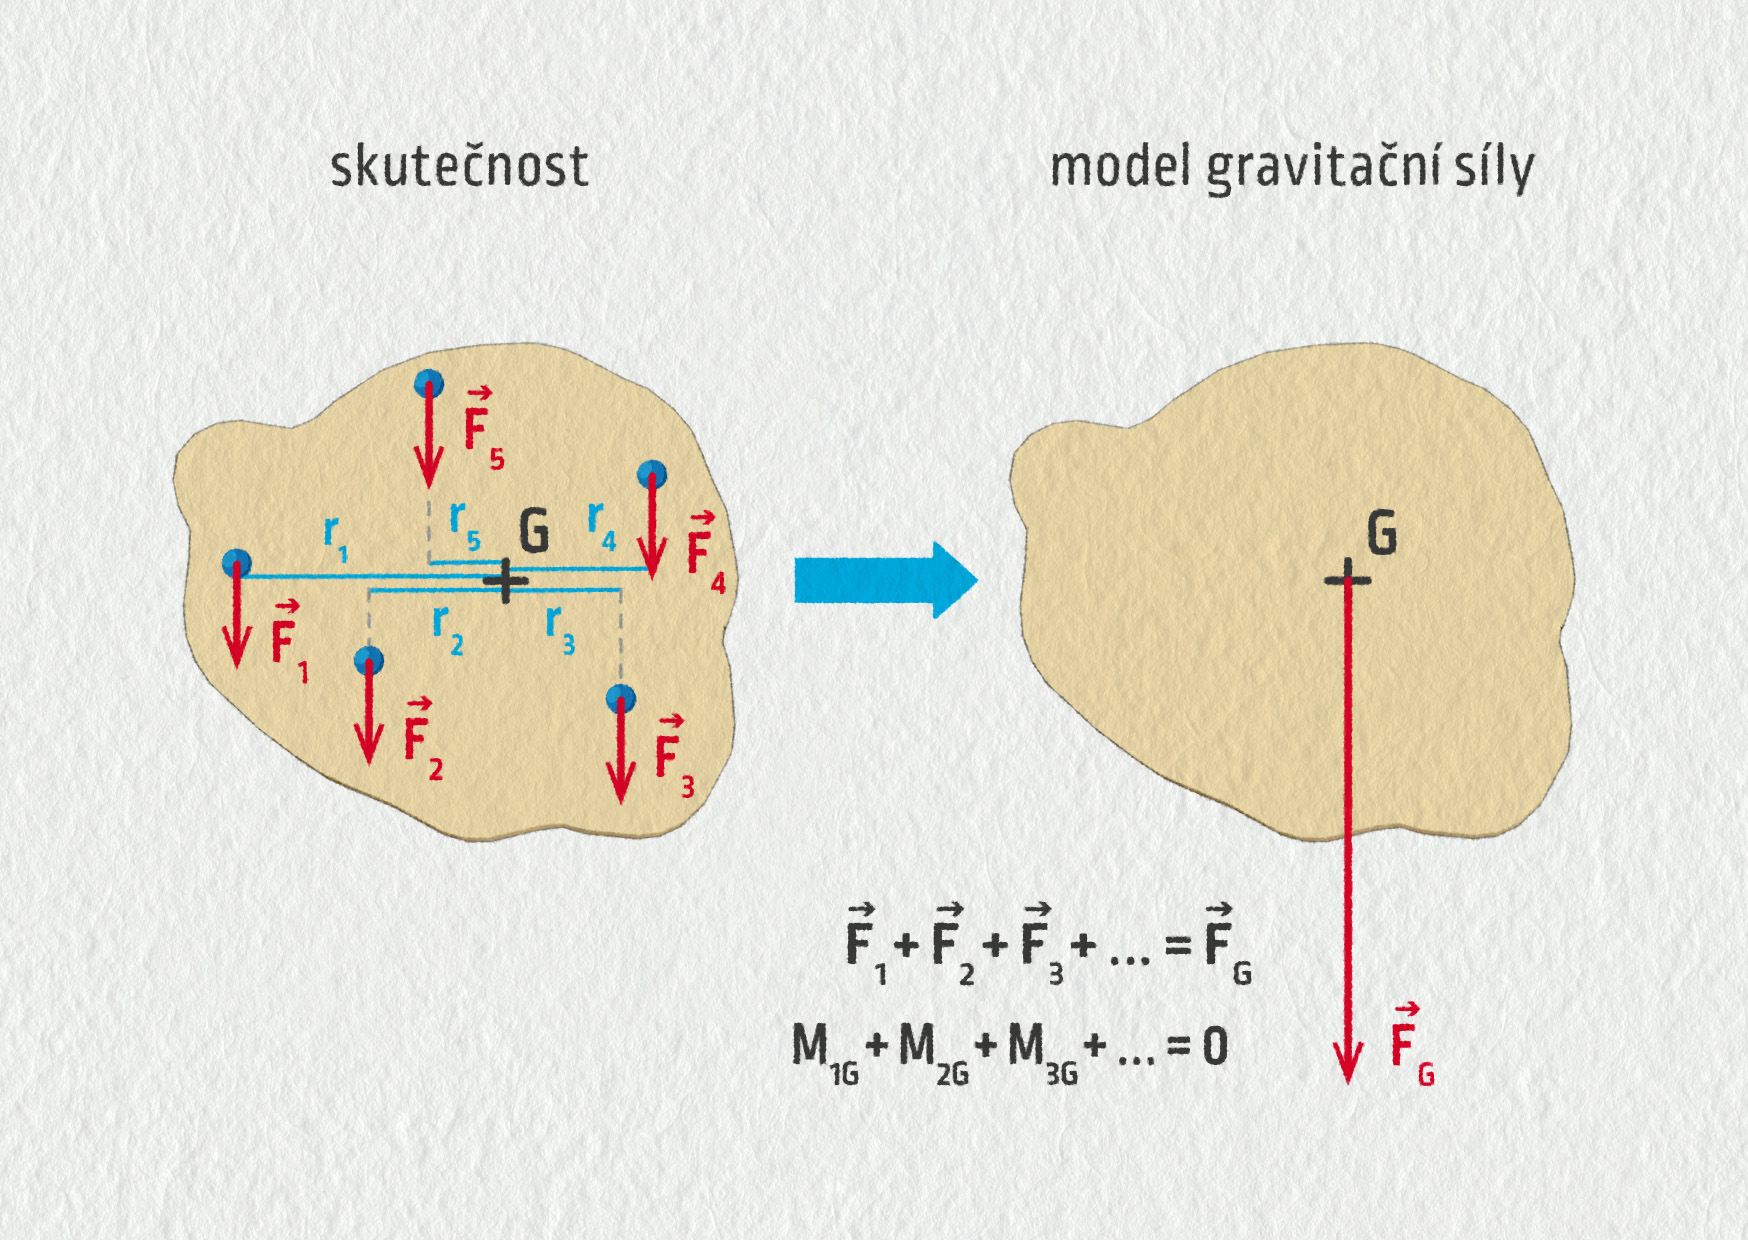
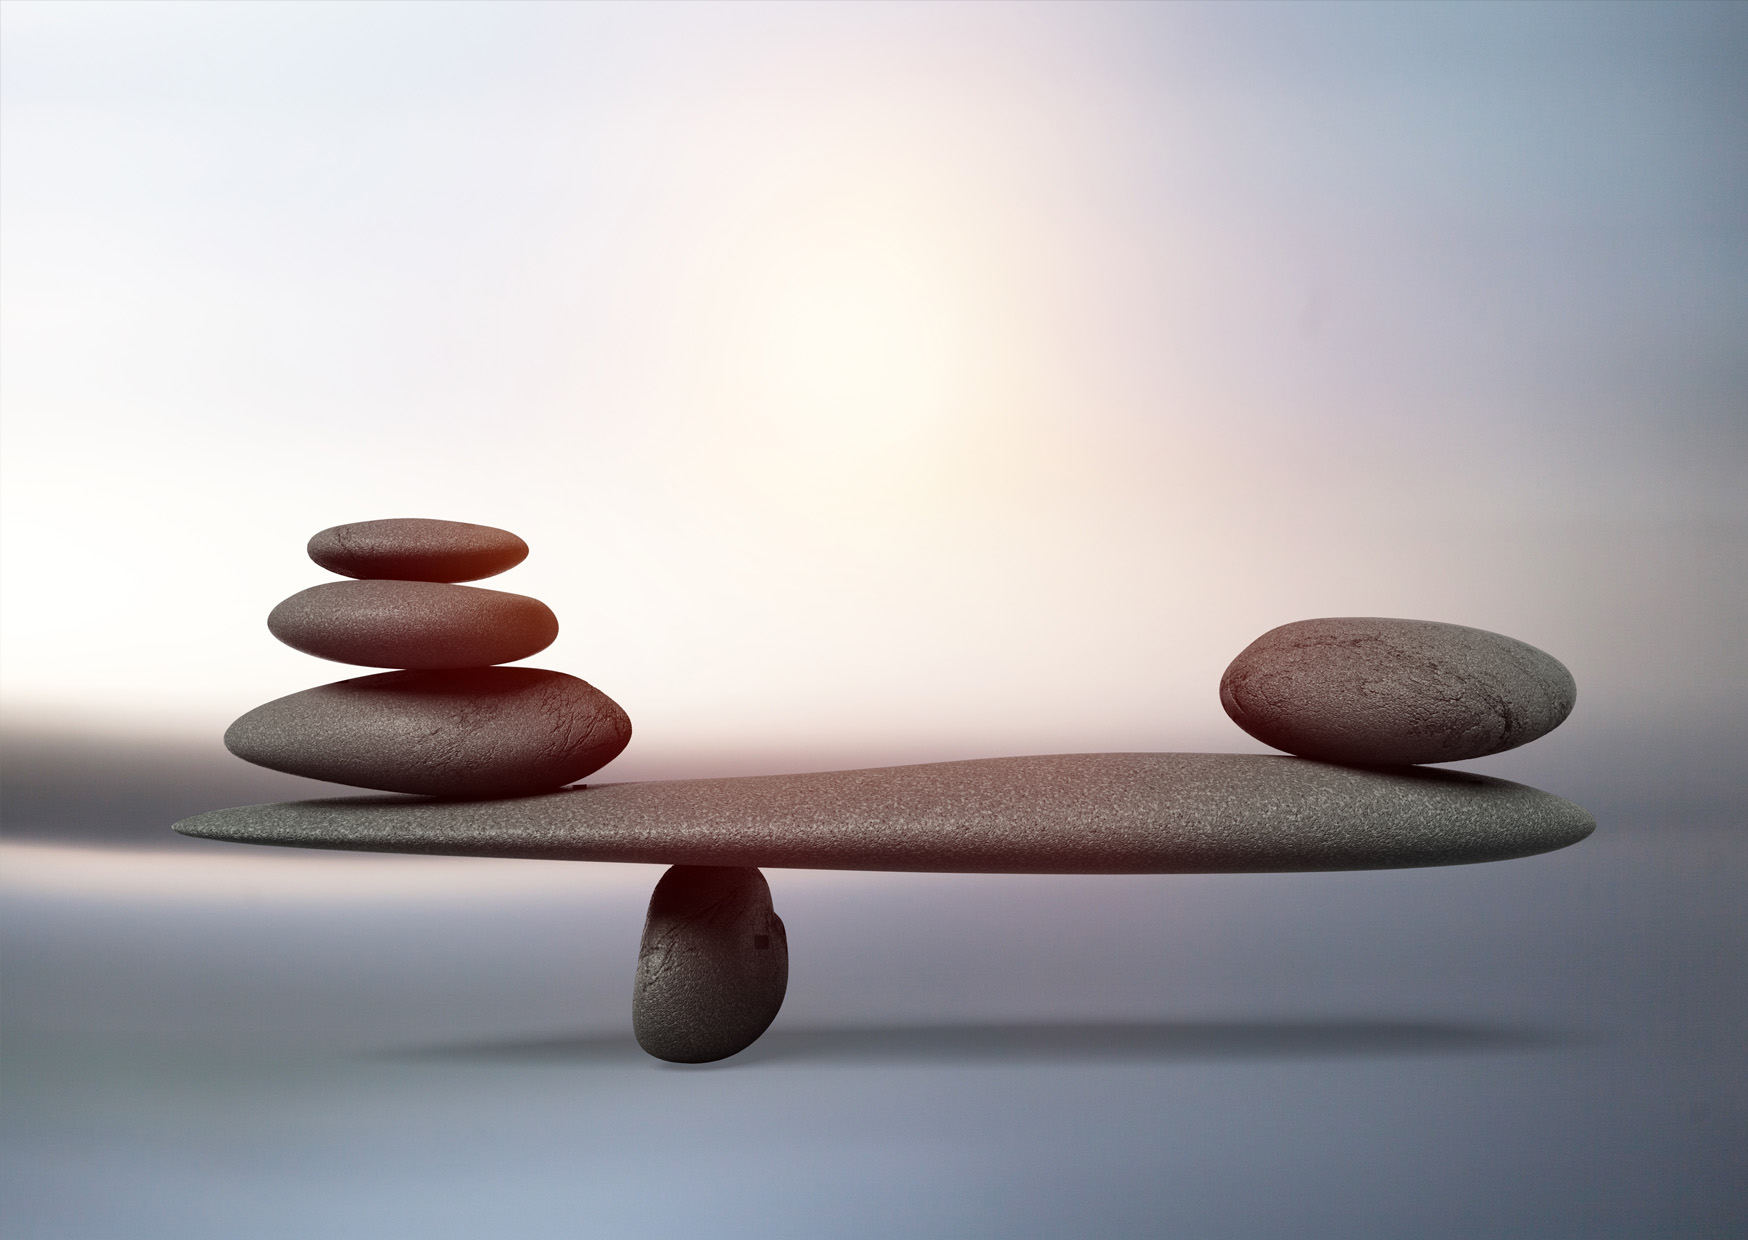
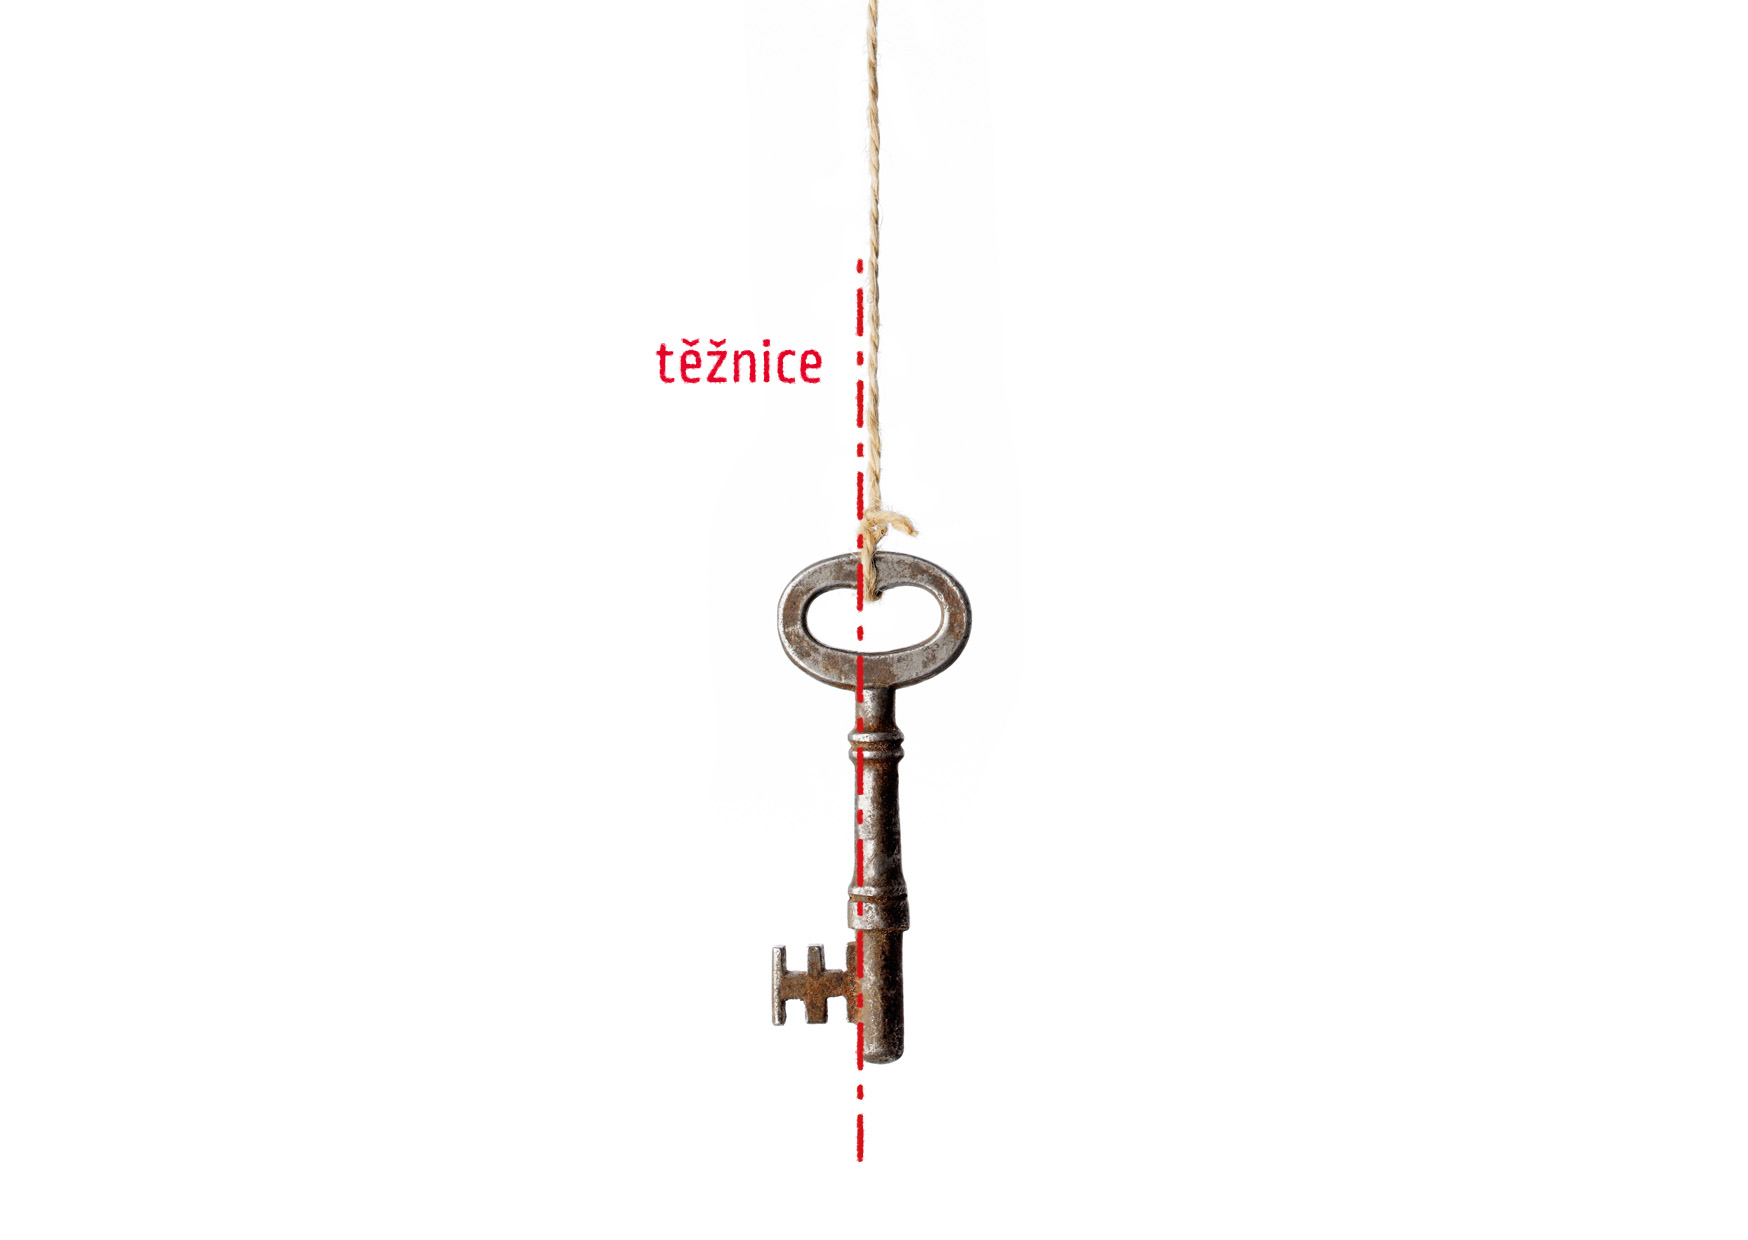
Těžiště tělesa budeme značit písmenem G (center of gravity, le centre de gravité). Pro dané těleso je to jediný bod, vůči kterému má gravitační působení nulový otáčivý účinek. Jak je znázorněno na obrázku 16.21, gravitační síla ve skutečnosti působí na každý atom tělesa. Atomů je ovšem v tělese obrovské množství, např. v 1 cm3 železa je jich řádově 1023. Z praktických důvodů proto tyto mikroskopické síly nahrazujeme jediným vektorem \(\Vec{F}_\mathrm{G}\), jehož působištěm je těžiště. Těžiště G má tu vlastnost, že momenty všech mikroskopických gravitačních sil vztažené k ose procházející bodem G se dohromady přesně vyruší.
Zdroj
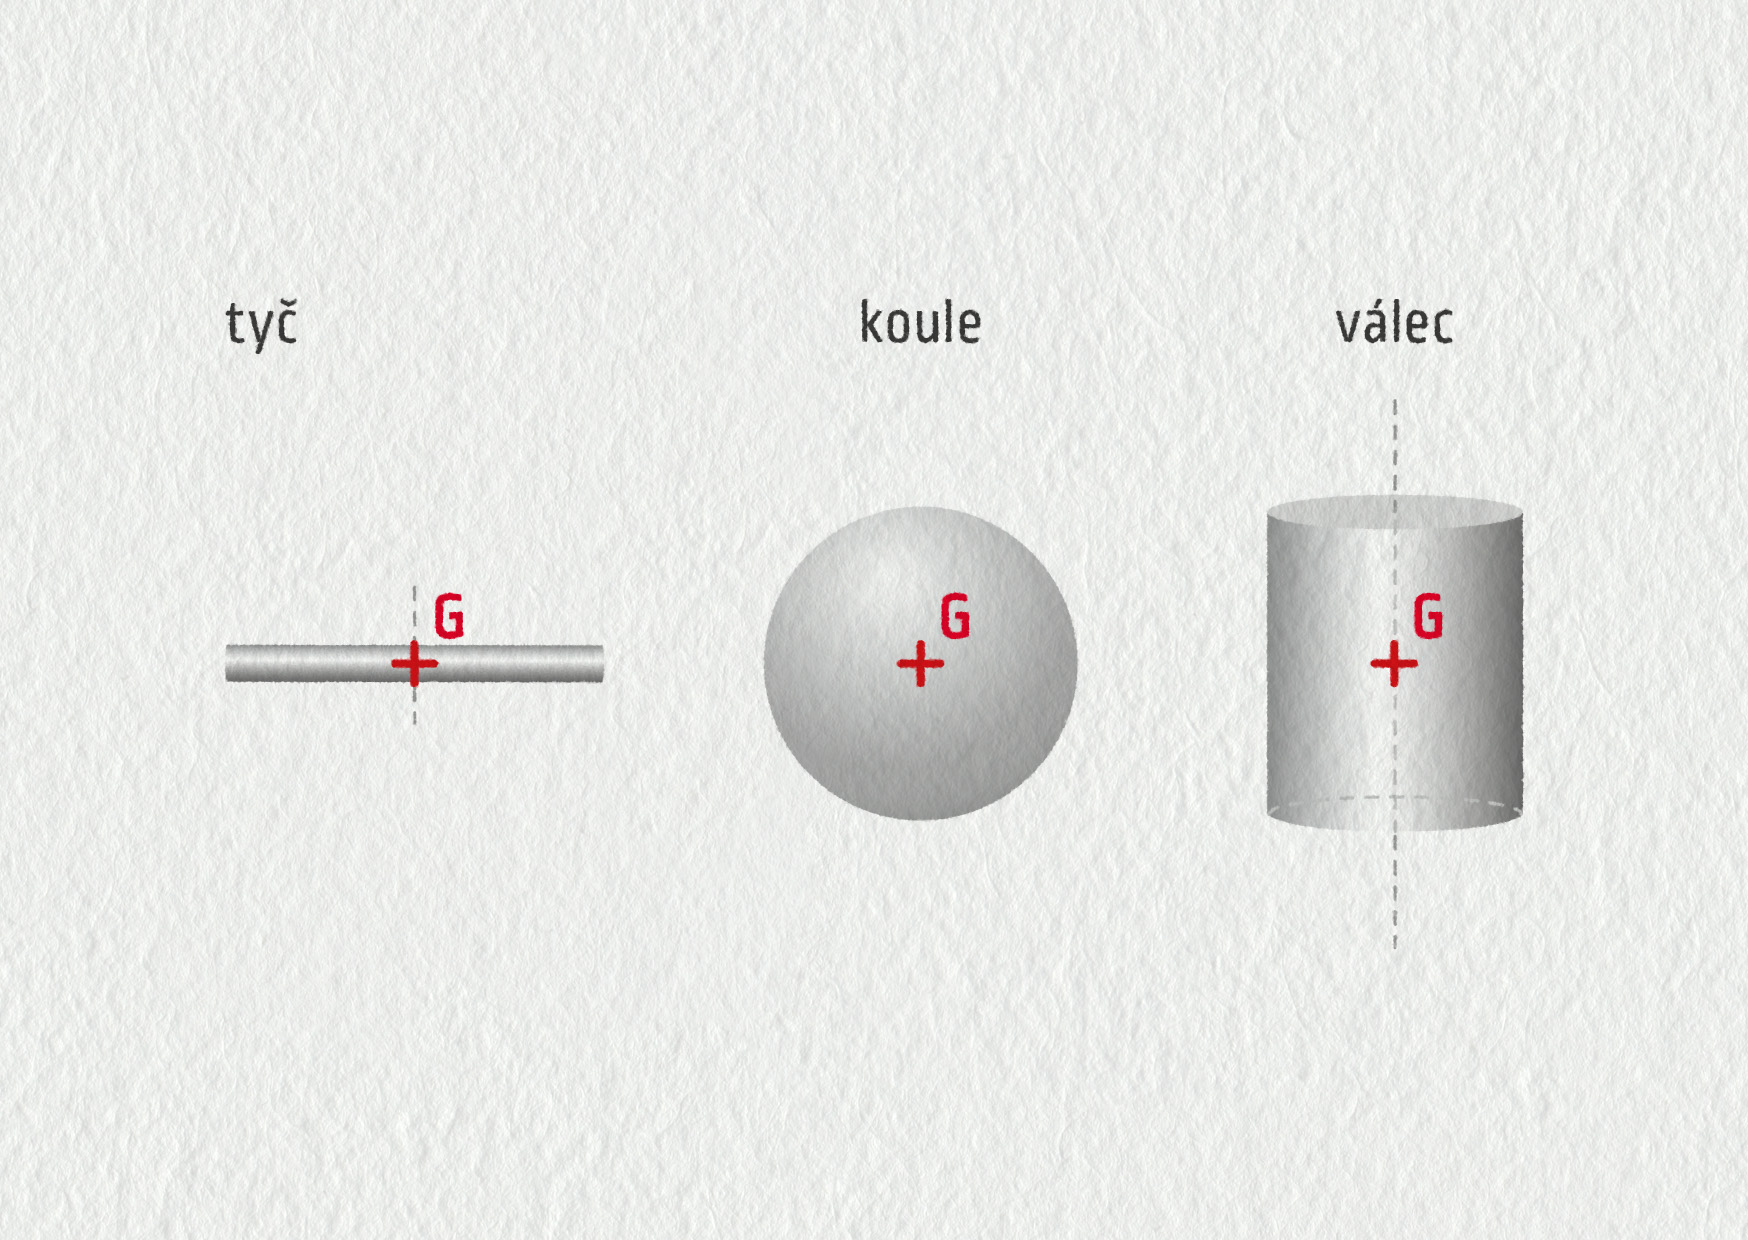
Jak prakticky najít polohu těžiště
Zdroj
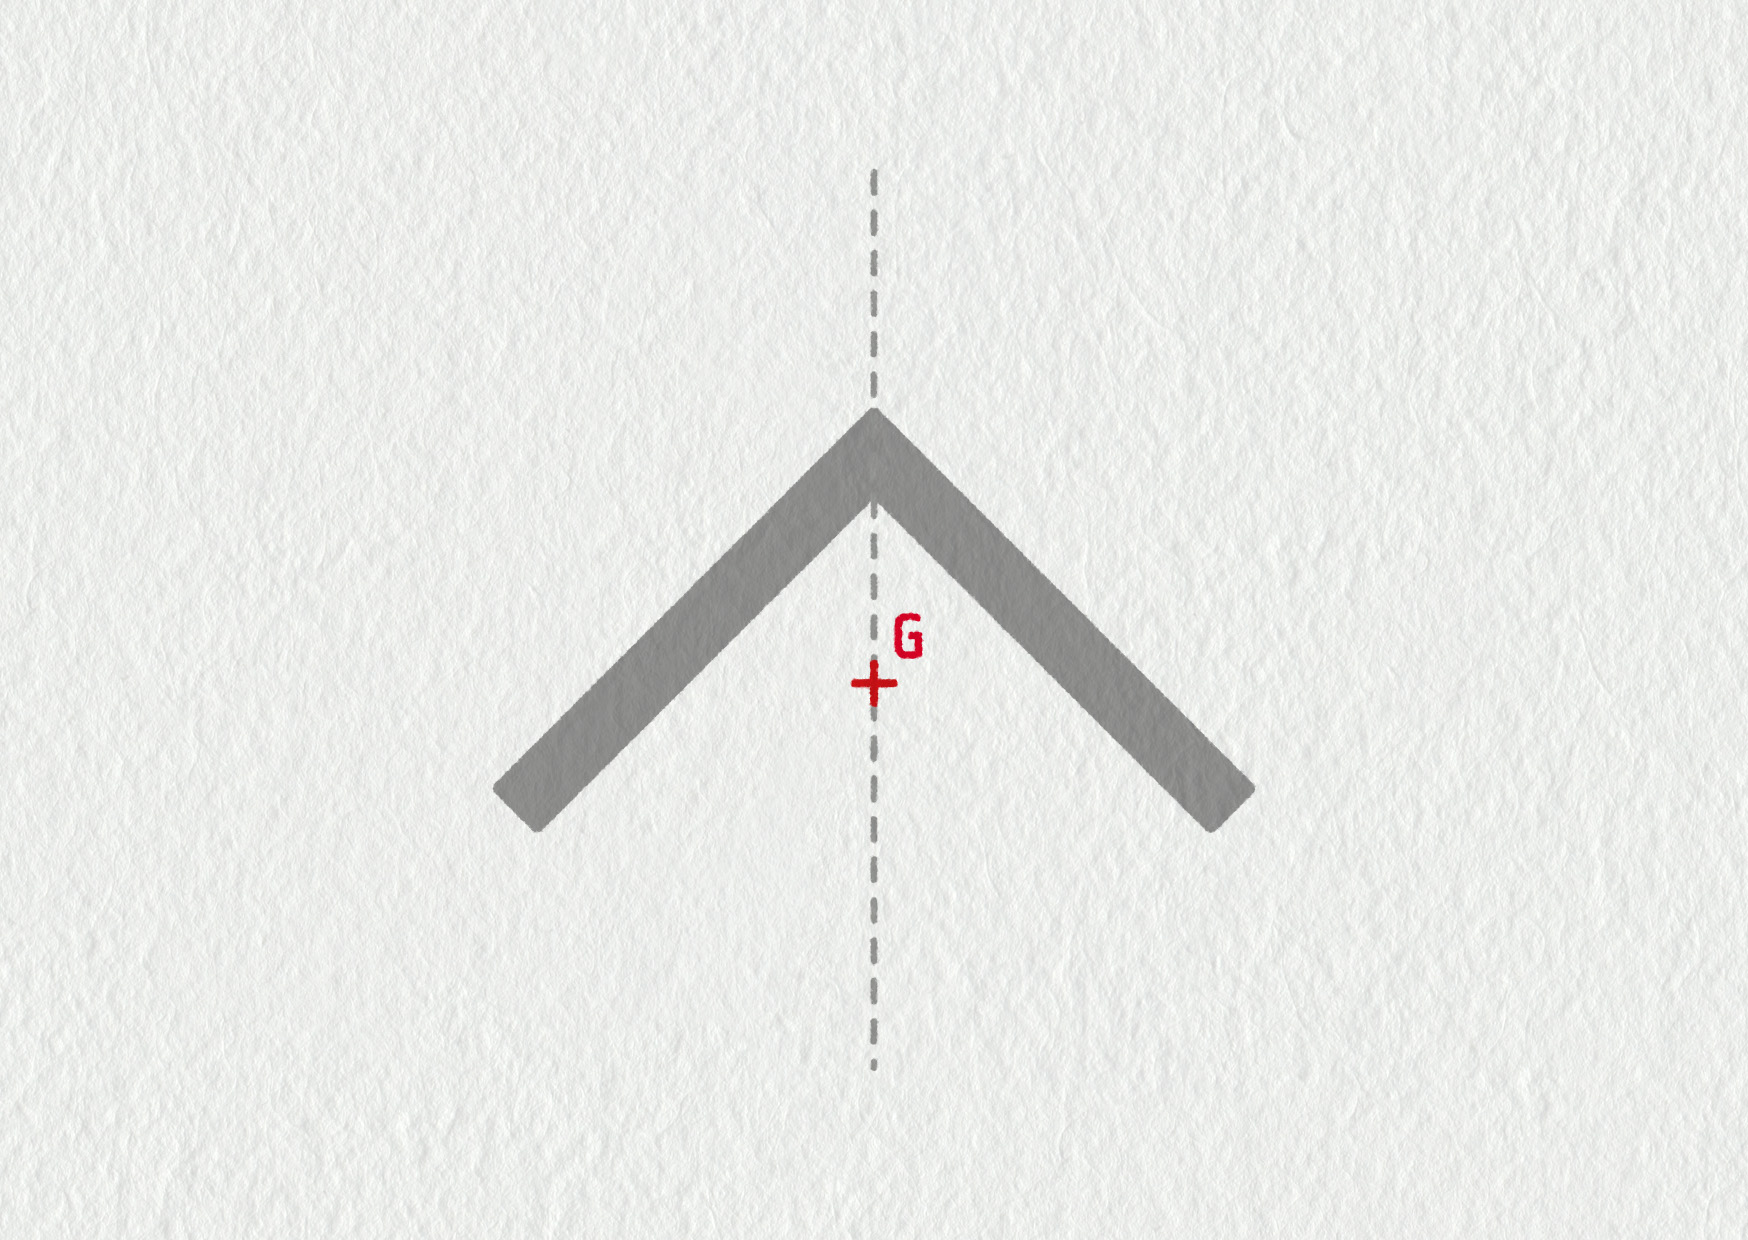
Zdroj
Zdroj
Zdroj
Pokud je těleso umístěno v homogenním gravitačním poli (gravitace působí na určité těleso ve všech místech stejně), můžeme souřadnice těžiště určit výpočtem. Zvolíme si soustavu souřadnic, do ní pevně umístíme těleso a vypočítáme vážený průměr souřadnic jednotlivých součástí.
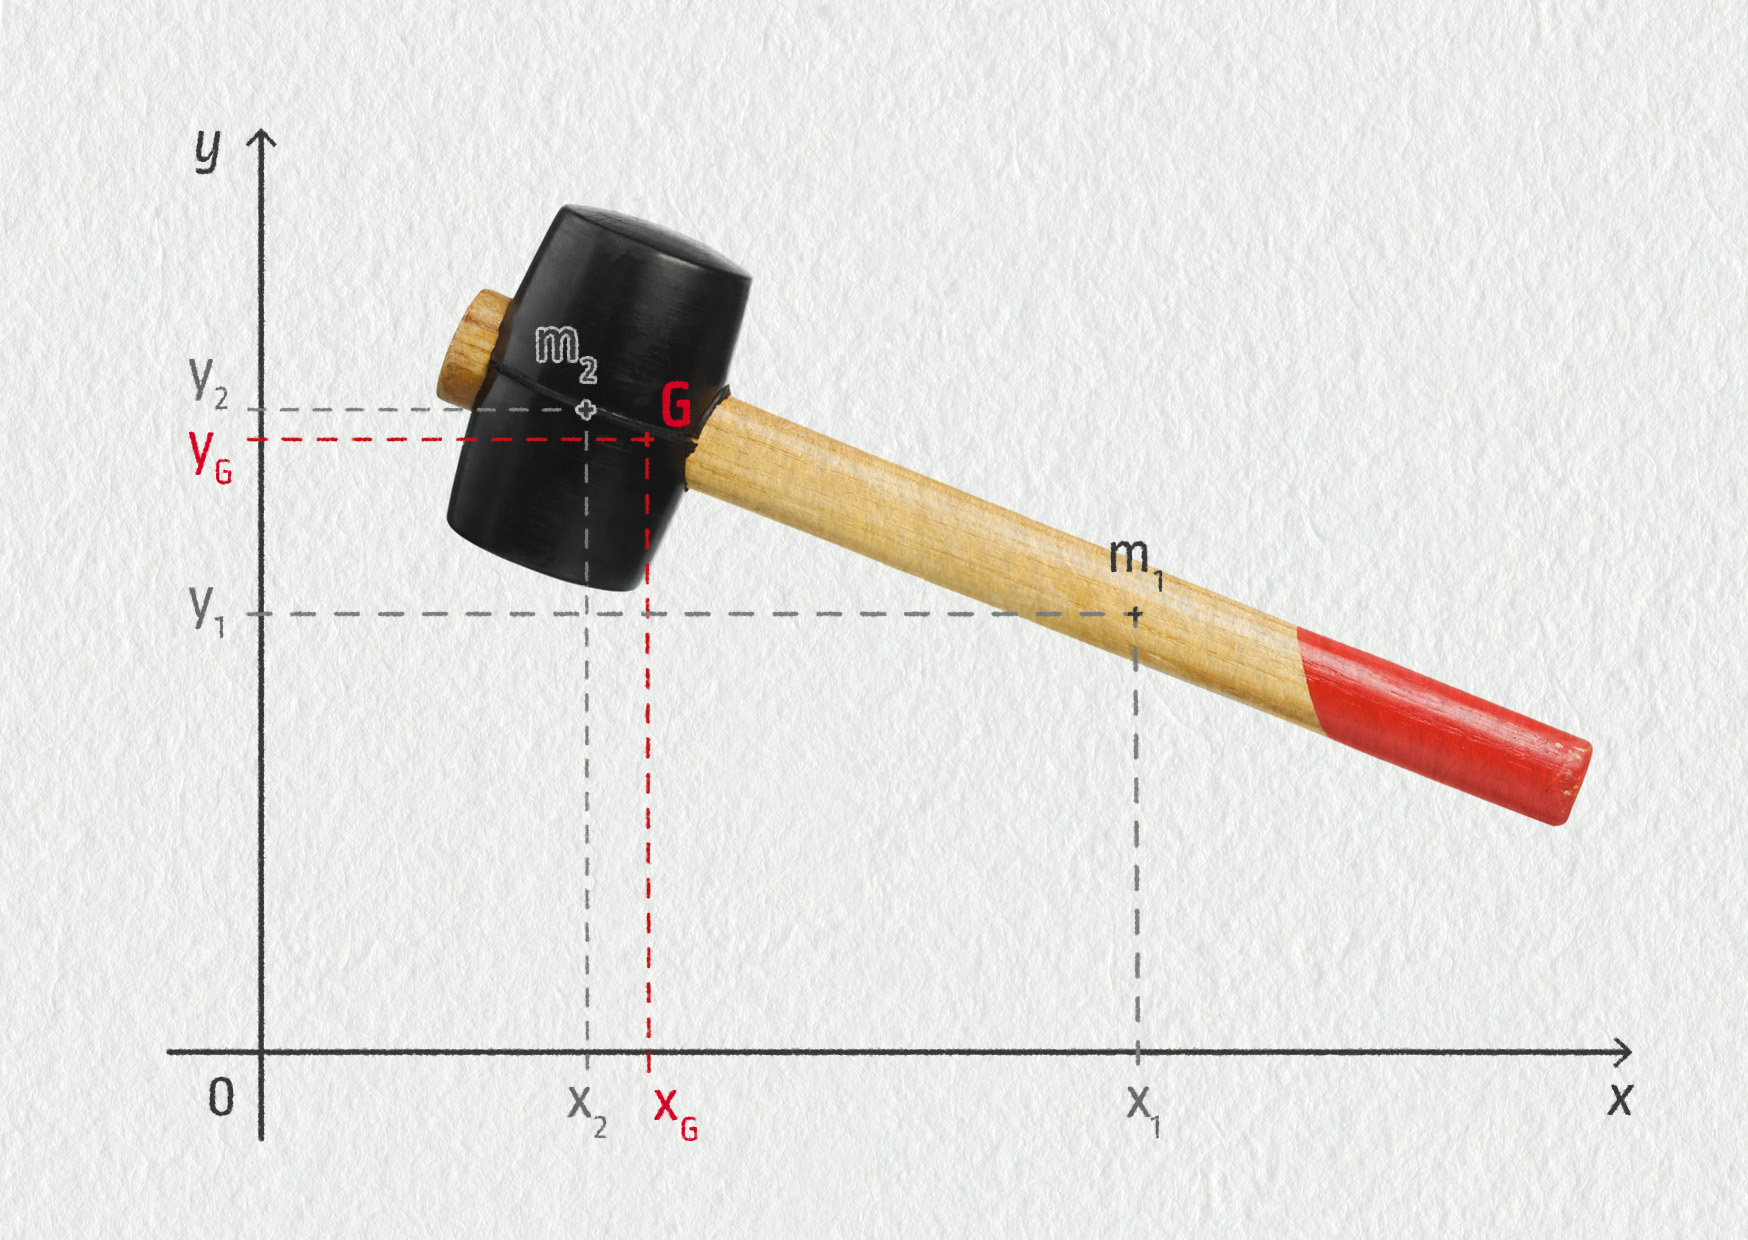
Palička na obrázku 16.23 má dvě základní součásti: dřevěné topůrko o hmotnosti \(m_1\), jehož těžiště má souřadnice \((x_1,y_1)\), a gumovou hlavu o hmotnosti \(m_2\), jejíž těžiště má souřadnice \((x_2,y_2)\).
Zdroj
Souřadnice \((x_G,y_G)\) těžiště celého tělesa vypočítáme jako vážený průměr souřadnic jeho součástí:
\[ x_G = \frac{m_1x_1+m_2x_2}{m_1+m_2} \quad\hbox{a}\quad y_G = \frac{m_1y_1+m_2y_2}{m_1+m_2}\;. \]Zobecnění na těleso tvořené více součástmi se ve vzorcích projeví přidáním dalších sčítanců.
Příklad 1
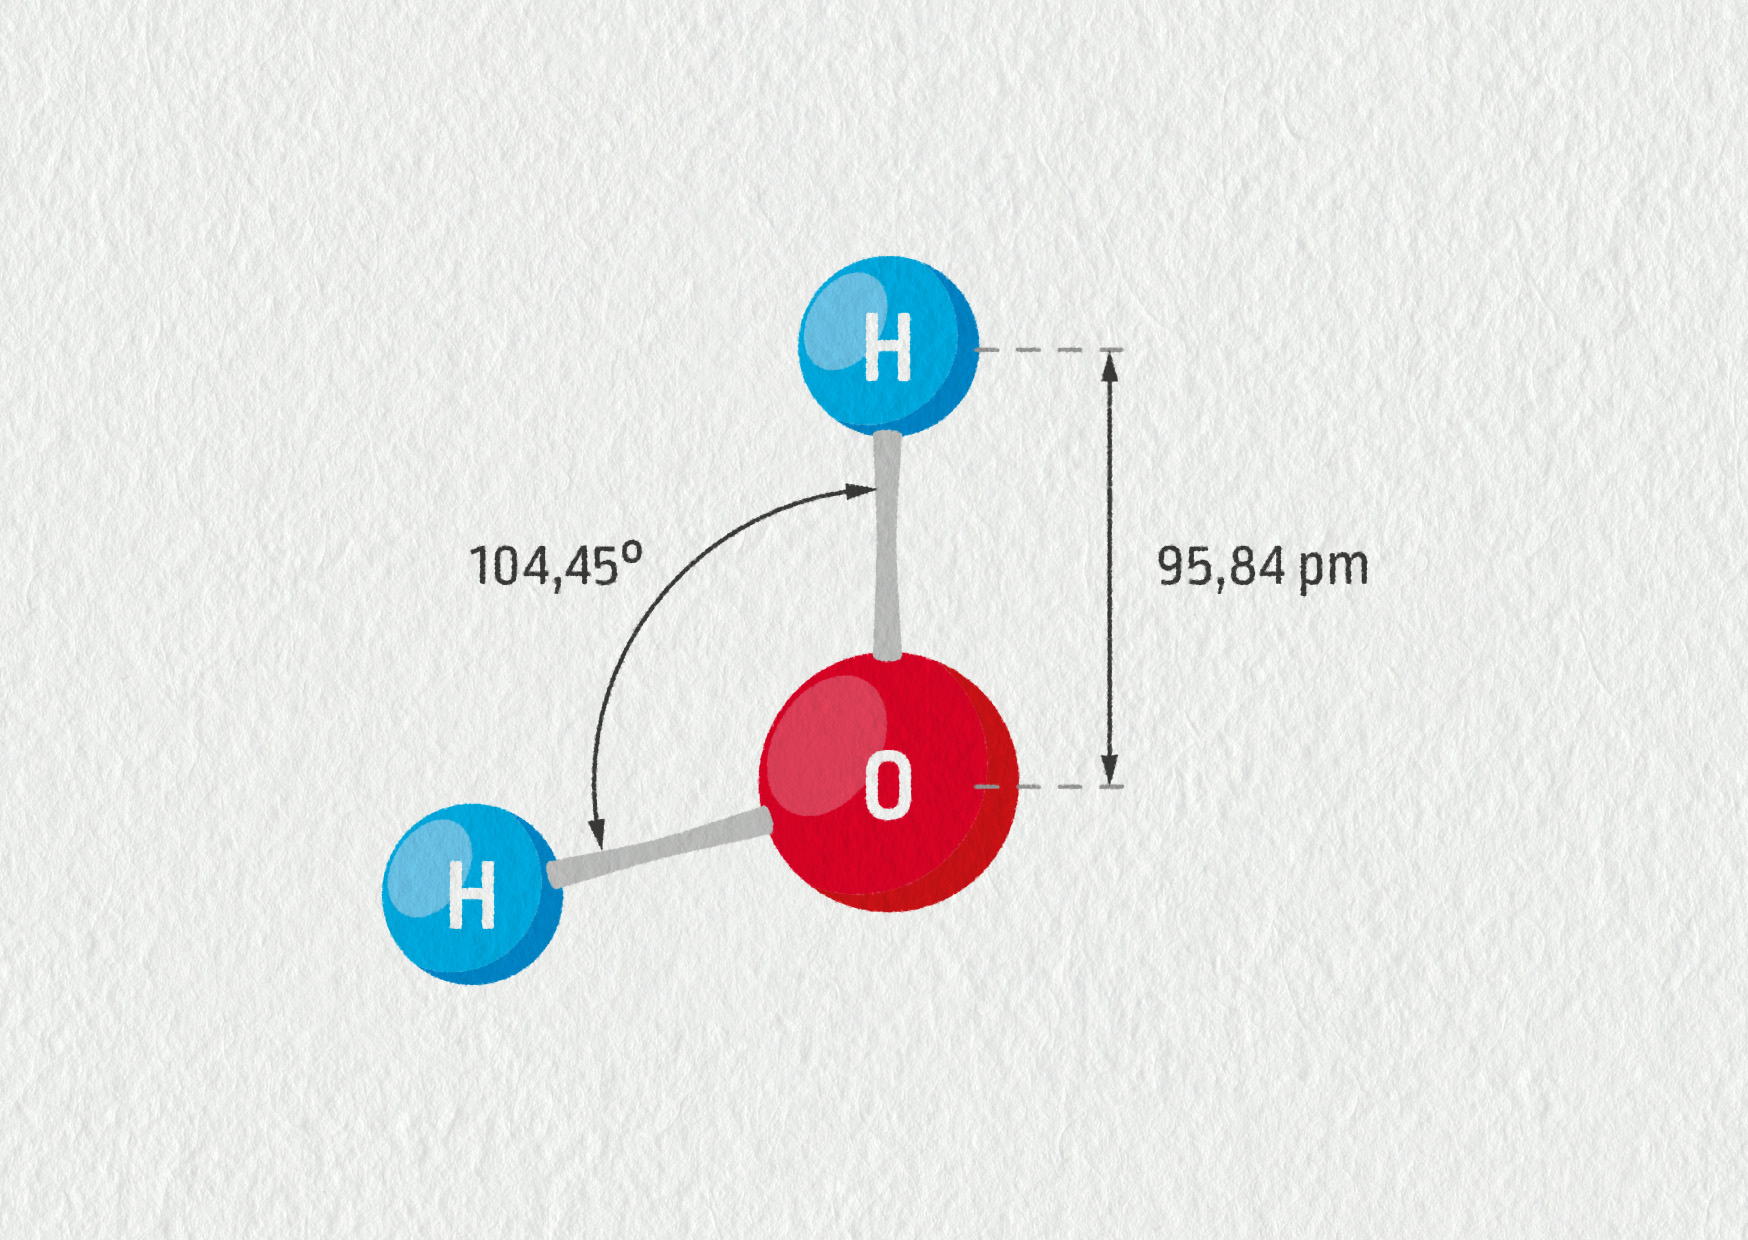
Určete polohu těžiště molekuly vody. Rozměry molekuly H2O jsou patrné z obrázku 16.24. Atomová relativní hmotnost vodíku je 1 a kyslíku 16.
Zdroj
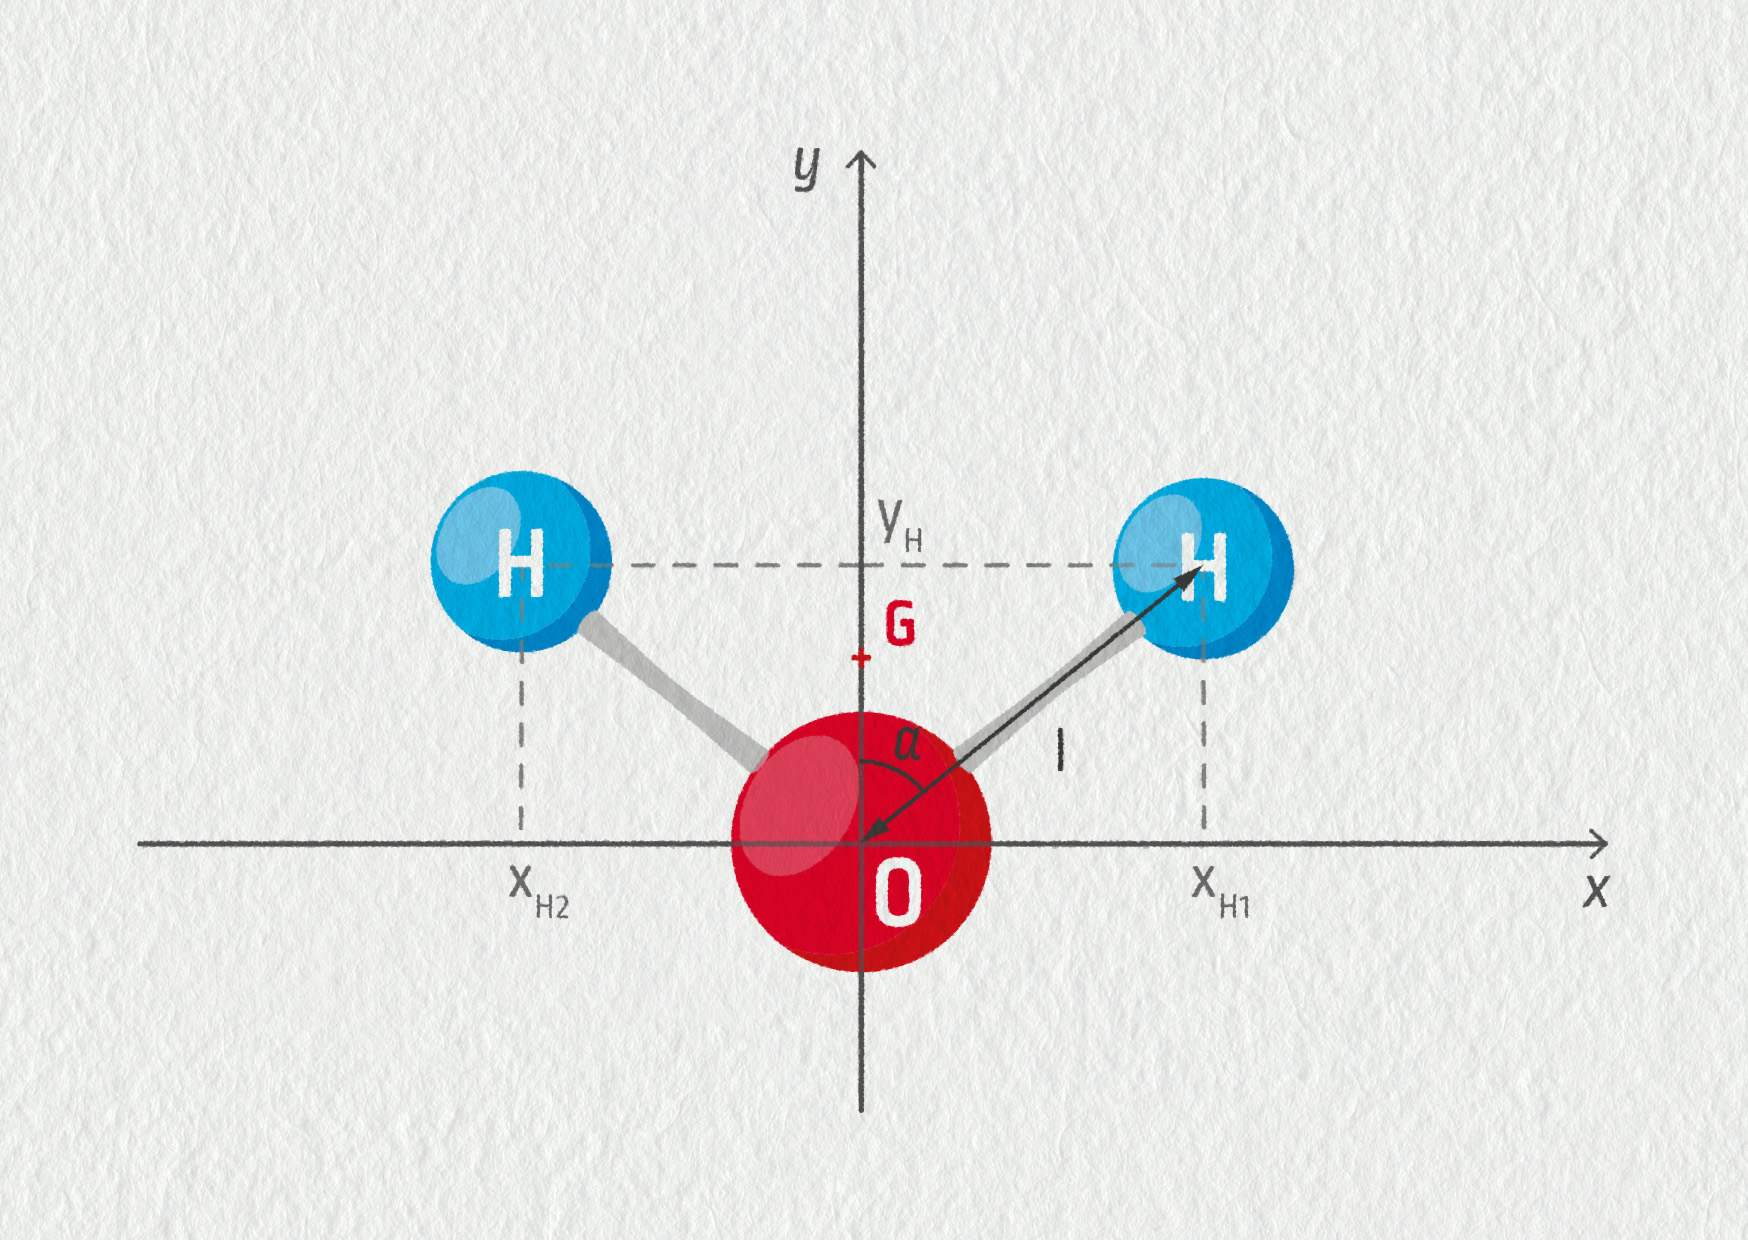
Je zřejmé, že molekula vody je souměrná podle roviny procházející atomem kyslíku. V této rovině bude ležet i její těžiště. Umístíme-li tedy molekulu v soustavě souřadnic tak, jak je naznačeno na obrázku 16.25, bude x-ová souřadnice těžiště \(x_G=0\).
Zdroj
Svislou souřadnici atomů vodíku vypočítáme z naznačeného pravoúhlého trojúhelníka o přeponě \(l\):
\[ \begin{aligned} \alpha&=104{,}45^\circ/2 = 52{,}23^\circ\\ l&=95{,}84\ \mathrm{pm}\\ \cos\alpha&=\frac{y_\mathrm{H}}{l} \quad\Rightarrow\quad y_\mathrm{H}=l\cos\alpha=58{,}70\ \mathrm{pm}\\ \end{aligned} \]Potom stačí jen dosadit do vzorce pro \(y_G\):
\[ y_G = \frac{m_\mathrm{H}y_\mathrm{H}+m_\mathrm{H}y_\mathrm{H}+m_\mathrm{O}y_\mathrm{O}}{m_\mathrm{H}+m_\mathrm{H}+m_\mathrm{O}} = \frac{1\cdot58{,}70\ \mathrm{pm}+1\cdot58{,}70\ \mathrm{pm}+16\cdot0}{1+1+16} = 6{,}52\ \mathrm{pm}\;. \]Těžiště molekuly vody tedy leží na ose symetrie molekuly ve vzdálenosti 6,52 pm od středu atomu kyslíku.
Proč je výsledek správně, třebaže jsme hmotnost nedosadili v základních jednotkách – kilogramech?
Těleso vykonávající posuvný pohyb můžeme modelovat hmotným bodem – uvažujeme jen pohyb jeho těžiště. V mnoha běžných případech (například válení) těleso vykonává složený pohyb, přižemž osa otáčení není pevně fixována. Pohyb takového tělesa můžeme rozdělit na translaci těžiště a rotaci vůči ose procházející těžištěm. Momenty sil potom zcela logicky počítáme vůči těžišti.
Příklad 2
Jak se řídí loď.
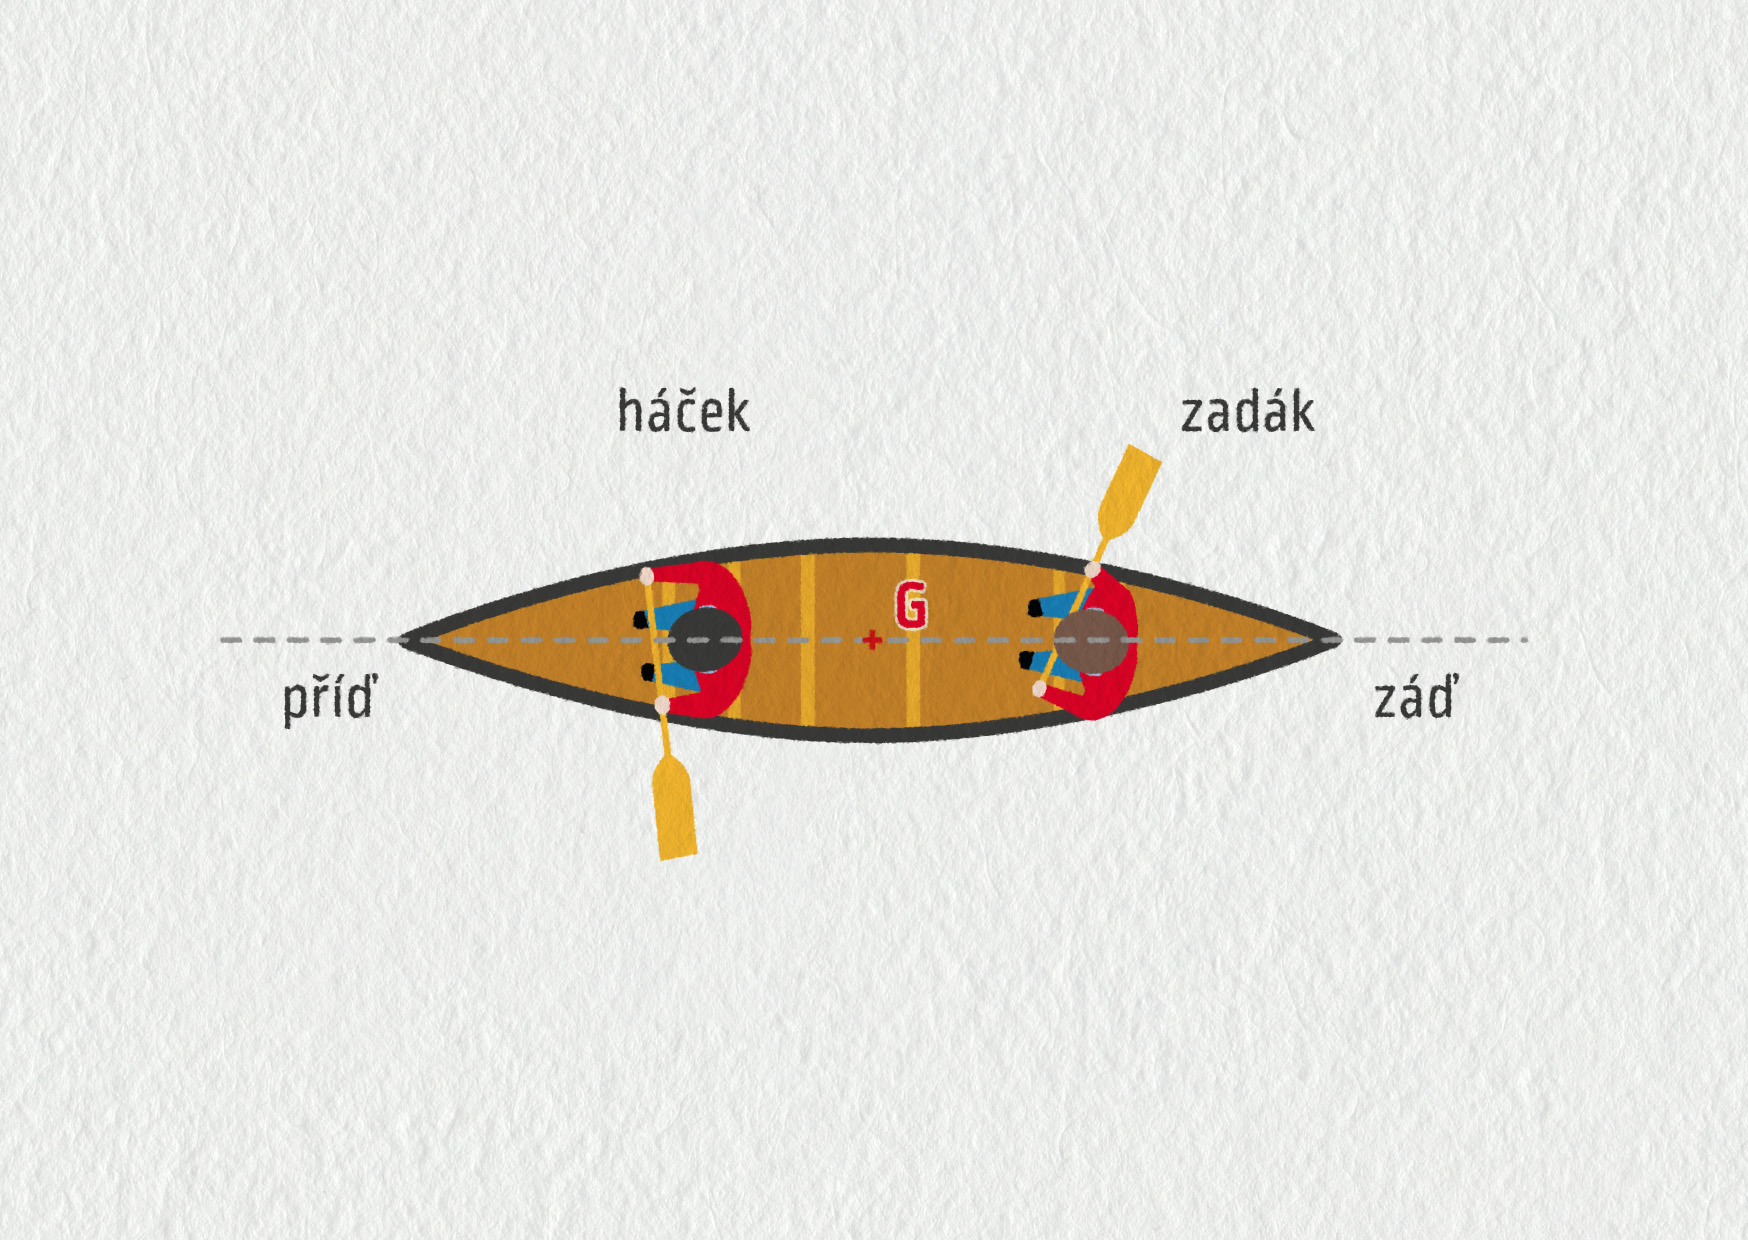
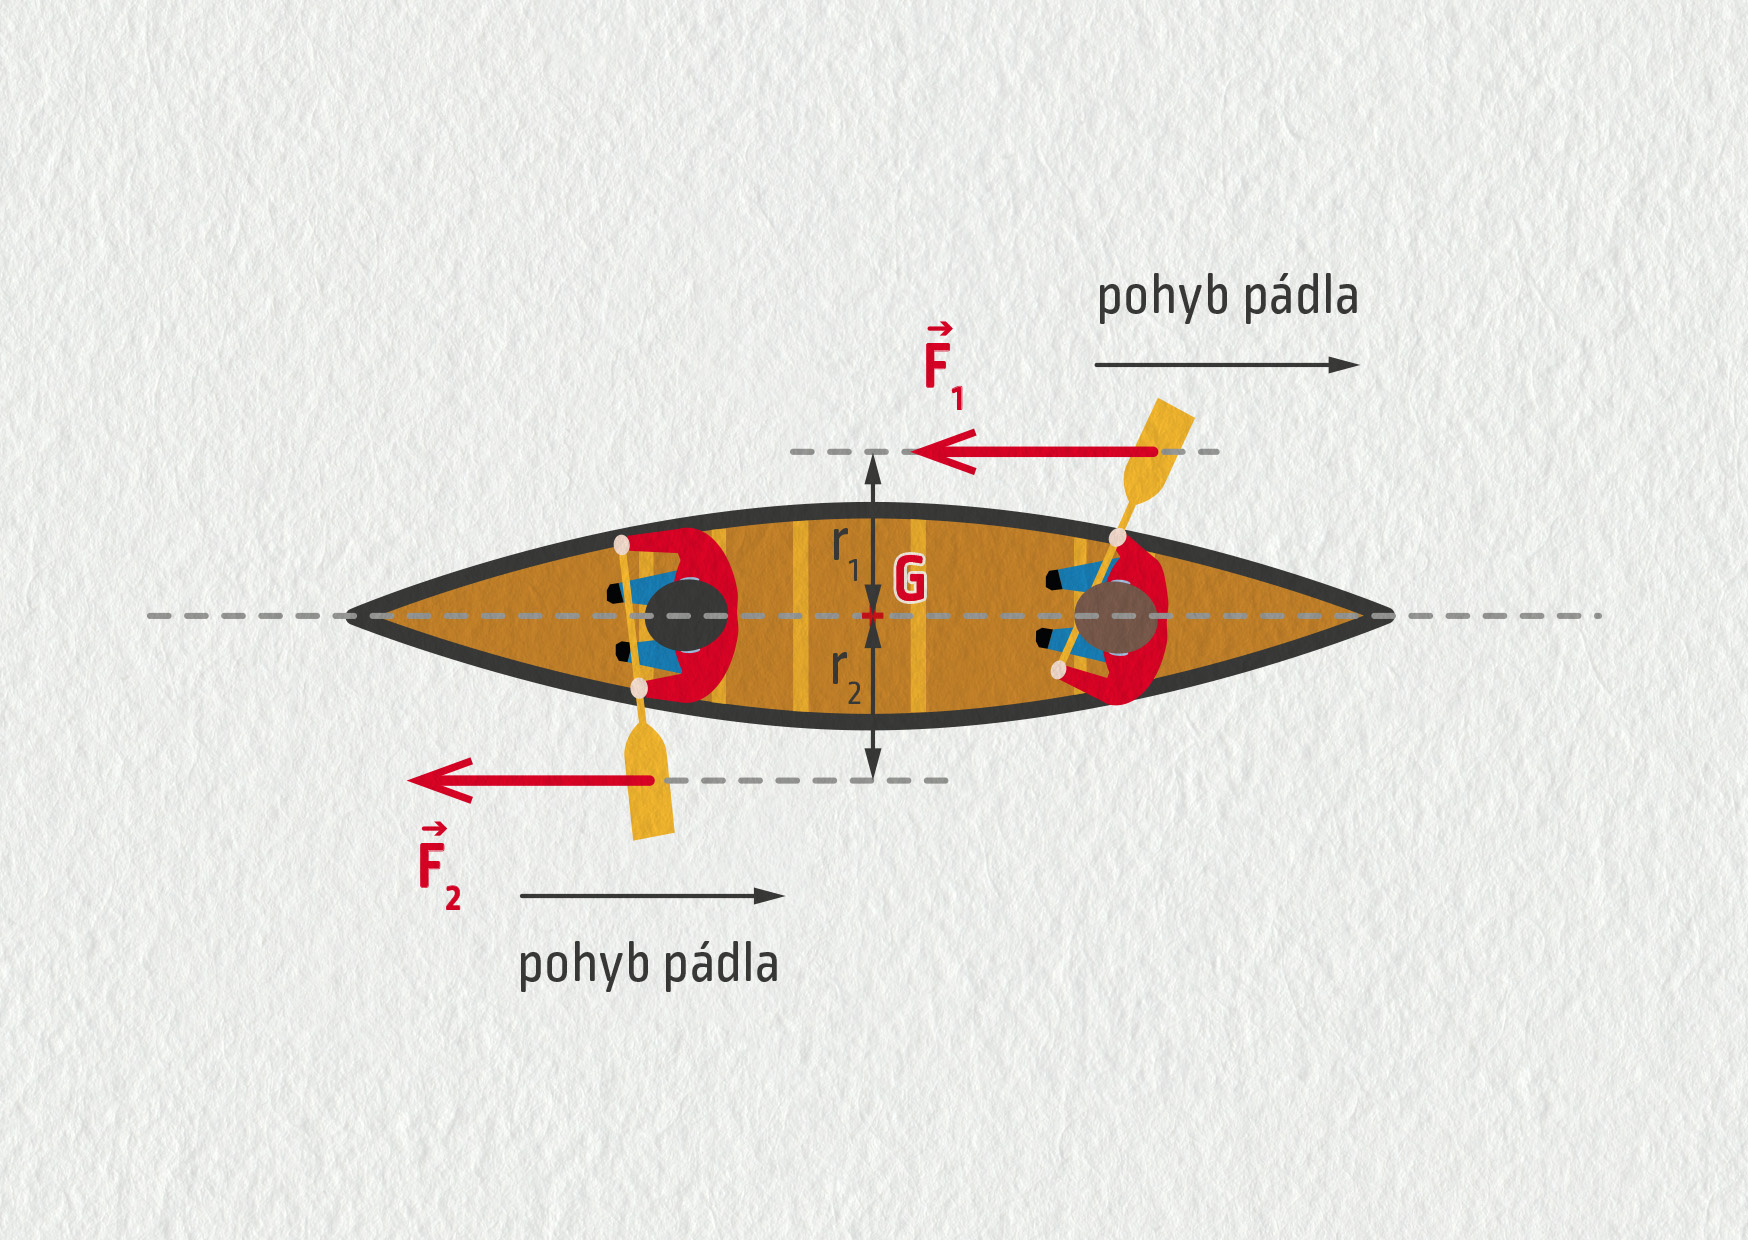
Na obrázku 16.26 je znázorněna kánoe při pohledu shora. Háček je připraven pádlovat vlevo, zadák vpravo. Předpokládejme, že ve sledovaný okamžik se loď nepohybuje vůči vodě, tzn. buď stojí na místě v klidné vodě, nebo má přesně rychlost proudu.
1) Vysvětlete, co způsobí, když
- zadák zabere pádlem rovnoběžně s osou lodi,
- háček i zadák budou pádlovat rovnoběžně s osou lodi.
2) Zadák je v lodi sám. Vysvětlete, jak musí pádlovat, aby mu jela loď rovně.
Zdroj
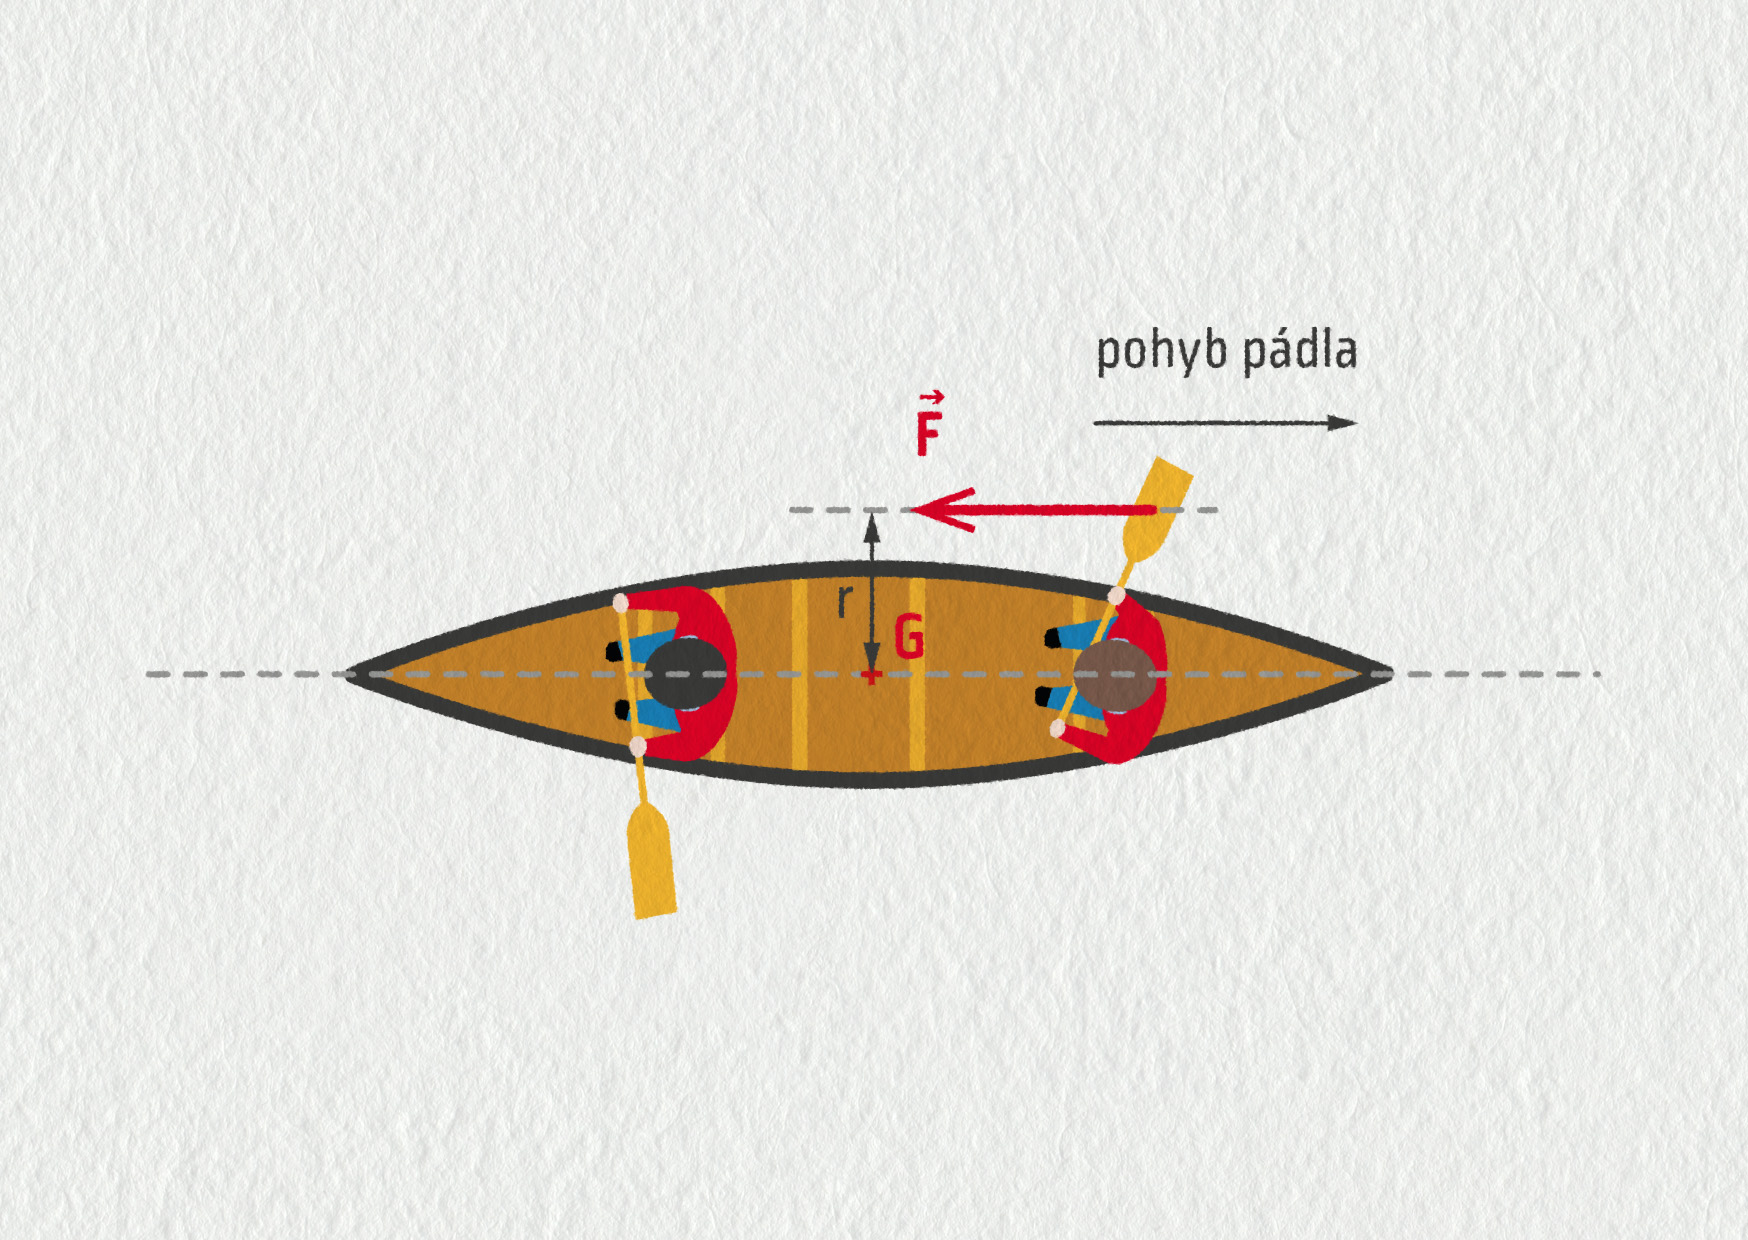
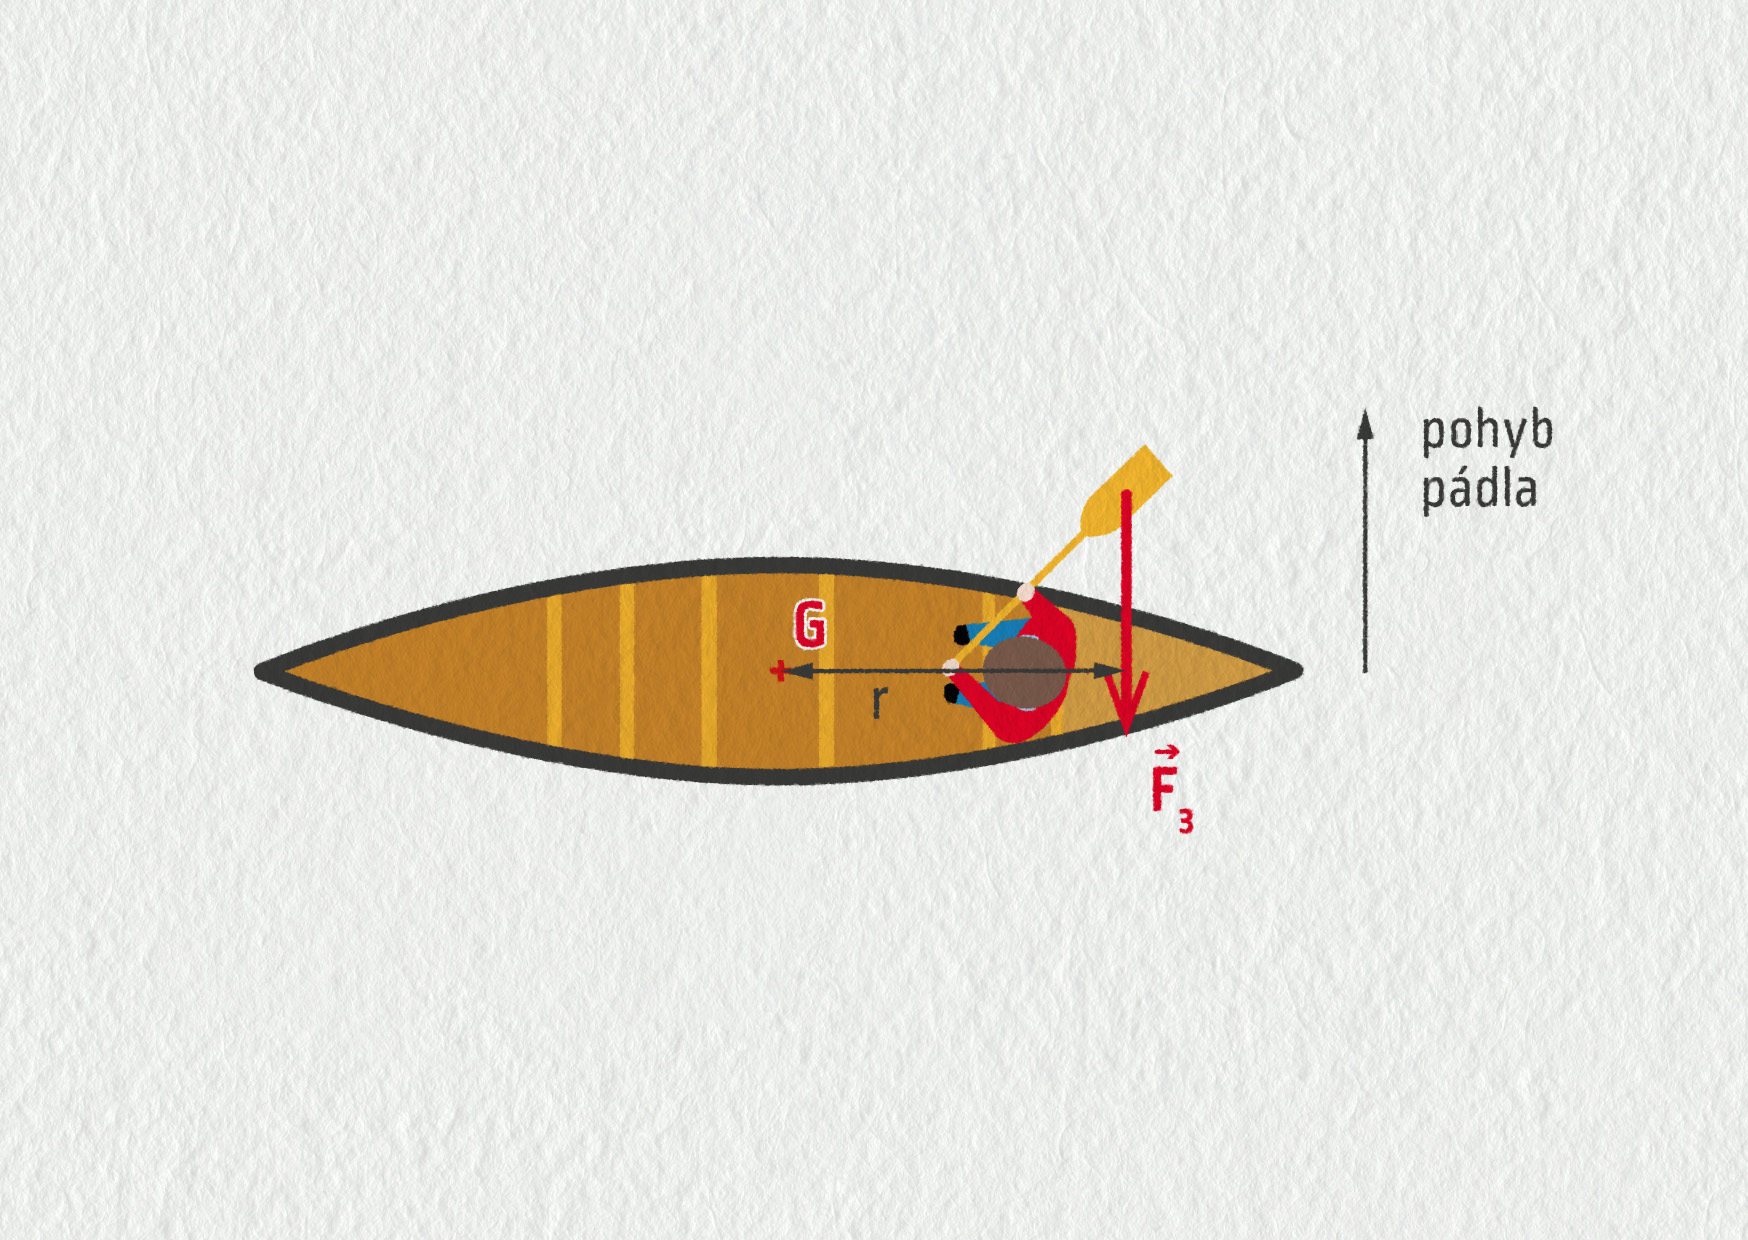
1a) Pádlo se ve vodě pohybuje od přídě k zádi. Tlačí před sebou vodu směrem dozadu silou o velikosti \(F\). Podle třetího Newtonova zákona působí rovněž voda na pádlo silou. Její velikost je \(F\), orientace směrem dopředu (znázorněna v obrázku 16.27 červeně).
Tato síla způsobí zrychlení lodi směrem dopředu. Kromě toho má síla \(F\) nenulový moment vůči těžišti \(M_G=rF\ne0\), takže se loď při každém záběru otočí o určitý úhel kolem těžiště (proti směru hodinových ručiček). Pokud tedy bude zadák pádlovat rovnoběžně s osou lodi, pojede dopředu a při tom bude zatáčet doleva.
Zdroj
Poznámka: Zrádnost této úlohy spočívá v tom, že při vyšetřování pohybu tělesa musíme uvažovat pouze síly, kterými okolí (voda) působí na naše vybrané těleso (kánoe s vodáky). Naopak síly, kterými naše těleso působí na své okolí, nás nezajímají, protože ovlivňují pohyb okolních těles (která nestudujeme).
1b) Pro zadáka se situace nezměnila, v obrázku 16.28 je příslušná síla označena \(\Vec{F}_1\). Háček tlačí na vodu pádlem dozadu, takže voda na jeho pádlo silou \(\Vec{F}_2\) směrem dopředu. Tato síla přispívá ke zrychlování lodi směrem dopředu. Její moment \(M_{2G}\) otáčí lodí kolem těžiště ve směru hodinových ručiček, proti momentu \(M_{1G}\) síly \(\Vec{F}_1\). Pokud tyto momenty budou stejně velké, pojede loď rovně.
Zdroj
2) Kdyby zadák pádloval sám rovnoběžně s osou kánoe, loď by mu zatáčela doleva. Musí tedy pohyb korigovat. Zatlačí-li pádlem na vodu směrem od osy lodi, voda na jeho pádlo zapůsobí silou opačnou, a moment této síly vzhledem k těžišti otočí přídí doprava. Nyní už jen stačí oba pohyby „vyladit“, aby se otáčení vlevo a vpravo během jednoho záběru přesně vykompenzovalo.
Zdroj
Kontrolní otázka
Nyní máme již vše připraveno ke zformulování podmínek statické rovnováhy. Tyto podmínky jsou ve stavebnictví základním principem, jehož splnění rozhoduje o tom, zda se budova zřítí, či nikoli.
Statickou rovnováhou rozumíme stav, kdy těleso setrvává v klidu:
- neprobíhá translace, těžiště tělesa se neposouvá: \(v=0 \) m/s
- neprobíhá rotace, těleso se neotáčí kolem žádné osy: \(\omega=0 \) rad/s
K tomu, aby těžiště setrvávalo v klidu, musí se působící síly vzájemně vyrušit. K tomu, aby se těleso neroztočilo, musí se navíc přesně vykompenzovat momenty těchto sil. Zapamatujme si:
Podmínky statické rovnováhy
Rovnováha sil: \(\sum_i \Vec{F}_i = \Vec{0}\)
Rovnováha momentů: \(\sum_i M_{zi} = 0\)
Ve výrazu
\[ \sum_i \Vec{F}_i = \Vec{F}_1 + \Vec{F}_2 + \Vec{F}_3 + \dots \]sčítáme vektorově všechny síly, kterými okolí působí na studované těleso.
Jelikož se těleso v rovnováze nesmí otáčet vůči žádné ose, můžeme si při řešení příkladů polohu osy zvolit co nejjednodušeji. Všechny momenty ve výrazu
\[ \sum_i M_{zi} = M_{z1} + M_{z2} + M_{z3} + \dots \]musíme poté vztahovat k této jediné zvolené ose.
Příklad 1
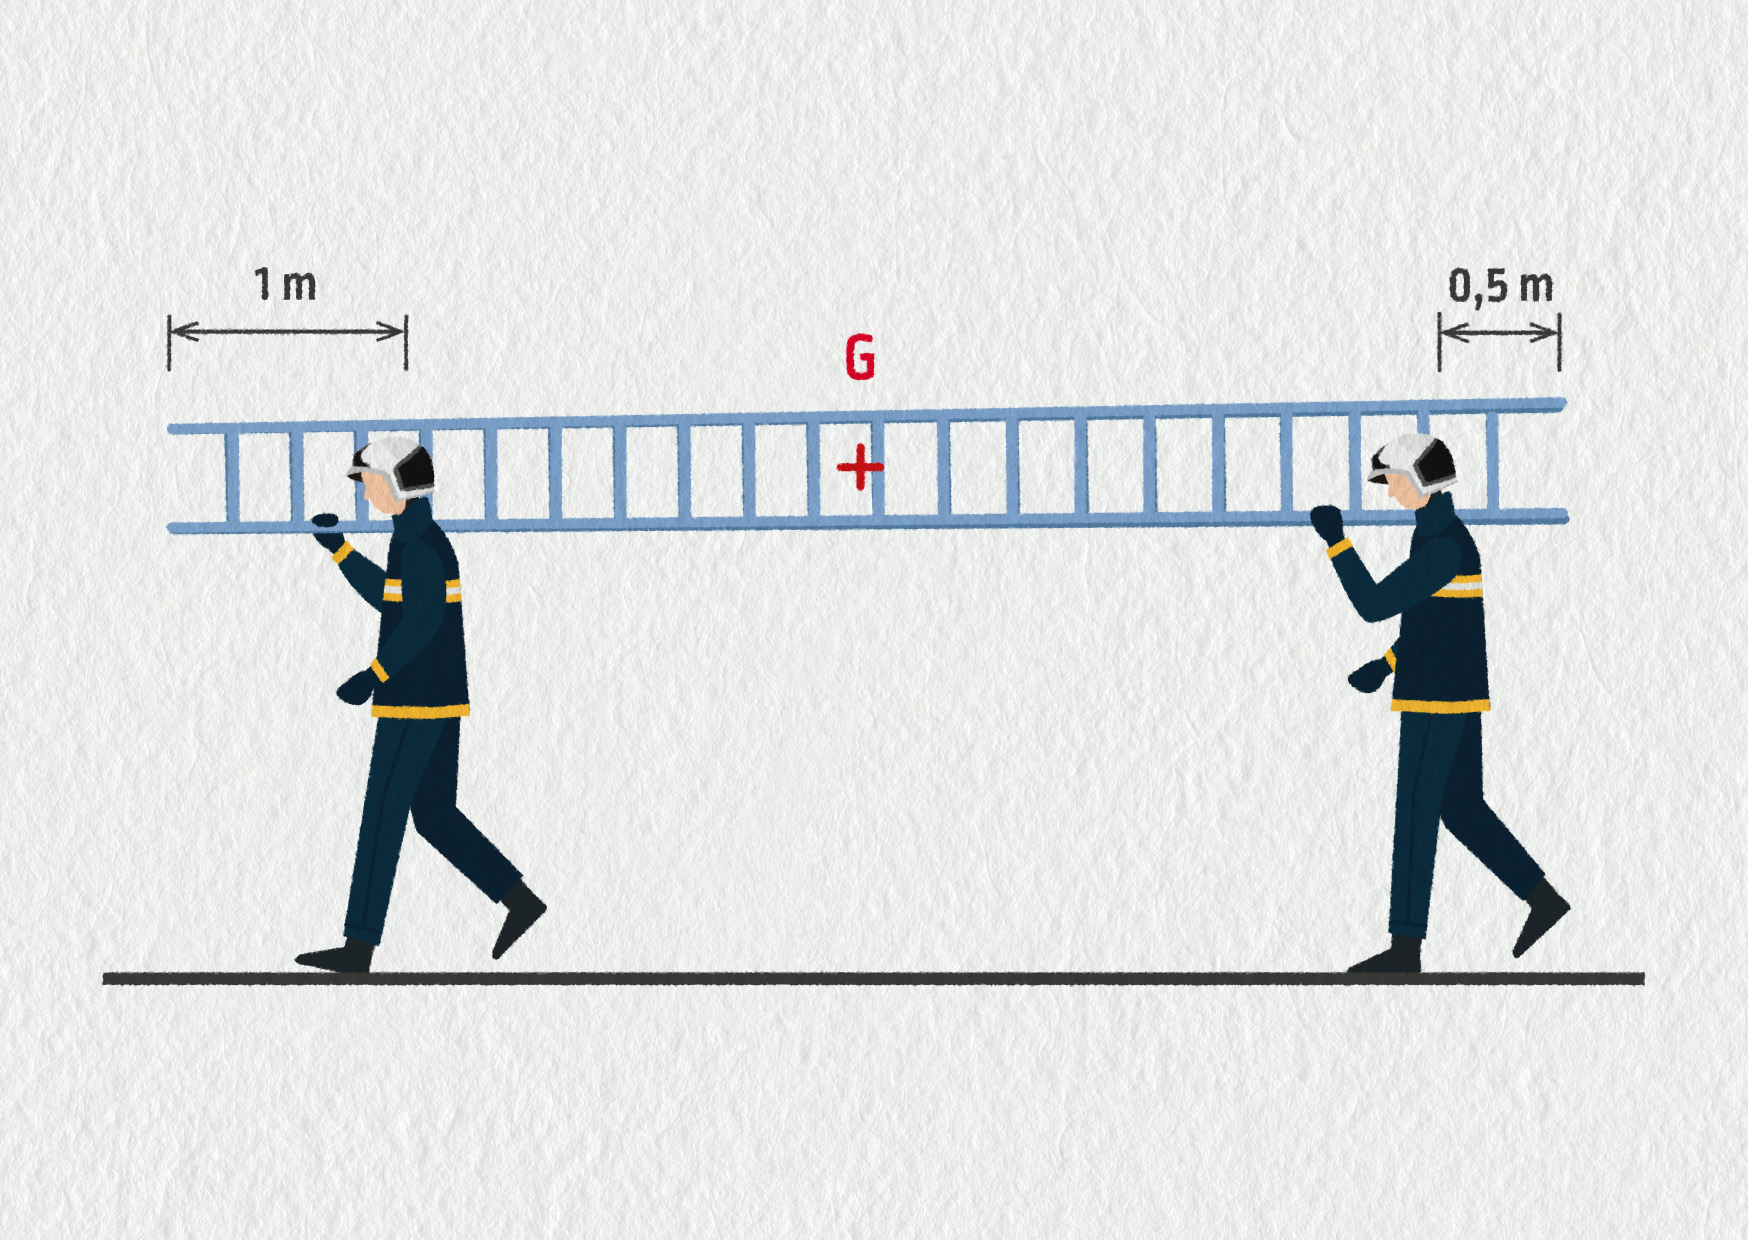
Dva hasiči drží žebřík o délce 6,0 m a hmotnosti 36 kg s těžištěm přesně uprostřed. První hasič podpírá žebřík 1,0 m od jednoho konce, druhý hasič ve vzdálenosti 0,5 m od opačného konce. Vypočítejte síly, kterými hasiči na žebřík působí.
Zdroj
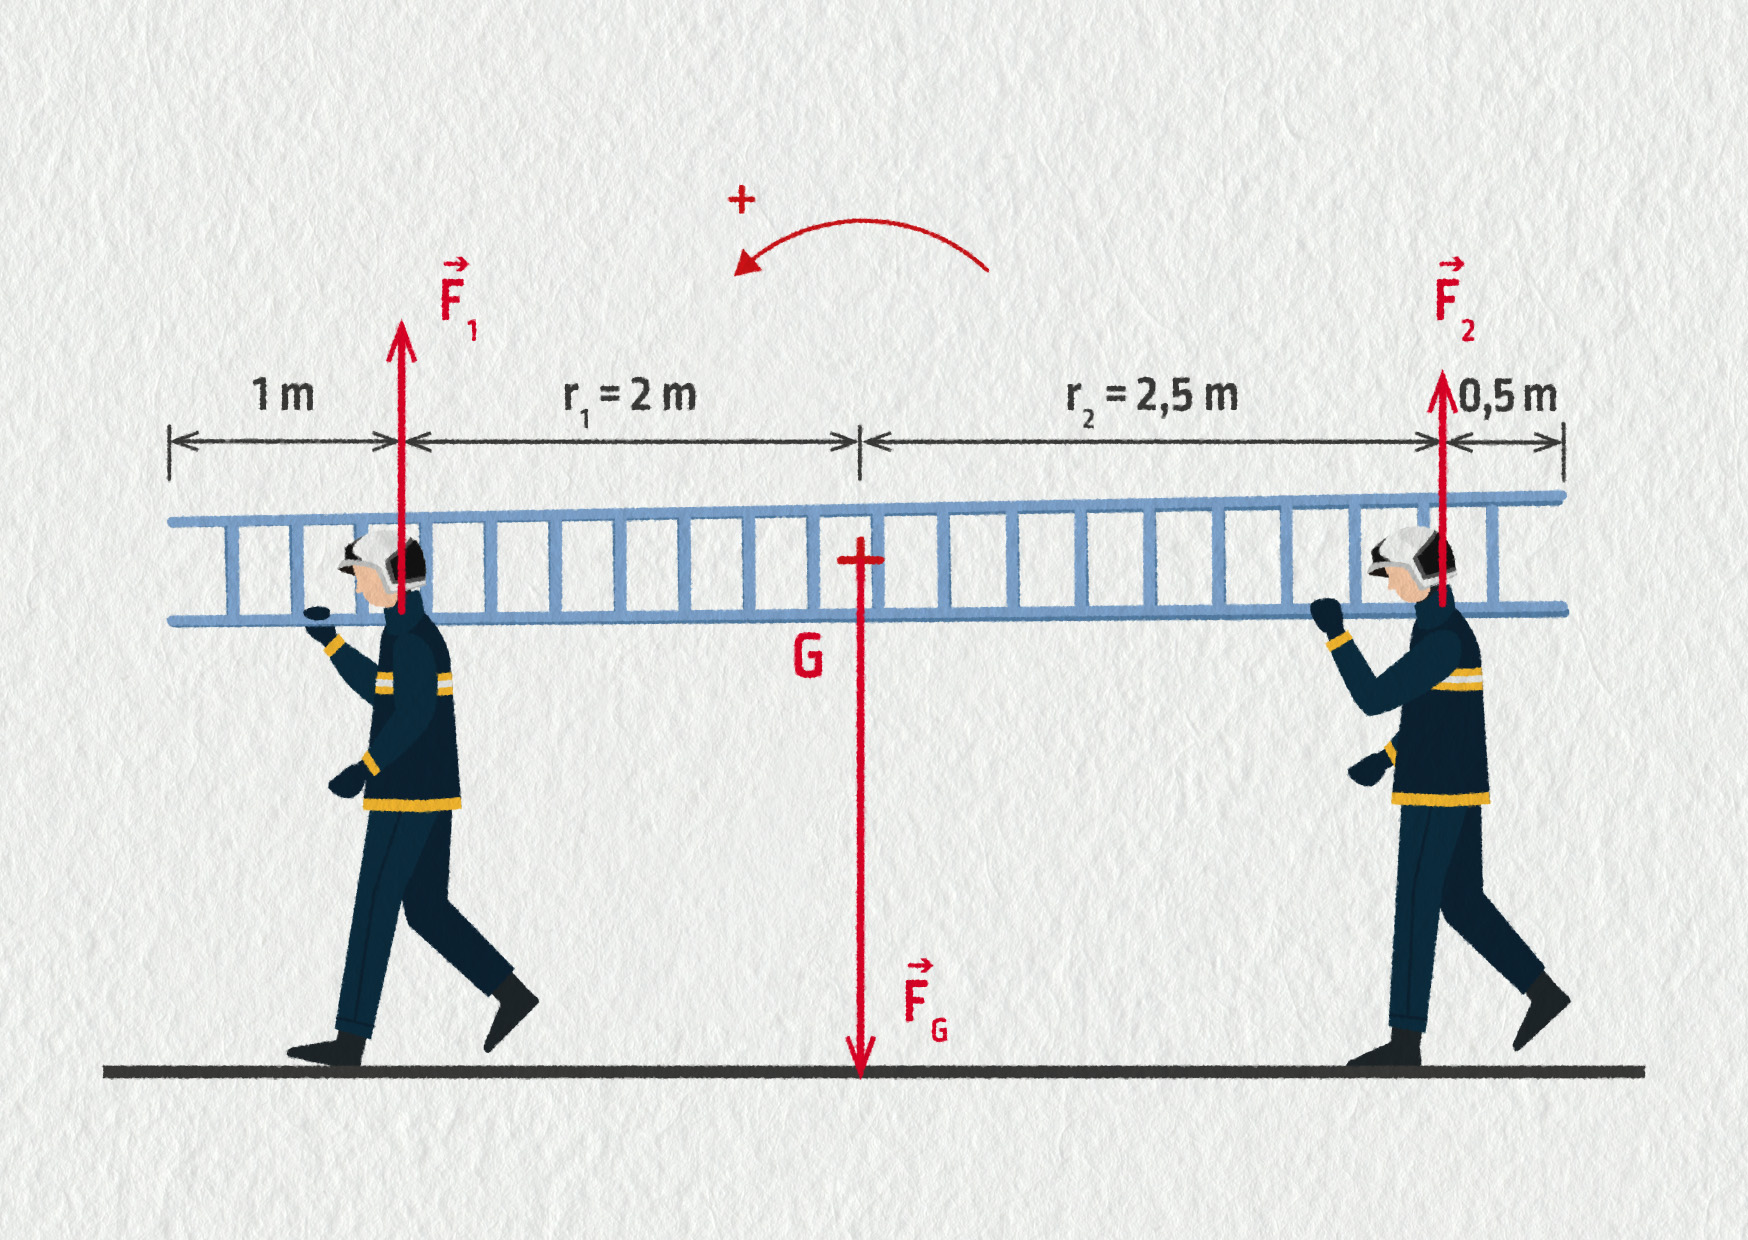
Řešení začneme tradičně obrázkem, do kterého si vyznačíme síly působící na žebřík. Jsou to gravitační síla \(\Vec{F}_\mathrm{G}\) působící v těžišti a dvě tlakové \(\Vec{F}_1\) a \(\Vec{F}_2\), jimiž hasiči žebřík podpírají.
Zdroj
Počítáme dvě neznámé síly, potřebujeme tedy sestavit dvě rovnice.
Těžiště žebříku setrvává v klidu, takže se síly musí vzájemně vyrušit \(\Vec{F}_\mathrm{G}+\Vec{F}_1+\Vec{F}_2=\Vec{0}\). Síly působící směrem vzhůru musí přesně kompenzovat gravitační sílu. Pro jejich velikosti platí \(F_1+F_2=F_\mathrm{G}\).
Žebřík se neotáčí vůči žádné ose, nesmí se tedy otáčet ani vůči vodorovné ose procházející těžištěm G, kolmé k rovině nákresu. Zvolíme kladný směr otáčení vyznačený v obrázku 16.31. Moment síly \(F_1\) je \(M_1=-r_1F_1\), moment síly \(F_2\) je \(M_2=+r_2F_2\), moment gravitační síly \(F_\mathrm{G}\) je \(M_\mathrm{G}= 0\cdot F_\mathrm{G}=0\). Dosadíme do podmínky rovnováhy momentů \(M_1+M_2+M_\mathrm{G}=-r_1F_1+r_2F2+0=0\) čili \(r_1F_1=r_2F_2\).
Rovnováha sil \(F_1+F_2=F_\mathrm{G}\) a rovnováha momentů \(r_1F_1=r_2F_2\) představuje soustavu dvou rovnic pro dvě neznámé \(F_1\) a \(F_2\). Pokud byste si netroufli na obecné řešení, můžete soustavu vyřešit s dosazenými číselnými hodnotami. Vezmeme \(m=36\ \mathrm{kg}\), takže \(F_\mathrm{G}=360\ \mathrm{N}\), z obrázku určíme délku ramen \(r_1=2\ \mathrm{m}\), \(r_2=2{,}5\ \mathrm{m}\), takže soustava přechází do tvaru
\[ \begin{aligned} F_1+F_2&=360\\ 2F_1&=2{,}5F_2\\ \end{aligned} \](Fyzikální vztahy mají tu hezkou vlastnost, že když budete systematicky dosazovat v základních jednotkách SI, bude výsledek vždy vyjádřen v SI.)
Řešením soustavy jsou síly \(F_1=200\ \mathrm{N}\) a \(F_2=160\ \mathrm{N}\).
Podobným způsobem bychom mohli počítat, jakými silami podpírají pilíře hlavní nosnou konstrukci mostu, jakými silami podpírají svislé stěny stropní desku atp.
Poznámka: Úlohu si můžete spočítat i vůči ose procházející některou z podpěr – výsledek vyjde stejně.
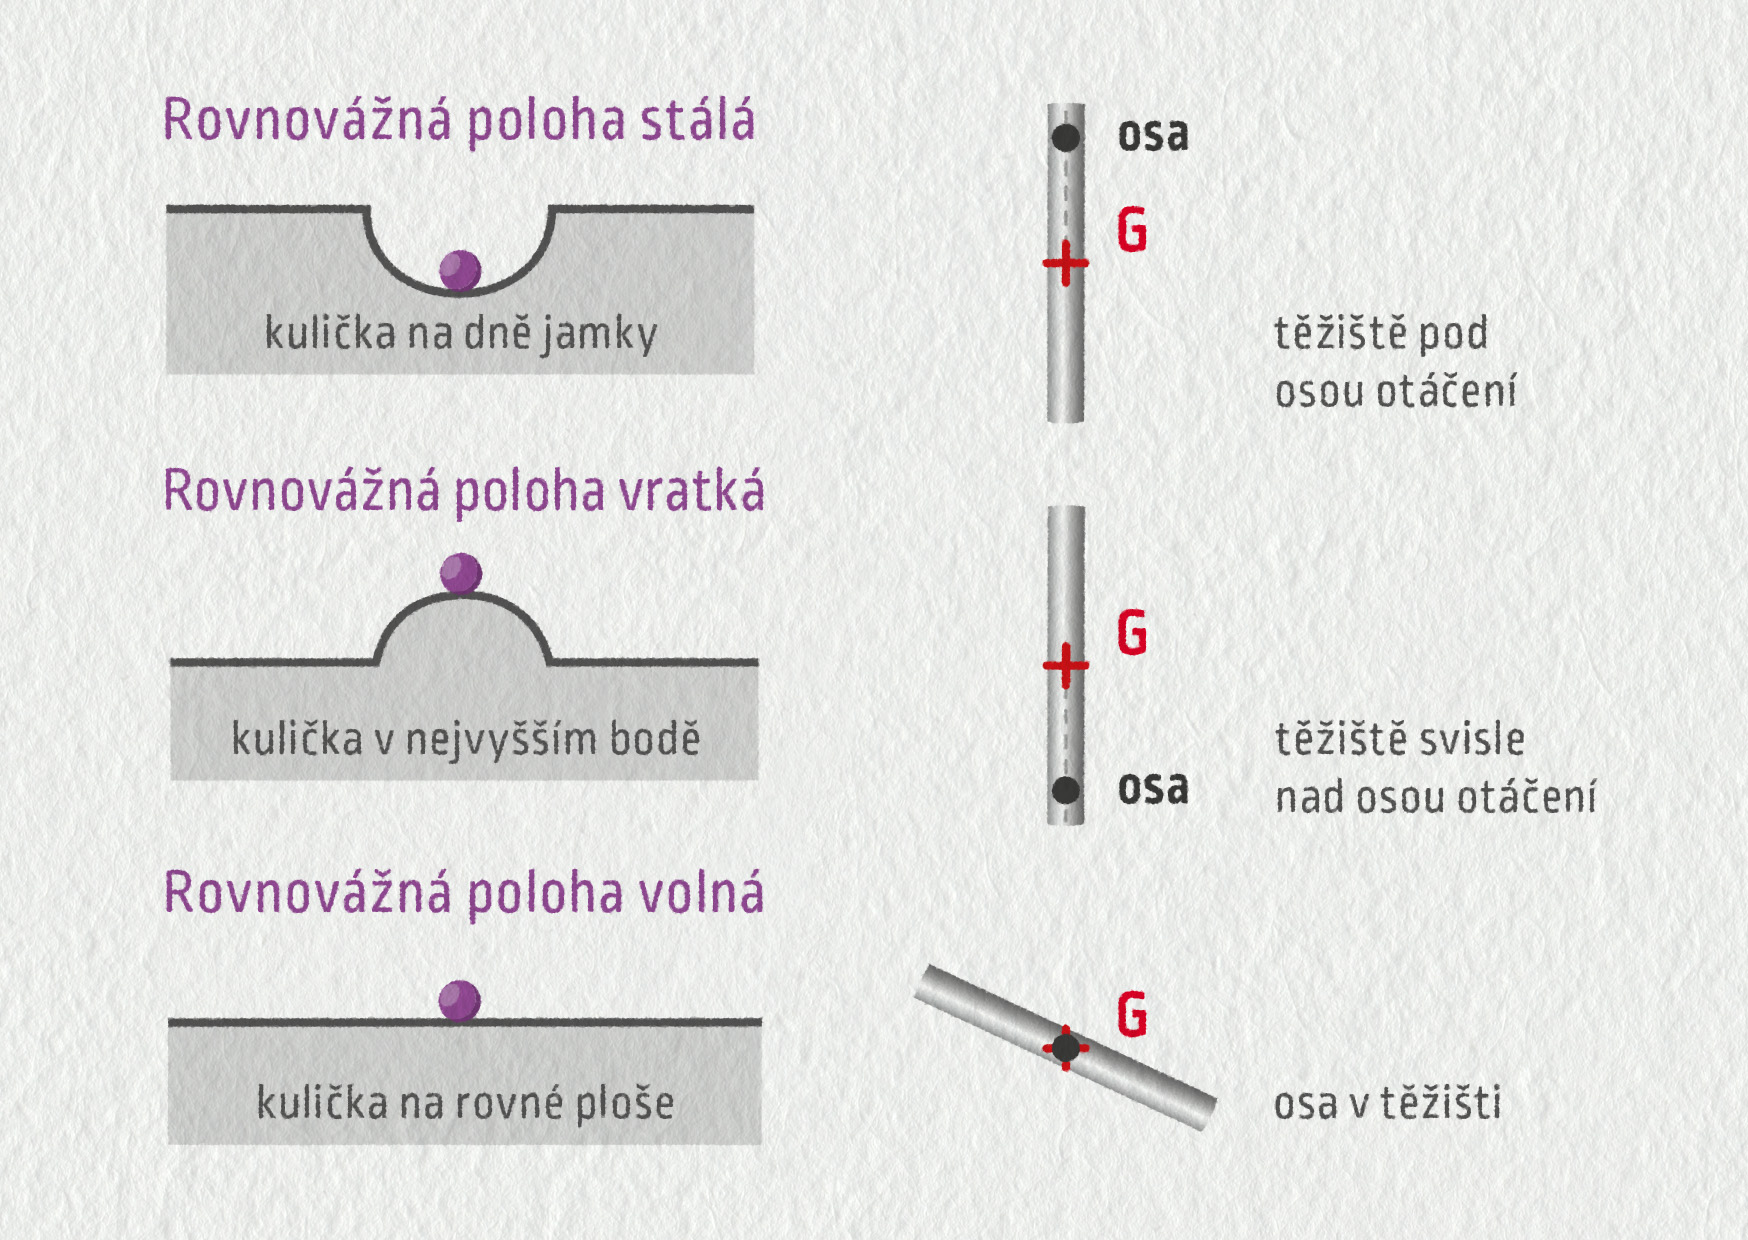
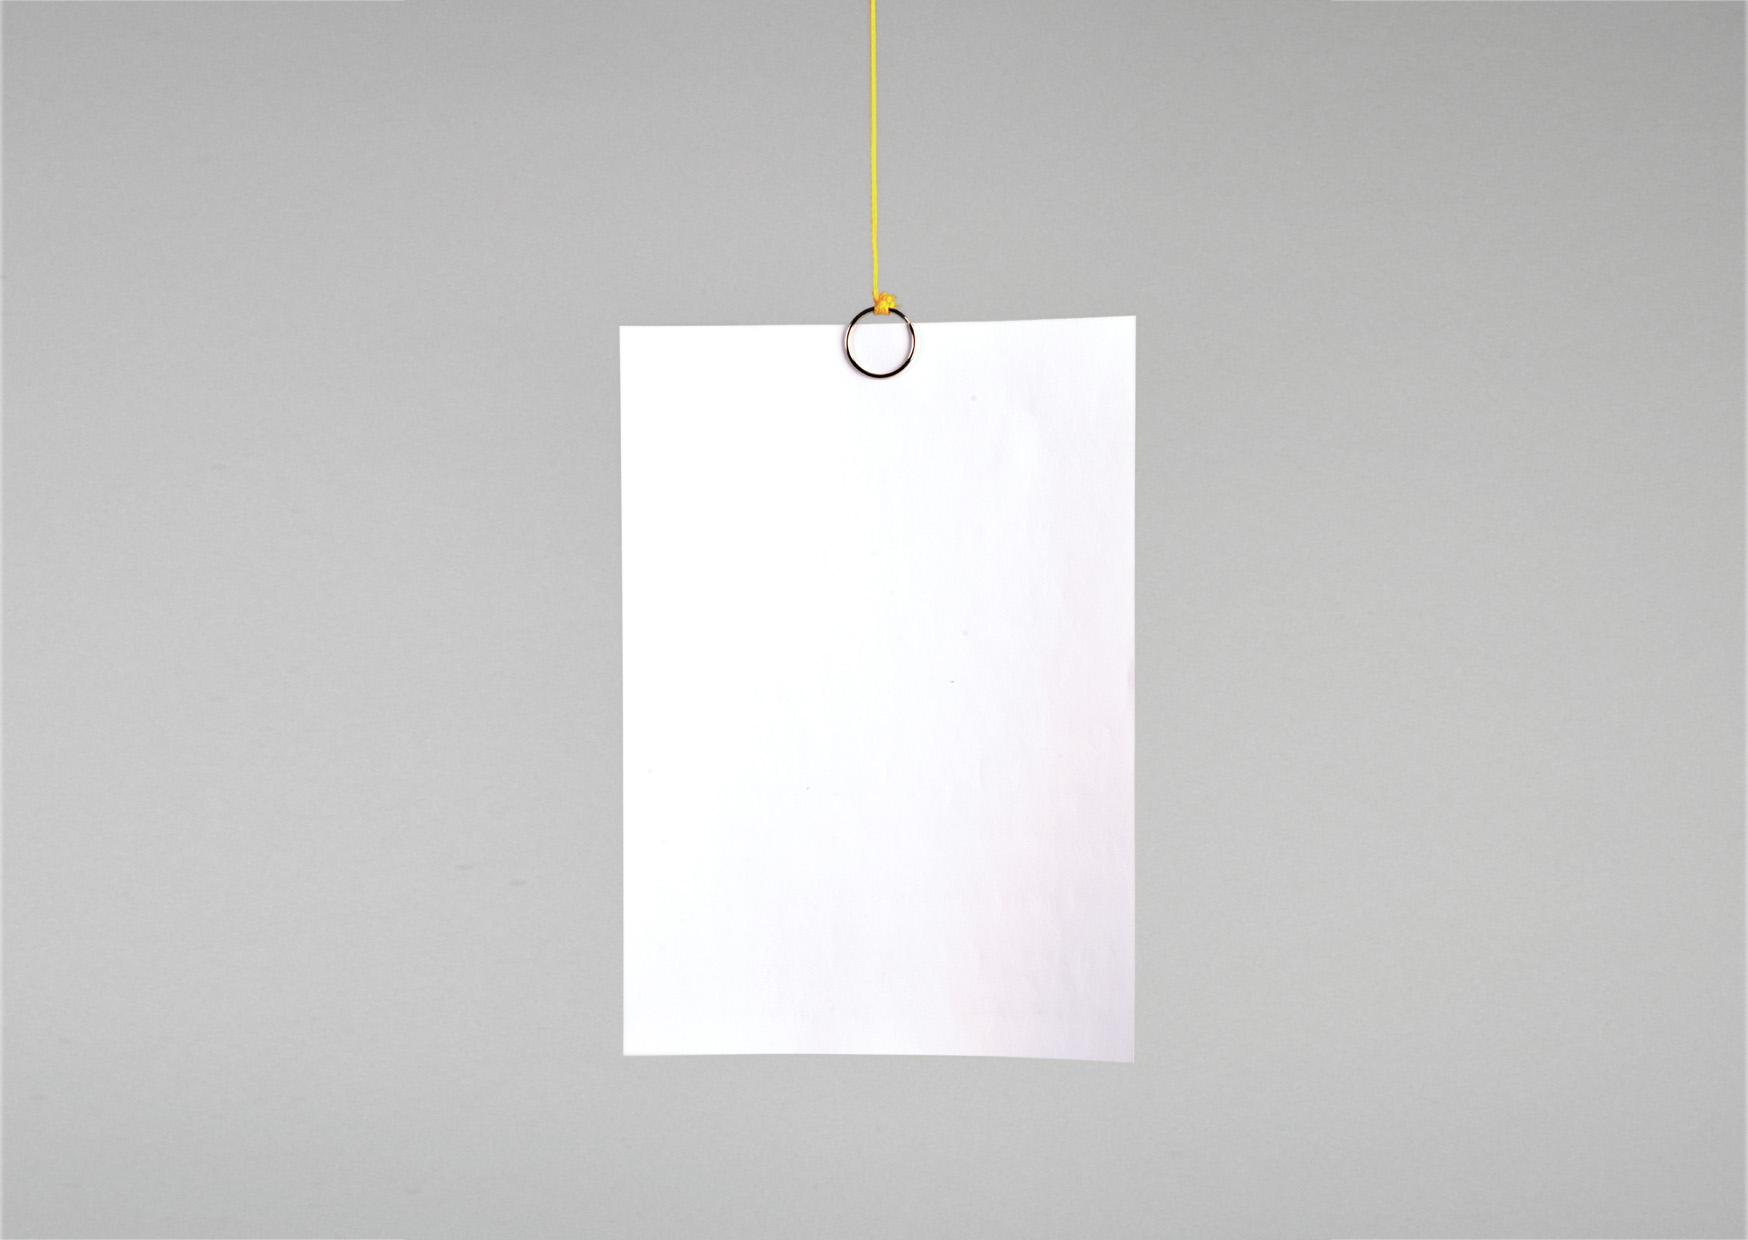
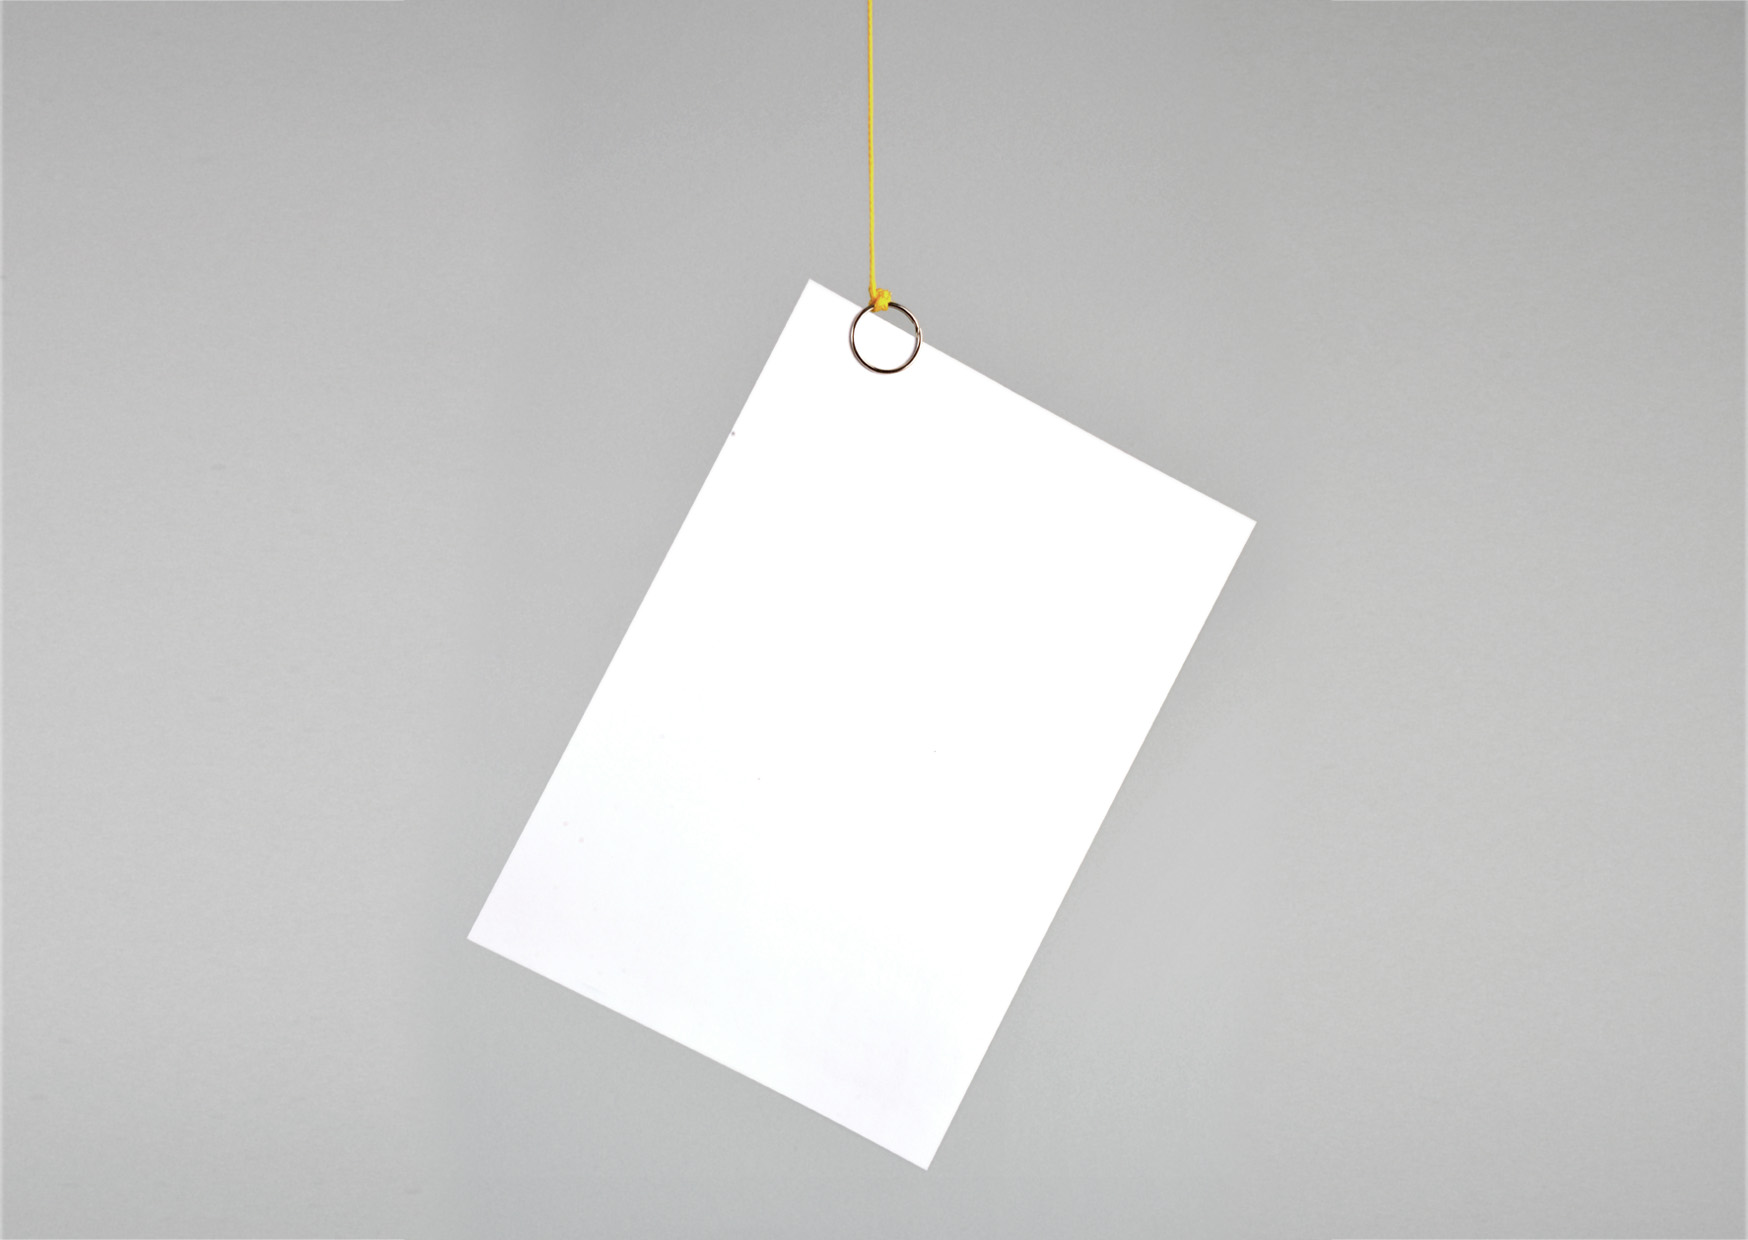
Rovnovážné polohy těles můžeme podle polohy těžiště rozdělit do tří kategorií.
Ve stálé (stabilní) rovnovážné poloze se nachází těžiště tělesa nejníže. Těleso má v rovnovážné poloze minimální potenciální energii a po malém vychýlení se do této polohy samovolně vrací.
Opakem je vratká (labilní) rovnovážná poloha. Těžiště tělesa je nejvýše, jeho potenciální energie má v rovnovážné poloze maximum a po malém vychýlení se těleso z rovnovážné polohy samovolně vzdaluje.
Existuje ještě volná (indiferentní) rovnovážná poloha, v níž je výška těžiště, potažmo potenciální energie tělesa stálá. Po malém vychýlení je i v nové pozici těleso v rovnováze.
Zdroj
Rovnovážné polohy
Zdroj
Zdroj
Zdroj
Zdroj
Zdroj
Zdroj
Zdroj
Na začátku této kapitoly jsme se naučili odlišovat posuvný a otáčivý pohyb těles. Tělesa vykonávající posuvný pohyb mají pohybovou energii \(E_\mathrm{kT}=\frac{1}{2}mv^2\), kde \(m\) je hmotnost celého tělesa a \(v\) rychlost těžiště.
Zdroj
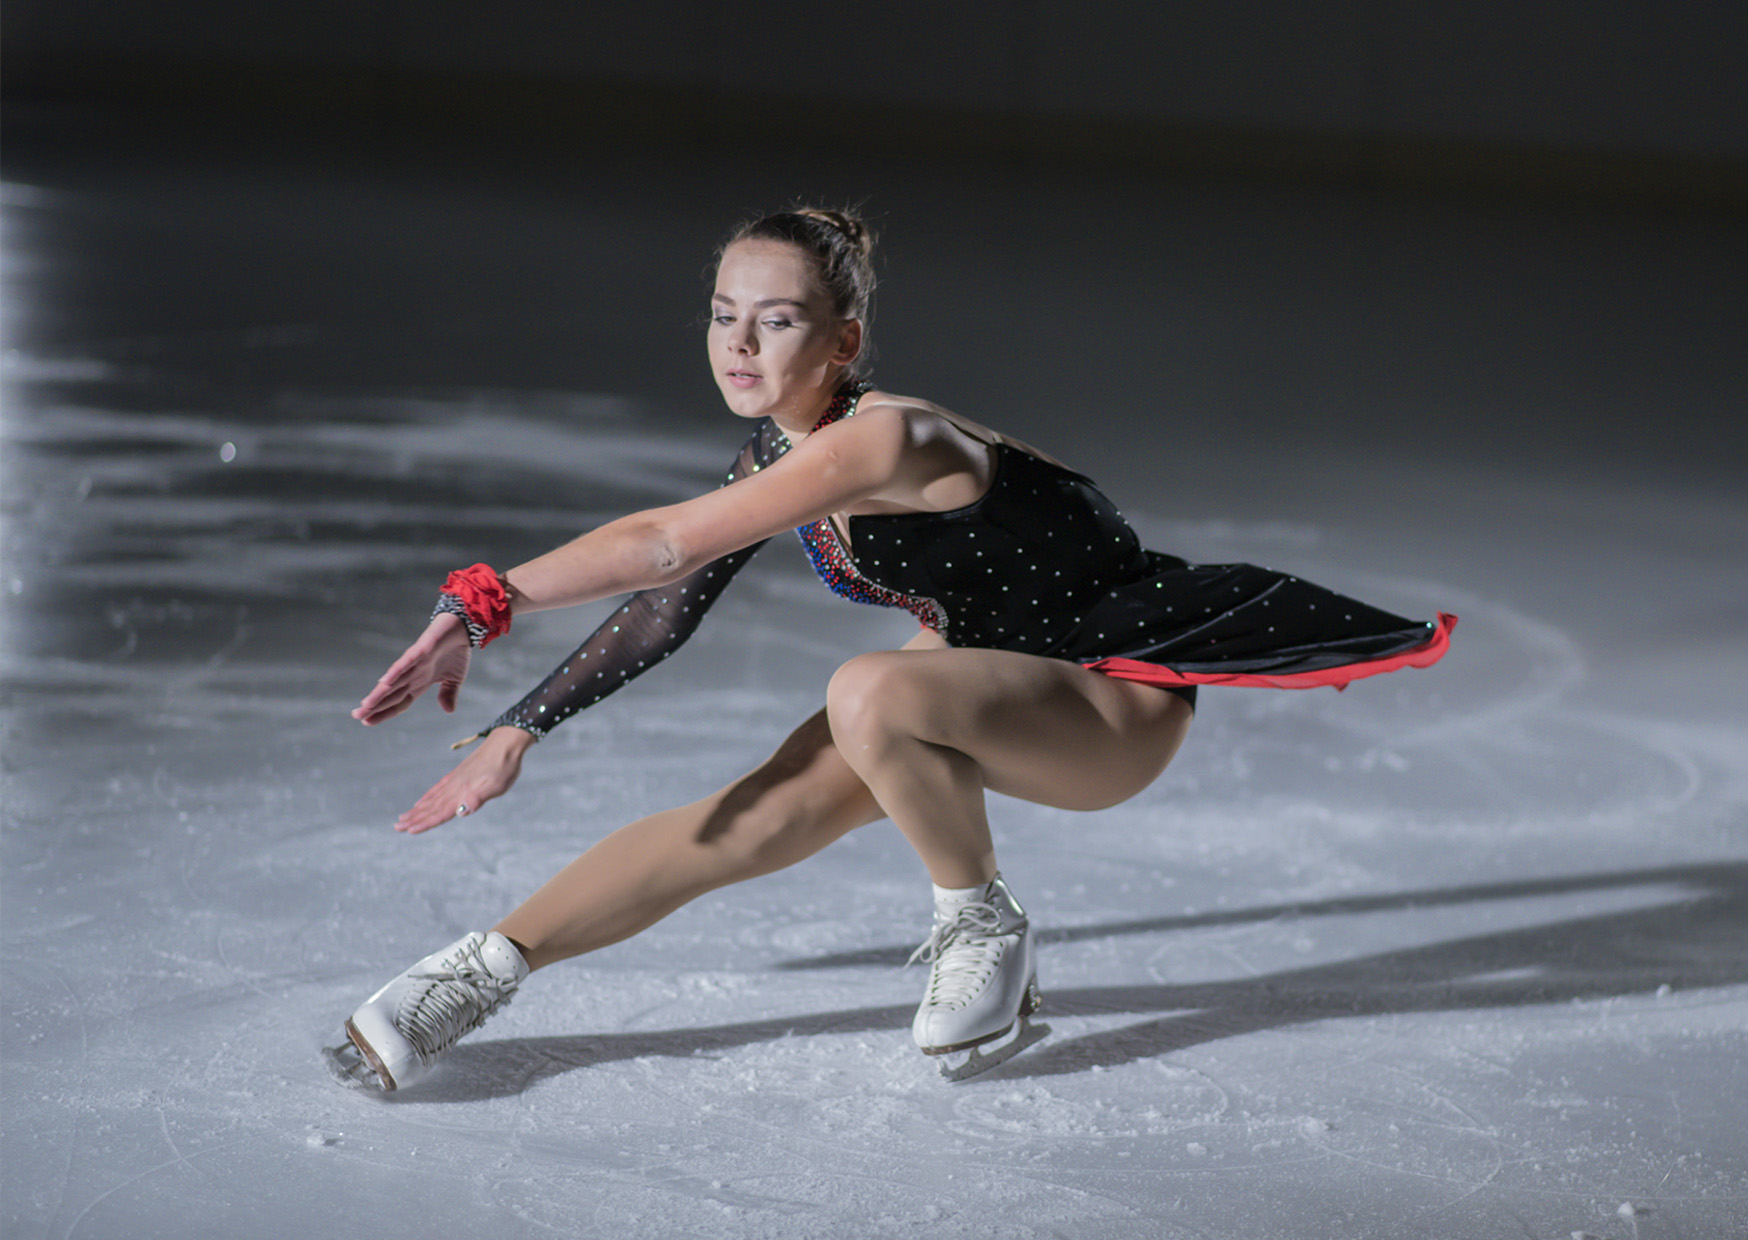
Podobně je i s otáčením těles kolem pevné osy spojena pohybová energie. Říkáme jí pohybová energie otáčivého pohybu, nebo kinetická energie rotační a značíme \(E_\mathrm{kR}\). Tato energie je rovna práci, kterou je třeba vykonat, abychom těleso z klidu roztočili na úhlovou rychlost \(\omega\). Vypočítáme ji podle vztahu
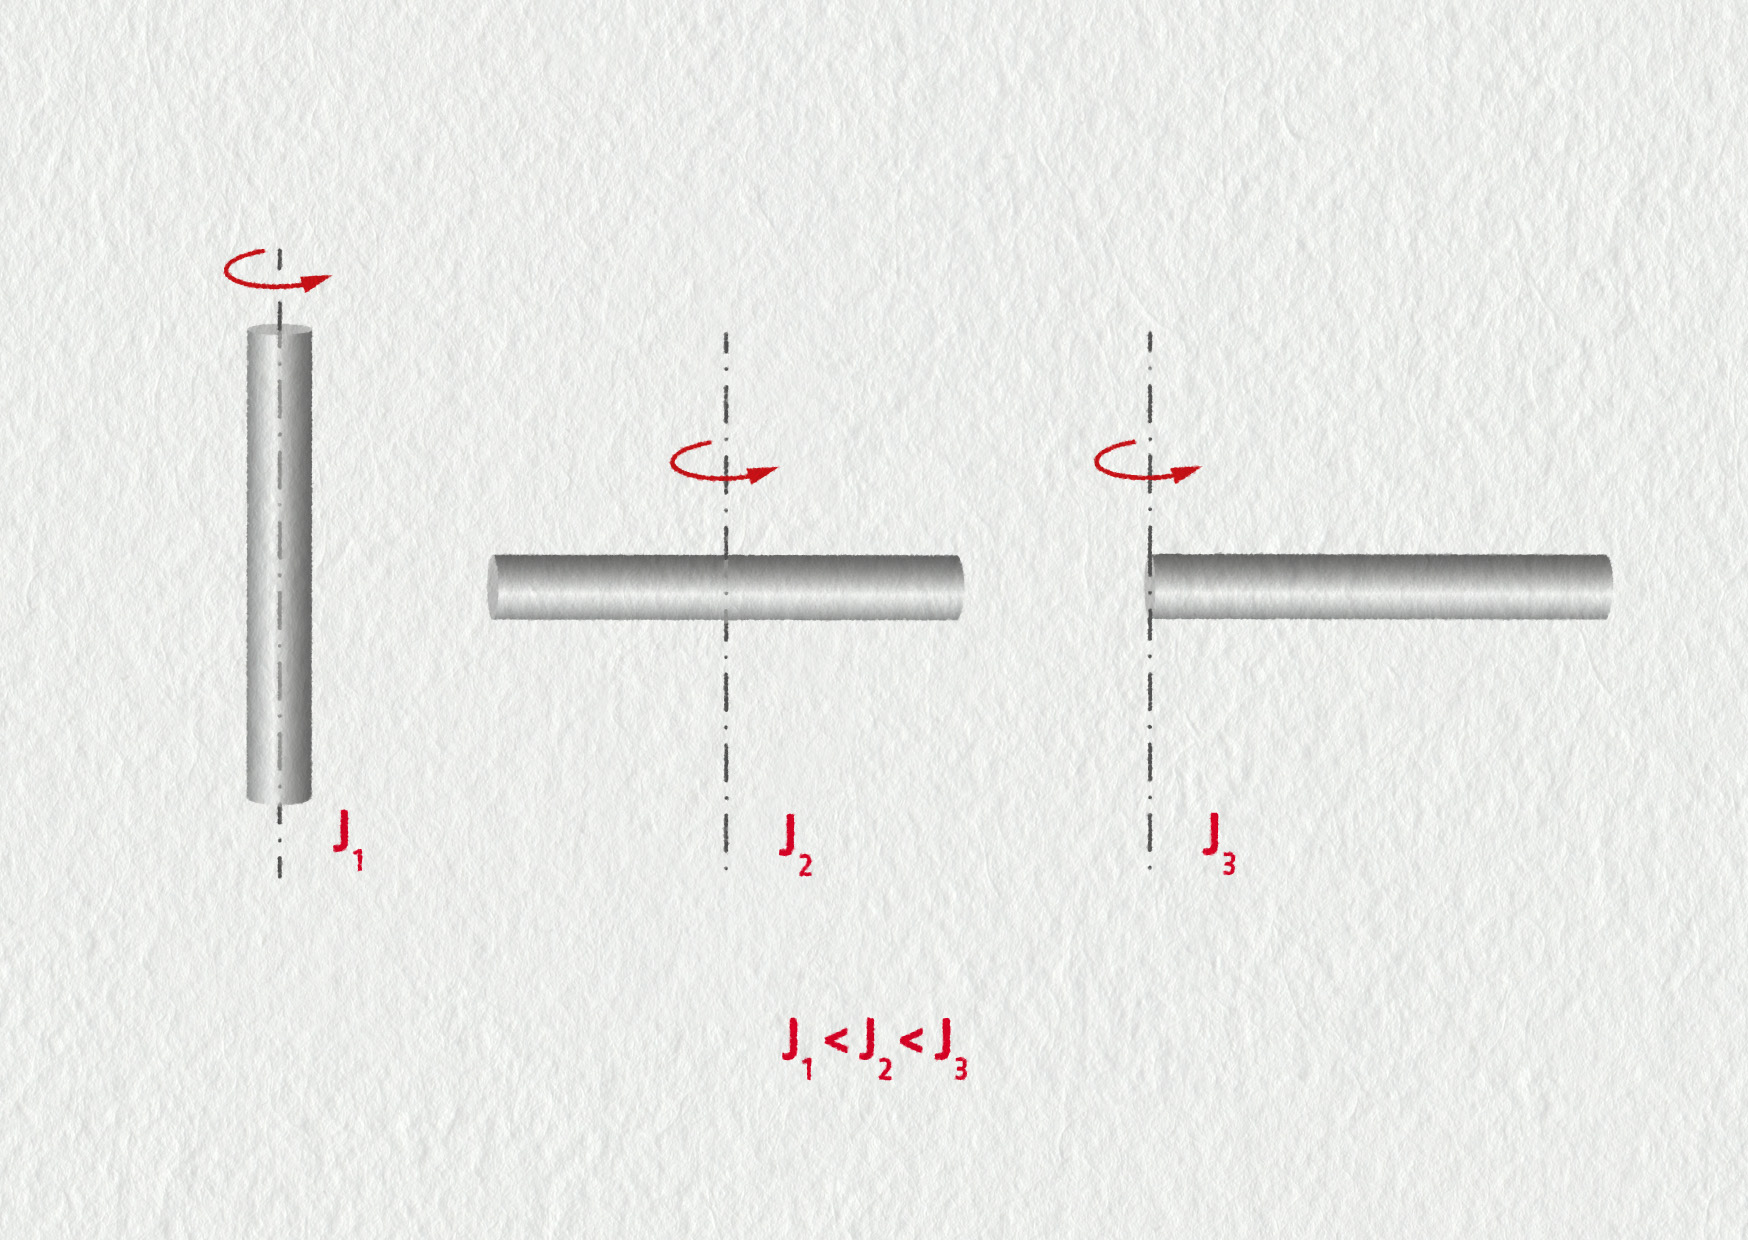
\[ E_\mathrm{kR} = \frac{1}{2}J\omega^2\;, \]kde \(\omega\) je úhlová rychlost otáčení tělesa a \(J\) moment setrvačnosti tělesa vzhledem k dané ose. Moment setrvačnosti charakterizuje rozložení hmoty kolem osy otáčení a má jednotku kg ⋅ m2.
Zdroj
Kontrolní otázka
Kontrolní otázka
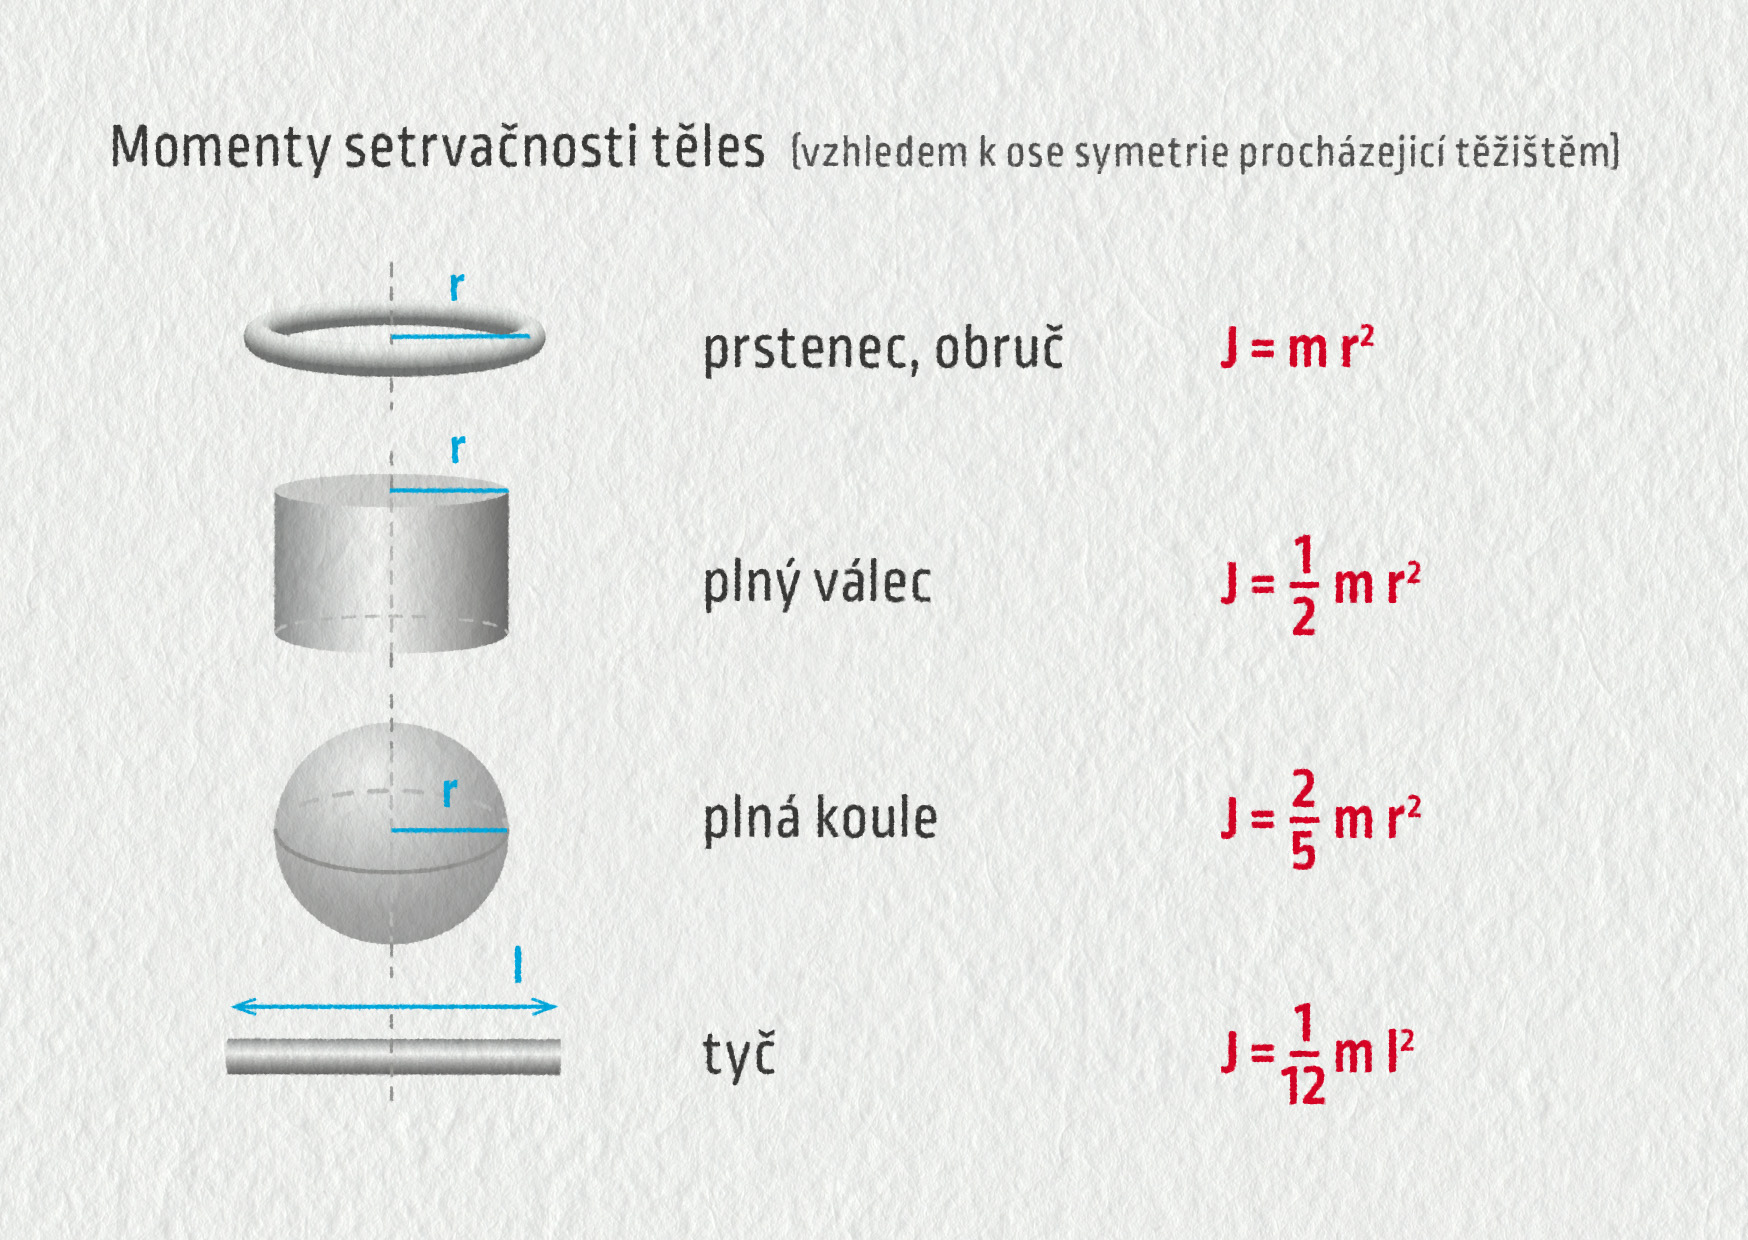
V tabulce 16.38 najdete vztahy pro moment setrvačnosti u některých homogenních a symetrických těles o hmotnosti \(m\). Tyto vzorce se nemusíte učit nazpaměť, nejsou to vztahy základního významu. Možná si je jednou odvodíte, až budete umět integrovat 😉
Zdroj
Poznámka na okraj: Odvození vztahu pro rotační kinetickou energii
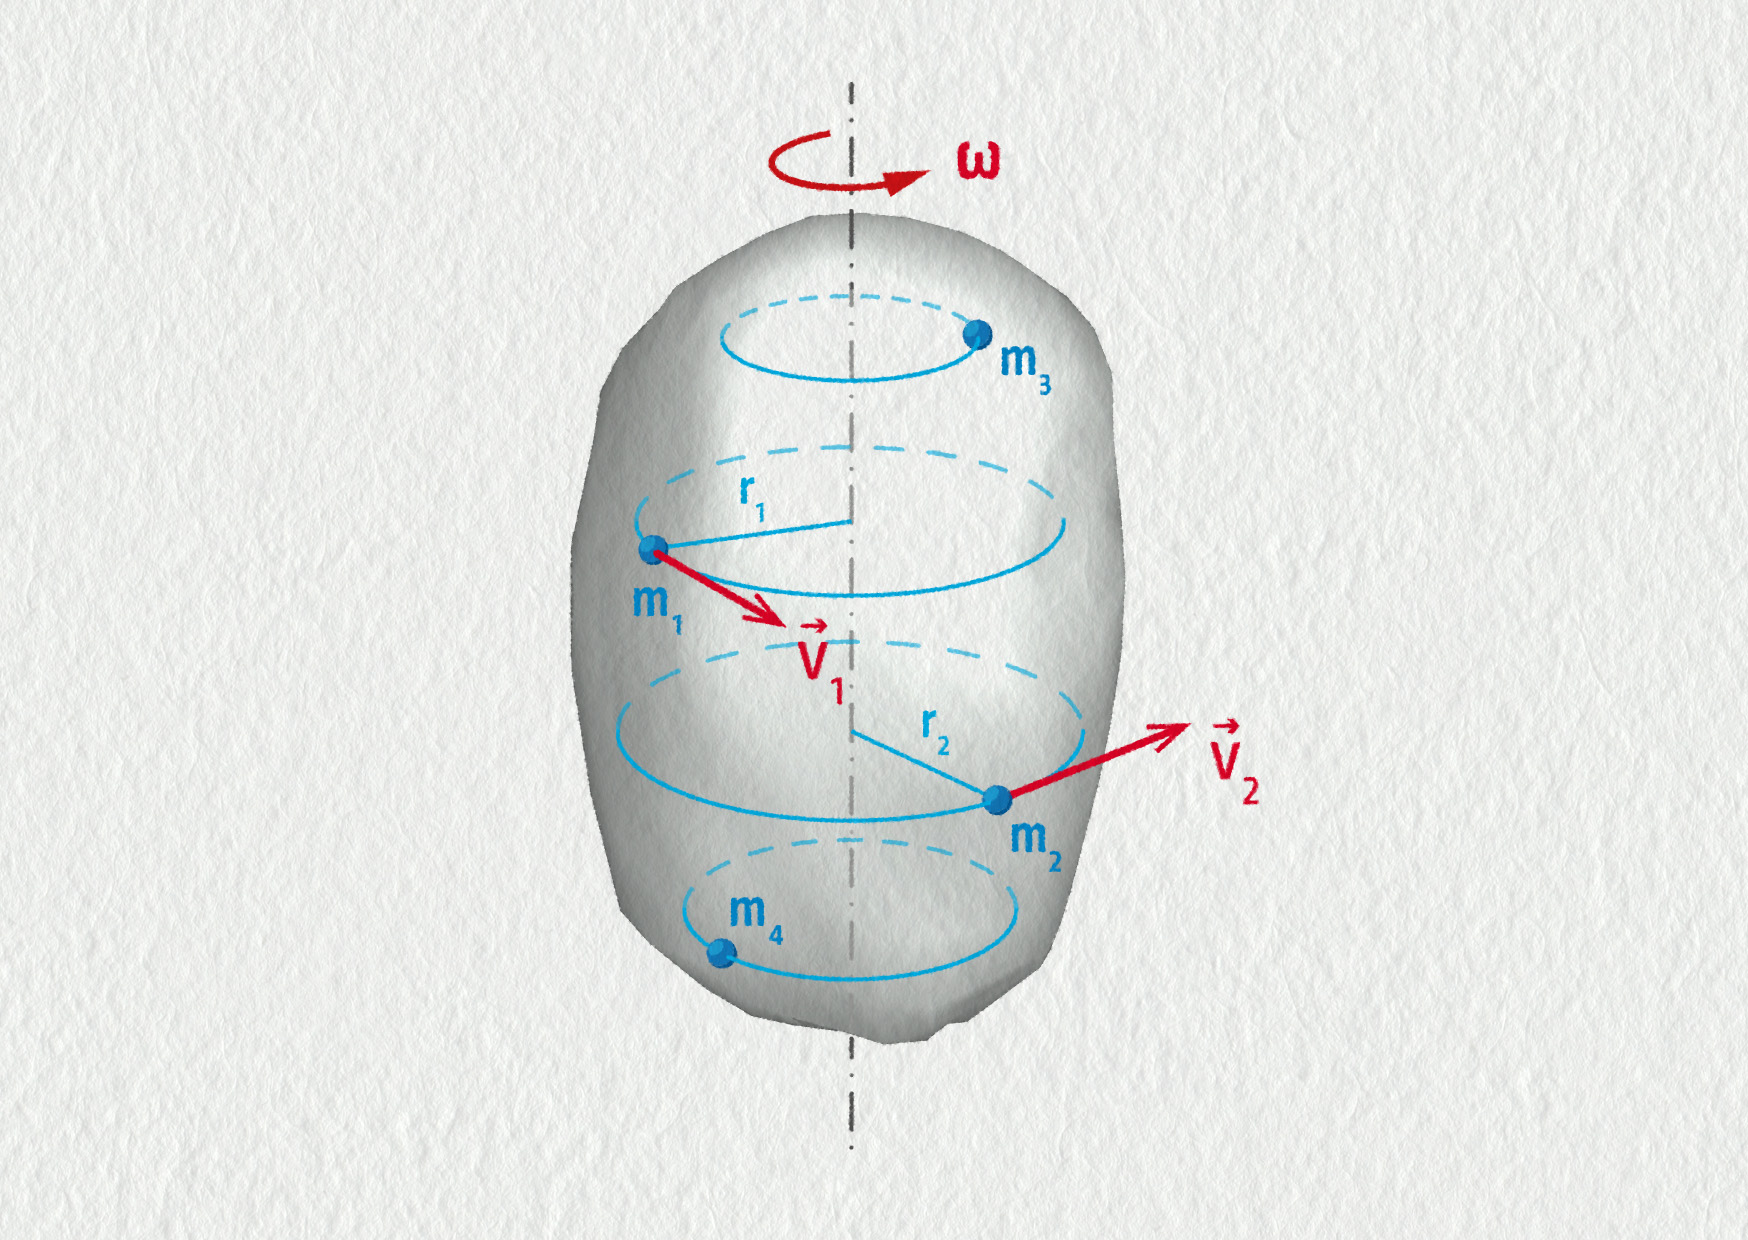
Předpokládejme, že tuhé těleso se rovnoměrně otáčí úhlovou rychlostí \(\omega\) kolem pevné osy. Atomy, z nichž je vytvořeno a jejichž počet je \(N\), se pohybují po kruhových trajektoriích.
Zdroj
Celkovou pohybovou energii otáčejícího se tělesa získáme jako součet pohybových energií jednotlivých atomů:
\[ E_\mathrm{kR} = E_{\mathrm{k}1} + E_{\mathrm{k}2} + E_{\mathrm{k}3} + \dots + E_{\mathrm{k}N}\;. \]Atomy můžeme považovat v tomto modelu za hmotné body, proto za jejich pohybové energie dosadíme
\[ E_{\mathrm{k}i} = \frac{1}{2}m_iv_i^2\;, \]kde \(m_i\) a \(v_i\) jsou hmotnost a velikost rychlosti i-tého atomu. Máme tedy
\[ E_\mathrm{kR} = \frac{1}{2}m_1v_1^2 + \frac{1}{2}m_2v_2^2 + \frac{1}{2}m_3v_3^2 + \dots + \frac{1}{2}m_Nv_N^2\;. \]Třebaže poloměr trajektorie r i velikost rychlosti v jsou pro každý atom jiné, všechny se otáčejí stejnou úhlovou rychlostí \(\omega\), takže rychlost i-tého atomu závisí jen na jeho vzdálenosti od osy otáčení a platí \(v_i=\omega r_i\). Dosadíme do předchozího vztahu
\[ E_\mathrm{kR} = \frac{1}{2}m_1\omega^2r_1^2 + \frac{1}{2}m_2\omega^2r_2^2 + \frac{1}{2}m_3\omega^2r_3^2 + \dots + \frac{1}{2}m_N\omega^2r_N^2\;. \]Ve všech členech se vyskytuje faktor \(\frac{1}{2}\omega^2\), který vytkneme před závorku, a dostáváme
\[ E_\mathrm{kR} = \frac{1}{2}\left(m_1r_1^2 + m_2r_2^2 + m_3r_3^2 + \dots + m_Nr_N^2\right) \omega^2\;. \]Součet členů \(m_ir_i^2\) v kulaté závorce závisí jen na tom, jak je hmotnost rozložena kolem osy otáčení. Pro tuhé těleso točící se kolem osy neměnící směr je to konstanta. Tento součet přes všechny atomy tělesa označíme písmenem \(J\) a budeme nazývat momentem setrvačnosti tělesa vzhledem k dané ose.
\[ J = m_1r_1^2 + m_2r_2^2 + m_3r_3^2 + \dots + m_Nr_N^2\;. \]Odtud již plyne dokazovaný vztah pro pohybovou energii rotujícího tělesa
\[ E_\mathrm{kR} = \frac{1}{2}J\omega^2\;. \]
Pokud koná těleso složený pohyb z posouvání a otáčení, k jeho pohybové energii přispívá jak translační, tak rotační složka
\[ E_\mathrm{k} = E_\mathrm{kT} + E_\mathrm{kR}\;. \]
Příklad 1
Kulička o poloměru 2 cm a hmotnosti 90 g se po podložce kutálí rychlostí o velikosti 2 m/s. Vypočítejte její pohybovou energii.
Při valení po podložce se posouvá těžiště kuličky rychlostí 2 m/s. Kulička se při tom otáčí kolem svého středu. Její pohyb je tedy složený z translace a rotace.
Pohybová energie spojená s translací je
\[ E_\mathrm{kT} = \frac{1}{2}mv^2 = \frac{1}{2}\cdot0{,}090\cdot2^2\ \mathrm{J} = 0{,}18\ \mathrm{J}\;. \]K určení rotačního příspěvku si nejdříve spočítáme moment setrvačnosti
\[ J = \frac{2}{5}mr^2 = \frac{2}{5}\cdot0{,}090\cdot0{,}02^2\ \mathrm{kg\cdot m^2}=0{,}000\,014\,4\ \mathrm{kg\cdot m^2} \]a úhlovou rychlost otáčení
\[ \omega = \frac{v}{r} = \frac{2}{0{,}02}\ \mathrm{rad/s} = 100\ \mathrm{rad/s}\;. \]Pohybová energie spojená s rotací je tedy
\[ E_\mathrm{kR} = \frac{1}{2}J\omega^2 = \frac{1}{2}\cdot0{,}000\,014\,4\cdot100^2\ \mathrm{J}=0{,}072\ \mathrm{J}\;. \]Celková pohybová energie kuličky je
\[ E_\mathrm{k} = E_\mathrm{kT} + E_\mathrm{kR} = 0{,}18\ \mathrm{J} + 0{,}072\ \mathrm{J} = 0{,}252\ \mathrm{J}\;. \]
Kontrolní otázka
Zatímco rám kola se pohybuje posuvným pohybem, přední a zadní kolo koná pohyb složený – jejich těžiště se posouvá dopředu, kola se navíc otáčejí kolem své osy. Celková pohybová energie bude tedy větší než \(E_\mathrm{kT}=\frac{1}{2}mv^2\) právě díky kinetické energii spojené s otáčením kol.